机械臂(V4.0)调试系统用户手册
V1.0
| 更新日期 | 更新内容 | 版本号 |
| 20240607 | 初版 | V1.0 |
前言
本文档描述了机械臂(V4.0)调试系统的正确使用方法以及机械臂和底盘连接的电气接口的介绍。旨在确保用户能够安全、有效地操作机械臂执行任务。在正式使用该系统之前,建议您仔细阅读本文档,以便全面了解软件功能和使用方法以及注意事项。
适用对象
本文档适用一下人员阅读:
机械臂调试人员
机械臂管理人员
1.使用规范
为了确保用户的使用安全和使用体验,使用本文档描述的机械臂IO模组连接机械臂电气接口和使用机械臂(V4.0)进行机械臂动作调试时,请严格遵守本文档描述的使用规范和使用方法。
1.1电气接线须知
产品使用前,务必请仔细阅读产品说明书
非授权维修人员请勿将控制器拆开
在将控制器与电源连接前,请确认电源电压值,以及端子的连接方式符合要求
当您需连接或拔除任何设备前,须确定电源已关闭
1.2机械臂调试须知
在调试期间请确保机械臂移动范围内无其他人员,避免机械臂移动过程中发生意外情况
在验证动作时请将机械臂的移动速度放慢,确保动作运行正常稳定后再将机械臂速度提高
机械臂移动过程中如遇异常情况请及时按下急停按钮
在机械臂(V4.0)中运行任务前,请确认是否正确加载了需要运行的任务,避免运行错任务
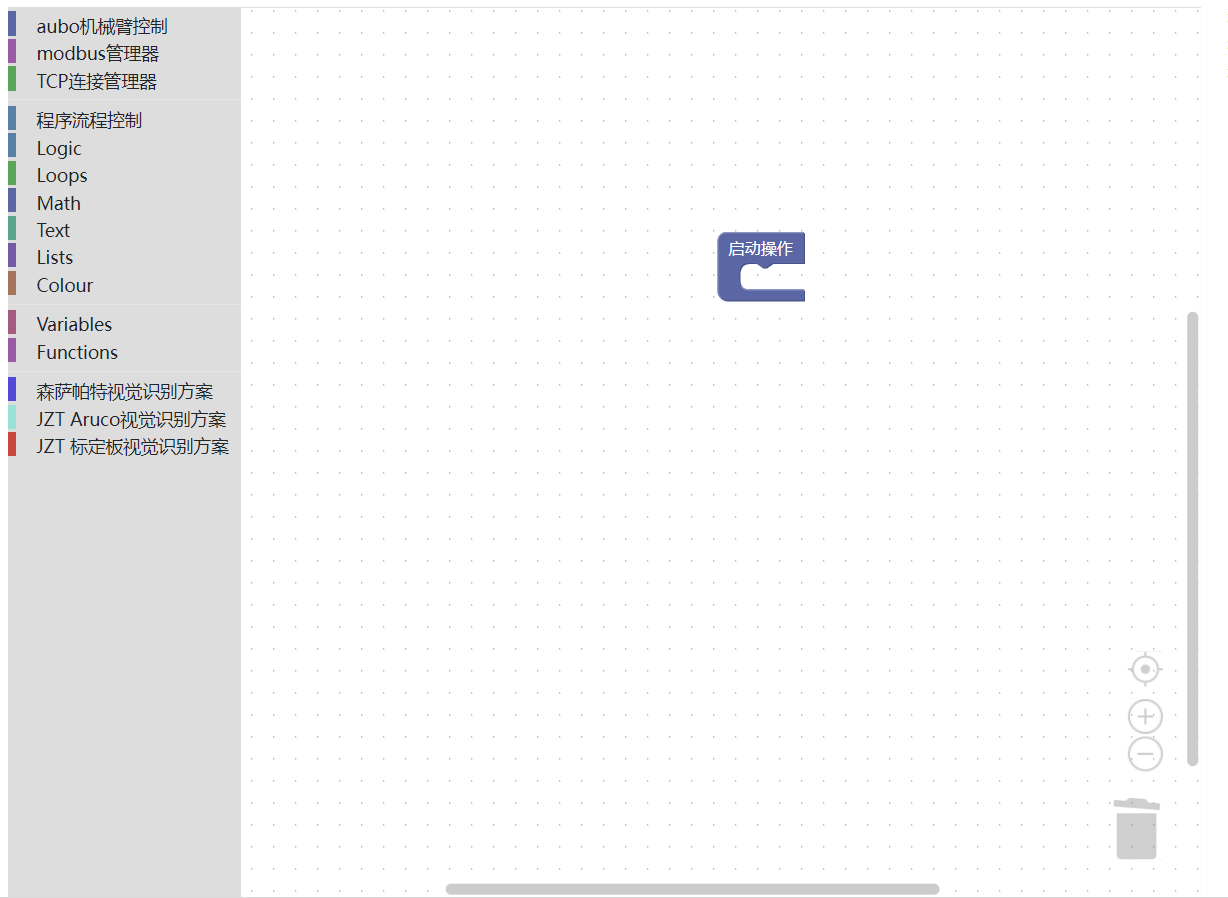
在机械臂(V4.0)中,所有的模块均需要放置在“启动操作”模块或函数中,加载任务前请确保“启动操作”模块和函数之外没有其他模块(参考章节x.x.x了解模块用法)
2.软件系统介绍
2.1简介
机械臂(V4.0)调试系统是集机械臂控制、编程与通讯功能于一体的控制软件,它集机械臂控制、作业程序编写、Modbus与TCP通讯设备编程编写于一体。软件采用模块化的编程方式,包括有单指令、逻辑和函数模块,支持用户自定义函数,并允许创建变量以满足各种复杂需求。
系统提供了直观易用的机械臂控制界面和模块化编程方式,能够快速实现对机械臂的作业动作编写。无论是定位、抓取还是移动,都能达到极高的稳定性,满足各种复杂作业需求。
2.2功能介绍
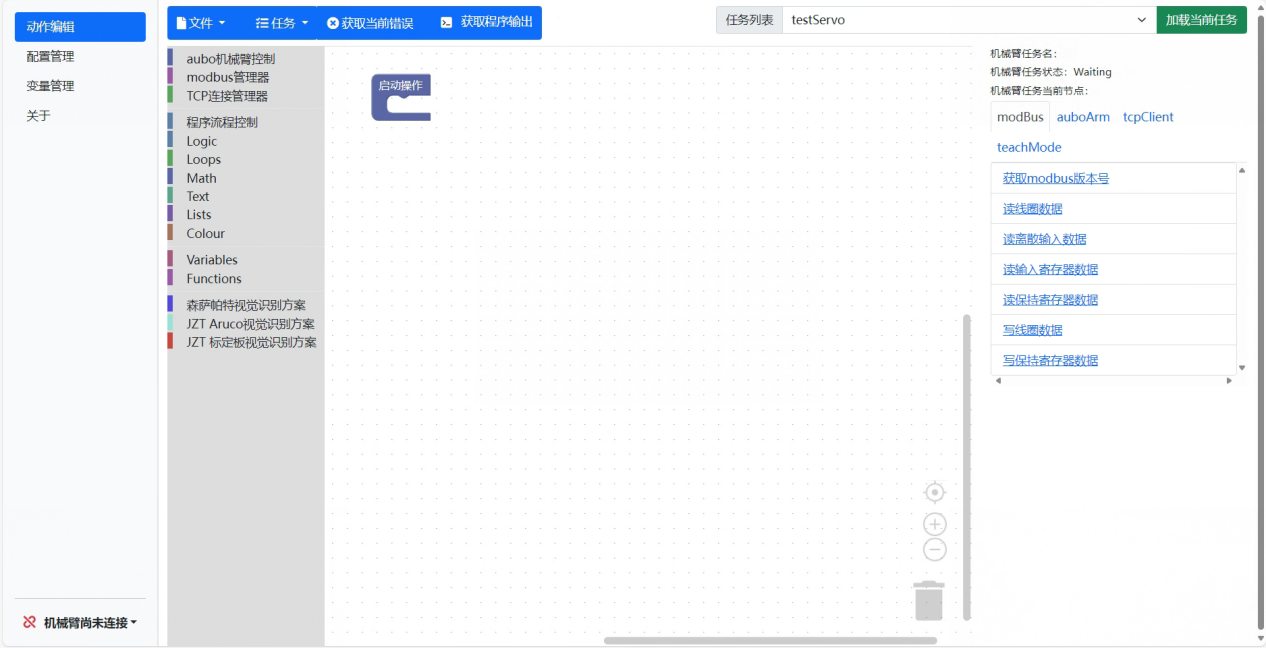
功能区域划分:
操作选择区域:动作编辑、配置管理、变量管理、关于
连接机械臂区域:连接调试设备
文件编辑区域:文件、任务、获取当前错误、获取当前程序输出
编程区域:程序模块搭建
任务加载区域:加载执行编辑或执行的任务
状态监控区域:查看当前加载的任务名称和任务状态
设备控制区域:手动控制设备
2.2.1操作选择区域
动作编辑
此区域为任务动作逻辑编程区域
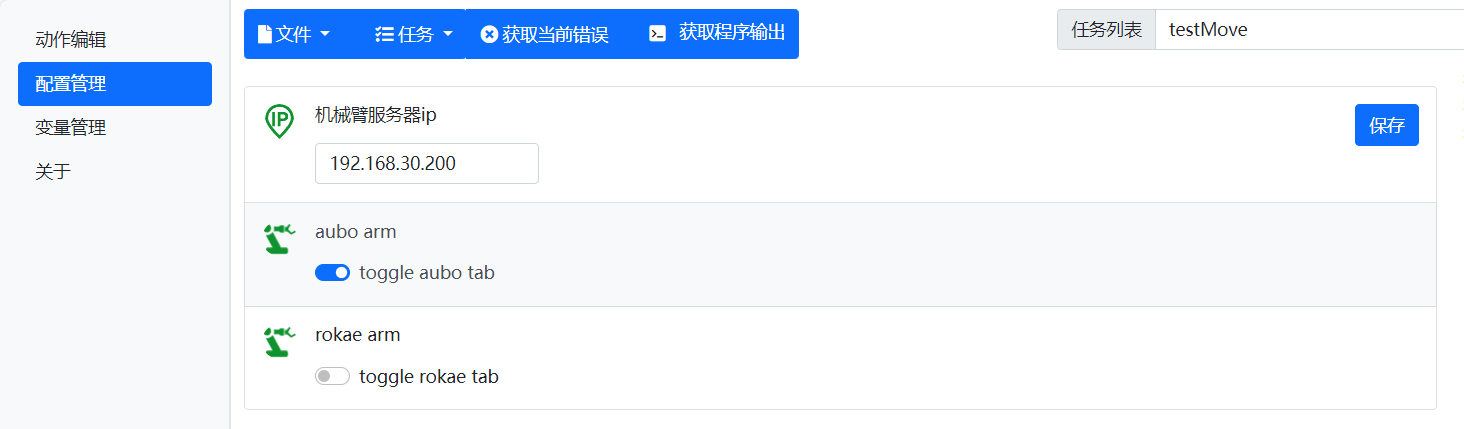
配置管理
机械臂服务器IP配置、机械臂型号选择(根据使用的机械臂型号选择打开对应的机械臂控制页面,如果只使用modbus或者TCP通讯的设备可无需打开)
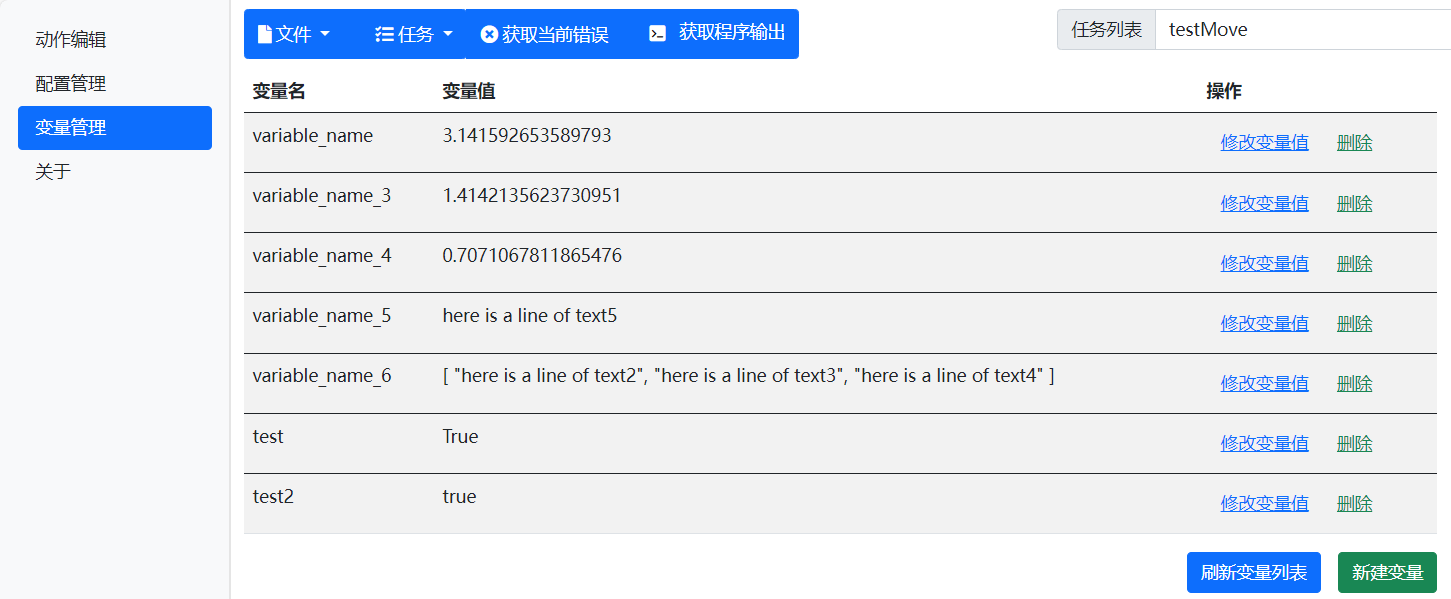
(3)变量管理
变量查看、变量值修改、新建变量、删除变量。在此创建的变量为全局变量,每个任务中都可以进行读写操作
2.2.2连接机械臂区域
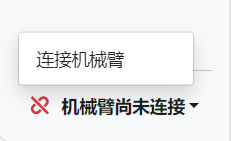
(1)连接机械臂
在此连接机械臂或者modbus设备。连接成功后才能进行任务编写和设备控制。
2.2.3文件编辑区域
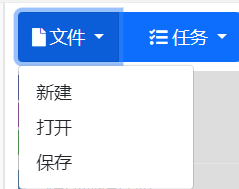
(1)文件
新建文件
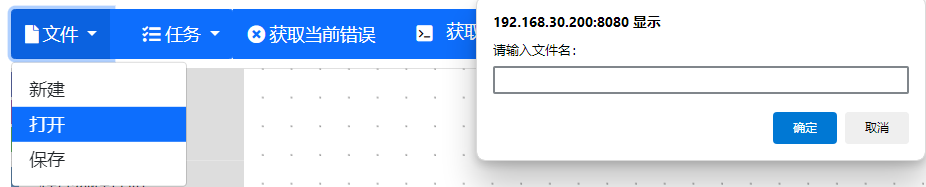
打开文件
打开任务。打开任务会弹窗提示用户输入需要打开的任务名称
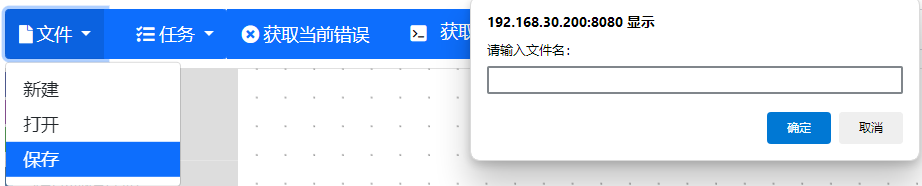
保存文件
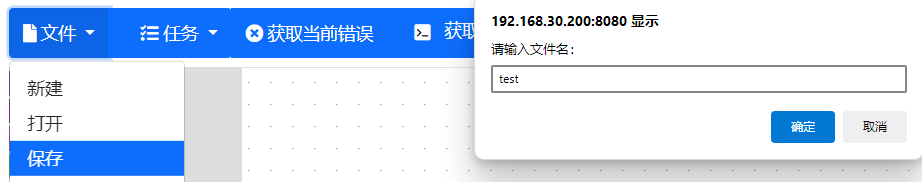
保存任务。保存任务会弹窗提示用户输入保存的任务名称。例如:正在编辑的任务名称A,保存时输入名称A则覆盖保存,输入别的名称B会另存为一个新任务B,此时任务A不会被修改
(2)任务
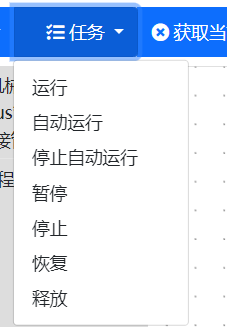
运行
执行当前已加载的任务
自动运行
自动重复运行已加载的任务,直到点击“停止自动运行”
停止自动运行
停止自动运行任务
暂停
暂停任务,暂停后可以通过点击“恢复”继续执行,机械臂在移动过程中点击暂停,会到达当前正在移动的目标位置后才会停止
停止
停止任务。不同与暂停,停止后不可恢复
恢复
恢复暂停的任务
释放
释放任务内存,此功能无需关注
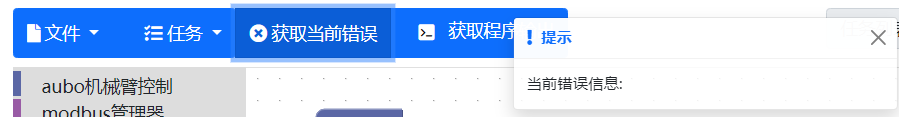
(3)获取当前错误
查看任务的报错信息。弹窗的方式显示
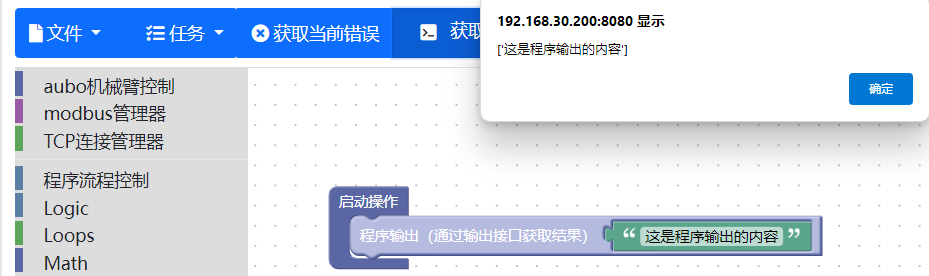
(4)获取程序输出
程序中程序输出模块的打印数据。
2.2.4编程区域及模块介绍
(1)aubo机械臂控制
| 模块 | 介绍 |
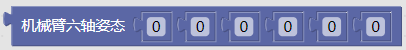 | 该模块表示一个机械臂六轴姿态 |
 | 该模块表示一个机械臂末端姿态 |
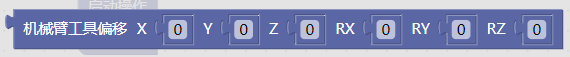 | 该模块表示一个机械臂末端偏移量 |
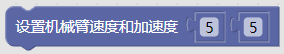 | 该模块用于设置机械臂速度和加速度,值范围0-100 |
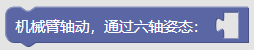 | 该模块用于以轴动的方式移动机械臂,需要插入一个机械臂六轴姿态 |
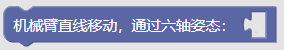 | 该模块用于以直线的方式移动机械臂,需要插入一个机械臂六轴姿态 |
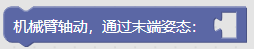 | 该模块用于以轴动的方式移动机械臂,需要插入一个机械臂末端姿态 |
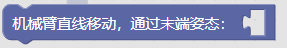 | 该模块用于以直线的方式移动机械臂,需要插入一个机械臂末端姿态 |
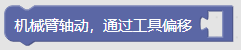 | 该模块用于基于当前点位以轴动的方式进行末端偏移,需要插入一个末端偏移量 |
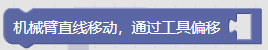 | 该模块用于基于当前点位以直线的方式进行末端偏移,需要插入一个末端偏移量 |
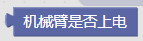 | 该模块用于判断机械臂是否上电,返回True或者False |
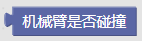 | 该模块用于判断机械臂是否碰撞,返回True或者False |
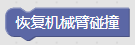 | 该模块用于接触机械臂碰撞 |
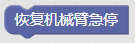 | 该模块用于接触机械臂急停 |
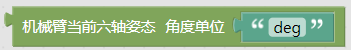 | 该模块用于获取当前机械臂的六轴姿态,角度单位默认使用角度deg,如需获取弧度,将”deg”改成”rad”。该模块可以插入移动模块中或者为变量赋值 |
 | 该模块用于获取当前机械臂末端姿态,距离单位默认mm和角度deg,如果获取m和弧度,将模块中参数改为m和rad。该模块可以插入移动模块中或者为变量赋值 |
 | 该模块用于将字符串列表转为六轴姿态,参数中需要插入一个字符串列表,后面的角度单位要和列表中的角度单位对应。该模块可以插入移动模块中或者为变量赋值 |
 | 该模块用于将字符串列表转为末端姿态,参数中需要插入一个字符串列表,后面的距离、角度单位要和列表中的单位对应。该模块可以插入移动模块中或者为变量赋值 |
 | 该模块表示一个基于base坐标系下的全局偏移量。 |
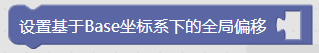 | 该模块用于设置基于base坐标系下的全局偏移,需要插入一个基于base坐标系的全局偏移量模块。在需要添加偏移量的移动模块之前设置全局偏移,移动完成后将全局偏移再次设置为0 |
(2)modbus管理器
模块
介绍

该模块用于读取线圈姿态。
管理器下标:每个设备对应一个下标
从站ID:填写从站设备的ID
起始地址:填写读取的起始地址
读取地址数量:填写需要读取的地址数量
返回读取的值

该模块用于读取离散输入。
管理器下标:每个设备对应一个下标
从站ID:填写从站设备的ID
起始地址:填写读取的起始地址
读取地址数量:填写需要读取的地址数量
返回读取的值

该模块用于读取输入寄存器。
管理器下标:每个设备对应一个下标
从站ID:填写从站设备的ID
起始地址:填写读取的起始地址
读取地址数量:填写需要读取的地址数量
返回读取的值

该模块用于读取保持寄存器。
管理器下标:每个设备对应一个下标
从站ID:填写从站设备的ID
起始地址:填写读取的起始地址
读取地址数量:填写需要读取的地址数量
返回读取的值
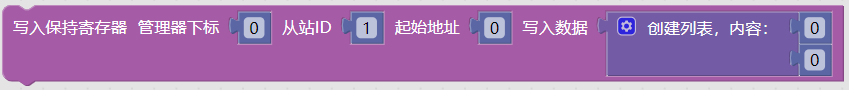
该模块用于写入保持寄存器。
管理器下标:每个设备对应一个下标
从站ID:填写从站设备的ID
起始地址:填写读取的起始地址
写入数据:填写需要写入的数据
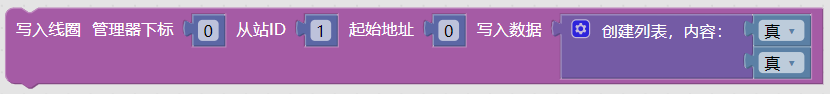
该模块用于写入线圈
管理器下标:每个设备对应一个下标
从站ID:填写从站设备的ID
起始地址:填写读取的起始地址
写入数据:填写需要写入的数据
(3)TCP连接管理器
模块
介绍

该模块用于读取TCP连接设备的数据
管理器下标:每个设备对应一个下标
超时时间:默认即可
最大读取字节数:默认即可
编码格式:根据连接设备的数据格式填写,默认utf-8
返回接收的原始数据

该模块用于向TCP连接的设备写入数据
管理器下标:每个设备对应一个下标
超时时间:默认即可
写入数据:根据设备的通讯协议写入对应内容
编码格式:根据连接设备的数据格式填写,默认utf-8

该模块用于连接TCP通讯的设备,如相机
管理器下标:不同的IP或者端口使用不同且唯一的下标
IP地址:连接设备的IP
端口号:需要通讯的服务端口
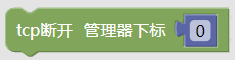
该模块用于断开TCP连接
管理器下标:使用连接时填写的下标号
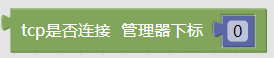
该模块用于判断TCP连接状态
管理器下标:使用连接时填写的下标号
(4)程序控制流程
| 模块 | 介绍 |
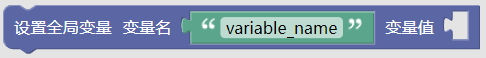 | 该模块用于设置全局变量,需要输入变量名称和赋值。全局变量可以跨任务读写 |
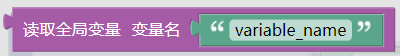 | 该模块用于读取全局变量的值,需要输入全局变量的变量名 |
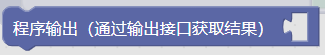 | 该模块用于打印指定字符或者变量的值。可以插入字符、数字或者变量。输出的结果在章节2.2.3的第四点“获取程序输出”中查看 |
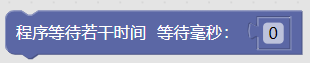 | 该模块用于为程序插入延时 |
(5)Logic
模块
介绍
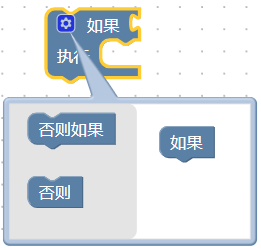
该模块属于条件判断语句,可以插入多个判断条件
需要插入判断的条件和执行的指令模块
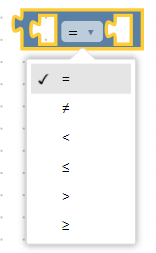
该模块用于关系运算
需要插入参与运算的两个值并选择运算符
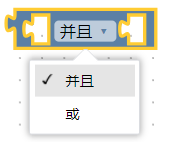
该模块用于逻辑运算
需要插入处于逻辑运算的两个值并选择运算符
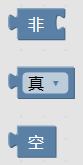
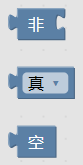
这两个模块用于赋值布尔变量和空值
(6)Loops
模块
介绍
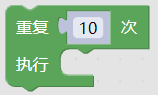
该模块表示循环语句
需要有些循环的次数和循环执行的指令模块
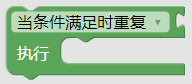
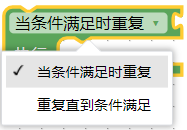
该模块表示条件循环语句
需要选择循环逻辑、判断条件和循环执行的指令模块
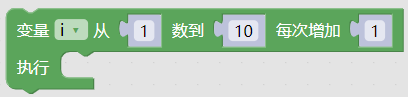
该模块表示次数循环语句
需要选择表示次数的变量、循环起始值、循环结束值(循环过程中不包含此值)和循环递增的步长
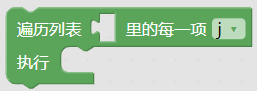
该模块用于遍历一个列表
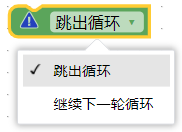
该模块用于跳出循环或者结束本次循环从头进行下一次
只能用在循环内
(7)Math
模块
介绍

该模块表示一个整数或者浮点数
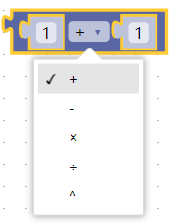
该模块用于算术运算
需要插入用于运算的两个值并选择运算符
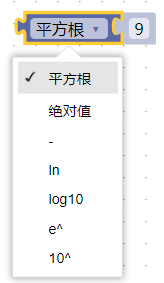
该模块用于算术运算
需要插入用于运算的值并选择运算符
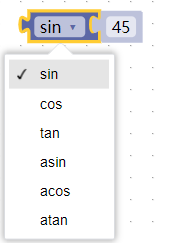
该模块用于算术运算
需要插入用于运算的值并选择运算符
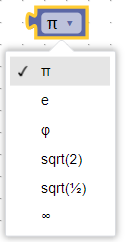
该模块表示系统内置的变量,可以直接调用
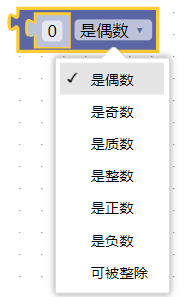
该模块用于数值判断
判断数值是否是偶数、奇数、质数等
返回True或False
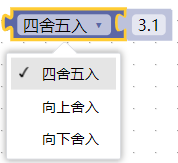
该模块用于对数值进行四舍五入
需要插入进行运算的数值
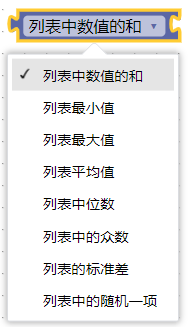
该模块用于对一组列表的数据进行数据分析并返回对应的结果。如列表中的数值和、最小值、最大值、平均数等等
需要插入进行运算的列表
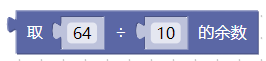
该模块用于计算两个值相除的余数
需要插入除数和被除数
返回余数
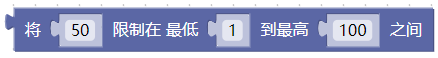
该模块用于将某个数值映射到填写的数值范围内(含边界值)
返回映射后的值
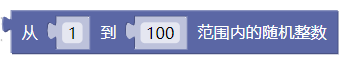
该模块用于在填写的数值范围内取一个随机数(含边界值)
返回随机数
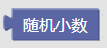
该模块用于返回一个随机小数,小数范围0-1,不含1
(8)Text
模块
介绍

该模块用于存储一个字符串
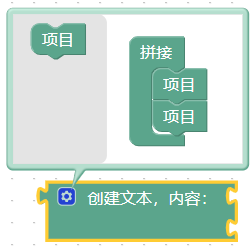
该模块用于创建文本,可添加多个项
返回一个将每个项串起来的文本
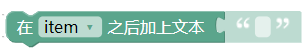
该模块用于在一个文本之后加上插入的字符
插入需要加上的字符内容
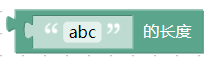
该模块用于判断一个文本的长度
返回长度值
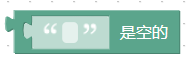
该模块用于判断一个文本是否为空
返回True或False
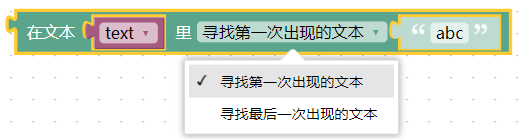
该模块用于在文字中寻找填入的字符并返回这个字符的下标
可以选择返回第一次出现或者最后一次出现的下标
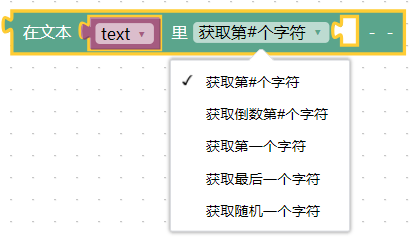
该模块用于在文本中获取某一个字符
可以选择字符的位置
返回获取到的字符
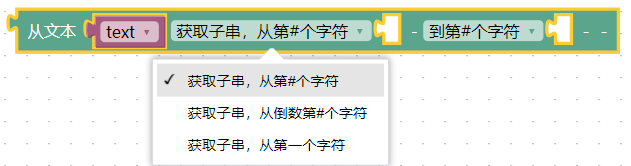
该模块用于返回文本中指定得到一部分
可以选择返回的文本范围
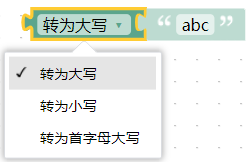
该模块用于对文本中字母进行大小写变更
返回变更后的文本
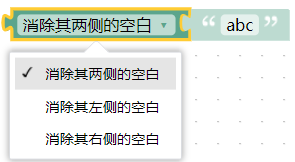
该模块用于消除文本中的空白
可以选择消除的区域
返回消除后的文本
(9)Lists
模块
介绍
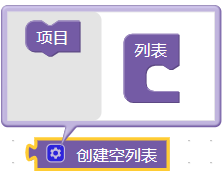
该模块用于创建一个任意数量项目的列表
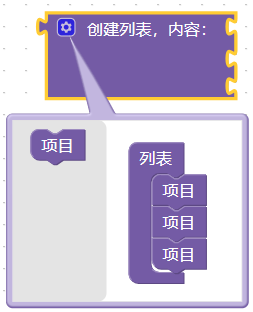
该模块用于创建一个任意数量项目的列表
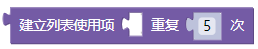
该模块用于创建一个包含指定重复次数值的列表
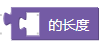
该模块用于返回列表的长度
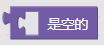
该模块用于判断列表是否为空
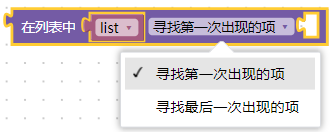
该模块用于返回列表中出现某个值的索引值
可以选择第一次或者最后一次出现的索引值
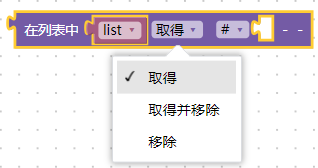
该模块用于返回列表中指定位置的项
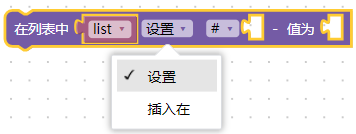
该模块用于设置列表中指定位置的项
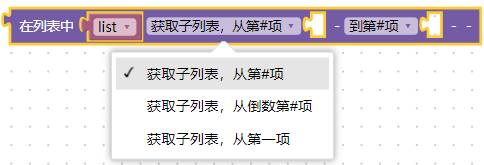
该模块用于获取列表中指定部分的项
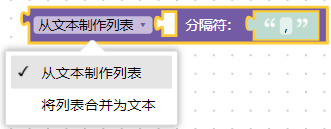
该模块用于列表和文本之间转换
需要填写分隔符
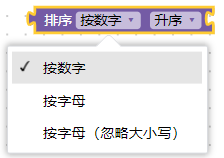
该模块用于列表排序
返回一个副本列表,不会改变原列表的值
(10)Variables
模块
介绍
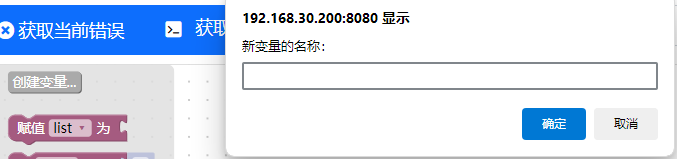
该模块用于创建一个变量
需要输入变量名称
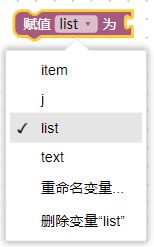
该模块用于给变量赋值、重命名变量、删除变量
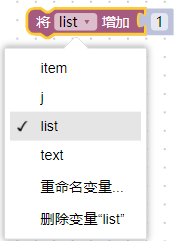
该模块用于给字符或列表变量添加一个值

该模块表示一个变量
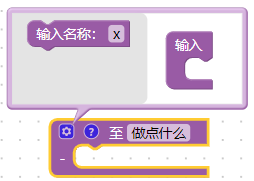
该模块表示一个没有返回值的自定义函数
可以为该函数添加输入参数
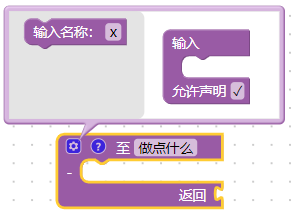
该模块表示一个有返回值的自定义函数
可以为该函数添加输入参数
需要设置返回的值
2.2.5任务加载区域
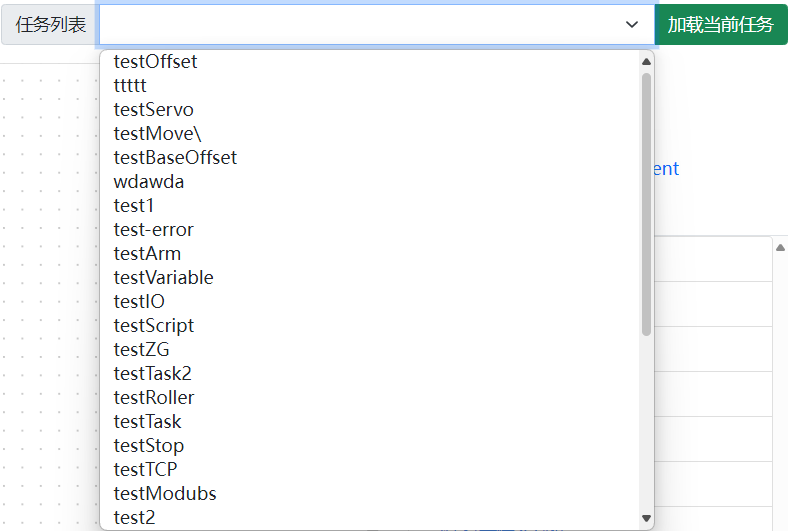
(1)任务加载区域
在列表下拉框中选择需要进行编辑或者运行的任务进行加载。任务加载后才能运行。
2.2.6状态监控区域
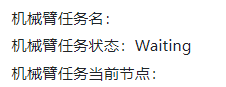
(1)状态监控区域
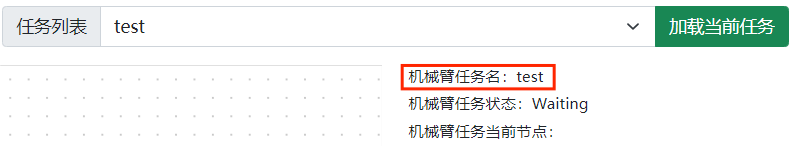
机械臂任务名称:已加载的任务名称
机械臂任务状态:当前任务状态
Waiting:等待执行
Error:运行报错
Stopped:停止工作
机械臂任务当前节点:运行节点显示
2.2.7设备控制区域
(1)Modbus
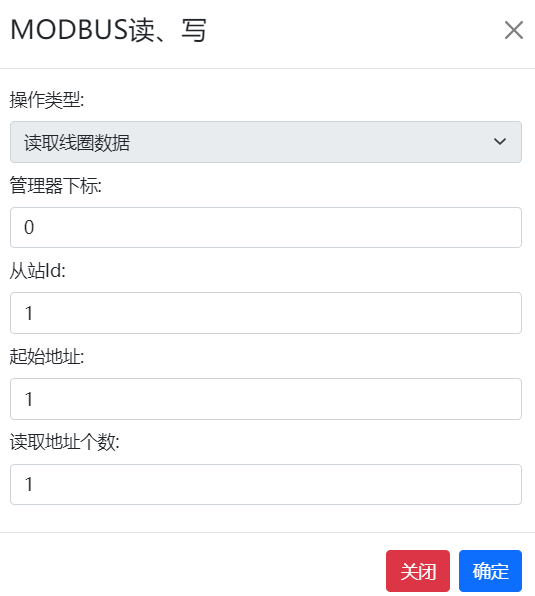
Modbus设备操作
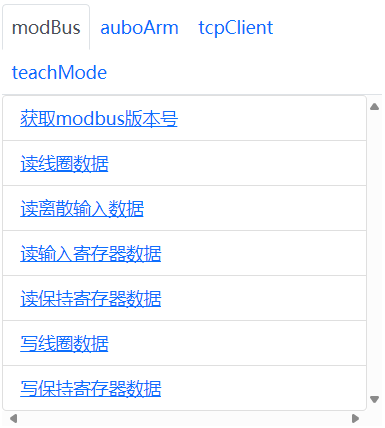
读取线圈数据
管理器下标:每个设备对应一个下标
从站ID:填写从站设备的ID
起始地址:填写读取的起始地址
读取地址数量:填写需要读取的地址数量
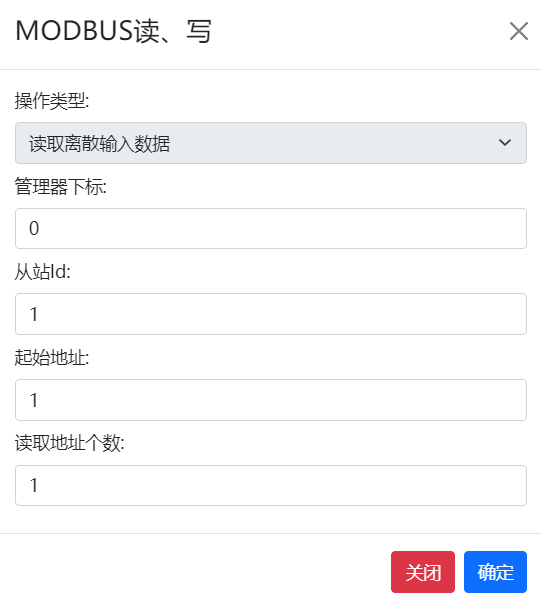
读取离散输入数据
管理器下标:每个设备对应一个下标
从站ID:填写从站设备的ID
起始地址:填写读取的起始地址
读取地址数量:填写需要读取的地址数量
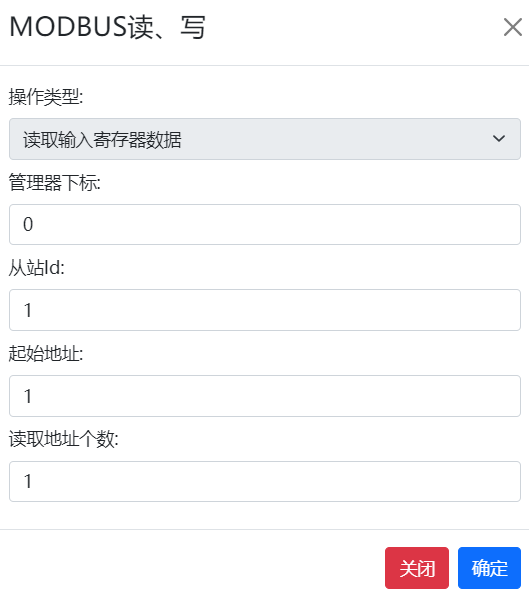
读取线圈数据
管理器下标:每个设备对应一个下标
从站ID:填写从站设备的ID
起始地址:填写读取的起始地址
读取地址数量:填写需要读取的地址数量
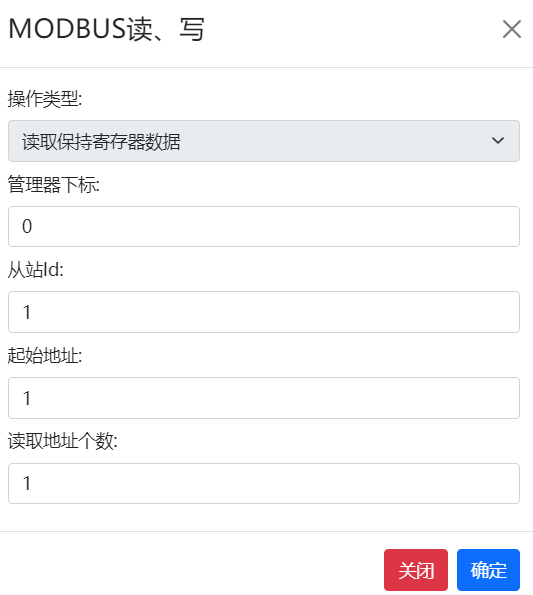
读取保持寄存器数据
管理器下标:每个设备对应一个下标
从站ID:填写从站设备的ID
起始地址:填写读取的起始地址
读取地址数量:填写需要读取的地址数量
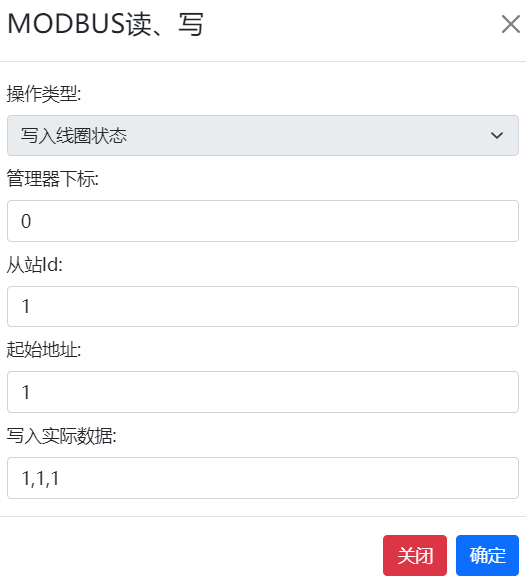
写线圈数据
管理器下标:每个设备对应一个下标
从站ID:填写从站设备的ID
起始地址:填写读取的起始地址
写入实获取六轴姿态并且在任务编程区域中插入六轴姿态模块
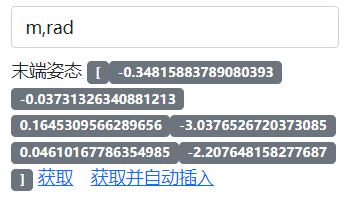
获取末端姿态
获取并显示末端姿态数据,默认距离、角度单位是m和弧度rad,如需获取mm和角度数据需将rad改为deg,m改为mm后点击获取
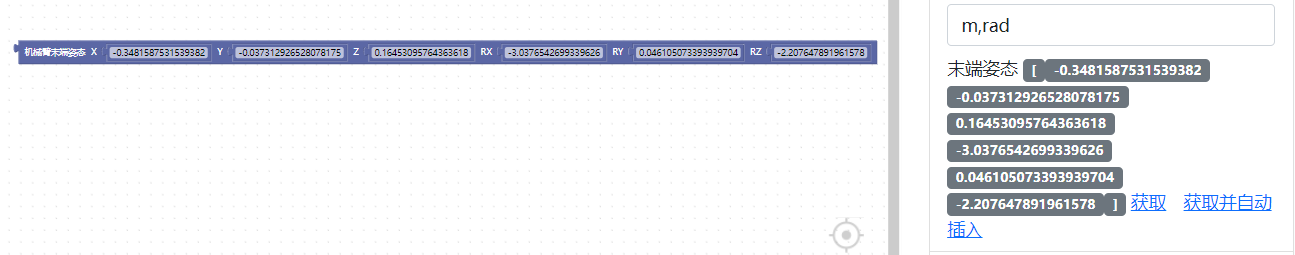
获取并插入末端姿态
获取末端姿态并且在任务编程区域中插入末端姿态模块
设置机械臂速度
在aubo机械臂控制模块中插入“设置机械臂速度和加速度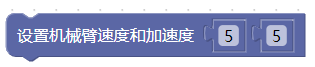 ”模块并修改好需要设置的速度和加速度。点击设置机械臂速际数据:填写需要写入的数据
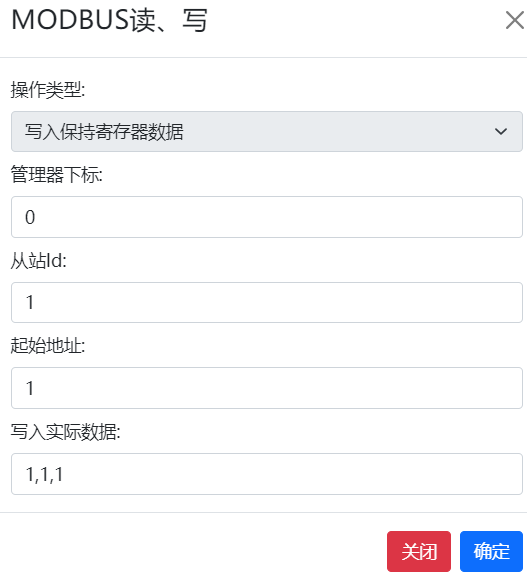
写保持寄存器数据
管理器下标:每个设备对应一个下标
从站ID:填写从站设备的ID
起始地址:填写读取的起始地址
写入实际数据:填写需要写入的数据
(2)auboArm
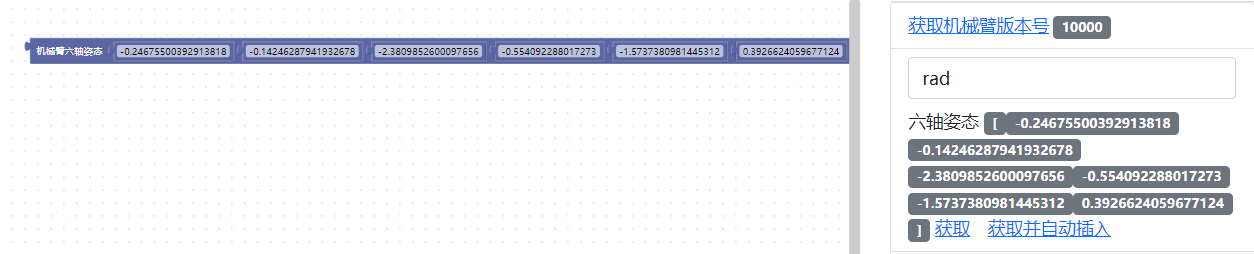
获取六轴姿态
获取并显示六轴姿态数据,默认角度单位是弧度rad,如需获取角度需将rad改为deg后点击获取
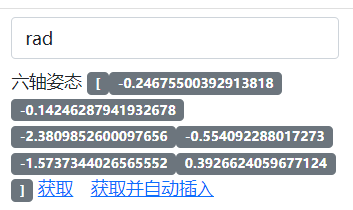
获取并插入六轴姿态
度和加速度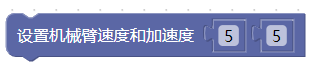 ”模块使其为换黄色边缘“
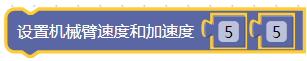 ”此时表示以选中该模块,接着点击
 即可设置机械臂的移动速度,这种设置方法只对手动控制机械臂移动有效
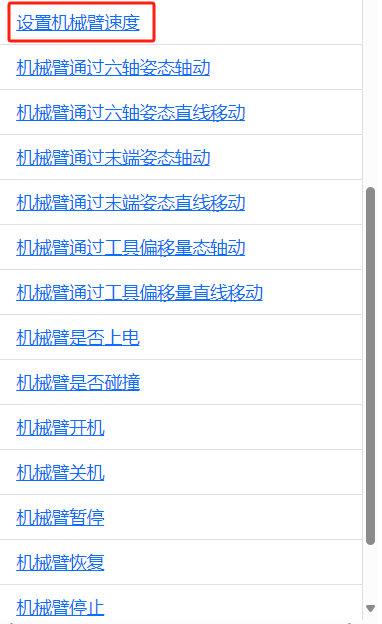
机械臂移动
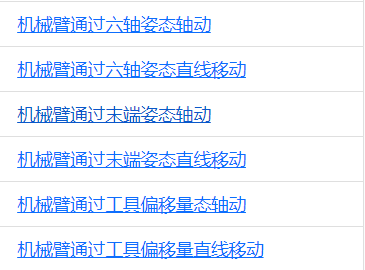
机械臂移动功能需要在选中对应姿态模块(选择说明参考章节2.2.7中设置机械臂速度的描述)之后点击以下按钮
机械臂通过六轴姿态轴动:以轴动方式移动到选中的六轴姿态位置
机械臂通过六轴姿态直线移动:以直线方式移动到选中的六轴姿态位置
机械臂通过末端姿态轴动:以轴动方式移动到选中的末端姿态位置
机械臂通过末端姿态直线移动:以直线方式移动到选中的末端姿态位置
机械臂通过工具偏移量轴动:以轴动方式移动到基于当前位置加上选中的偏移量之后的位置
机械臂通过工具偏移量直线移动:以直线方式移动到基于当前位置加上选中的偏移量之后的位置
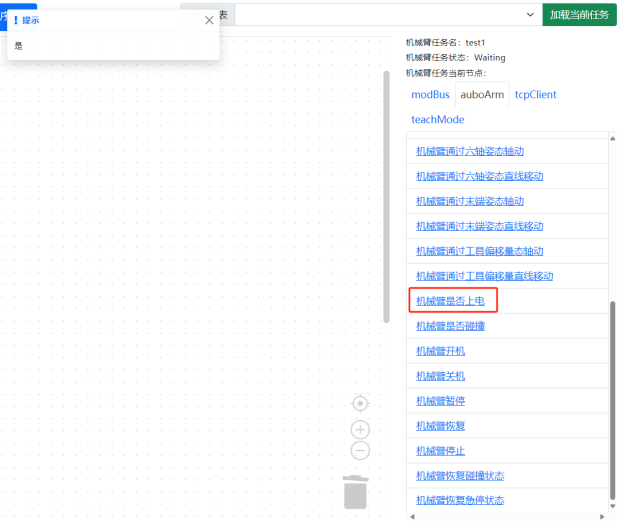
机械臂是否上电
弹窗提示上电状态
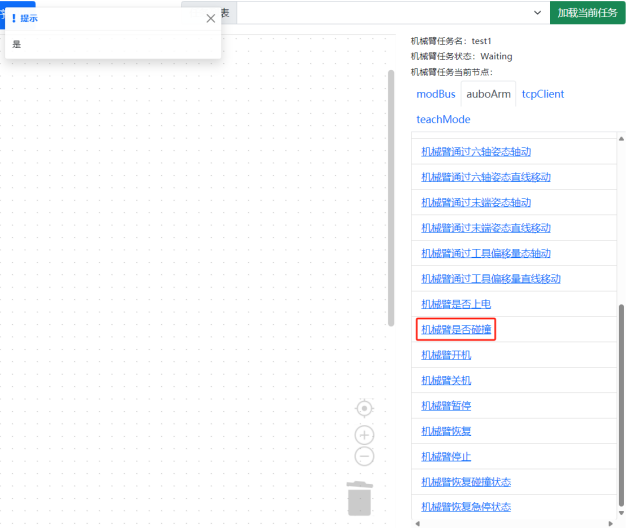
机械臂是否碰撞
弹窗提示碰撞状态
机械臂开关机
机械臂上电和断开按钮
机械臂暂停、恢复、停止
暂停:暂停机械臂移动,可恢复
恢复:暂停后恢复通过恢复按钮使机械臂继续运行
停止:机械臂停止移动。不可恢复
机械臂碰撞、急停恢复
机械臂发送碰撞或者按下急停后,除了松开急停按钮外还需要点击恢复碰撞和恢复急停,机械臂会重新上电
(3)tcpClient
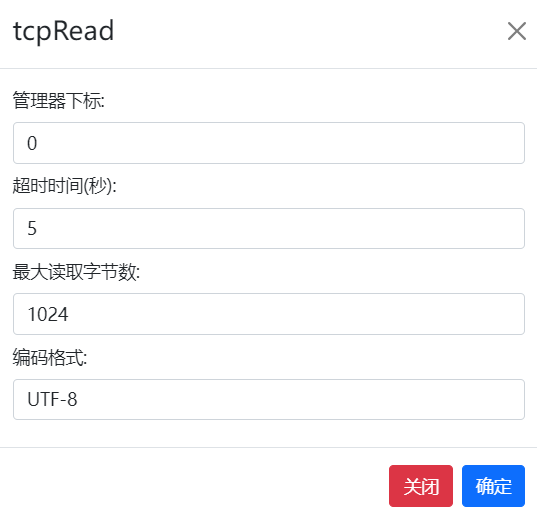
TCP读取数据
管理器下标:每个设备对应一个下标
超时时间:默认即可
最大读取字节数:默认即可
编码格式:根据连接设备的数据格式填写,默认utf-8
已弹窗形式显示读取结果
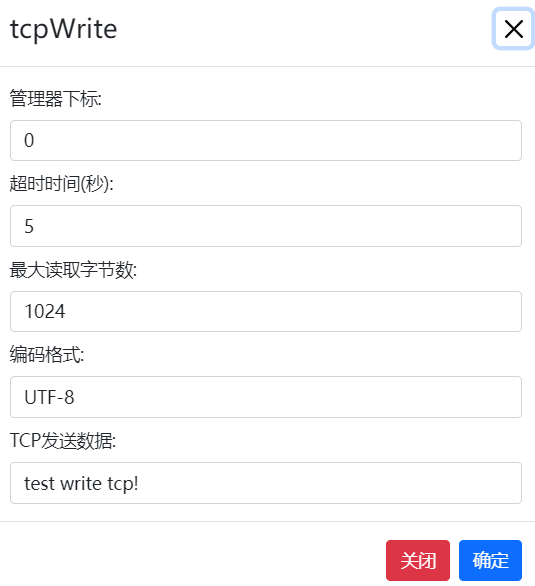
TCP写数据
管理器下标:每个设备对应一个下标
超时时间:默认即可
最大读取字节数:默认即可
编码格式:根据连接设备的数据格式填写,默认utf-8
TCP发送数据:输入需要发送的数据
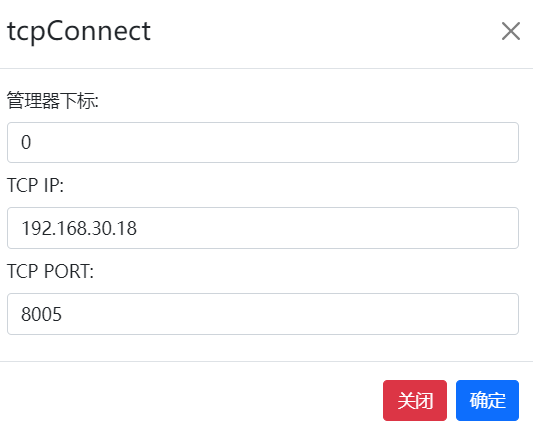
TCP连接
管理器下标:不同的IP或者端口使用不同且唯一的下标
IP地址:连接设备的IP
端口号:需要通讯的服务端口
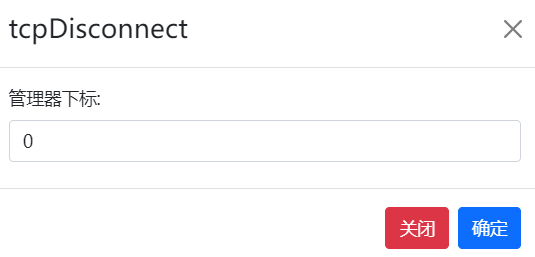
TCP断开
管理器下标:使用连接时填写的下标号
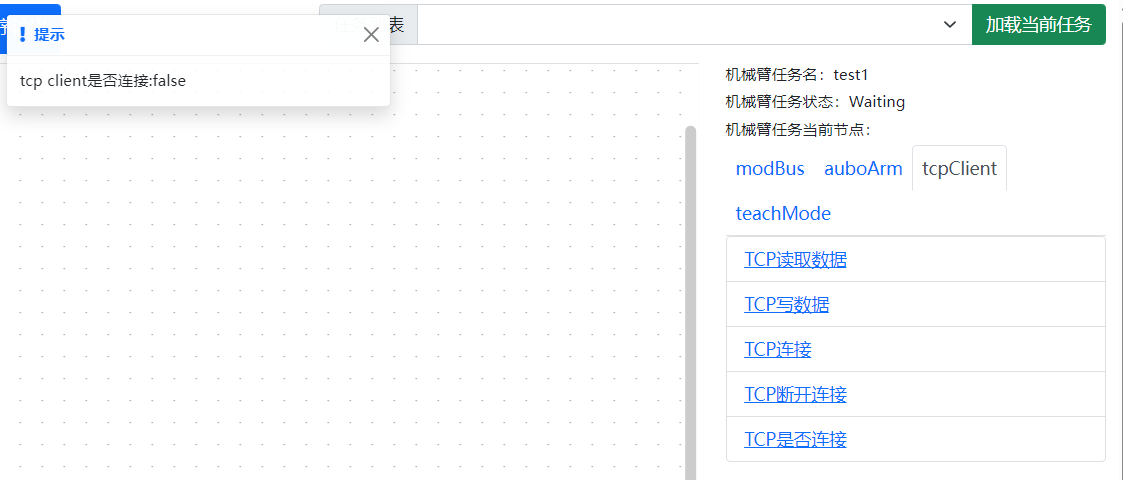
TCP是否连接
已弹窗形式显示结果
管理器下标:使用连接时填写的下标号
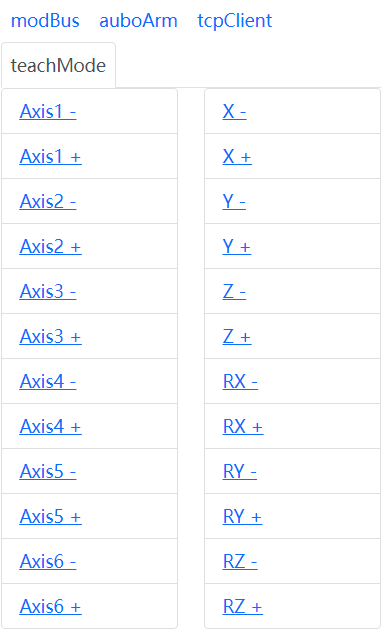
(4)teachMode
Axis1、2、3、4、5、6表示机械臂轴动控制
x、y、z、rx、ry、rz表示机械臂末端控制
软件使用
3.1连接网络
在您收到的货里面配备了一个和底盘配对好的AP,操作人员通过连接AP进行访问底盘的软件系统。
将AP上电并放置于底盘的调试区域内,底盘会自动连接上AP网络
调试用的电脑通过WiFi连接上AP(WiFi名称参考AP表面贴纸,密码默认:12345678)
验证网络连接情况:ping 192.168.1.xxx(网络地址 ),这个网络地址参考底盘车尾标签
成功ping通后证明网络已经连接成功
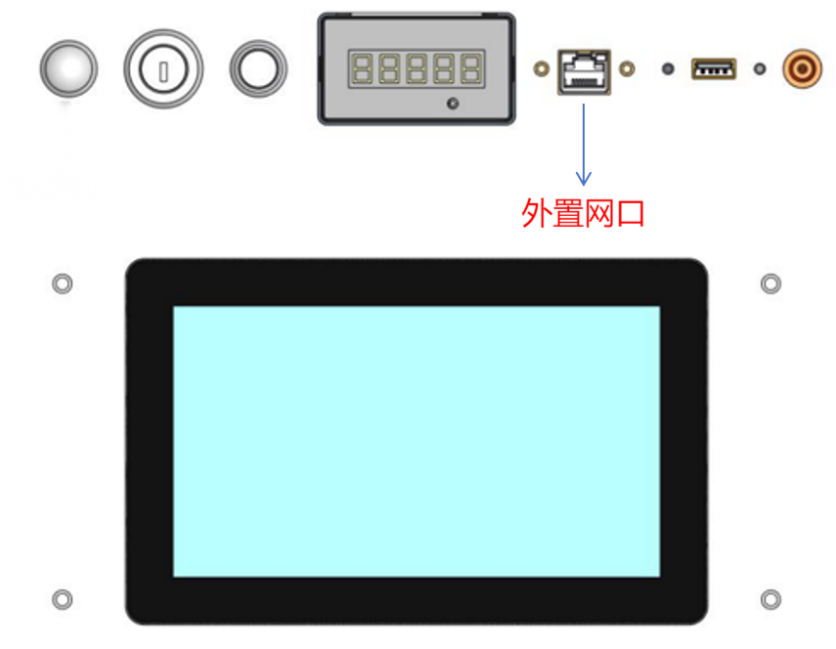
如用户要通过自己的AP来连接底盘,需要使用电脑通过网线连接上底盘外置网口,进入底盘内部CEP进行AP连接。
3.2进入系统
浏览器进入:“192.168.1.xxx(网络地址 ):8080/robotArmDisplay/main4.0.html#”这个网络地址参考底盘车尾标签
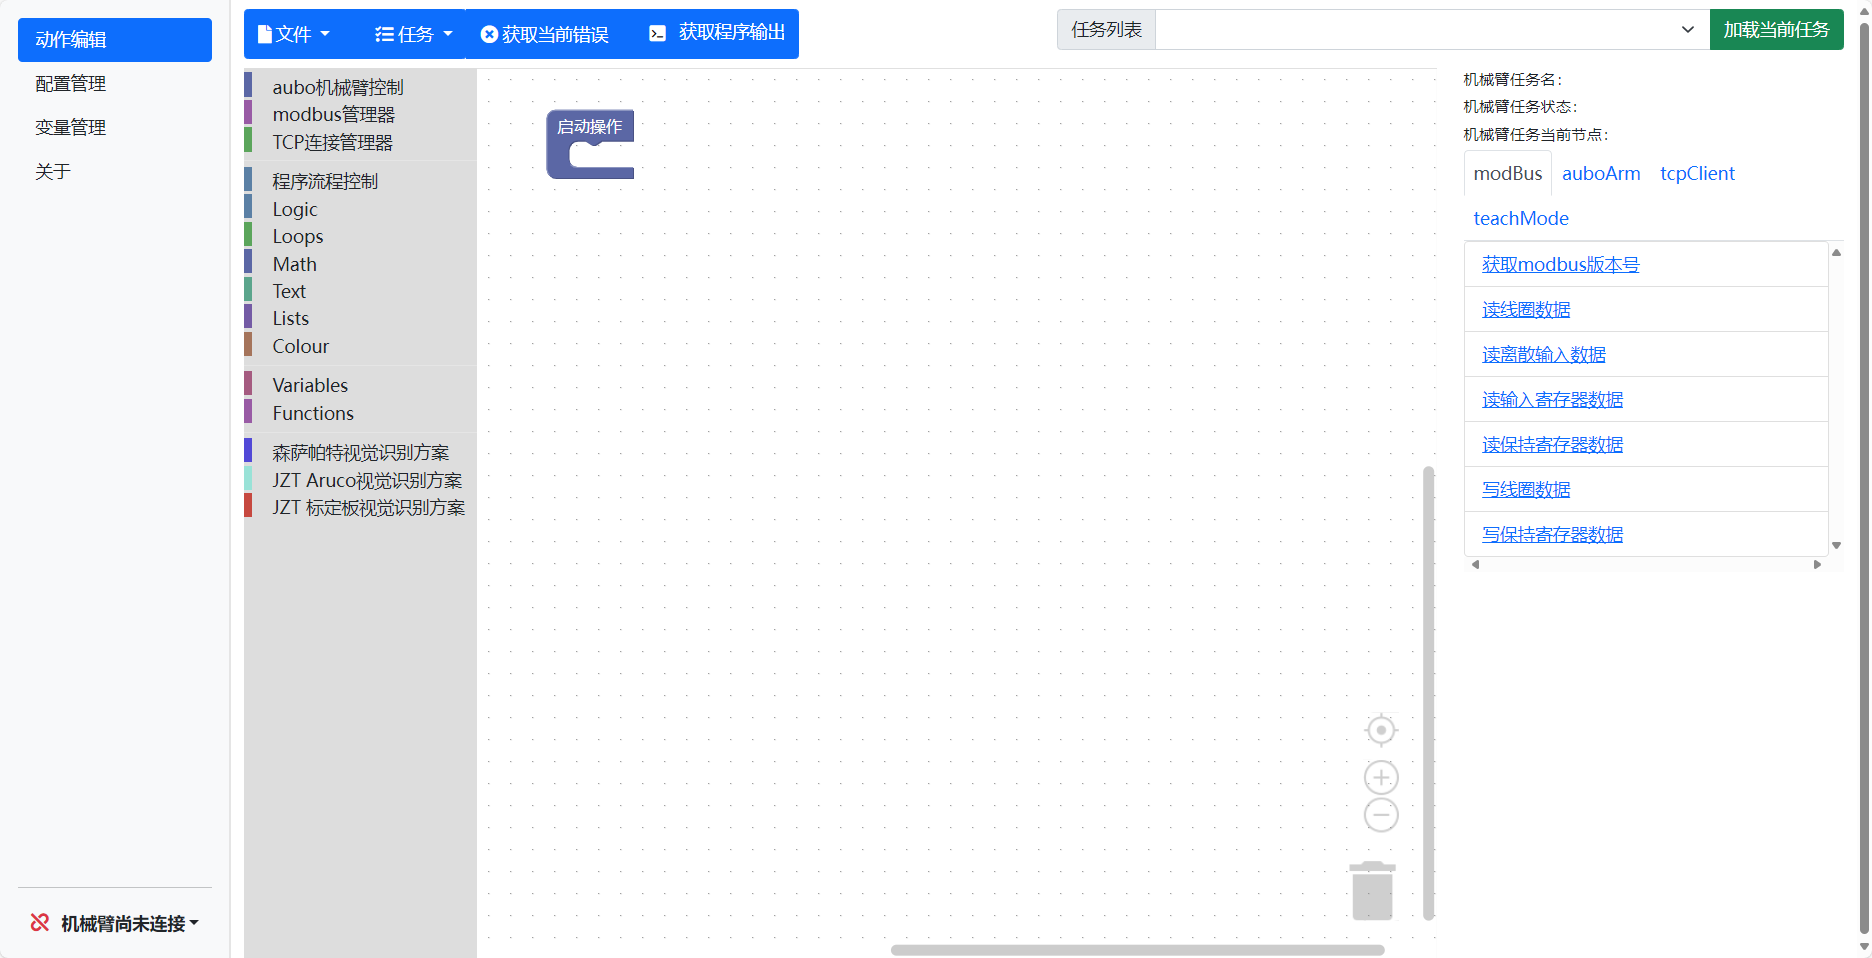
3.3机械臂连接
进入系统页面后机械臂默认是未连接状态:
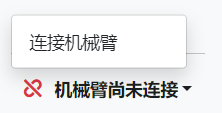
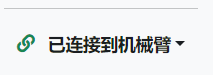
点击“机械臂尚未连接”后弹出“连接机械臂”,点击“连接机械臂”,连接成功:
3.4新建任务
开始编辑作业任务前先新建一个任务
点击文件->新建
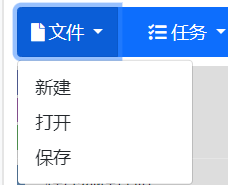
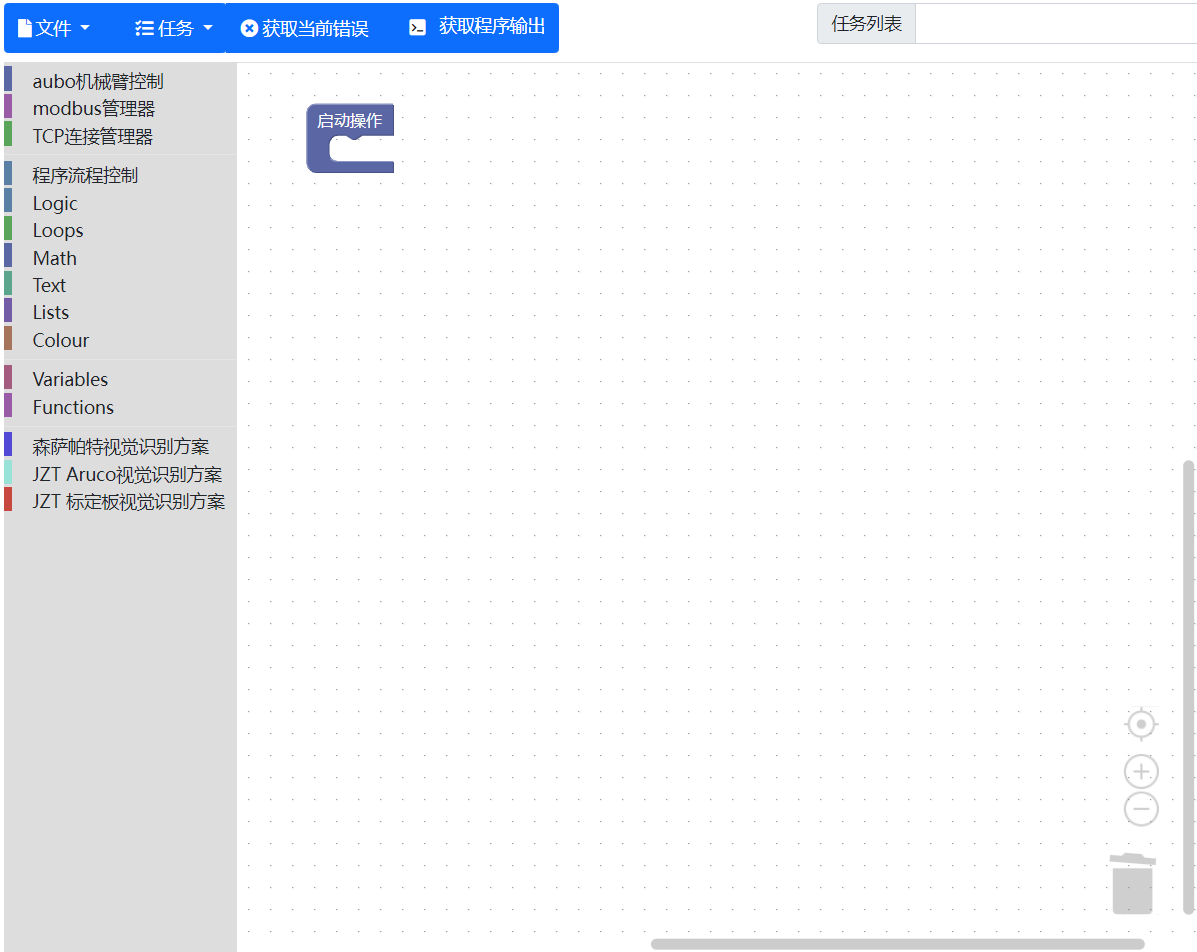
新建任务后任务编辑页面中只有一个启动操作模块,启动操作模块是整个任务的执行入口。
3.5任务程序编写
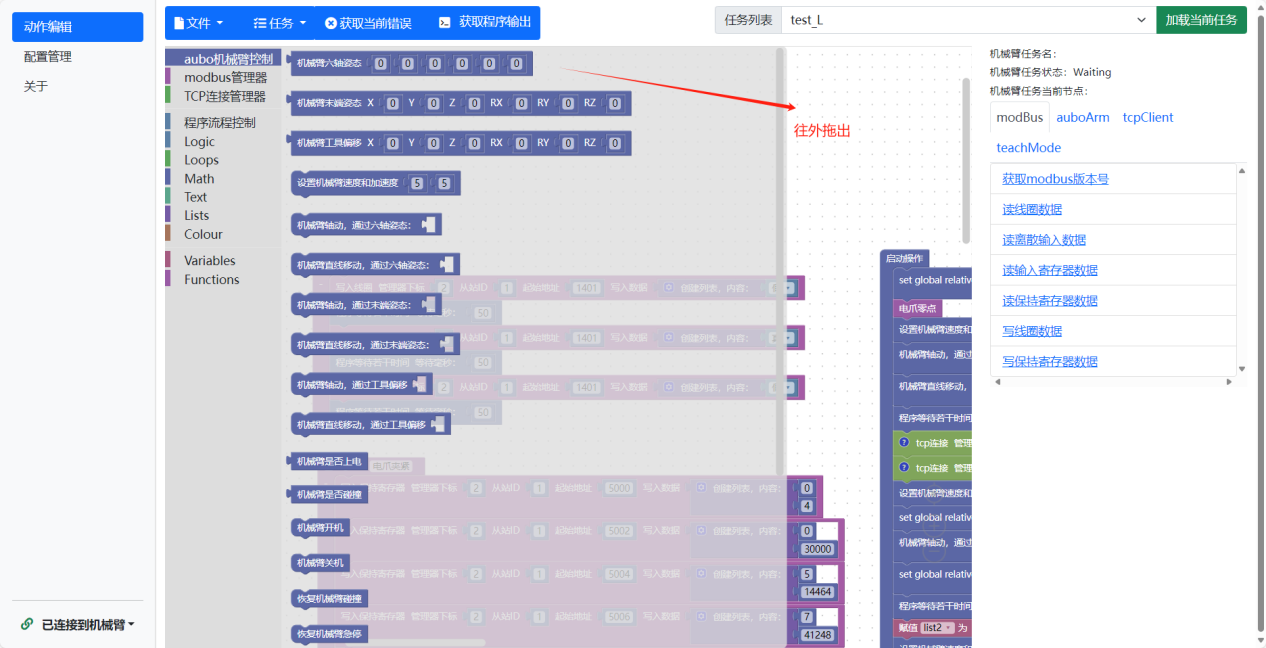
任务程序编写为模块搭建的方式(各模块具体介绍参考章节2.2.4):
选择所需模块,往外拖出
输入模块所需参数
3.5.1示例讲解
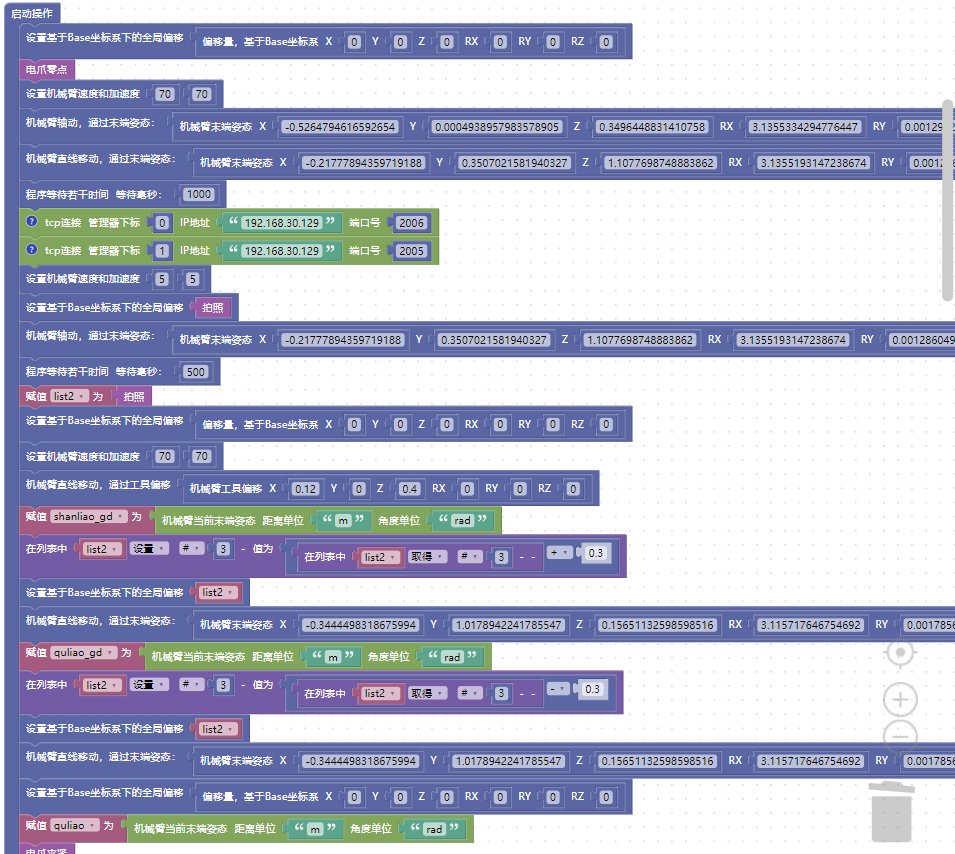
以下提供一个比较典型的CNC上下料的作业任务解析
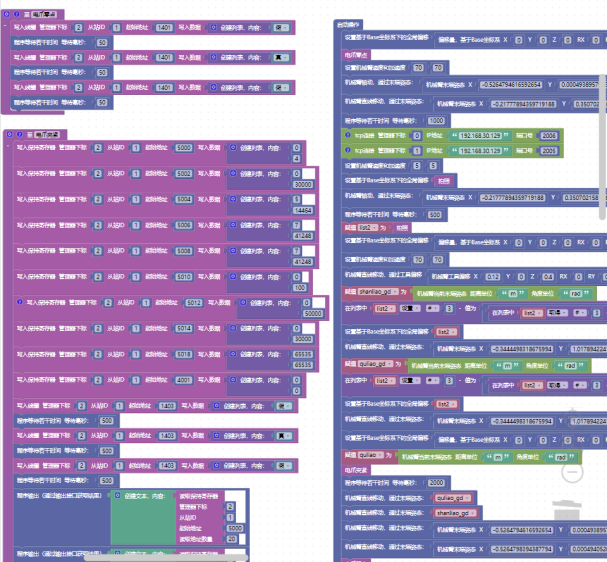
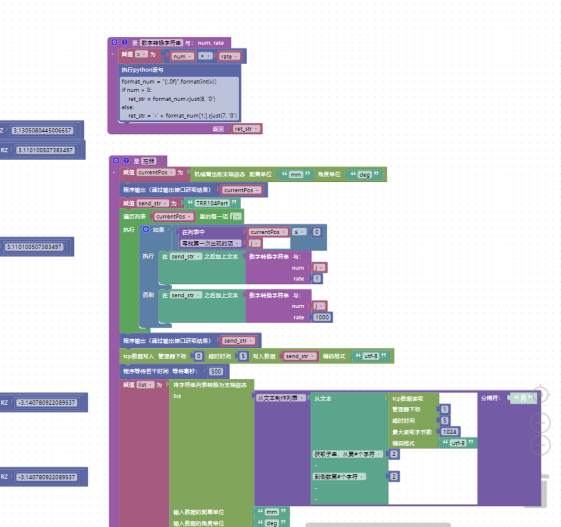
示例作业描述:机械臂搭配TCP通讯的相机和modbus通讯的电爪进行定位抓取物料。定义两个无返回值的函数用来控制电爪关闭和打开,定义一个有返回值的函数用来触发拍照并返回相机计算的偏移量,在主流程中移动机械臂到拍照位置调用拍照函数进行拍照并获取到定位偏移量,然后根据偏移量移动到抓取位,控制电爪抓取物料。
示例步骤讲解:
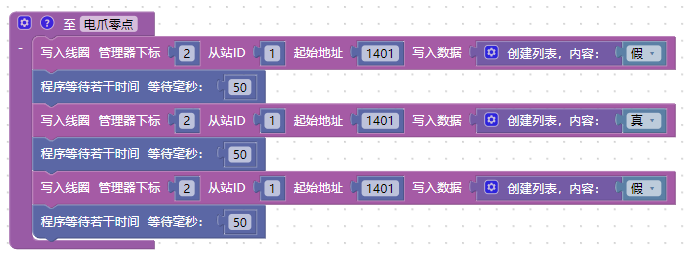
(1)电爪回零
自定义一个无返回值的函数,命名为电爪零点,函数执行的指令是执行三次写入线圈模块,管理器下标为2,从站ID为1,起始位置为1401(根据设备的协议进行填写),写入数据“假”,相当于0,延时50ms后写入“真”,相当于1,再次延时50ms后写入数据“假”,相当于0。以此触发电爪回零点
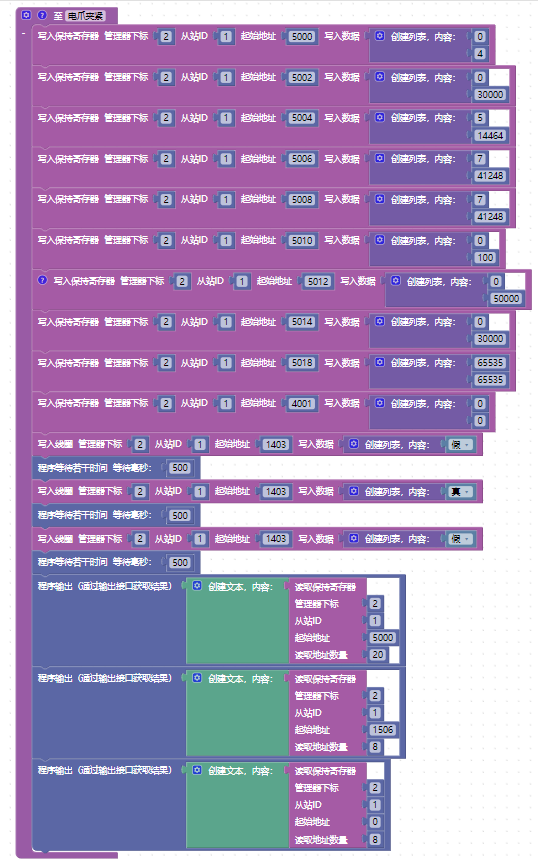
(2)电爪夹紧
自定义一个无返回值的函数,命名为电爪夹紧,函数执行的指令是通过写入保持寄存器模块往寄存器的不同地址写入相应的内容来配置电爪的行程等,然后通过写入线圈模块写入指令,触发电爪加紧。最后通过读取保持寄存器模块读取寄存器的值创建成文本,并通过程序输出模块进行打印。
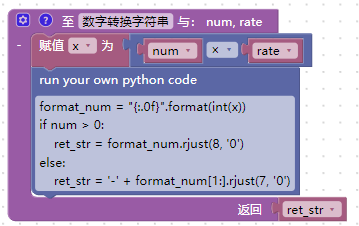
(3)数字转换字符串
自定义一个有返回值的函数,命名数字转换字符串,并设置两个输入参数num和rate。此函数用于将输入的数值进行格式转换。函数执行的指令是为将两个变量num和rate相乘的结果赋值给变量x,然后使用python编程进行处理。最后将变量ret_str的值返回
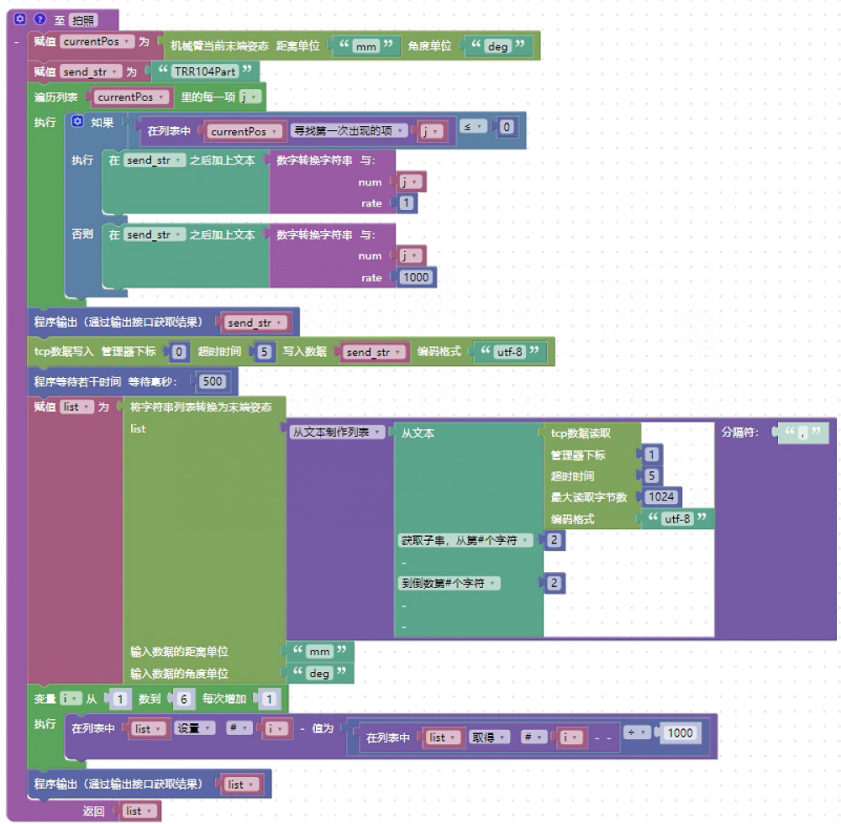
(4)拍照
自定义一个函数,命名为拍照,且该函数有返回值。函数执行的指令是
获取当前末端姿态(单位是mm和角度deg)并赋值给变量currentPos
给变量send_str赋值文本“TRR104Part”,这串字符用来触发相机拍照,具体发送什么数据由相机的通讯协议决定
通过遍历列表模块遍历列表currentPos中的每一项,通过调用“数字转换字符串”函数将每一项乘以1000,然后加在变量send_str文本中
将变量send_str的值通过程序输出模块打印出来,此时变量send_str已经是一段通过格式转换后的文本,此文本既是拍照指令+当前的机械臂姿态“TRR104Part+机械臂姿态”
通过tcp数据写入模块将变量变量send_str的值发送给连接tcp的相机
等待500ms后使用tcp数据读取模块读取相机返回的定位偏移数据,偏移数据格式是以逗号分隔开的末端偏移量文本,两端有括号如:(0,0,0,0,0,0),所以获取到该文本后通过“从文本”模块选取第二位到倒数第二位的这段文本,从而去掉括号。再通过文本制作列表模块使用分隔符“,”将文本分成6个项并转化成字符串列表。使用“将字符串列表转换为末端姿态”模块将此列表转换为末端姿态(相机传过来的偏移量单位是mm和角度deg),经过“将字符串列表转换为末端姿态”模块得出的末端姿态单位是m和弧度rad,最后将此末端姿态赋值给变量list
通过循环模块将列表变量list中的没个值除以1000并打印出list的值
最后该函数返回变量list
(5)主流程
程序运行入口
先将全局偏移置零,恢复电爪到打开位置
移动机械臂之前先设置机械臂移动速度
控制机械臂移动到拍照点
等待1000ms,避免机械臂晃动影响拍照
通过TCP连接相机的接收和发送端口
调用拍照函数获取偏移量并作为全局偏移的偏移量
此时在添加了全局偏移的情况下移动到拍照点再次拍照
拍照后返回的偏移量保存到变量list2中
通过工具偏移进行位置调整
将调整后的位置记录到变量shanliao_gd中,方便后面调用
改变偏移量的z轴数值,使机械臂先移动到抓取位的上方
记录抓取为上方的点位到变量quliao_gd中,方便后面调用
恢复偏移量的z轴数据,移动机械臂到抓取位
记录抓取的点位到变量quliao中,方便方面调用
控制电爪抓取物料
3.6任务保存
任务程序编写完成后需要对任务进行保存
点击任务->保存
输入任务名称后点击确定(如名称test)
在部署系统中编辑机械臂动作时填写该名称即可调用此机械臂任务
3.7任务加载
任务保存完成后,刷新页面,重新连接机械臂。打开任务列表下拉框,找到刚刚保存的任务
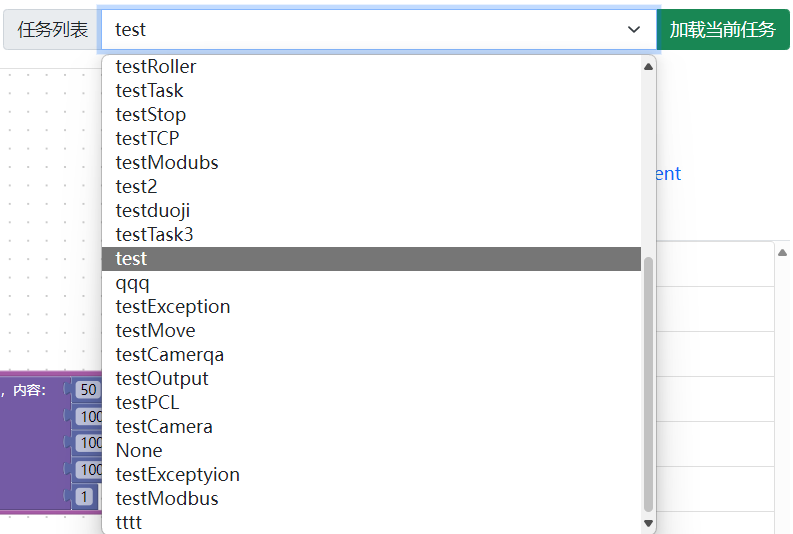
点击需要加载的任务后,点击“加载当前任务”。在状态监控区域的机械臂任务名称显示为刚刚加载的任务,表示加载任务成功
3.8任务运行
任务加载完成后即可运行
点击任务->运行
机械臂IO模组介绍
4.1模组简介
本产品是为移动复合机器人设计的机械臂全功能控制器。提供了机械臂上下电、功率检测、独立急停、通讯等功能,并提供丰富I/O,CAN,RS485,RS232,RJ45,功率控制,电源扩展等接口用于接入各种传感器和驱动设备。可以帮助用户快速的完成安全型移动机器人机械臂部分的集成和应用。
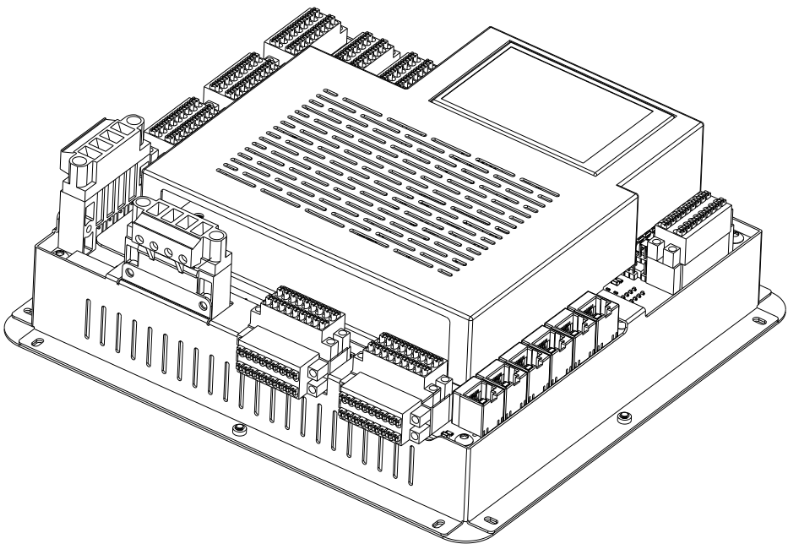
4.2功能总览
数字输入
8路输入,6路NPN/PNP兼容输入,2路NPN高速输入
数字输出
8路输出,6路NPN输出,2路NPN高速输出
电源输出
1路12V/1A持续供电
7路12V可控供电,单路12V/2A,7路总带载能力不超过5A
8路24V可控供电,单路24V/2A,8路总带载能力不超过5A
1路可控电源口,电压和输入电压一致,最大电流20A[1]
1路缓供电口,模组电源打开约50ms后,此路有电源输出,电压和输入电压一致,最大电流20A[1]
供电监测
1路总供电监测
1路12V电源监测
1路24V电源监测
1路可控电源口电源监测
1路缓供电口电源监测
通讯总线
4路网络串口通讯,232/485可切换
1路独立串口通讯,232/485可切换[2]
1路CAN通讯[2]
温度监测
2路板载温度监控
1路外置温度监控
网络接口
6路百兆网口
机械臂
特有功能
2路信号继电器控制输出
1路独立急停信号输出,常开/常闭可选
显示屏幕
指示模组各IO状态
[1] 受限于保险丝规格和系统供电能力
[2] 暂未启用,需更新固件
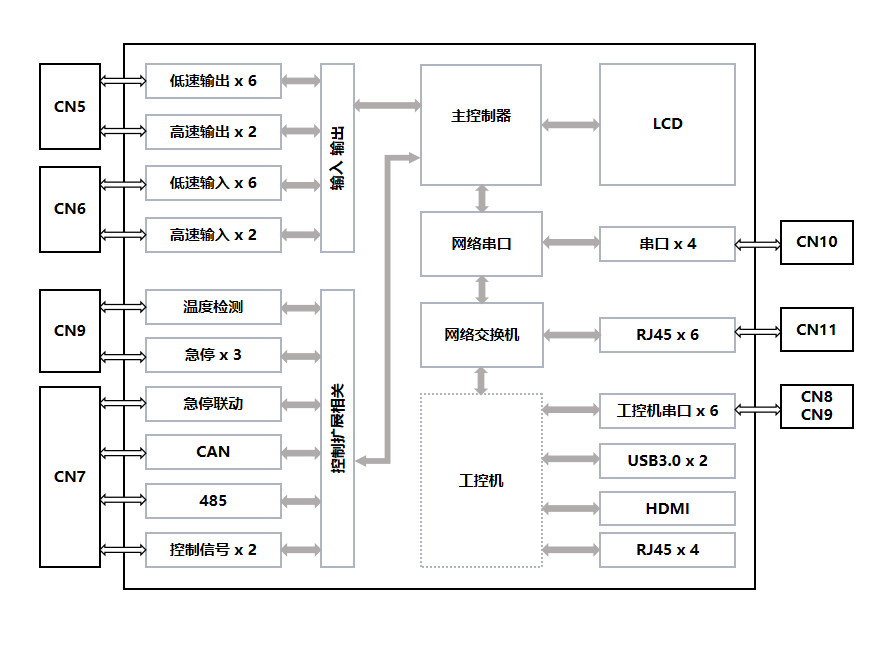
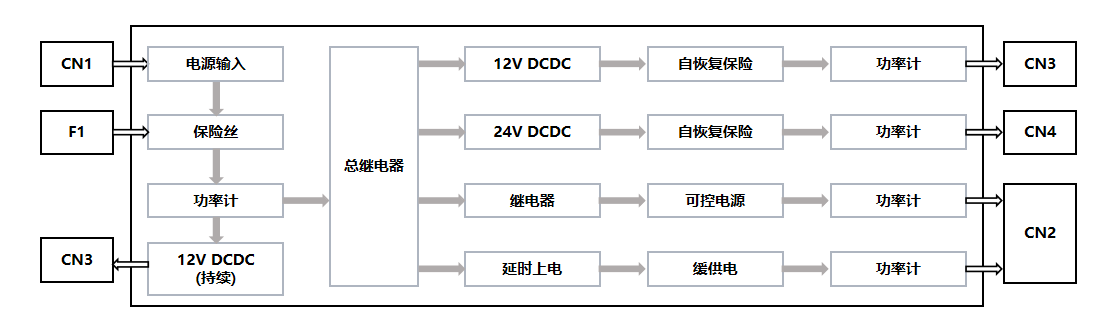
4.3内部功能图
功能示意框图:
电源示意框图:
4.4接口位置示意图
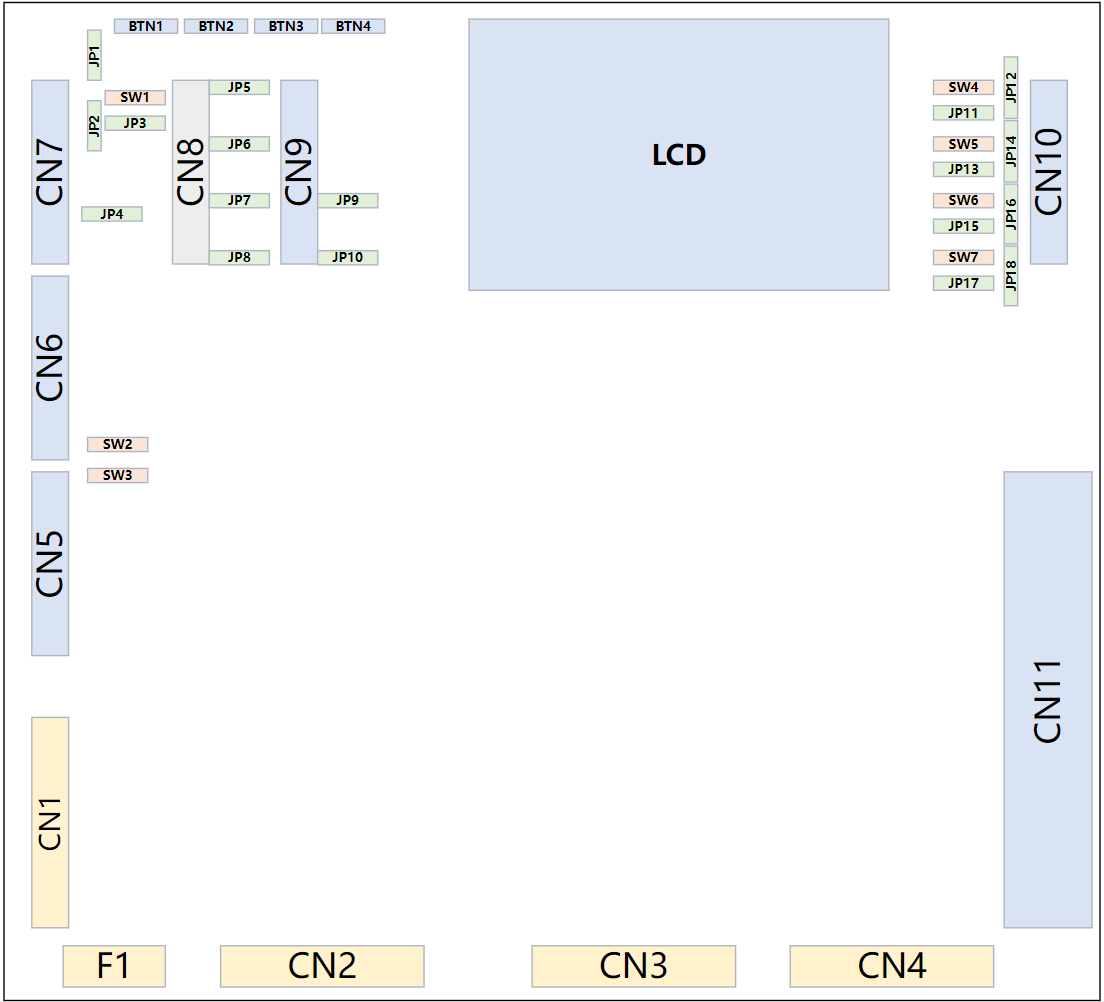
* CN8接口暂未启用
* JP1-JP3、JP5 - JP10 跳线帽暂未启用
* SW1 暂未启用
4.5接口说明
4.5.1接口方向定义
模组接口多为KF2EDGKNHM-3.5-2x9P、YN5EDGKM-7.62-4P,接口引脚定义以接线端子为准,要注意接线端子的方向。
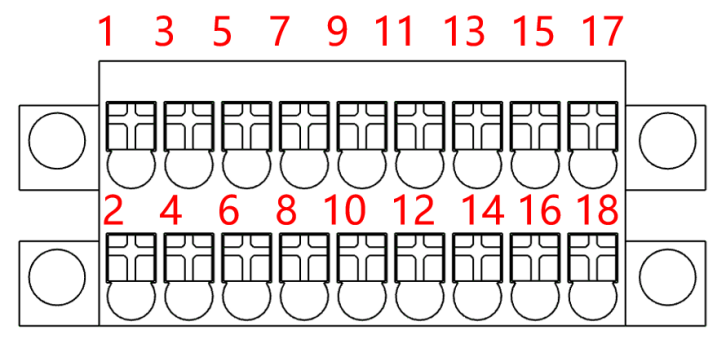
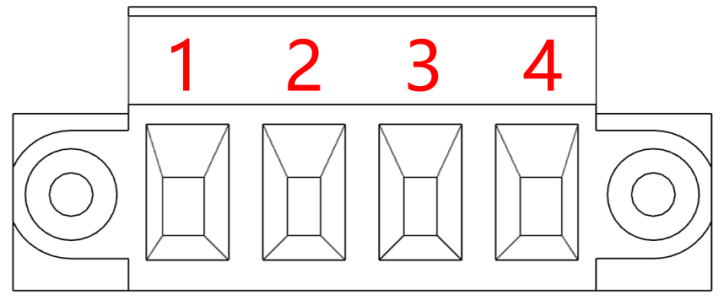
4.5.2电源接口
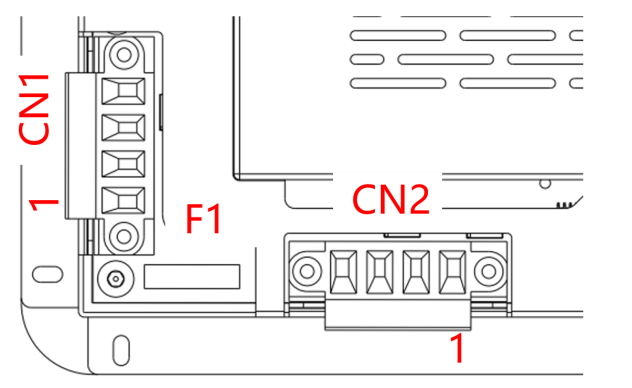
CN1 电源输入接口定义:
| 管脚 | 信号名称 | 管脚 | 信号名称 |
| 1 | 电源输入 | 2 | GND |
| 3 | 电源输入 | 4 | GND |
CN2 48V电源输出接口定义:
| 管脚 | 信号名称 | 管脚 | 信号名称 |
| 1 | 缓供电 | 2 | GND |
| 3 | 可控供电 | 4 | GND |
*缓供电:模组电源打开约50ms后,此路有电源输出,电压和输入电压一致
*可控供电:可控电源口,电压和输入电压一致
*F1保险丝规格:58V 10A 中号保险丝
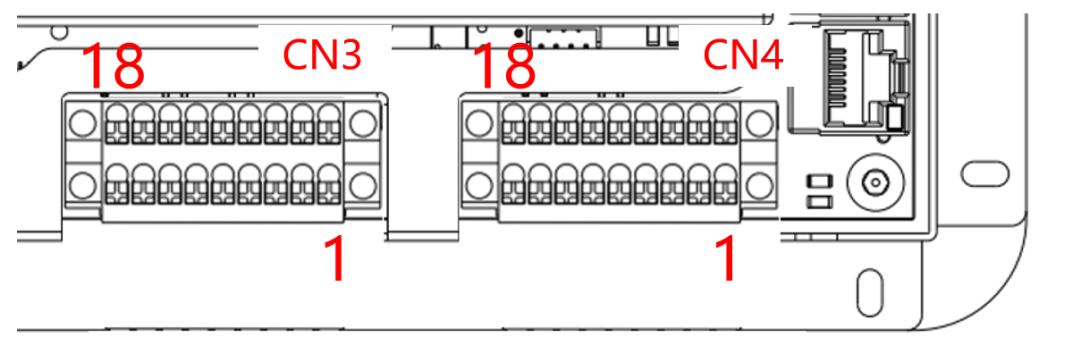
CN3 12V电源接口定义:
| 管脚 | 信号名称 | 管脚 | 信号名称 |
| 1 | GND | 2 | 12V |
| 3 | GND | 4 | 12V |
| 5 | GND | 6 | 12V |
| 7 | GND | 8 | 12V |
| 9 | GND | 10 | 12V |
| 11 | - | 12 | - |
| 13 | GND | 14 | 12V |
| 15 | GND | 16 | 12V |
| 17 | GND | 18 | 12V 持续 |
CN4 24V电源接口定义:
| 管脚 | 信号名称 | 管脚 | 信号名称 |
| 1 | GND | 2 | 24V |
| 3 | GND | 4 | 24V |
| 5 | GND | 6 | 24V |
| 7 | GND | 8 | 24V |
| 9 | GND | 10 | 24V |
| 11 | - | 12 | - |
| 13 | GND | 14 | 24V |
| 15 | GND | 16 | 24V |
| 17 | GND | 18 | 24V |
4.5.3 IO接口
(1) 输出
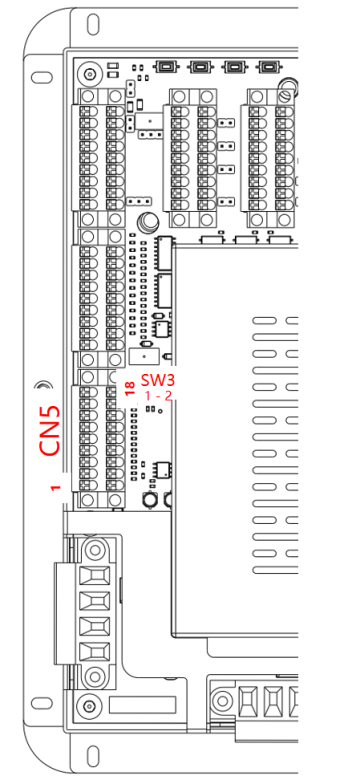
CN5 信号输出定义:
| 管脚 | 信号名称 | 管脚 | 信号名称 |
| 1 | P | 2 | Y7 |
| 3 | P | 4 | Y6 |
| 5 | P | 6 | Y5 |
| 7 | P | 8 | Y4 |
| 9 | P | 10 | Y3 |
| 11 | P | 12 | Y2 |
| 13 | P | 14 | Y1高速输出 |
| 15 | P | 16 | Y0 高速输出 |
| 17 | - | 18 | - |
通过SW3选择引脚P的电压:
| 设置 | SW3 |
| 位置1 | 12V |
| 位置2 | 24V |
(2)输入
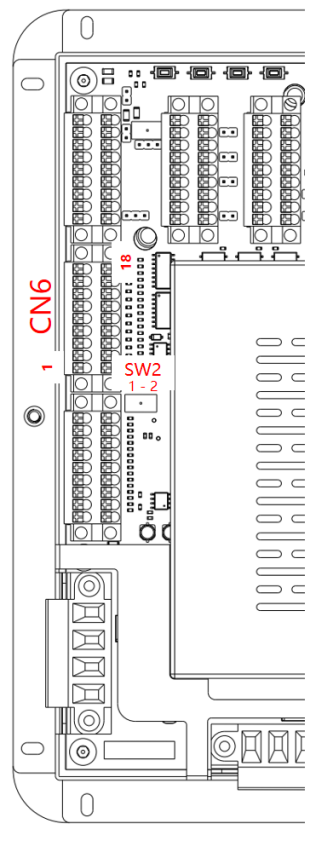
CN6 信号输入定义:
| 管脚 | 信号名称 | 管脚 | 信号名称 |
| 1 | GND | 2 | X7 |
| 3 | GND | 4 | X6 |
| 5 | GND | 6 | X5 |
| 7 | GND | 8 | X4 |
| 9 | GND | 10 | X3 |
| 11 | GND | 12 | X2 |
| 13 | GND | 14 | X1 NPN 高速输入 |
| 15 | GND | 16 | X0 NPN 高速输入 |
| 17 | - | 18 | - |
通过SW2选择X2到X7的接口规格
| 设置 | SW2 |
| 位置1 | NPN输入 |
| 位置2 | PNP输入 |
4.5.4扩展接口
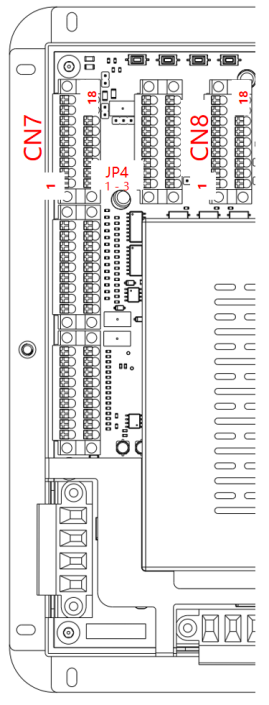
CN7 接口定义:
| 管脚 | 信号名称 | 管脚 | 信号名称 |
| 1 | - | 2 | |
| 3 | - | 4 | - |
| 5 | - | 6 | - |
| 7 | - | 8 | - |
| 9 | COM2 | 10 | COM3 |
| 11 | NC2 | 12 | NC3 |
| 13 | NO2 | 14 | NO3 |
| 15 | - | 16 | - |
| 17 | 机械臂急停 | 18 | 机械臂急停COM |
机械臂急停接口常开常闭切换:
| 设置 | JP4 |
| 1-2 | 常开 |
| 2-3 | 常闭 |
CN8 接口定义:
| 管脚 | 信号名称 | 管脚 | 信号名称 |
| 1 | GND | 2 | 急停 |
| 3 | GND | 4 | 急停 |
| 5 | GND | 6 | 急停 |
| 7 | 温度传感器 | 8 | GND |
| 9 | - | 10 | 3V3 |
| 11 | - | 12 | - |
| 13 | - | 14 | - |
| 15 | - | 16 | - |
| 17 | - | 18 | - |
4.5.5网络串口接口
板载4路网络串口扩展,通讯方式见5.1。每组串口都可在232/485接口切换,485接口时,有独立120R终端电阻可以使能。每组串口的供电可以在12V/24V切换。
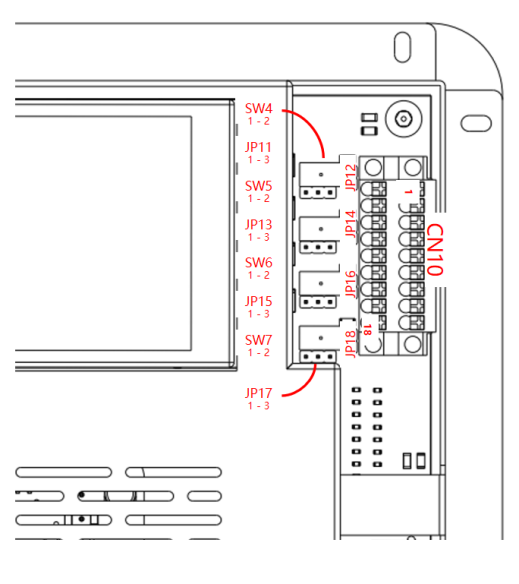
CN10网络串口引脚定义:
| 管脚 | 信号名称 | 管脚 | 信号名称 |
| 1 | P | 2 | G |
| 3 | 4_R/B | 4 | 4_T/A |
| 5 | P | 6 | G |
| 7 | 3_R/B | 8 | 3_T/A |
| 9 | - | 10 | - |
| 11 | P | 12 | G |
| 13 | 2_R/B | 14 | 2_T/A |
| 15 | P | 16 | G |
| 17 | 1_R/B | 18 | 1_T/A |
SW4-7 485-232切换开关:
| 设置 | SW4、5、6、7 |
| 1-2 | 232 |
| 2-3 | 485 |
JP11、JP13、JP15、JP17 输出电压设定:
| 设置 | JP11、JP13、JP15、JP17 |
| 1-2 | 24V |
| 2-3 | 12V |
JP2、JP4、JP6、JP8 120R终端电阻使能设定(只在485模式下生效):
| 设置 | JP2、JP4、JP6、JP8 |
| 短接 | 使能120R 电阻 |
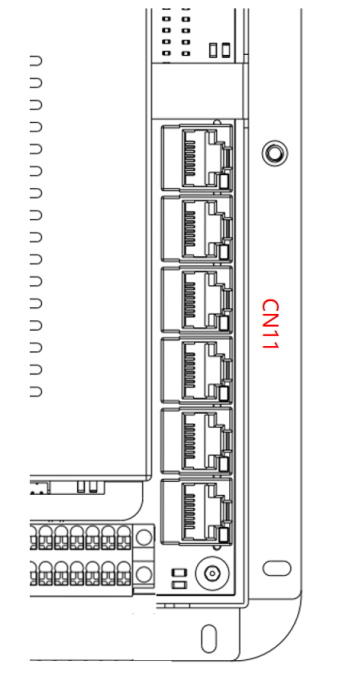
4.5.6网口
板载6路百兆网络接口:
4.5.7 LCD显示
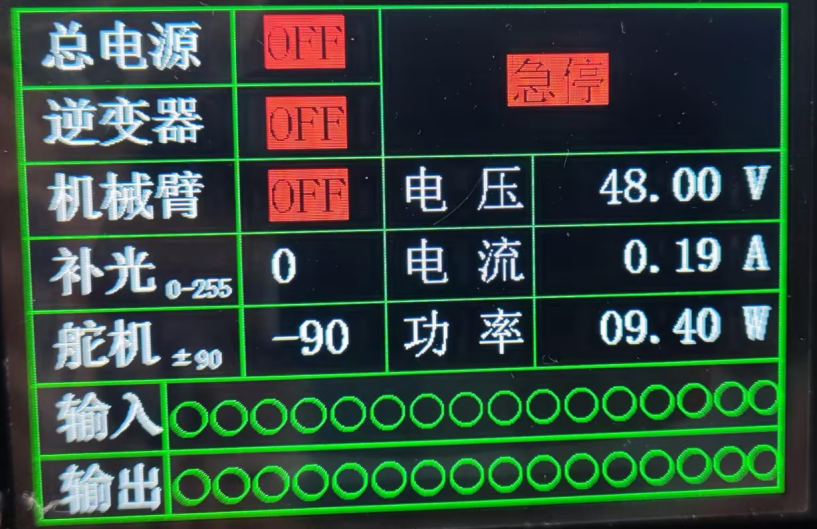
通过LCD指示:
1.总电源开关状态
2.模组输入电源的电压、电流、功率
3.逆变器电源开关状态
4.机械臂电源开关状态
5.急停开关状态
6.输入状态指示
7.输出状态指示
机械臂末端模组V1.1
5.1模组简介
本产品是为机械臂末端机构设计的全功能控制器。提供丰富I/O,PWM,TTL,RS485,RS232等接口用于接入各种传感器和驱动设备。本产品将常用的末端执行机构集成到一体,在有限体积内扩展更多功能,可以帮助用户快速的完成机械臂机构的开发与应用。
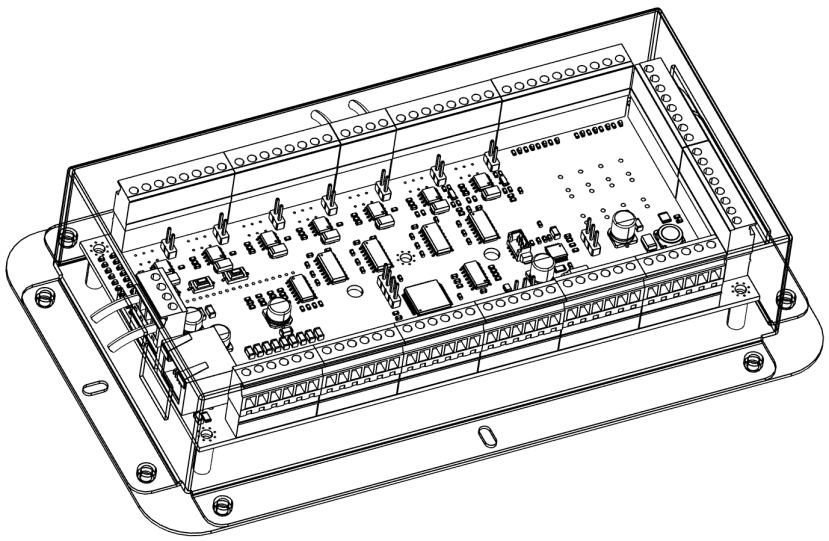
5.2功能总览
数字输入
8路输入,NPN / PNP可切换
数字输出
8路输出,4路NPN信号输出,4路湿节点继电器输出[1]
电源输出
1路8.4V/5V 可切换供电口,最大电流2A[1]
模拟量
输入
4路模拟量输入,0-5V / 4-20mA可切换
2路气压检测 ±40kPa[2]
通讯总线
2路TTL串口
2路 232 / 485 串口
5路网络串口
其他
2路补光灯输出
显示屏幕
指示模组各IO状态
[1] 受限于保险丝规格和系统供电能力
[2] 暂未启用,需更新固件
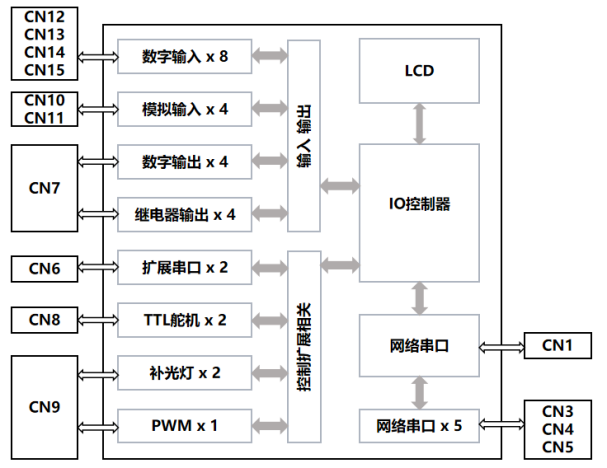
5.3内部功能框图
功能示意框图:
5.4产品尺寸
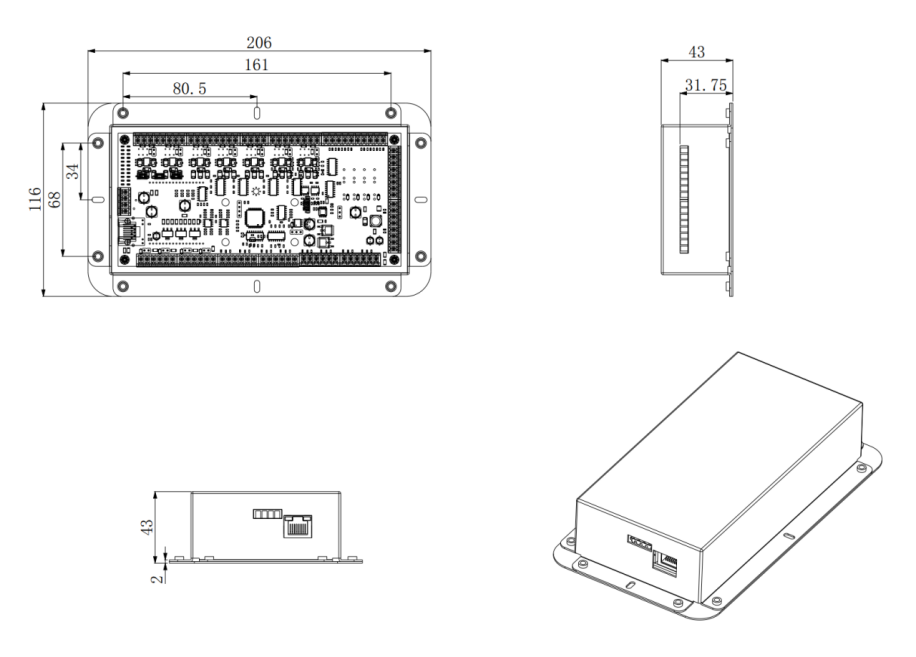
整机尺寸:206mm*116mm*43mm
产品重量:2.1 kg
工作温度:-30 ℃~ 55 ℃
工作湿度:10 ~ 90% 相对湿度,无冷凝
贮存温度:待确认
5.5电源需求
| 电压 | 24V |
| 纹波与噪声 | 150mVpp |
| 整机功率 | 2W(不含Power DO负载) |
5.6尺寸及安装
5.6.1外观和尺寸图
尺寸图如下图:(单位:mm)
5.7电气接口
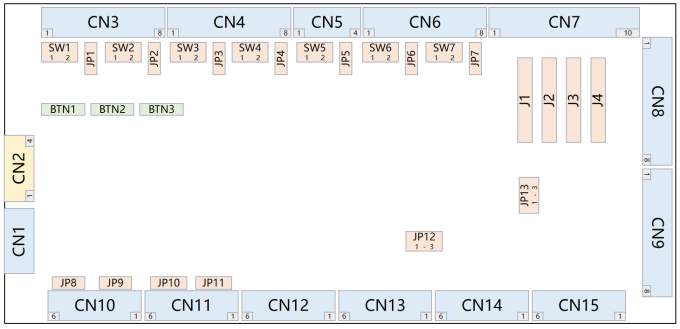
5.7.1接口位置示意图
5.8接口说明
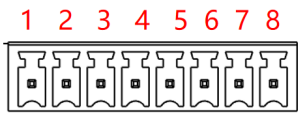
5.8.1接口方向定义
模组接口多为15EDGKA-3.81 x 4P、6P、8P、10P接口引脚定义以接线端子为准,要注意接线端子的方向。
5.8.2电源接口
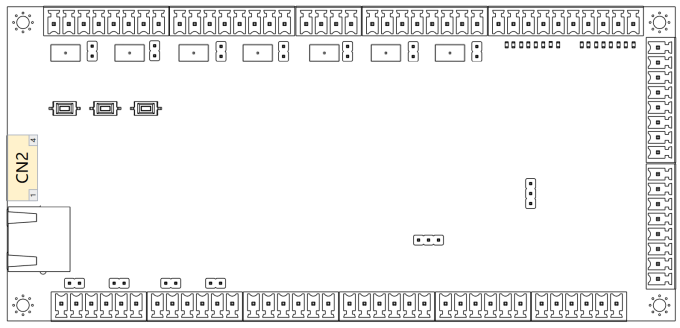
CN2 电源接口定义:
| 管脚 | 1 | 2 | 3 | 4 |
| 外设名称 | 供电口 | |||
| 信号名称 | 24V | 24V | GND | GND |
5.8.3 IO信号接口
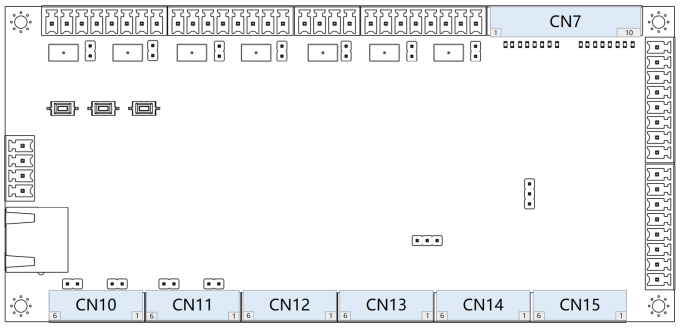
CN7 输出接口定义:
| 管脚 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 |
| 外设名称 | 信号输出 (NPN) | 继电器输出 (PNP) | ||||||||
| 信号名称 | 24V | Y0 | Y1 | Y2 | Y3 | GND | Y4 | Y5 | Y6 | Y7 |
CN10 模拟量输入接口定义:
| 管脚 | 1 | 2 | 3 | 4 | 5 | 6 |
| 外设名称 | ADC0 | ADC1 | ||||
| 信号名称 | ADC0 | 5V | GND | ADC1 | 5V | GND |
CN11 模拟量输入接口定义:
| 管脚 | 1 | 2 | 3 | 4 | 5 | 6 |
| 外设名称 | ADC2 | ADC3 | ||||
| 信号名称 | ADC2 | 5V | GND | ADC3 | 5V | GND |
CN12 数字量输入接口定义:
| 管脚 | 1 | 2 | 3 | 4 | 5 | 6 |
| 外设名称 | X0 | X1 | ||||
| 信号名称 | X0 | 24V | GND | X1 | 24V | GND |
CN13 数字量输入接口定义:
| 管脚 | 1 | 2 | 3 | 4 | 5 | 6 |
| 外设名称 | X2 | X3 | ||||
| 信号名称 | X2 | 24V | GND | X3 | 24V | G |
CN14 数字量输入接口定义:
| 管脚 | 1 | 2 | 3 | 4 | 5 | 6 |
| 外设名称 | X4 | X5 | ||||
| 信号名称 | X4 | 24V | GND | X5 | 24V | GND |
CN15 数字量输入接口定义:
| 管脚 | 1 | 2 | 3 | 4 | 5 | 6 |
| 外设名称 | X6 | X7 | ||||
| 信号名称 | X6 | 24V | GND | X7 | 24V | GND |
5.8.4网络串口接口
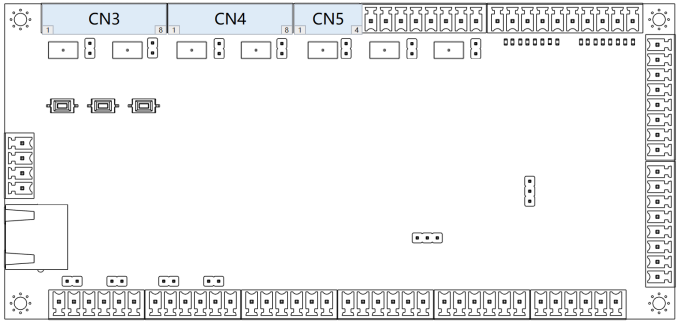
CN3 网络串口接口定义:
| 管脚 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 |
| 外设名称 | 网络串口1 | 网络串口2 | ||||||
| 信号名称 | 24V | TA1 | RB1 | GND | 24V | TA2 | RB2 | GND |
CN4 网络串口接口定义:
| 管脚 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 |
| 外设名称 | 网络串口3 | 网络串口4 | ||||||
| 信号名称 | 24V | TA3 | RB3 | GND | 24V | TA4 | RB4 | GND |
CN5 网络串口接口定义:
| 管脚 | 1 | 2 | 3 | 4 |
| 外设名称 | 网络串口5 | |||
| 信号名称 | 24V | TA5 | RB5 | GND |
5.8.5扩展串口
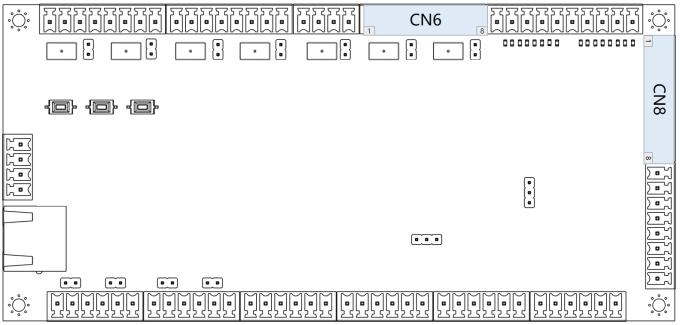
CN6 扩展串口接口定义:
| 管脚 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 |
| 外设名称 | 扩展串口1 | 扩展串口2 | ||||||
| 信号名称 | 24V | TA1 | RB1 | GND | 24V | TA2 | RB2 | GND |
CN8 扩展串口接口定义:
| 管脚 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 |
| 外设名称 | 扩展串口3 (TTL) | 扩展串口4 (TTL) | ||||||
| 信号名称 | P1] | T3 | R3 | GND | P[1] | T4 | R4 | GND |
5.8.6扩展接口
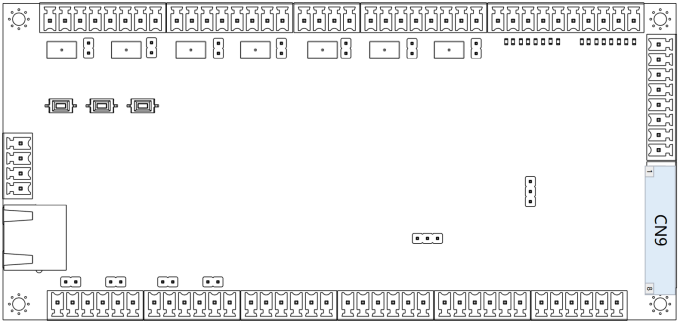
CN3 网络串口接口定义:
| 管脚 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 |
| 外设名称 | 补光灯1 | 补光灯2 | PWM | - | ||||
| 信号名称 | LED+ | LED- | LED+ | LED- | PWM | P[1] | GND | - |
5.8.7拨码开关
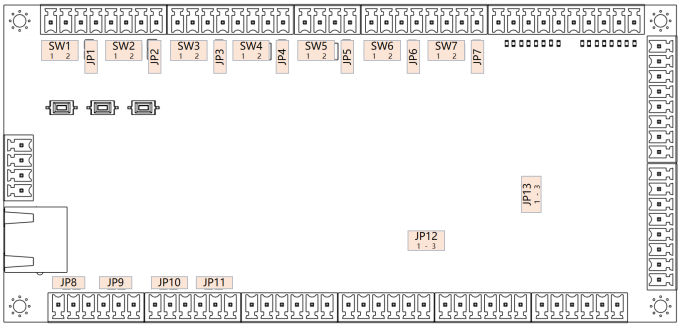
SW 1 - 7 485-232 切换开关
| 设置 | 位置1 | 位置2 |
| SW1 | 1# 网络串口配置为232输出 | 1# 网络串口配置为485输出 |
| SW2 | 2# 网络串口配置为232输出 | 2# 网络串口配置为485输出 |
| SW3 | 3# 网络串口配置为232输出 | 3# 网络串口配置为485输出 |
| SW4 | 4# 网络串口配置为232输出 | 4# 网络串口配置为485输出 |
| SW5 | 5# 网络串口配置为232输出 | 5# 网络串口配置为485输出 |
| SW6 | 1# 扩展串口配置为232输出 | 1# 扩展串口配置为485输出 |
| SW7 | 2# 扩展串口配置为232输出 | 2# 扩展串口配置为485输出 |
JP 1 - 7 120R 电阻 使能
| 设置 | 配置 |
| JP1 | 1# 网络485串口配置120R电阻 |
| JP2 | 2# 网络485串口配置120R电阻 |
| JP3 | 3# 网络485串口配置120R电阻 |
| JP4 | 4# 网络485串口配置120R电阻 |
| JP5 | 5# 网络485串口配置120R电阻 |
| JP6 | 1# 扩展485串口配置120R电阻 |
| JP7 | 2# 扩展485串口配置120R电阻 |
JP 8 - 11 4路模拟量输入模式选择
| 设置 | 无跳线帽 | 有跳线帽 |
| JP8 | ADC0: 0 - 5V 输入 | ADC0: 4 - 20mA 输入 |
| JP9 | ADC1: 0 - 5V 输入 | ADC1: 4 - 20mA 输入 |
| JP10 | ADC2: 0 - 5V 输入 | ADC2: 4 - 20mA 输入 |
| JP11 | ADC3: 0 - 5V 输入 | ADC3: 4 - 20mA 输入 |
JP12、13 功能设置
| 设置 | 1 - 2 | 2 - 3 |
| JP12 | 设置NPN输入 | 设置PNP输入 |
| JP13 | 设置P电源口为5V | 设置P电源口为8.4V |
5.8.8网口
板载1路RJ45网络接口,用于和外部通讯:
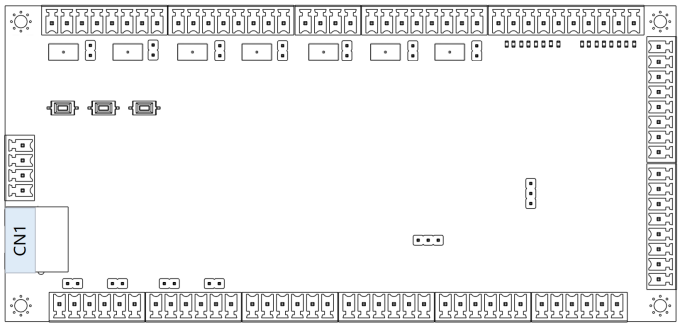
5.9按键功能说明
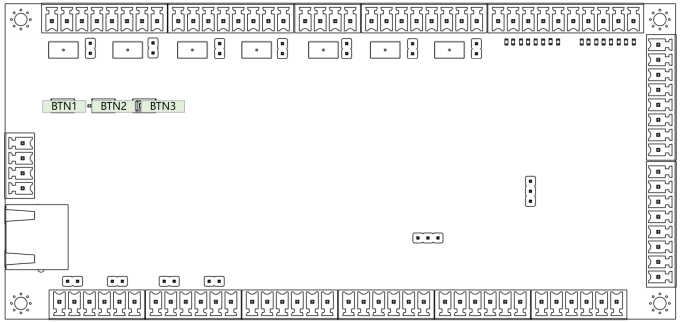
| 按键 | 按键功能 |
| 1 | 网络串口复位 |
| 2 | 单片机复位 |
| 3 | 单片机下载(单片机复位前按住此按键,复位后可强制进入下载模式) |
5.10 LCD显示
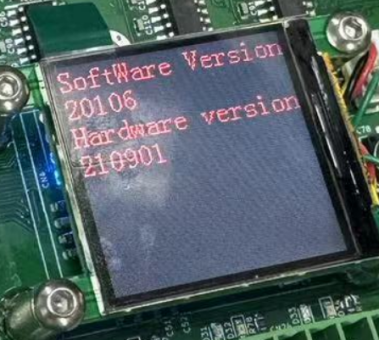
通过LCD指示:
1.版本号
2.调试信息
5.11通讯与控制
5.11.1网络串口通讯
预留4路网络串口接口,网络特性如下:
· 支持静态和动态 IP
· 支持网线交叉直连自动切换
· 工作端口,目标 IP 和目标端口均可设定
· TCP 服务器模式下,每路TTL均支持4个客户端的连接
· 支持DNS功能
· 支持网络在线升级固件功能
· 可以跨越网关,交换机,路由器可以工作在局域网,也可工作在互联网
· 支持协议包括 ETHERNET、ARP、IP、ICMP、UDP、DHCP、TCP
· 支持网页参数配置功能
· 支持Modbus TCP转RTU功能
出厂参数如下,可通过上位机修改:
| 串口号 | IP | 端口号 | 模式 | 波特率 |
| 串口1 | 192.168.30.205 | 8001 | TCP Server | 115200 |
| 串口2 | 192.168.30.205 | 8002 | TCP Server | 115200 |
| 串口3 | 192.168.30.205 | 8003 | TCP Server | 115200 |
| 串口4 | 192.168.30.205 | 8004 | TCP Server | 115200 |
| 串口5 | 192.168.30.205 | 8005 | TCP Server | 115200 |
5.11.2控制器通讯
| 参数 | 说明 |
| 出厂IP | 192.168.30.205 |
| 端口号 | 8000 |
| 模式 | TCP Server |
最后编辑:宫清远 更新时间:2025-11-26 16:46
