| 更新日期 | 更新内容 | 版本号 |
|---|---|---|
| 20240812 | 初版 | V1.0 |
前言
本文档描述了差速2.1底盘的正确的使用方式以及维护要点,旨在确保用户能够安全、有效的操作和维护该产品。在正式使用差速2.1底盘之前,建议您仔细阅读本文档,以便全面了解产品特性,从而避免潜在的操作风险或财产损失。
适用对象
本文档适用一下人员阅读:
设备操作人员
设备管理人员
免责声明
底盘的构造使用的技术符合当前的安全标准。然而任何不遵循规定的使用方式都可能对用户、底盘本身或其他相关设备造成损害。
底盘的运行仅限于设备处于完好状态,并且必须由具备操作风险意识的专业人员进行操作,同时确保使用方式符合其预设的用途。任何使用本产品的行为,都必须严格遵循本操作手册及供货时附带的声明。对于任何可能存在的安全隐患,必须立即进行故障排除。尽管制造商致力于提供符合安全规范的系统,但制造商对于系统安全规范本身不承担任何责任。即使所有操作均严格遵循安全说明,也不能完全保证底盘不会对人或财产造成损害。对底盘进行任何未经制造商授权的修改是不被允许的。同时,若用户选择集成非制造商提供的附加部件,并因此导致底盘损坏,其责任将由运营商自行承担。制造商保留对产品设计和规格进行更改的权利,以追求产品的持续优化,且这些更改可能不另行通知。
1.安全规范
为了确保用户的安全,使用本底盘时请严格遵守本文档描述的安全规范。
1.1调试须知
调试人员需全面了解差速2.1的安全性、调试和使用方法,同时注意以下事项:
底盘调试包括地图创建、站点编辑、路线配置和任务部署
创建地图前先确定好作业区域
调试带机械臂的机器时需要添加警示措施,防止其他人员进入机械臂运动范围,导致人员造成损伤。
底盘运行前应先确定好移动路线、站点位置是否有人,同时检查避障是否合理设置。
1.2使用须知
使用人员需要负责以下事项:
负责作业任务分配
底盘充电或者换电
1.3安全措施
使用人员在使用底盘时应遵循以下安全措施:
只允许在底盘情况完好的情况下,有安全意识的地使用底盘,操作错误可能导致人身伤害和财产损失。
在紧急情况下及时按下底盘的急停按钮,停止底盘移动或者作业。
请勿控制底盘向操作人员方向移动,并保持操作人员有紧急避让的空间。
请勿离正在运行的底盘过近。
使用遥控器控制底盘移动后,及时退出遥控模式。
1.4电池安全
差速2.1使用时请注意以下事项,确保电池安全:
禁止短路或错误连接正负极
禁止暴露在超过规定温度范围的环境中
禁止挤压、戳刺或拆解电池
禁止弄湿电池
仅使用原装充电器、充电桩
1.5运行前安全措施
使用人员初次使用或重新投入使用底盘前需要注意的事项:
所有组件和功能均正常
路径上坡度过大的坡道
底盘上没有松动的物体
1.6行驶安全
请确保底盘上的负载在额定负载范围内
请勿遮挡激光雷达、避障相机等安全传感器
手动控制底盘移动时,请操作人员站在底盘后方,面向行驶方向操作
通过斜坡或者路面不平路段时请减小底盘移动速度
1.7维护和维护安全
维护和维修时,必须通过空开切断底盘总开关
请勿短路连接电池
请勿在充电过程中使用底盘
2.产品简介
差速2.1底盘是一种小型自主移动机器人底盘,具备自主导航、灵活机动、任务执行和远程监控等功能,专门设计用于在室内环境中进行巡检作业。该底盘具有小巧的特点,能够在狭小的空间中自主导航和执行任务。它可以广泛应用于各种室内巡检需求,提高工作效率和安全性。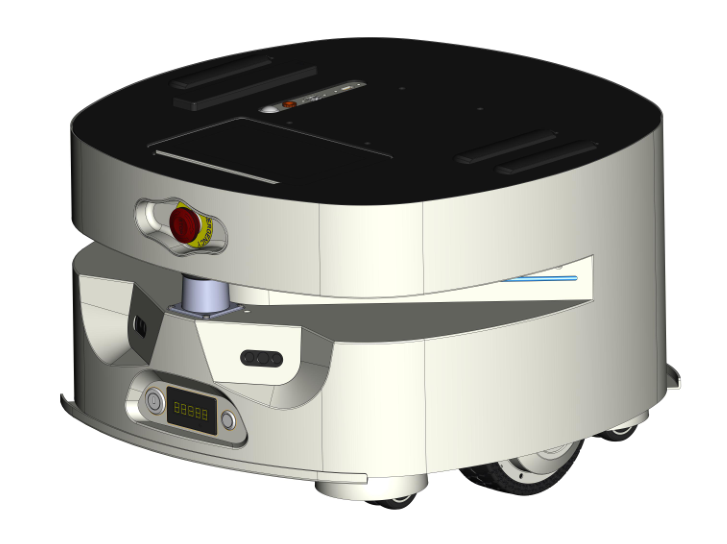
差速2.1底盘主要功能:
自动充电。配合自动充电桩,系统实时监控底盘电量,自动对接充电桩进行充电。
安全功能。激光避障、激光停障、视觉壁障、视觉停障、安全触边、急停开关等多种安全装置
2.1外观尺寸
2.1.1外观介绍
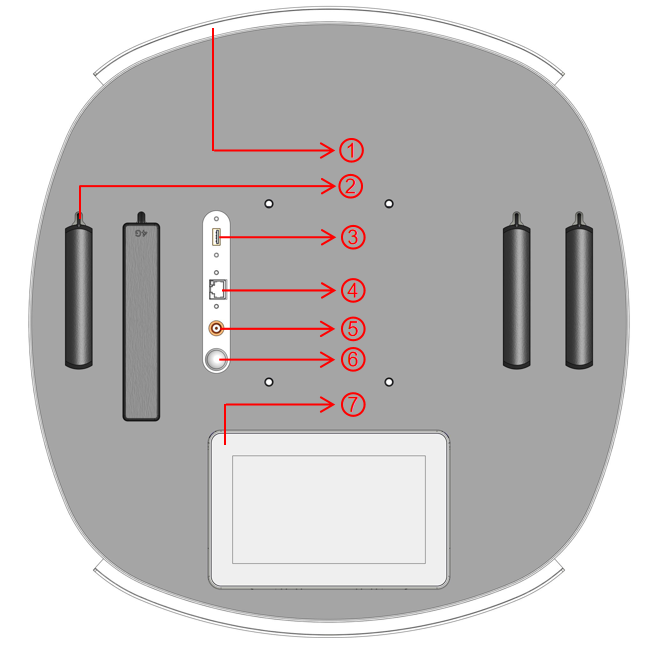
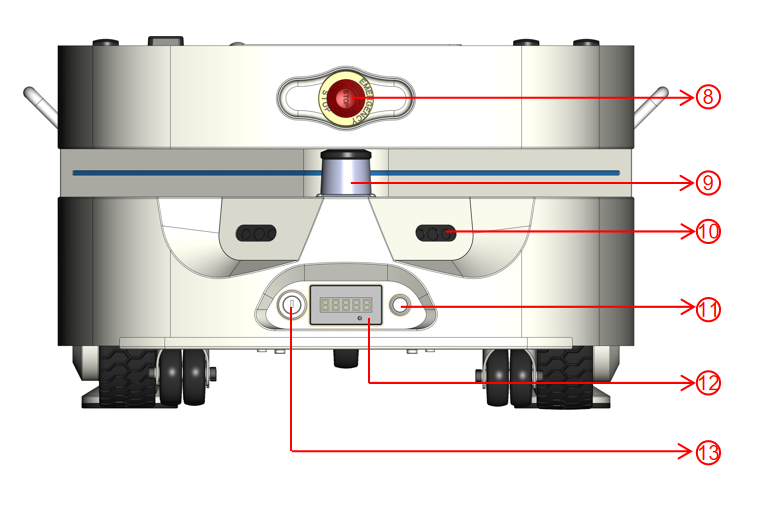
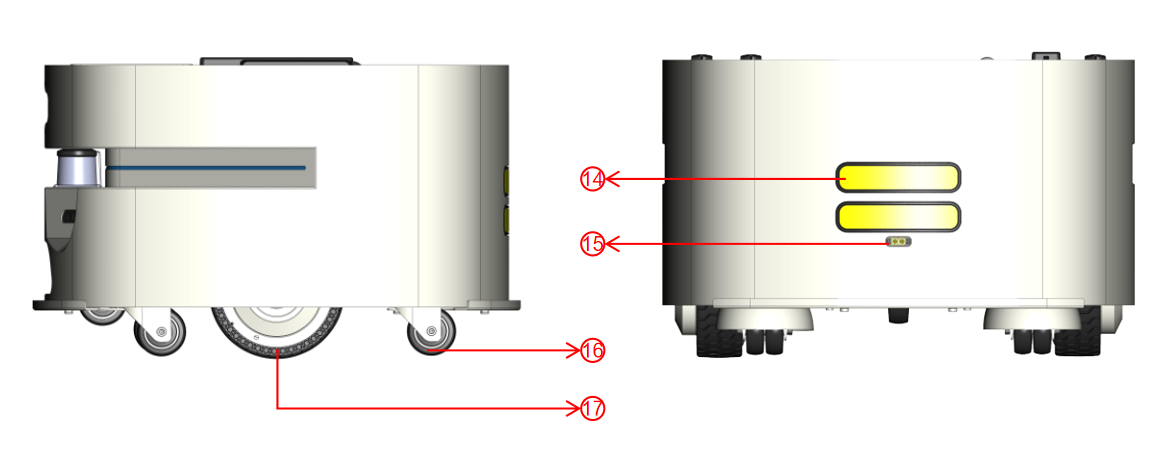
| 序号 | 名称 | 描述 |
|---|---|---|
| 1 | 碰撞急停板 | 碰撞挤压时急停 |
| 2 | 通讯天线 | 接收通讯信号 |
| 3 | USB接口 | 安卓PAD外接USB |
| 4 | 网口 | 底盘30网段网口 |
| 5 | 12V DC输出接口 | 输出12V 2A |
| 6 | 充电指示灯 | 电量低时红灯闪烁 |
| 7 | 底盘安卓PAD | 触摸显示屏,运行底盘APP |
| 8 | 急停按钮 | 底盘及外设急停 |
| 9 | 激光雷达 | 导航、避障雷达 |
| 10 | 视觉避障相机 | 视觉避障 |
| 11 | 电源按键 | 底盘开关机按键 |
| 12 | 电压显示屏 | 显示整车当前电池电压 |
| 13 | 电源钥匙开关 | 打开此开关后电源按键才生效 |
| 14 | 自动充电接触板 | 于自动充电桩充电触头对接充电 |
| 15 | 手动充电口 | 手动充电器充电插口 |
| 16 | 万向轮 | 辅助行驶轮 |
| 17 | 驱动轮 | 提供行驶动力 |
2.1.2底盘尺寸
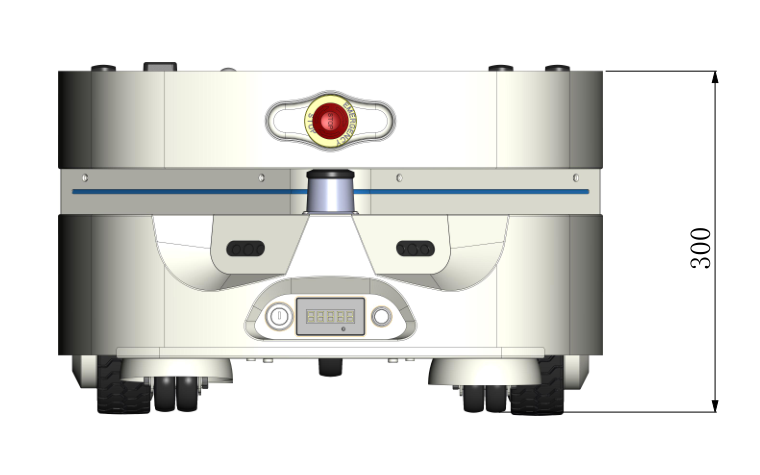
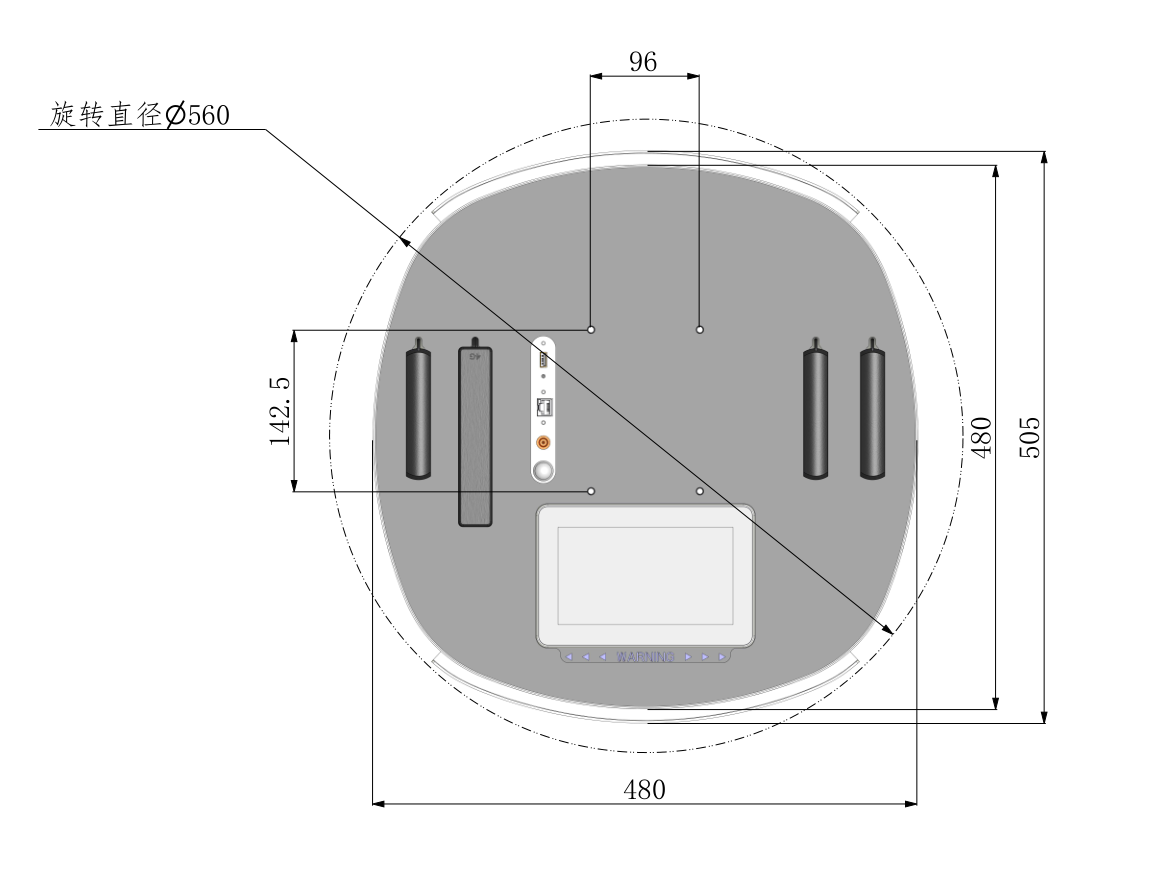
| 车身高度 | 300mm |
| 车身宽度 | 480mm |
| 车身长度 | 505mm |
| 旋转直径 | 560mm |
2.2技术参数
| 自重 | 35kg |
| 载重 | <=50kg |
| 电池容量 | 24V 40Ah,磷酸铁锂 |
| 充电方式 | 手动充电、自动充电 |
| 外设供电 | 24V/5A、12V/2A |
| 外设通讯 | 100M LAN WiFi |
| 导航 | 前向激光导航 |
| 雷达 | 单激光雷达,30M定位距离 |
| 急停方式 | 前后碰撞急停、前雷达避障、前视觉避障 |
| 定位方式 | Slam |
| 驱动方式 | 双轮差速 |
| 最高运行速度 | 1.2m/s |
| 移动方式 | 前进、自旋 |
| 爬坡角度 | 5° |
| 越障高度 | 10mm |
| 过缝宽度 | 20mm |
| 离地间隙 | 55mm |
| 行走通道宽度 | >=700mm |
| 回旋通道宽度 | >=700mm |
| 站点定位精度 | +/-20mm |
| 续航时间 | 8h |
| 充电时间 | 1.5h(15%~95%) |
2.3声光报警
差速2.1配有1个扬声器和1个状态指示灯。
扬声器:语音播报当前状态或者任务模块中的语音输出
状态指示灯:通过颜色和样式显示当前底盘状态
2.4电池
差速2.1使用的是磷酸铁锂电池。电池基本性能参数如下:
| 项目 | 参数 |
|---|---|
| 额定容量 | 40Ah |
| 正常电压 | 24V |
| 放电截止电压 | 20V |
| 充电截止电压 | 29.2V |
| 内阻 | ≤100mΩ |
| 标准充电 | 0.5C |
| 标准放电 | 0.5C |
| 最大充电电流 | 30A |
| 最大放电电流 | 30A |
| 工作温度范围 | 充电:0~50℃ 放电:-20~55℃ |
| 储存温度范围 | 小于一年:0~25℃ 小于 3 个月:0~45℃ 小于 1 个月:-20~55℃ |
| 重量 | ≈14.5KG |
2.5配件介绍
2.5.1遥控器
遥控器用于控制底盘移动、建图,使用前需要先将遥控接收器插入底盘外置的USB接口中。
注意事项:
使用此遥控需要进入底盘APP中
使用时底盘APP中会弹窗提示当前处于遥控状态,如果需要通过发送导航任务来移动底盘需要先退出遥控模式(如图⑥按键),避免信号冲突。
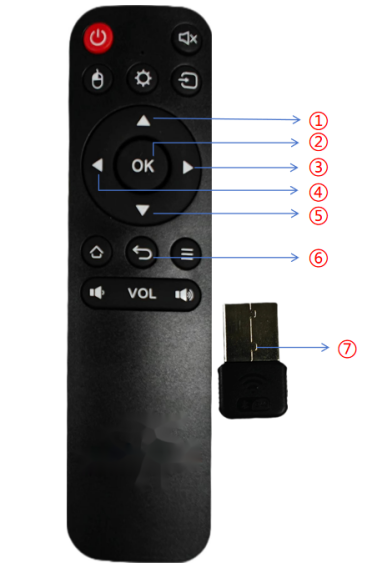
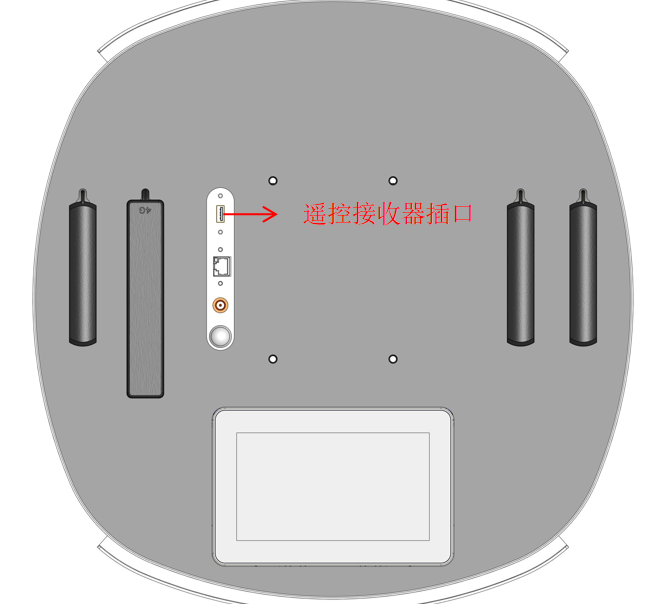
| 按钮 | 功能 |
|---|---|
| 1上键 | 前进、加速 |
| 2 OK键 | 停止移动 |
| 3右键 | 右转(需要在前进或者后退的基础上按) |
| 4左键 | 左转(需要在前进或者后退的基础上按) |
| 5下键 | 后退、减速 |
| 6 返回键 | 退出遥控描述 |
| 7接收器 | 接收器插在底盘USB口上,如图3-19 |
2.5.2手动充电器
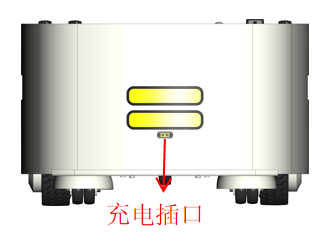
充电器用于给底盘充电,如图标注2插头接入底盘充电插口,标注1插头接入电源。使用时先接入底盘充电插口再连接电源。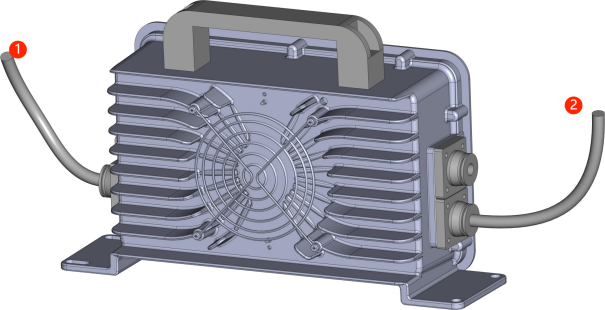
| 充电指示灯状态 | |
|---|---|
| 充电状态 | 红灯以 1s 为周期闪烁,绿灯灭 |
| 电池电量 90%-100% | 绿灯以 1s 为周期闪烁,红灯灭 |
| 充电完成 | 绿灯常亮,红灯灭 |
技术参数:
| 输入电压 | AC 180V~264V |
| 最大输出电压 | 54VDC |
| 最大输出电流 | 20A |
| 最大输出功率 | 1000w |
| 电池组额定电压 | 48VDC |
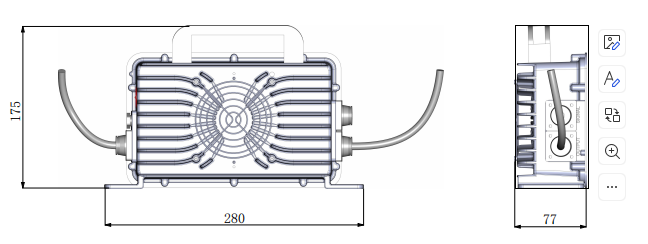
尺寸介绍:
| 充电器长度 | 280mm |
| 充电器宽度 | 77mm |
| 充电器高度 | 175mm |
2.5.3自动充电桩
充电桩应用于底盘运行时自动充电。底盘根据触发自动充电的条件前往充电点并发送信号打开充电桩电源,通过反光板对接上充电桩进行充电,充电结束后离开充电桩并发送信号关闭充电桩电源。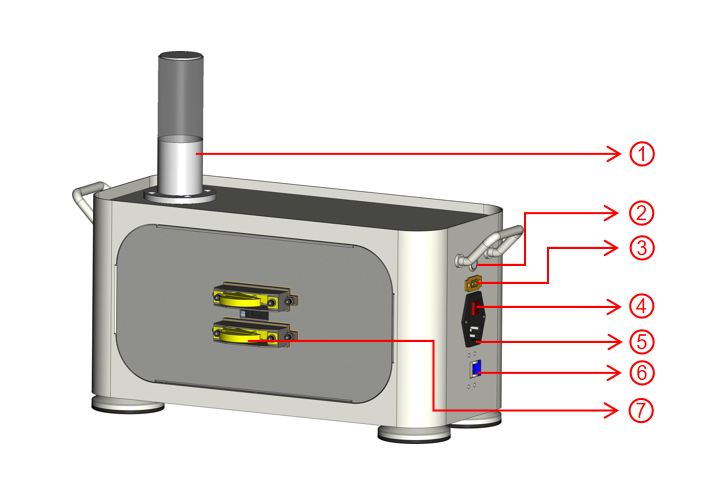
充电桩外观介绍:
| 序号 | 名称 | 描述 |
|---|---|---|
| 1 | 充电指示灯 | 充电时绿灯闪烁。充电完成绿灯常亮 |
| 2 | 电池线充接口 | 充电桩通电后可通过充电线接入电池充电 |
| 3 | 充电桩输出开关 | 手动控制底盘对接上充电桩充电触头后通过此开关开启充电 |
| 4 | 底盘线充接口 | 充电桩通电后可通过充电线接入底盘充电 |
| 5 | 急停按钮 | 断开充电桩充电电源 |
| 6 | 充电桩输入开关 | 充电桩电源开关 |
| 7 | 供电插口 | 充电桩供电接口 |
| 8 | 充电触头 | 与底盘的充电触板对接充电,参考章节1.1.1 |
尺寸介绍:
| 充电桩长度 | 440mm |
| 充电桩宽度 | 195mm |
| 充电桩高度(不含状态指示灯高度) | 238mm |
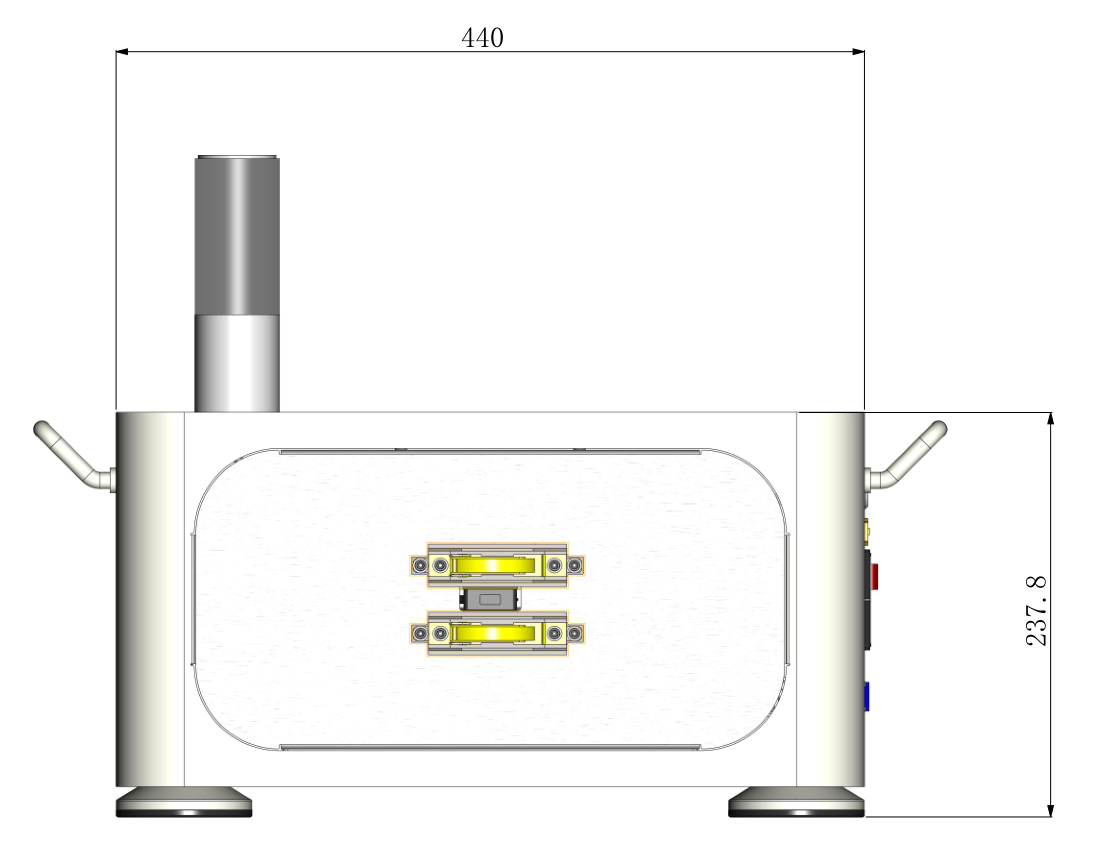
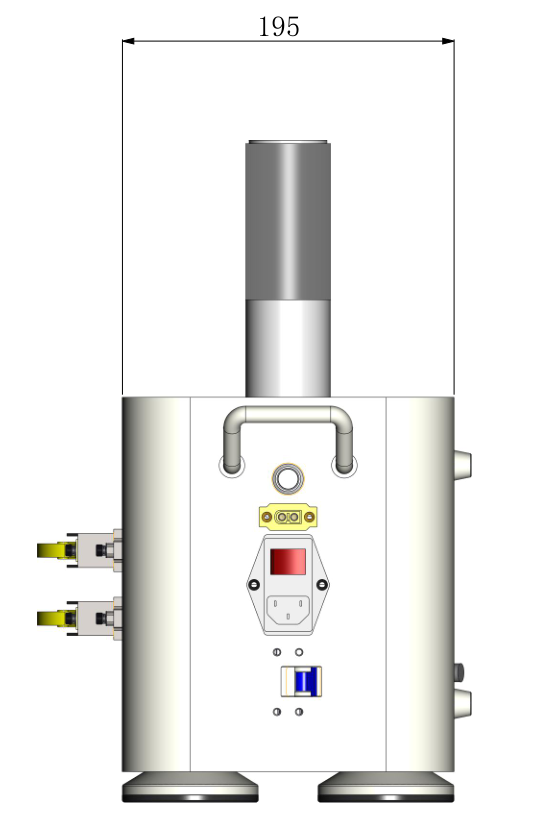
技术参数:
| 输入电压 | AC 180V~264V |
| 最大输出电压 | 29.2VDC |
| 最大输出电流 | 20A |
| 最大输出功率 | 584w |
| 电池组额定电压 | 24VDC |
2.6软件系统
差速2.1底盘搭配多套软件系统来实现底盘的部署和使用,包括底盘APP、部署系统、调度系统。通过以上系统的配合来实现底盘的控制、调度等功能。
2.6.1底盘APP
底盘APP负责底盘的任务执行和底盘控制。底盘有APP包含配置管理、获取软件版本、上报日志、CPE管理、打开开关控制、任务终止、雷达急停开关、添加任务、任务列表、拉去地图、停止导航、初始位置设置、顶升控制、调试模式、底盘状态显示等功能。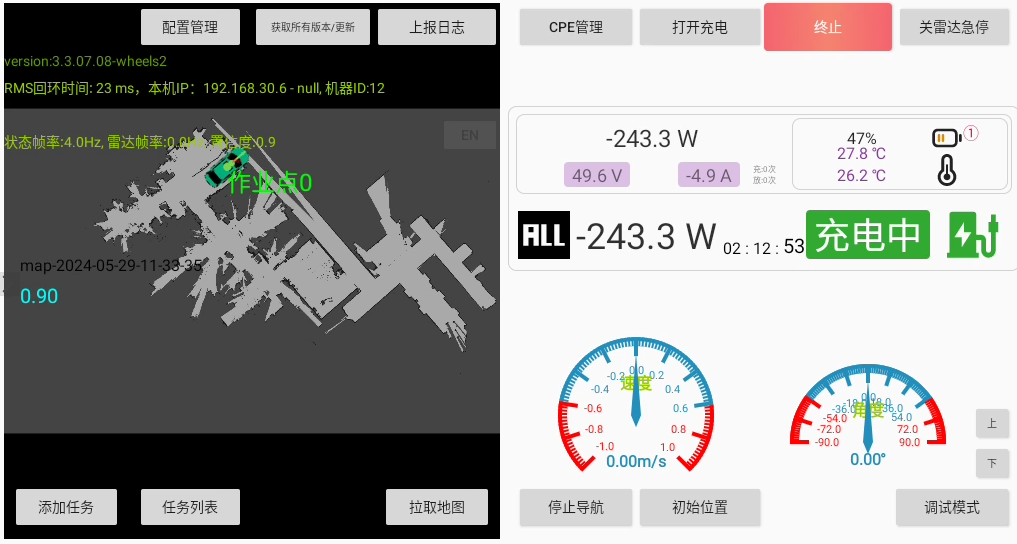
| 页面 | 描述 | |
|---|---|---|
| 配置管理 | 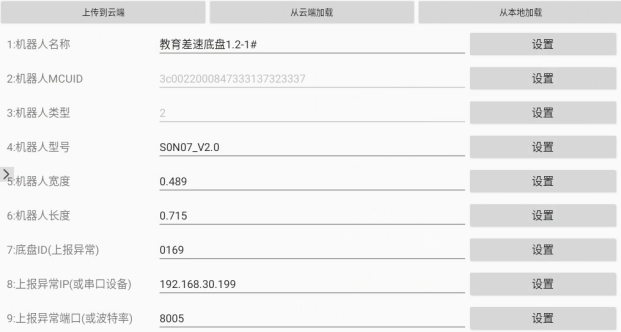 | 进入参数管理页面需要输入管理员密码,在参数过来页面中可以对底盘运行控制的相关参数进行修改(如需修改参数请联系我司技术人员进行确认后再修改) 上传到云端:将配置上传到服务器 从云端加载:从服务器中拉去参数配置 从本地加载:从本地文件中加载参数 |
| 软件版本查看 | 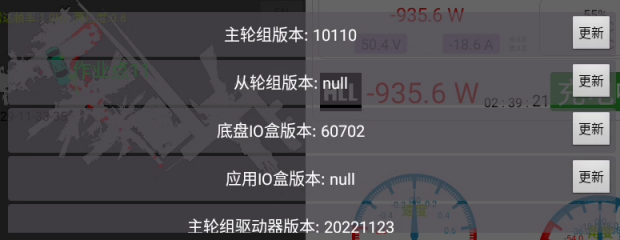 | 此页面可以查看、更新底盘各种固件的版本。点击更新后跳转到文件管理中选择对应的固件进行更新(更新固件请联系我司技术人员进行确认) |
| 上报日志 | 上报底盘日志和rms日志到服务器 | 点按“上报日志”上报RMS日志 长按“上报日志”上报底盘日志 |
| 拉取地图 | 拉取当前导航加载的地图 | 点按“拉取地图”即可 |
| 调试模式 | 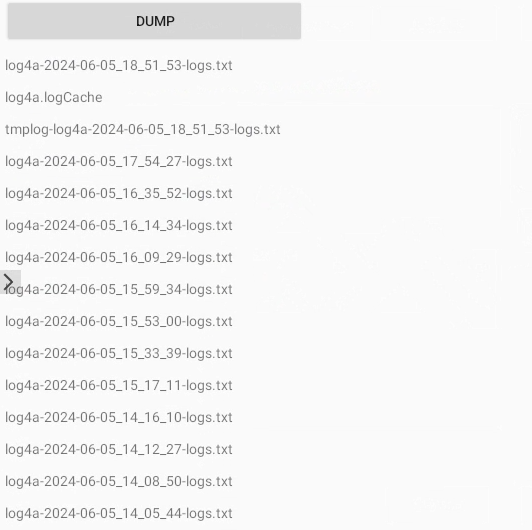 | 长按“调试模式”进入底盘日志查看页面。底盘运行出现异常可通过日志进行排除,由技术人员进行查看。 |
| 地图、RMS连接状态显示 | 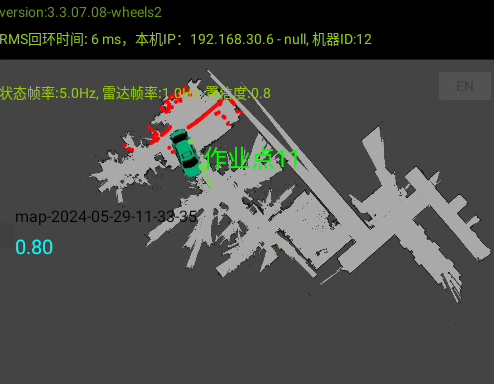 | 此页面显示的是当前底盘所使用的地图和部分状态 灰色字体(map-2024-05-29-11-33-35):地图名称 蓝色数字(0.80):定位置信度 黄色字体(RMS回环时间):底盘与RMS的网络延时 黄色字体(本机IP):底盘APP的IP 黄色字体(机器ID):底盘的ID 黄色字体(version:3.3.07.08-xxx):底盘APP版本 |
| 状态显示/顶升控制 | 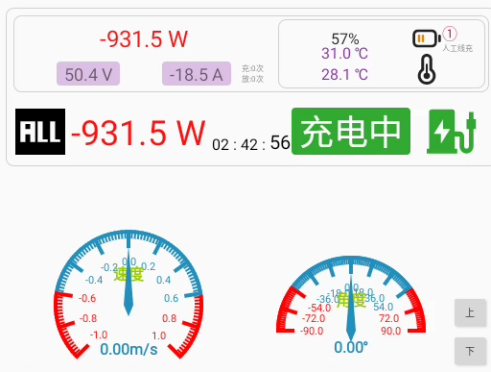 | 此页面显示了当前电量和电池温度、底盘输入或输出功率、底盘运行时长、充电状态、底盘运行速度、轮组角度,同时可以通过右下角的“上”、“下”来控制顶升地垫 |
2.6.2部署系统
部署系统是底盘的单机部署系统,可完成对底盘的状态查看、地图创建、站点和通道的部署等一系列底盘运行的基本功能。使用图形化的编程方式为站点创建任务指令,为用户提供快捷的部署操作。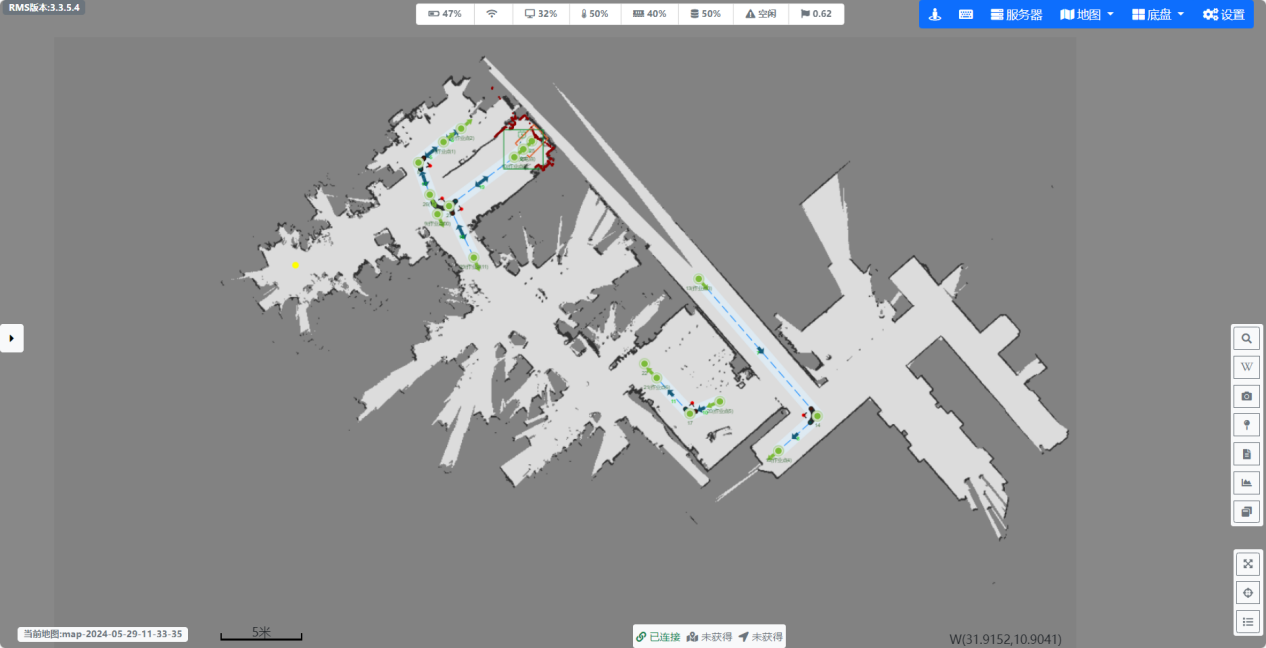
| 页面 | 描述 | |
|---|---|---|
| 地图显示 | 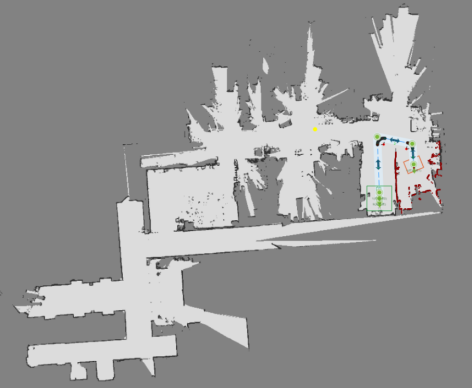 | 显示底盘当前正在使用的地图 |
| 底盘状态显示 |  | 显示底盘的状态:底盘电量、网络信号、cpu占用、电池温度、内存占用、磁盘占用、运行状态、定位置信度 |
| 操作菜单 |  | 底盘重定位、键盘控制底盘移动、地图编辑、底盘选择 |
| 地图相关 | 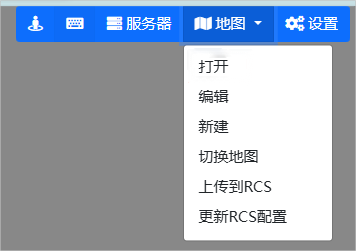 | 打开:打开需要使用的地图 编辑:进入地图编辑页面 新建:创建新的地图 切换地图:将已经打开的地图同步到底盘APP 上传到RCS:将地图上传到RCS系统 更新RCS配置:修改RCS连接的IP和端口 |
| 地图名称 |  | 当前使用的地图名称 |
| 底盘连接状态 |  | 底盘连接状态和运行状态 |
| 任务编辑页面 | 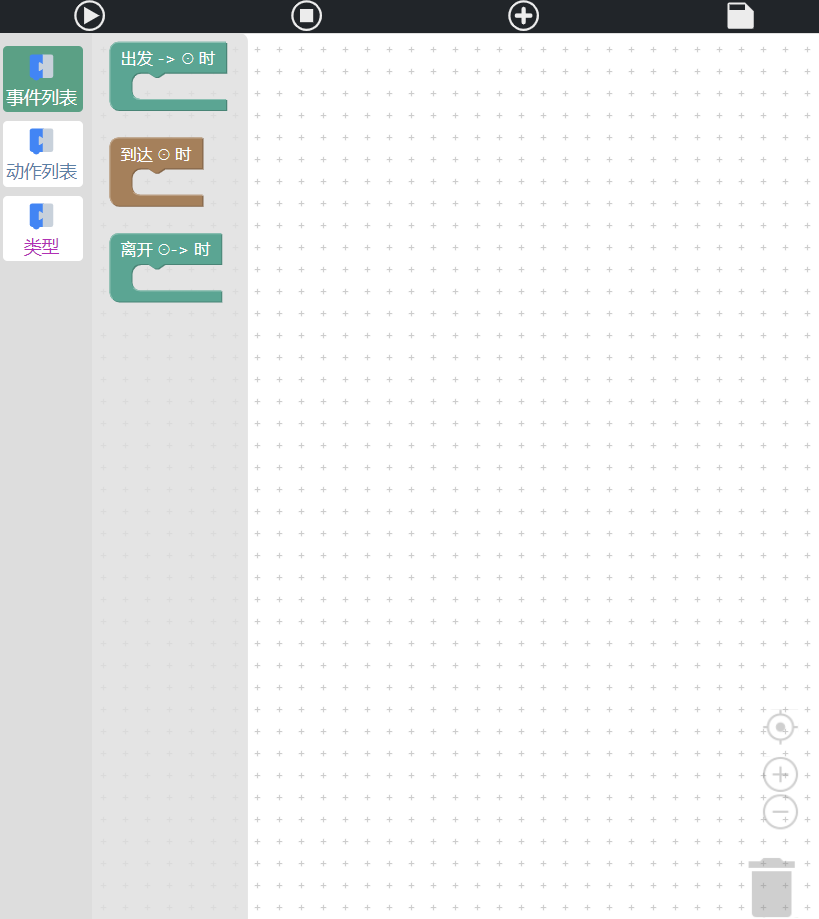 | 在此页面通过图形化编程的方式进行动作指令的编辑 |
| 地图编辑页面 | 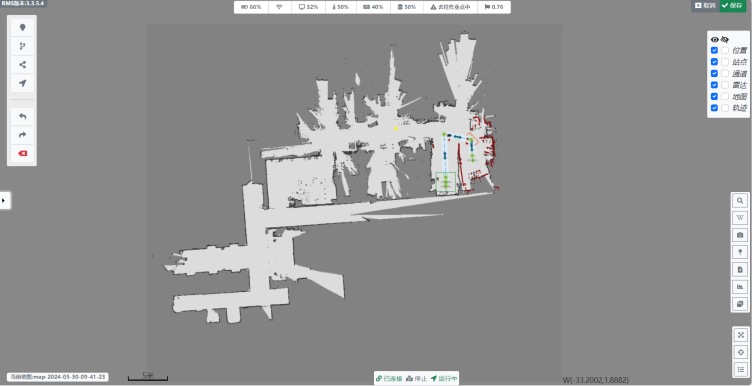 | 在此页面设置站点、通道等运行所需要的地图元素 |
2.6.3调度系统
调度系统是一个多机器人调度管理系统,包括多不同底盘的任务监控、任务下发、任务组编辑等一系列任务操作功能。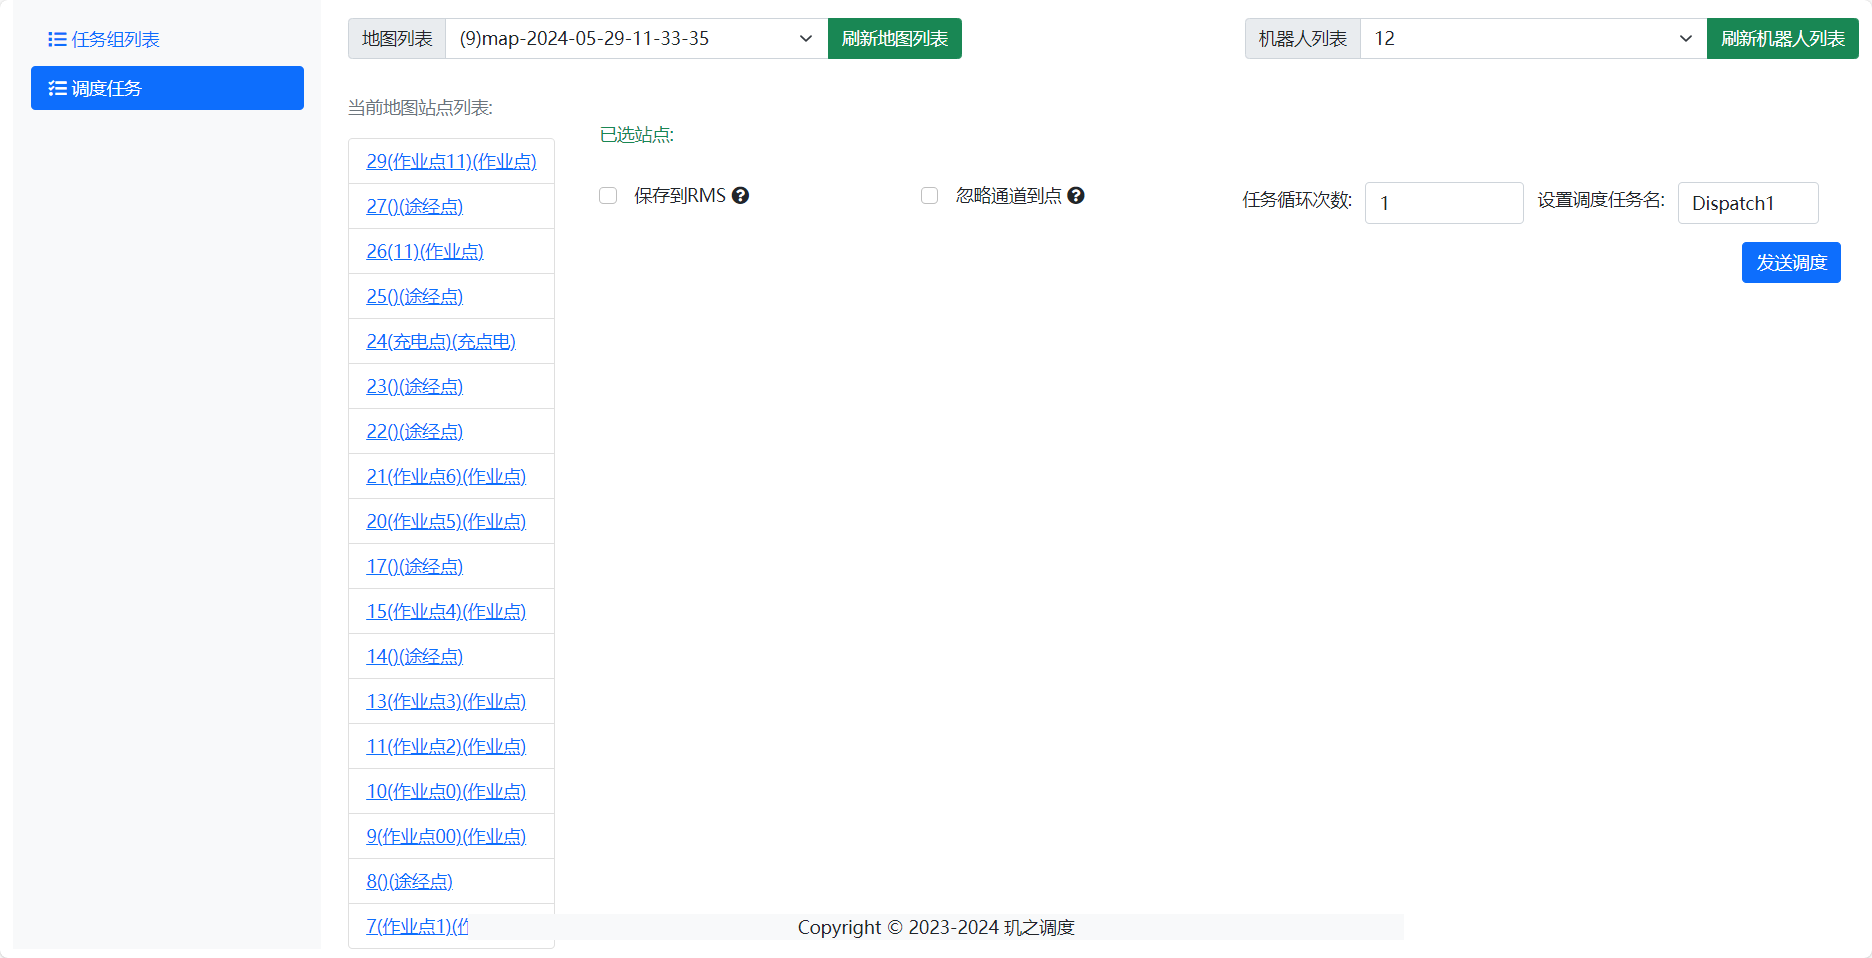
| 页面 | 描述 | |
|---|---|---|
| 任务列表 | 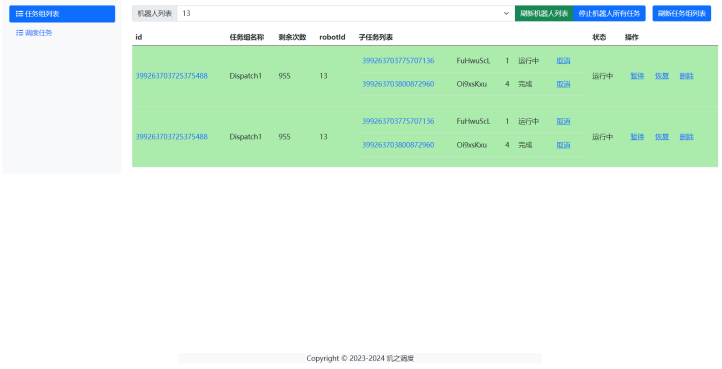 | 在此页面可以查看底盘正在运行或已经运行完成的任务,同时可以停止、取消、恢复任务 |
| 机器人列表 |  | 选择需要查看的正在执行任务的机器人 |
| 地图列表 | 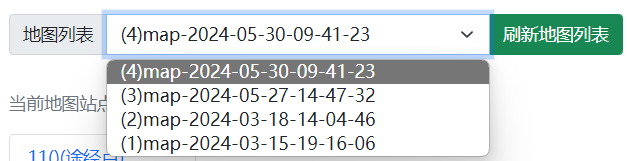 | 选择底盘运行的地图,选择后页面会显示出地图的所以站点 |
| 站点列表 | 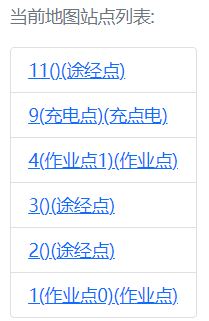 | 当前地图的所有站点,点击站点即可将站点添加到任务组中 |
| 动作组列表 | 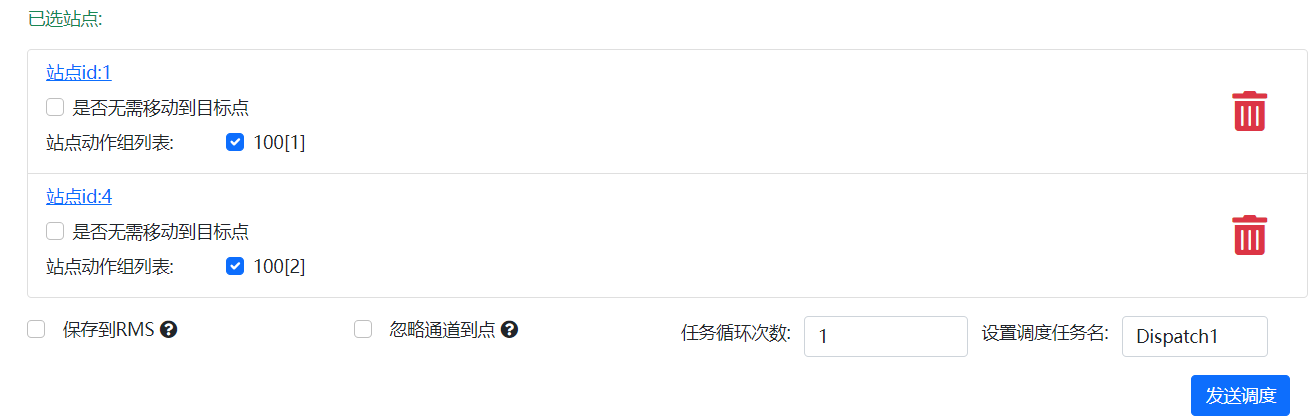 | 显示任务组中的点位和点位中的动作组,可以选择站点中的不同动作组 |
| 任务组配置和发送 |  | 保存到RMS:将选择好的任务组保存到rms数据库,方便下次直接调用 忽悠通道到点:勾选后执行任务时底盘按照点到点的方式移动 任务循环次数:可设置重复多次执行同一个任务组 设置调度任务名:改任务名称显示在任务组列表中 发送调度:下发任务 |
| 选择执行任务的机器人 | 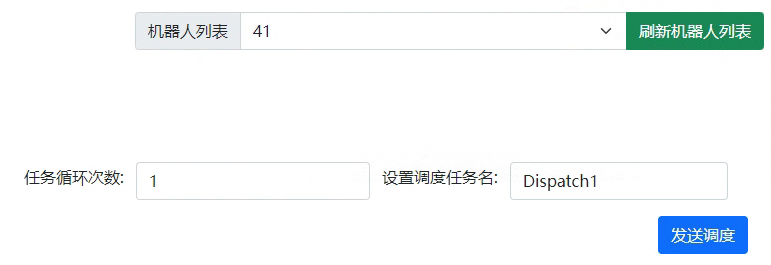 | “发送调度”之前需要选在机器人列表中选择需要执行任务的机器人 |
3.使用说明
3.1检查
在拿到底盘后使用之前请先做以下检查:
检查底盘外观是否有明显损坏
对照发货清单检查交付件是否完整
3.2开机
按下开机键,开机键灯、灯带指示灯亮起,底盘显示屏开机并进入底盘APP页面。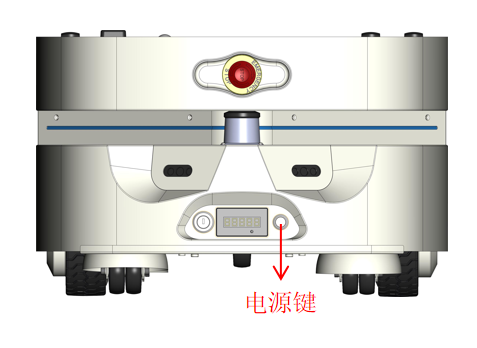
3.3场地要求
| 项目 | 要求 |
|---|---|
| 温度 | 运行:-20-40℃(无凝露) 运输:-10-50℃(无凝露) 储藏:-20-60℃(无凝露) |
| 湿度 | 运行:10%-95% 运输:0%-95% 储藏:10%-95% |
| 海拔 | <2000m |
| 空气 | 无粉尘、无易燃易爆、腐蚀性气体 |
| 静电 | 为了易排静电,地面材料应该采用容易放电的材质 |
| 地面 | 安装地面干燥、无剧烈震动和冲击 |
| 光线、反光和材料 | 请尽量避免在底盘的扫描范围内使用明亮的光线、高光泽表面、透明物体,否则会影响雷达和相机的性能,可能会导致底盘检测到不存在的物体或者无法检测到存在的物体 |
| 坡道、过道、间隙 | 在驶过坡道,穿过过道或间隙时,需要参考底盘的技术参数(章节2.2)确认坡道、间隙的角度和宽度在允许范围内才能允许,否则可能会导致底盘出现异常情况 |
| 空间 | 底盘在调试时需要保证底盘有足够的移动空间,确保底盘所到达的所有点位都有足够的空间运行 |
3.4连接网络
在您收到的货里面配备了一个已经和差速2.1底盘配对好的AP,操作人员通过连接AP进行访问底盘的软件系统。
将AP上电并放置于底盘的调试区域内,底盘会自动连接上AP网络
调试用的电脑通过WiFi连接上AP(WiFi名称参考AP表面贴纸,密码默认:12345678)
验证网络连接情况:ping 192.168.30.xxx(网络地址 ),这个网络地址参考底盘车尾标签
成功ping通后证明网络已经连接成功
如用户要通过自己的AP来连接底盘,需要使用电脑通过网线连接上底盘外置网口,进入底盘内部CEP进行AP连接。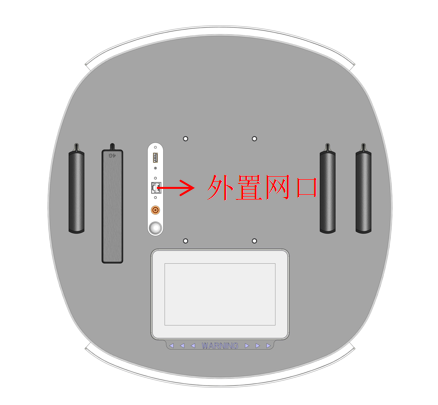
3.5建图
机器人运行导航之前需要先进行建图,通过将传感器获取到的环境信息进行处理和分析,生成机器人周围环境的模型。为后续的定位和路径规划提供依据。
3.5.1进入部署系统
(1)确保网络已连接(参考章节3.4)。
(2)电脑进入浏览器输入http://192.168.30.200:8008/deploy。200属于网络地址,每个底盘会不一样,参考底盘尾部标签。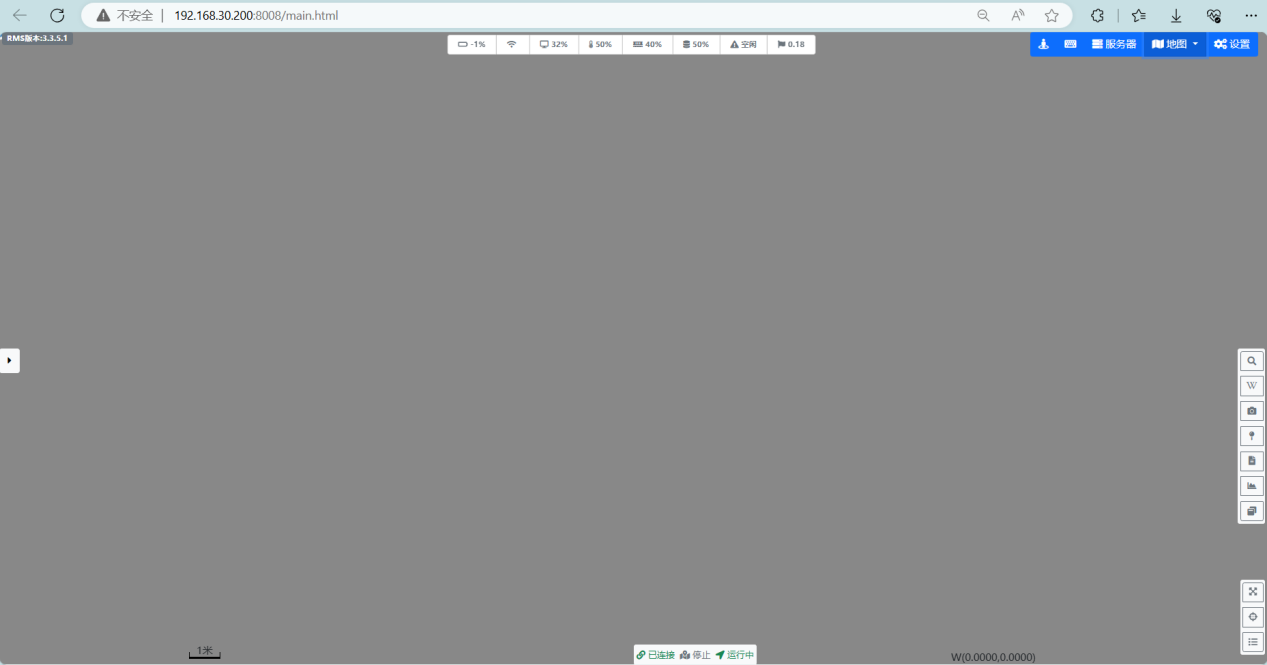
3.5.2启动建图
(1)点击右上角的“地图”,弹出下拉框后点击“新建”。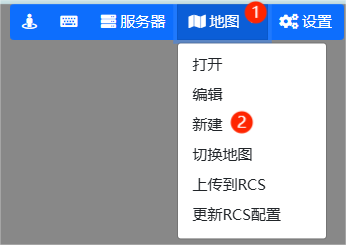
(2)页面中显示新建的地图画面,并且左下角显示“正在建图...”。
(3)使用遥控器控制底盘移动来完成建图。(遥控器使用参考章节2.5.1)。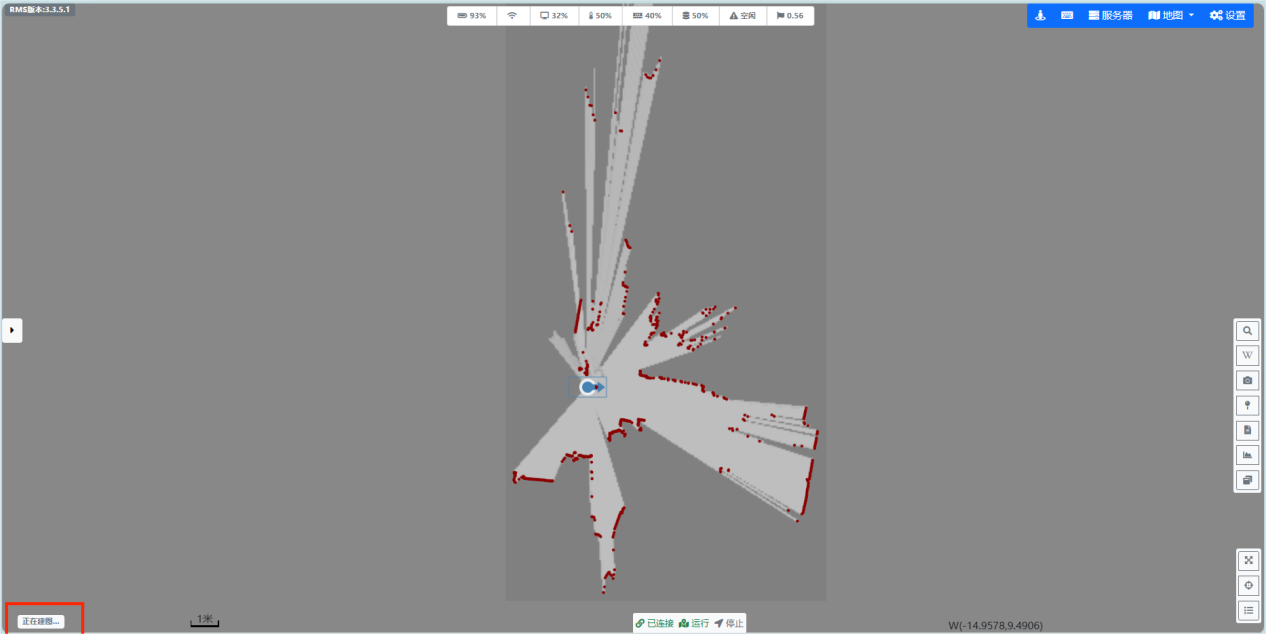
3.5.3保存地图
(1)控制底盘移动完成作业场景的建图后点击右上角“保存建图”。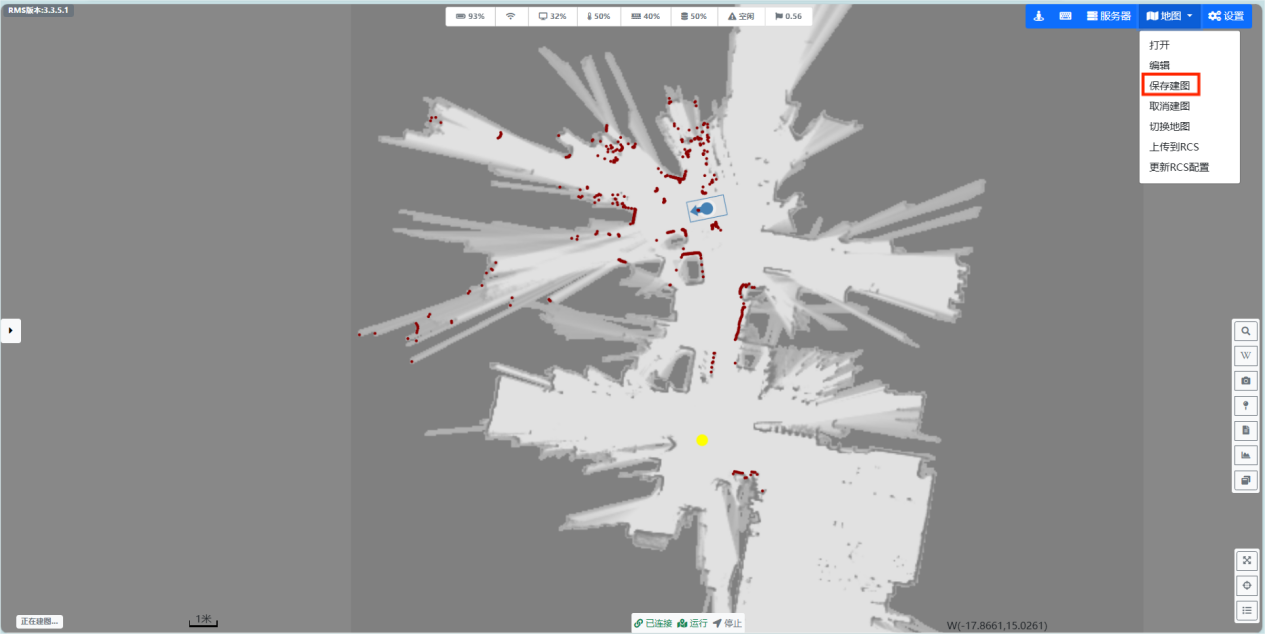
(2)页面中左下角显示建图已结束,并且地图中出现点云(地图中红色点),此时地图保存完成且导航已经启动。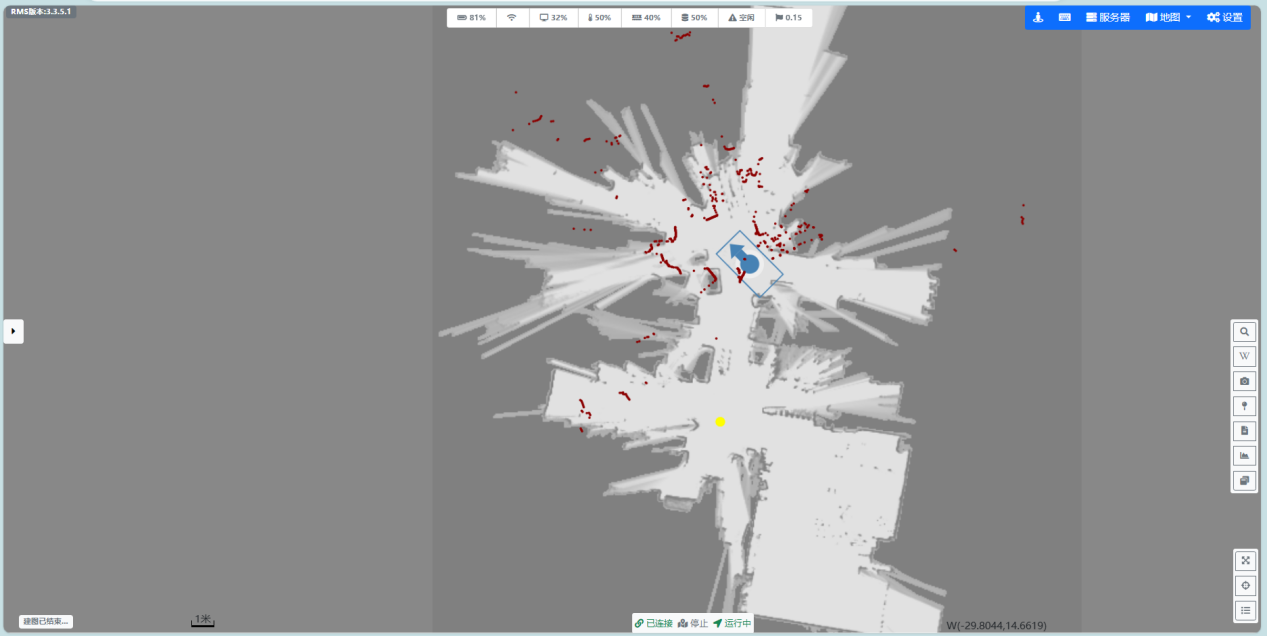
(3)点击页面右上角,弹出下拉框后点击“打开”。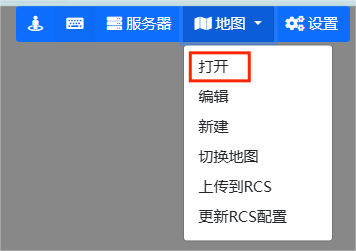
(4)可以看到地图列表中显示了刚刚新建的地图(地图名称默认格式为map-xxxx年-xx月-xx日-xx时-xx分-xx秒),至此建图完成,继续进行下一步——部署。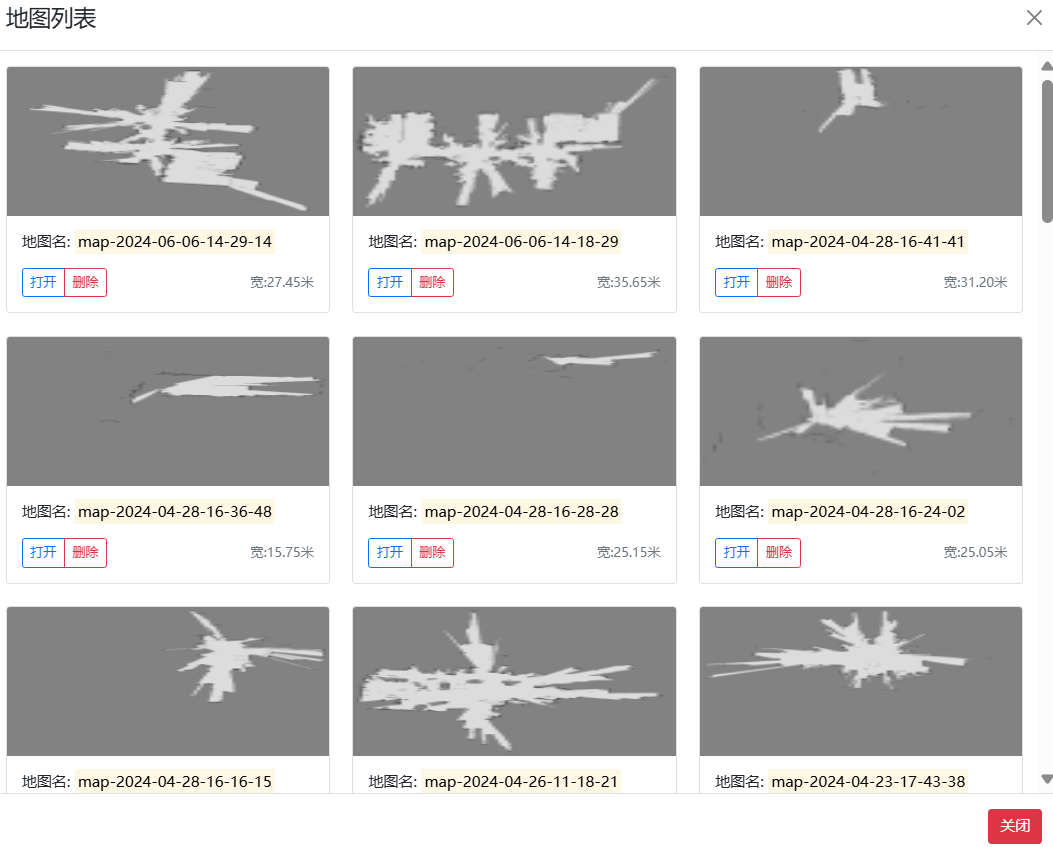
3.6 部署
本系统主要用于地图编辑、站点与通道的设置、任务逻辑动作的编排,以及任务的分配与下发。###3.6.1进入部署系统
(1)电脑连接上底盘网络(参考章节3.4)
(2)通过浏览器访问地址:192.168.30.200:8008/deploy 。200属于网络地址,每个底盘会不一样,参考底盘尾部标签。
(3)系统页面见图3-1。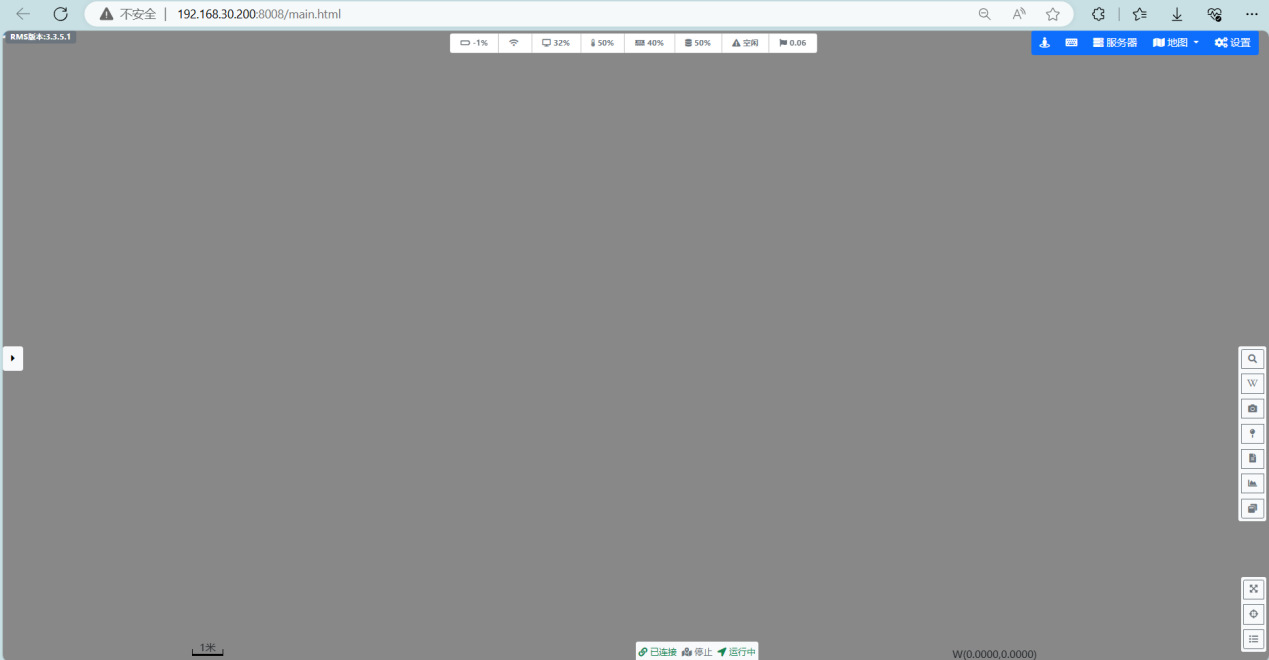
图3-1 部署系统页面
3.6.2打开地图
(1)在主页面点击“地图”->“打开”(如图3-2)
(2)选择对应的地图,点击“打开”(如图3-3)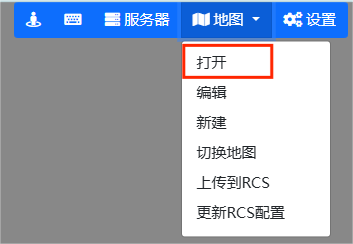
图3-2 打开地图选择页面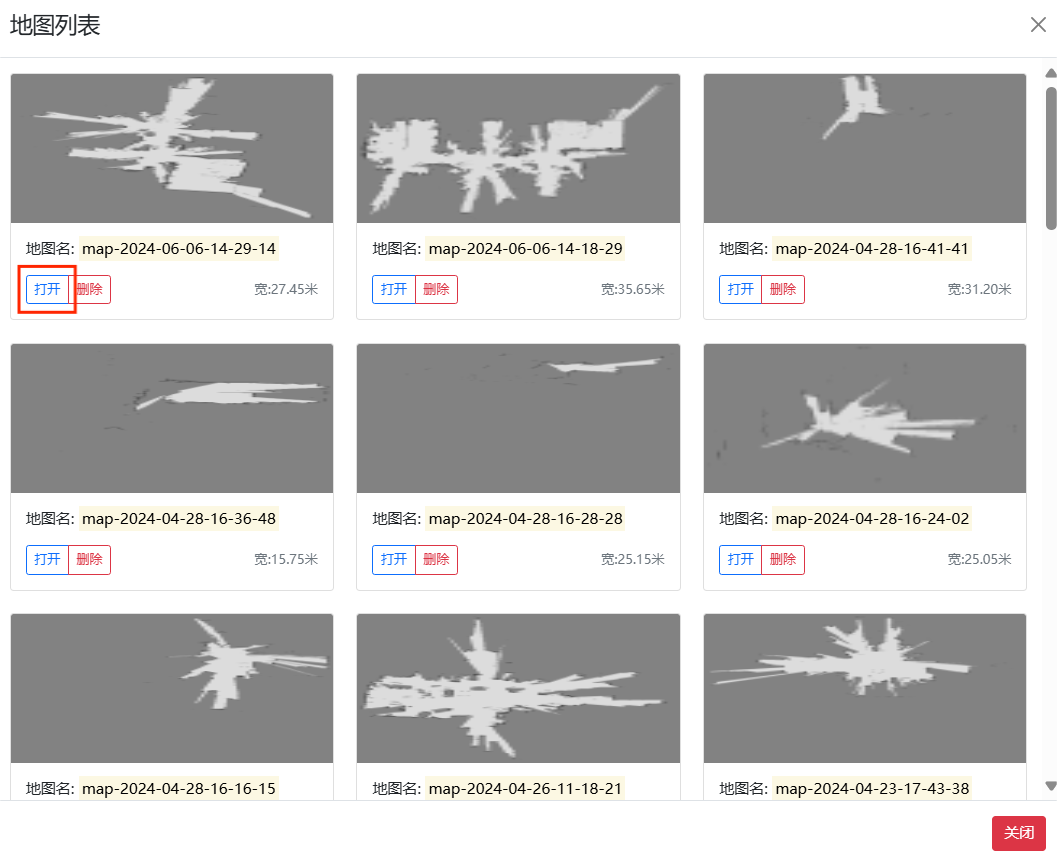
图3-3 打开地图
3.6.3部署站点和通道
(1)在主页面点击“地图”->“编辑”(如图3-4)
(2)站点、通道部署功能介绍(如表3-1和图3-5)
部署站点和通道的步骤:
将底盘遥控到需要作业的位置,在点击“在当前位置添加站点”按钮,以此方式先将所有的站点部署好
选择“添加通道”按钮,然后按照规划的移动路线,将点位通过通道连接起来(连接方式:鼠标左击点位1按照不放拖到点位2上即可将点位1和点位2通过通道连接起来,以此方法为其他点位建立通道)
表3-1 地图编辑功能介绍
| 序号 | 功能 | 描述 |
|---|---|---|
| 1 | 手动添加站点 | 在地图任意位置添加站点 |
| 2 | 添加通道 | 为站点和站点之间添加通道 |
| 3 | 添加站点时自动添加线路 | 开启后添加站点系统自动添加通道 |
| 4 | 在当前位置添加站点 | 在机器人所在的位置添加一个站点 |
| 5 | 撤销操作 | 撤销上次操作 |
| 6 | 恢复操作 | 恢复上次操作 |
| 7 | 全部清除 | 清空所有地图元素 |
| 8 | 地图元素显示/隐藏 | 选择显示、隐藏、模糊地图中的元素 |
| 9 | 地图 | 地图显示区域 |
| 10 | 保存/取消保存 | 保存编辑后的地图 |
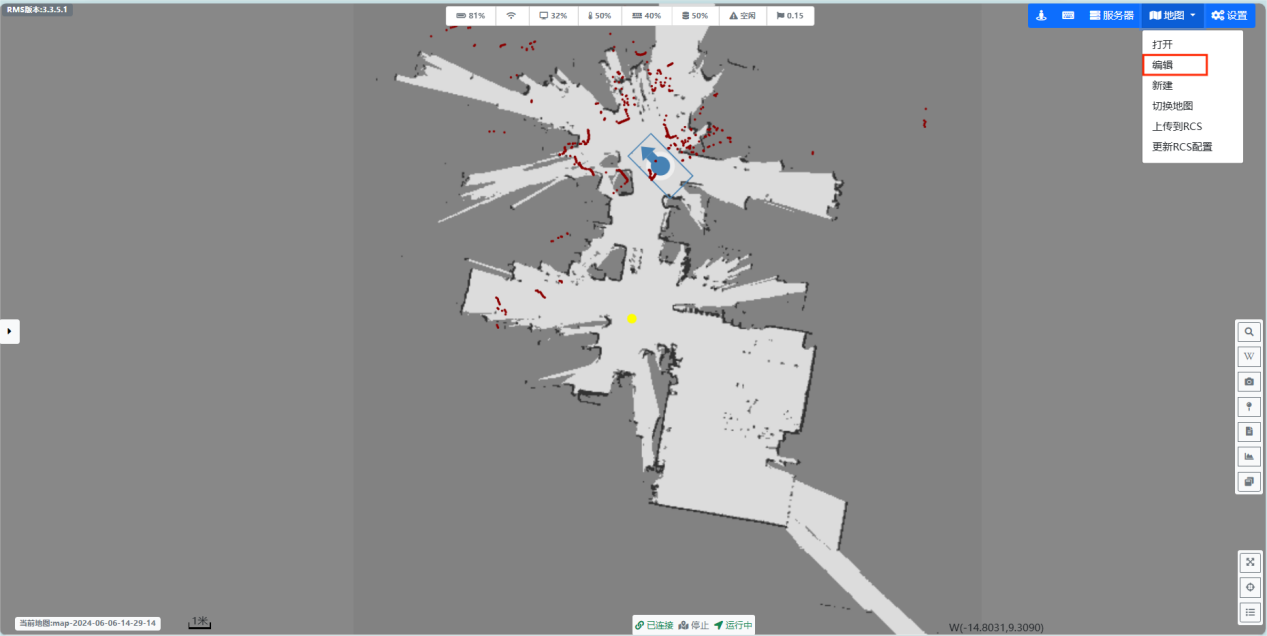
图3-4 编辑地图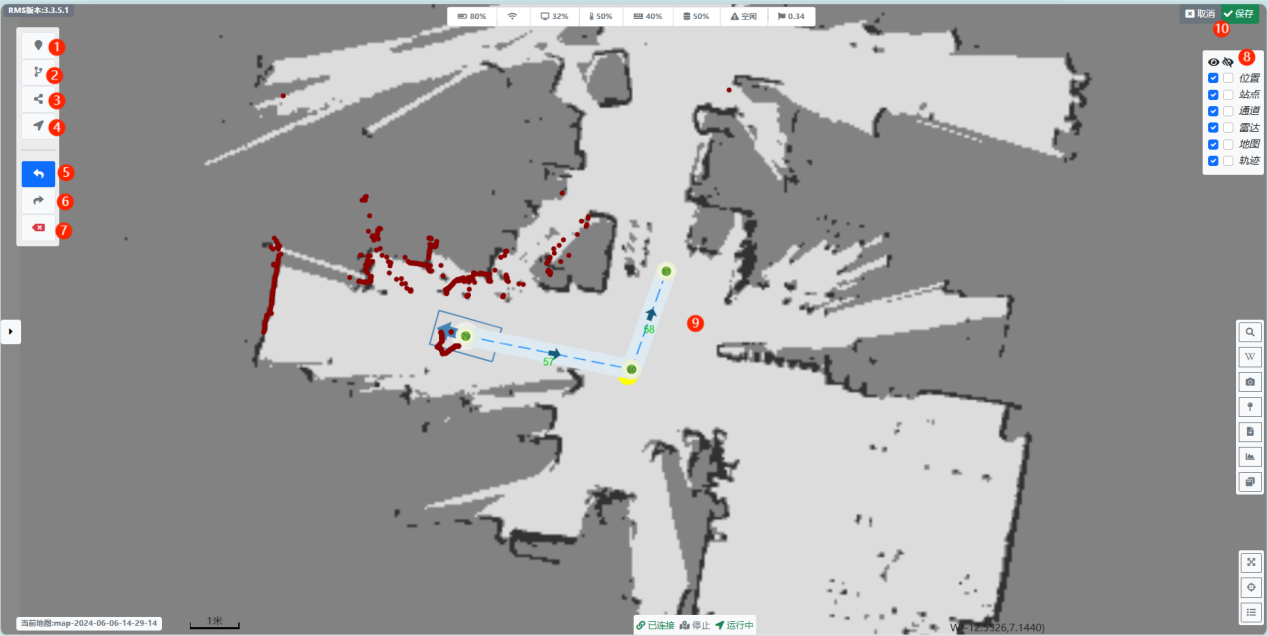
图3-5 编辑地图功能
3.6.4站点和通道属性配置
3.6.4.1站点配置
(一)属性配置
(1)进入地图编辑页面,具体操作见3.6.3章节
(2)选择需要配置的站点,如图3-6
(3)可编辑站点名称和站点类型,如图3-7
| 站点类型 | 类型介绍 |
|---|---|
| 作业点 | 部署在工业作业位置,可添加与作业相关事件和动作 |
| 充电点 | 部署在充电桩位置,可添加充电动作 |
| 途径点 | 部署在其他点位的中途,作为经过位置,不能添加作业相关事件和动作 |
| 停车点 | 部署在空闲时车辆停放的位置,可添加等待动作 |
| 掉头点 | 部署在其他路径点中途,用于车辆掉头 |
| 临时停车点 | 部署在其他点位旁边,用于临时停车、避让通行 |
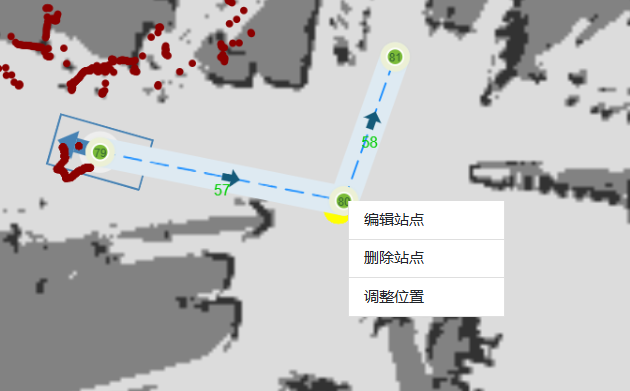
图3-6 选择站点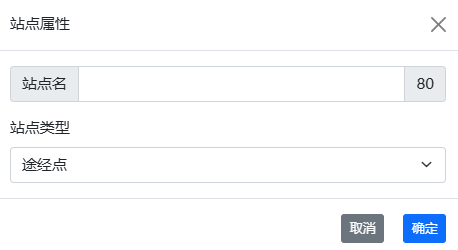
图3-7 站点属性
(二)站点位置调整
(1)如章节3.4.1.1 图3-6 点击“调整位置”
(2)进入位置编辑页面如图3-8
(3)可调整站点坐标x,y和角度。同时,可以将站点调整到车辆当前位置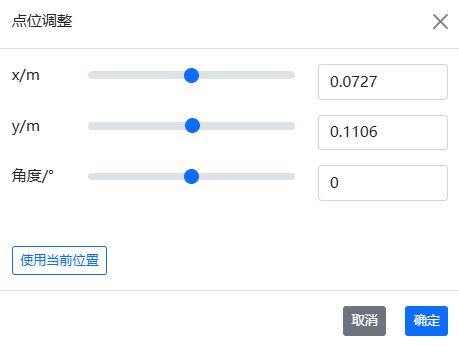
图3-8 站点位置调整
3.6.4.2通道配置
(1)进入地图编辑页面
(2)选择需要编辑的通道,鼠标右击,然后选择编辑通道,如图3-9
(3)可以设置通道移动方式、速度、加速度、方向、避障区域和曲线拟合等,如图3-10
| 参数 | 功能 |
|---|---|
| 移动方式 | 通道到点:沿着通道前后移动 平移:根据通道属性左右平移或者斜移 |
| 速度 | 通过该通道的行走速度 |
| 加速度 | 通过该通道的行走加速度 |
| 方向 | 单向:通过该通道时车体方向固定 双向:通过该通道时车体方向不固定 |
| 避障区域 | 通过该通道过程中的避障区域 |
| 曲线拟合 | 设置拟合半径,通过该通道时以曲线方式移动 |
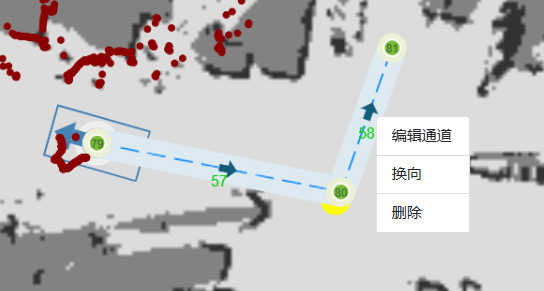
图3-9 选择通道编辑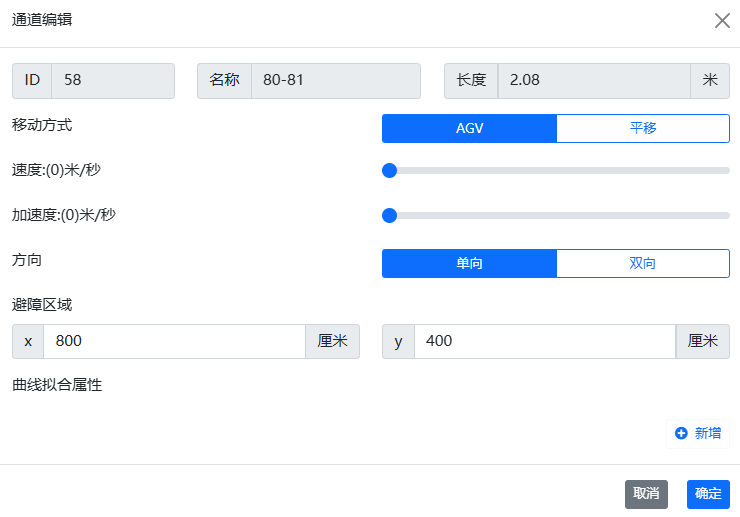
图3-10 通道编辑
3.6.5作业任务部署
作业任务是一套通过模块化进行编程的一组动作指令。其框架由两部分组成,事件模块和动作模块。
事件模块:任务的逻辑模块。出发时表示在移动到达点位之前会执行事件模块中的动作模块;到达时表示在底盘到达点位后会执行到达时事件模块中的动作模块;离开时表示在执行完成以上两个事件模块中的动作后才会执行离开时事件模块中的动作模块。
动作模块:任务的具体动作模块。表示底盘具体执行的动作。
一个作业任务中必须包含至少一个事件模块,在到达时事件模块中的动作模块必须放在“执行任务的动作组”这个动作模块中。
3.6.5.1任务模块介绍
事件列表介绍:
| 出发时 | 该事件可添加动作,这里面的动作会在底盘开始移动到目标点的过程中执行 |
| 到达时 | 该事件可添加动作,这里面的动作会在底盘到达目标点后执行 |
| 离开时 | 该事件可添加动作,这里面的动作会在作业完成后去下一个目标点的过程中执行 |
动作列表介绍:
| 动作 | 功能介绍 |
|---|---|
| 执行任务的动作组 | 到达时事件模块中添加动作时,需要先添加该模块,然后再将其他动作模块放到该模块中 |
| 说话 | 播放模块中填写的内容 |
| 停车等待 | 该动作里面只设置参数,执行该动作模块时车辆根据参数进行等待 |
| 机械臂作业 | 该动作里面需要设置参数和选择机械臂任务名称,执行该动作模块时控制机械臂执行 |
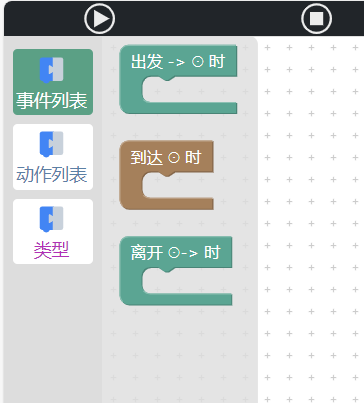
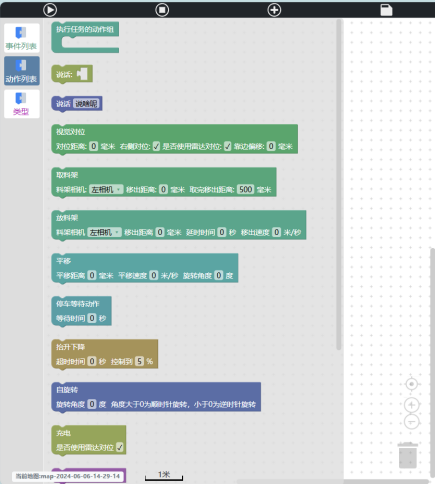
图3-11 动作列表模块
3.6.5.2任务部署
本系统采用模块化编程方式来搭建任务,在任务编辑页面根据作业需要选择对应的功能模块连接、嵌套组成一套完整的作业任务,具体操作如下:
(1)在地图中选择需要添加任务的站点,鼠标右击,弹出编辑选项框,选择站点动作,再选择添加动作。如图3-12 3-13
(2)在事件、动作、类型等列表中选择作业需要的模块拉到右侧任务编辑区域,如图3-14
参考任务,如图3-16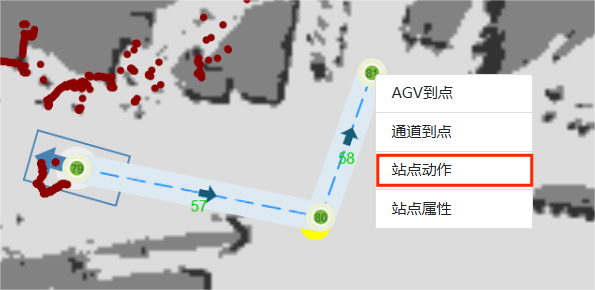
图3-12 打开任务编辑框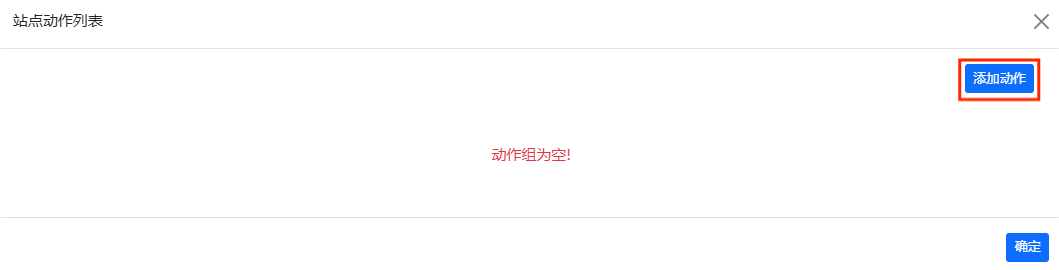
图3-13 添加动作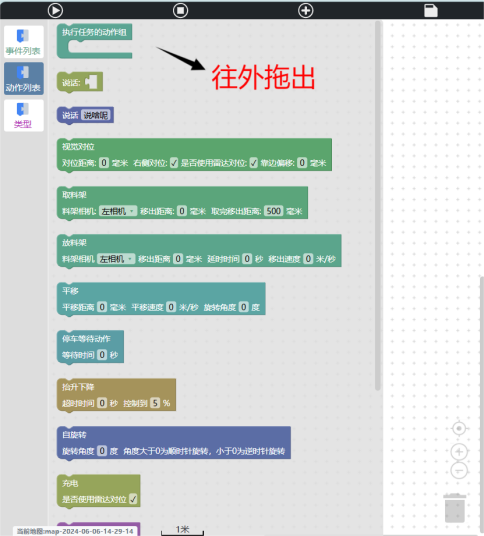
图3-14 任务编辑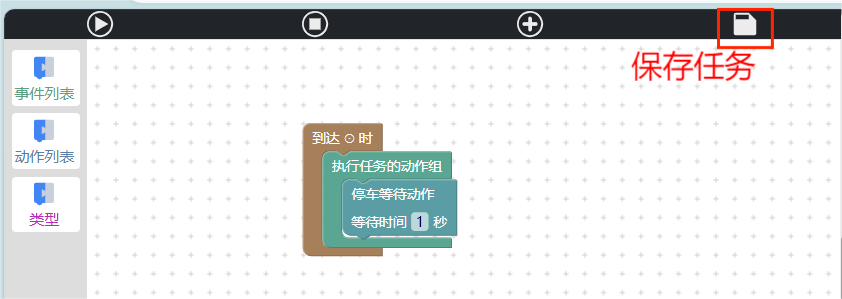
图3-15 任务保存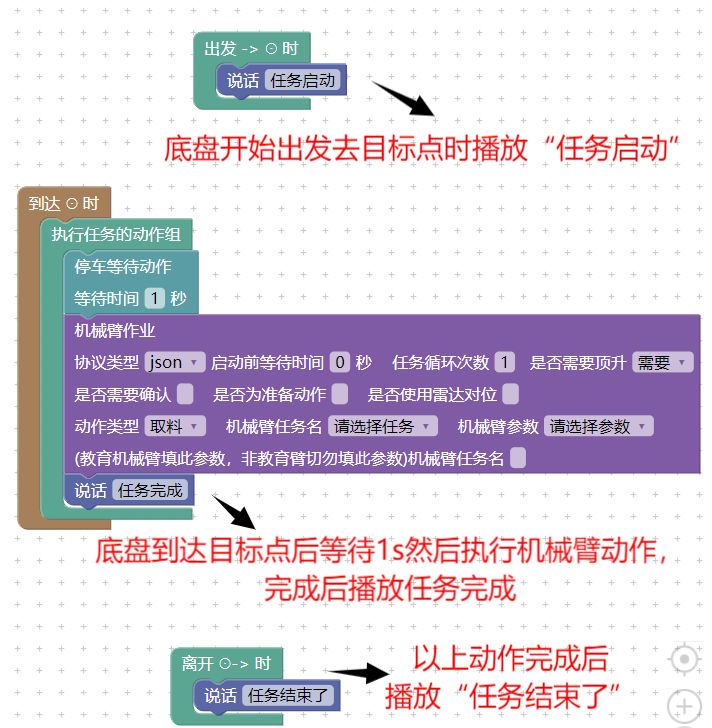
图3-16 任务示范
3.6.5.3任务下发
选择需要执行任务的站点,鼠标右击,选择点到点或者通道到点。如图3-17
点到点:自由规划路径
通道到点:根据设置的路线行走
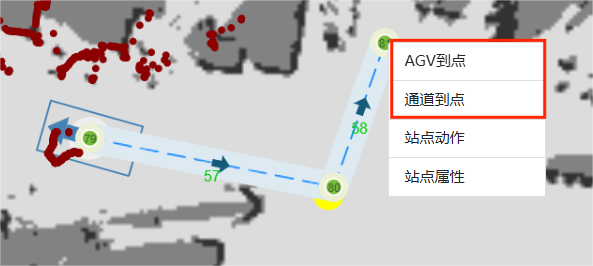
图3-17 任务下发
3.7调度
调度系统是一个任务管理平台,其功能主要是对底盘任务进行管理。该系统允许用户发送任务指令,快速编辑任务组,并实时查看任务列表,从而实现对底盘工作任务的全面掌控。 调度系统还具备多车任务管理的能力,可以同时管理多个底盘的任务分配和执行,确保各个底盘之间协同工作,提高整体工作效率。
3.7.1进入调度系统
(1)电脑连接底盘网络(参考章节3.2)
(2)进入调度系统
方式1:进入浏览器进入地址http://192.168.30.200:8008/dispatch 。200属于网络地址,每个底盘会不一样,参考底盘尾部标签。
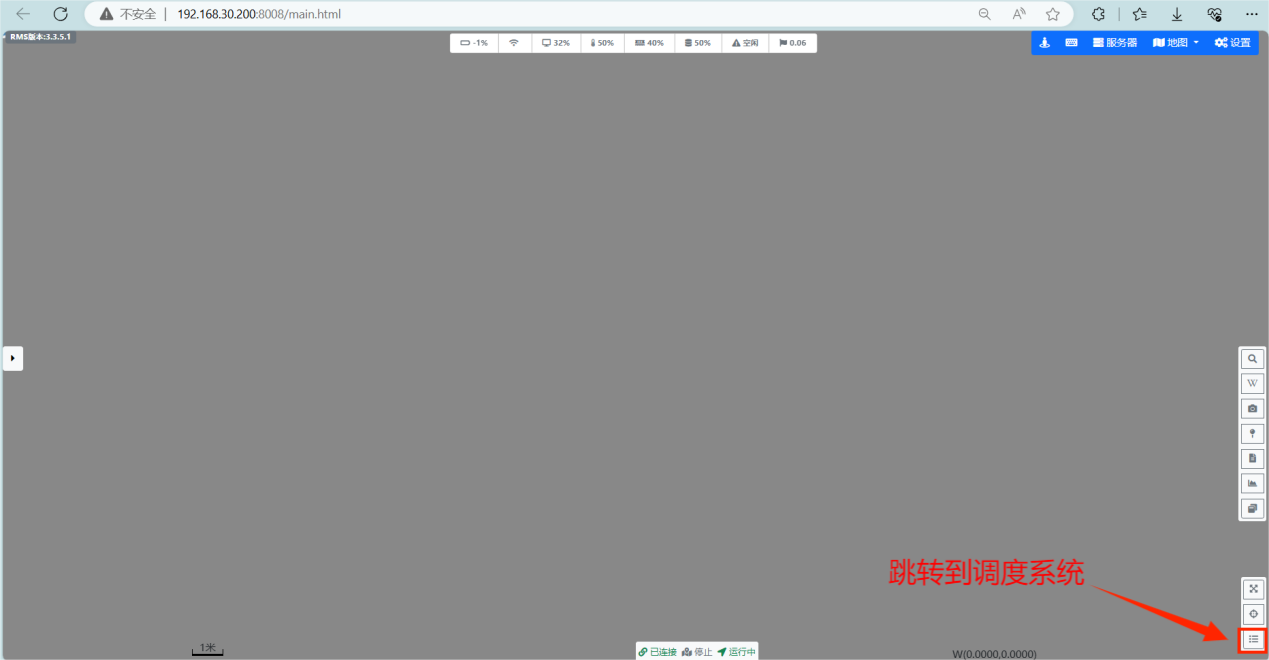
方式2:在部署系统页面点击右下角“
 ”即可跳转到调度系统
3.7.2发送调度任务
(1)点击左侧菜单栏的“调度任务”
(2)在地图列表中选择需要执行任务的底盘所使用的地图(也就是在部署系统中部署好站点、通道、作业任务的地图)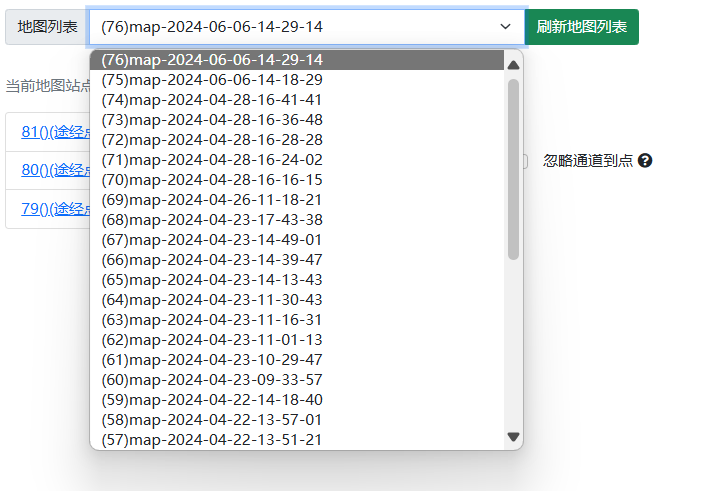
(3)选择好地图后,当前地图站点列表下就会显示这个地图中所有的站点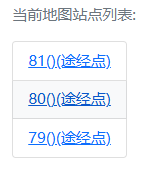
(4)点击地图站点列表中的点位即可添加到右侧的已选站点列表中(已选站点列表就是需要执行的任务站点,添加多个时会组成任务组逐个去执行每个站点的任务)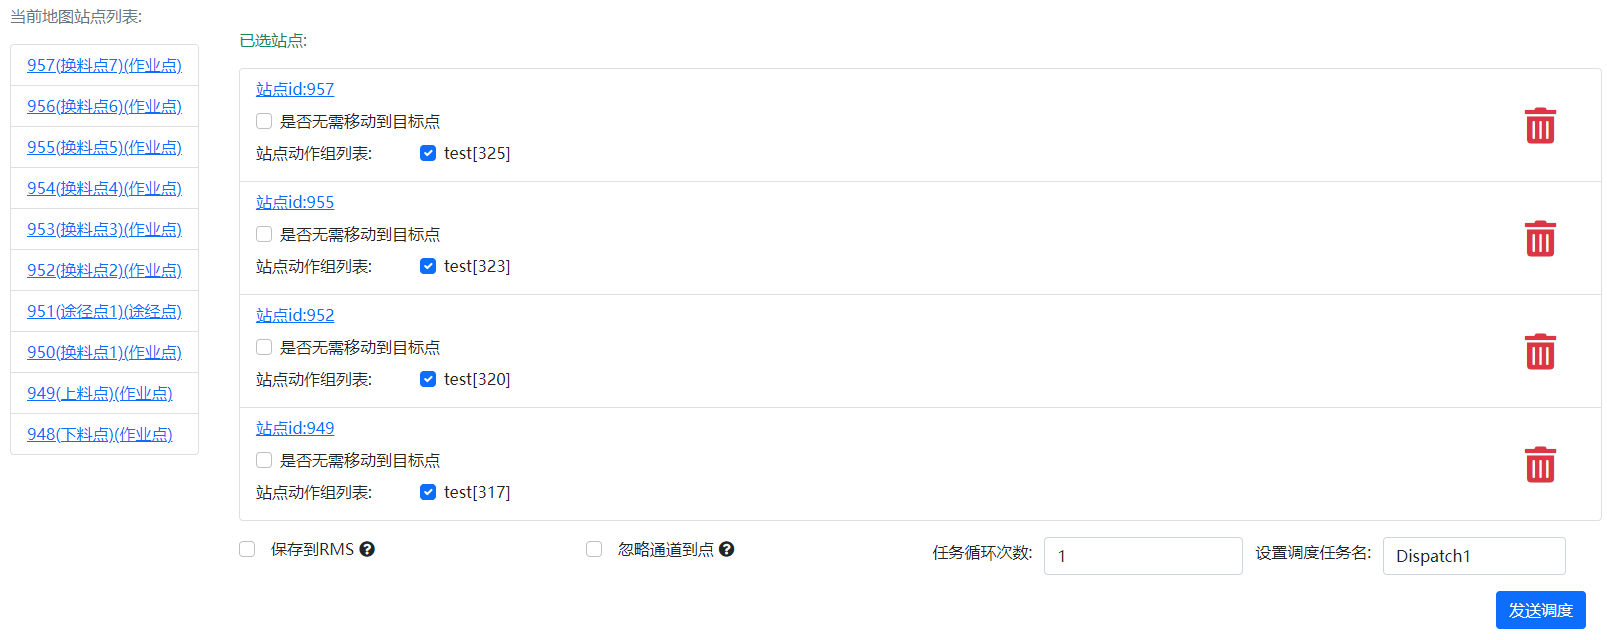
(5)每个添加的站点都可以设置任务属性
| 是否需要移动到目标点 | 默认不勾选,底盘会移动到该站点后执行动作,勾选后底盘不执行移动,原地执行该站点的动作 |
| 站点动作组列表 | 表示该站点的所有动作组。如下图的test就是该站点的动作组,如果该站点在部署系统中添加了多个动作组,则都会在动作组列表中显示,在此可以勾选需要执行的动作组 |
| 保存到rms | 将已选站点保存为一个固定的动作组存储到数据库中,下次执行调用,无需在一个个站点添加 |
| 忽略通道到点 | 执行任务时,底盘移动使用点到点模式,不根据通道路线来行走 |
| 任务循环次数 | 该任务组循环执行的次数 |
| 设置调度任务名 | 自定义名称,在任务组列表中显示 |
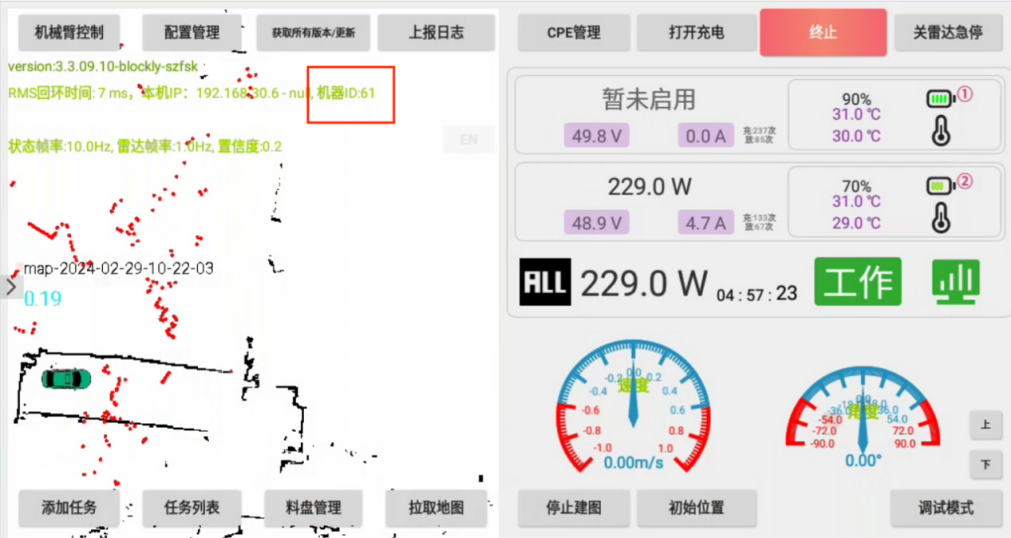
(6)在机器人列表中选择需要执行任务的底盘ID。机器人列表中会显示当前所有连接到此调度系统的底盘ID(在底盘APP中的地图上方会显示底盘的ID号)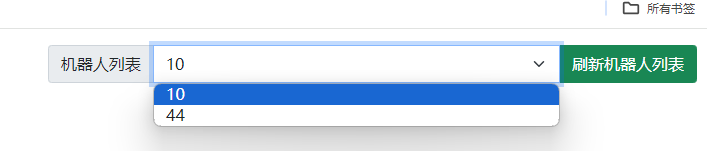
(7)完成以上操作后,点击页面右下角的“发送调度”即可发送任务到底盘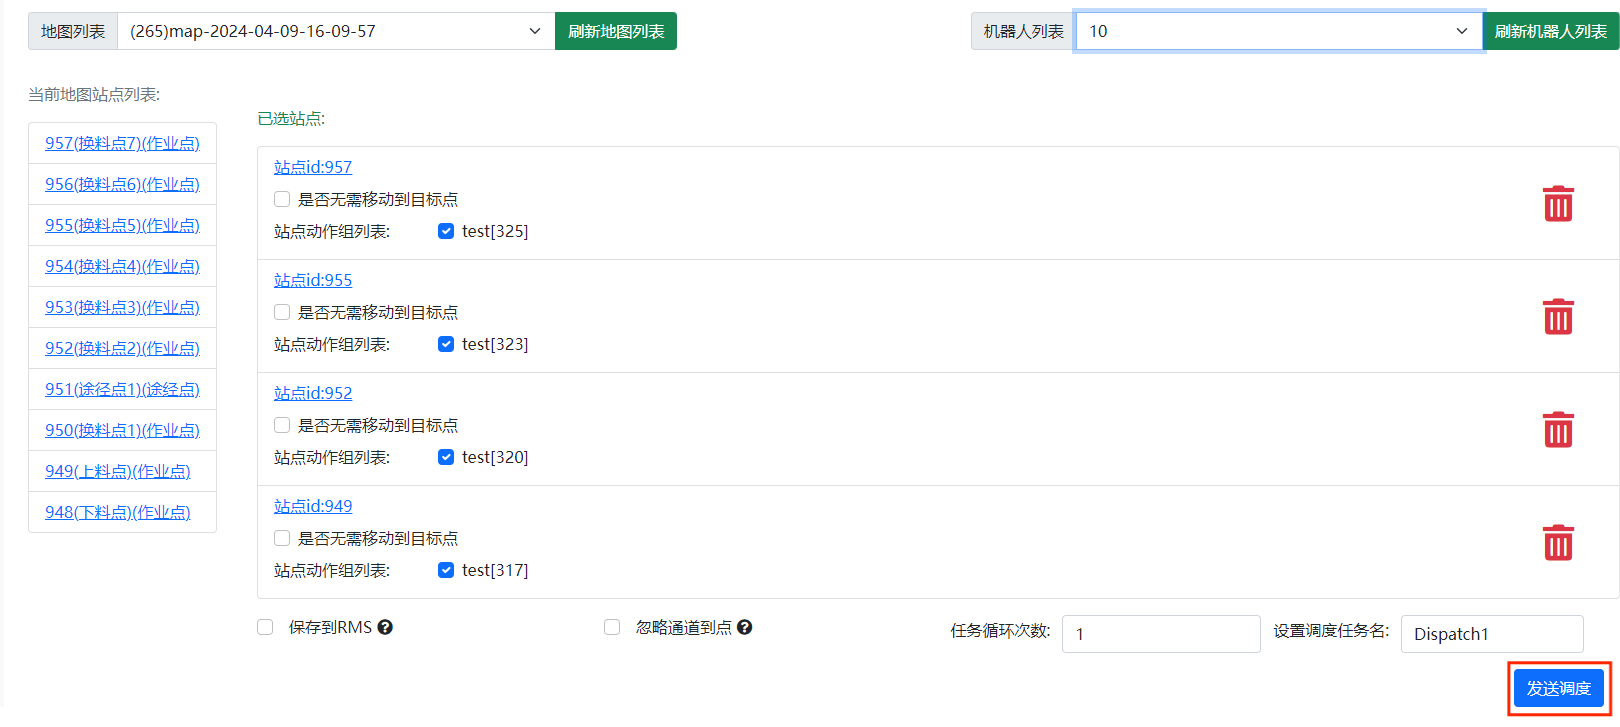
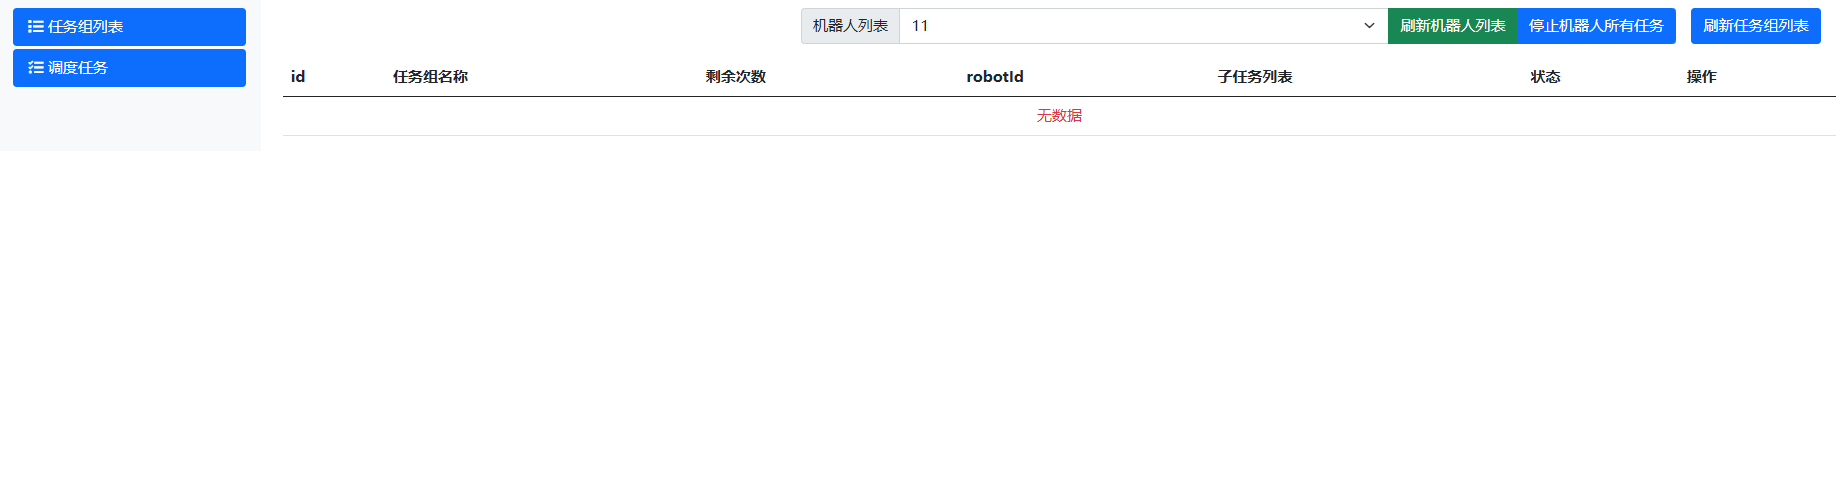
3.7.3查看任务列表
(1)点击左侧菜单栏的“任务组列表”
(2)选择需要查看的底盘ID
(3)在下方就可以看到正在执行的任务组
(4)可以选择对应的任务组进行取消、暂停、恢复等操作,还可以一键停止当前选择的机器人的所以待执行的任务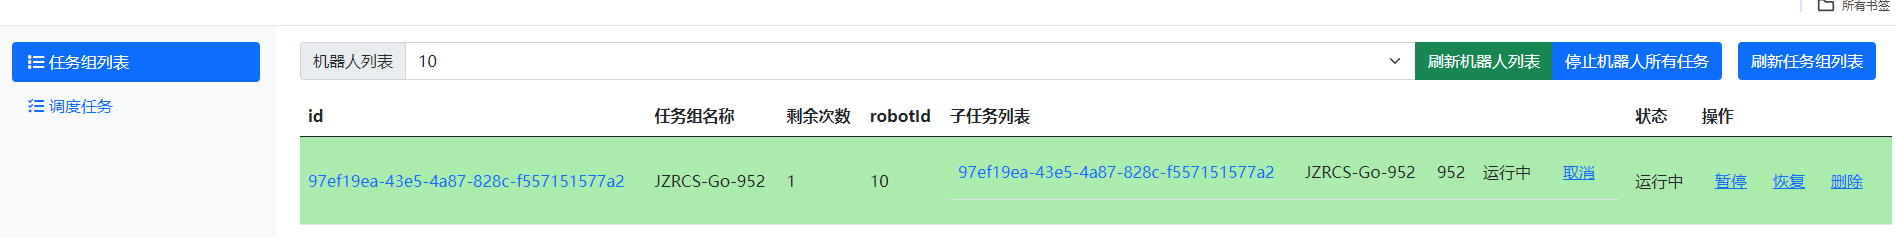
4.产品维护
4.1定期检查
检查和保养前,请确保底盘处于空闲且无负载状态。
| 周期 | 部件 | 检查 | 维护 |
|---|---|---|---|
| 投入运行前 | 整车 | 检查底盘是否有松动、缺陷、损坏的部件 | 固定松动的螺丝,联系我司更换有缺陷的部件 |
| 充电器 | 检查充电器线缆和插头是否有赃污或损坏 | 清洁或更换 | |
| 电池 | 检查电池电量 | 为避免电量耗尽,请在车辆运行前将电池充满 | |
| 急停按钮 | 检查每个急停按钮,按下后底盘运行是否停止和触发声光报警 | 如果急停按钮不生效请联系我司 | |
| 安全触边 | 检查安全触边是否有损坏,功能是否正常 | 如有异常,请联系我司 | |
| 雷达 | 检查雷达表面是否脏污或划痕,检测到障碍物后底盘是否停止 | 如果雷达发生故障请联系我司 | |
| 一个月 | 电池 | 当底盘长期存放时,检查电池电量是否为60%-80% | 保证电池电量维持在60%-80% |
| 3个月 | 屏幕 | 检查屏幕是否清洁完好 | 如有灰尘,请用软布清洁 |
| 雷达 | 检查表面是否洁净 | 清洁表面脏污 | |
| 6个月 | 状态灯 | 检查灯带是否正常工作 | 如有故障,请联系我司 |
| 自动充电接口 | 检查自动充电接口是否有损坏 | 如有损坏,请联系我司更换 |
4.2电池维护
电池过放保护后请及时充电。
如果长期不使用,需要定期检查电池电量,并充电让电量保持在60%-80%
使用方法不规范会导致电池性能下降
4.3存储说明
底盘长期不使用时,需要满足以下条件:
| 项目 | 要求 |
|---|---|
| 温度 | 0-40℃ |
| 湿度 | 10%-95%无凝露 |
| 空间环境 | 无粉尘、无易燃、易爆、腐蚀性气体 |
| 电池要求 | 关闭底盘电源,剩余电量保持在60%-80% |
最后编辑:黄子少 更新时间:2025-11-26 16:46
