| 更新日期 | 更新内容 | 版本号 |
|---|---|---|
| 20240704 | 初版 | V1.0 |
前言
本文档描述了web调度系统的正确使用方法。旨在确保用户能够方便快捷地完成底盘任务的管理工作。在正式使用该系统之前,建议您仔细阅读本文档,以便全面了解软件功能和使用方法以及注意事项。
适用对象
本文档适用一下人员阅读:
底盘部署人员
底盘管理人员
目录
1.使用规范
本文档全面阐述了底盘Web调度系统的各项功能和使用方法,使用该系统前,请用户认真阅读并充分理解本手册内容,以便安全、高效地操作系统。熟悉了系统操作后,用户能更顺畅地执行任务。
若在操作过程中遇到紧急情况,用户需立即按下紧急停止按钮,确保人员和设备安全。我们强调安全操作的重要性,提醒用户保持警惕,保障底盘执行任务的全过程安全可靠。
2.软件系统介绍
2.1简介
调度系统是一个任务管理平台,其功能主要是对底盘任务进行管理。该系统允许用户发送任务指令,快速编辑任务组,并实时查看任务列表,从而实现对底盘工作任务的全面掌控。 调度系统还具备多车任务管理的能力,可以同时管理多个底盘的任务分配和执行,确保各个底盘之间协同工作,提高整体工作效率。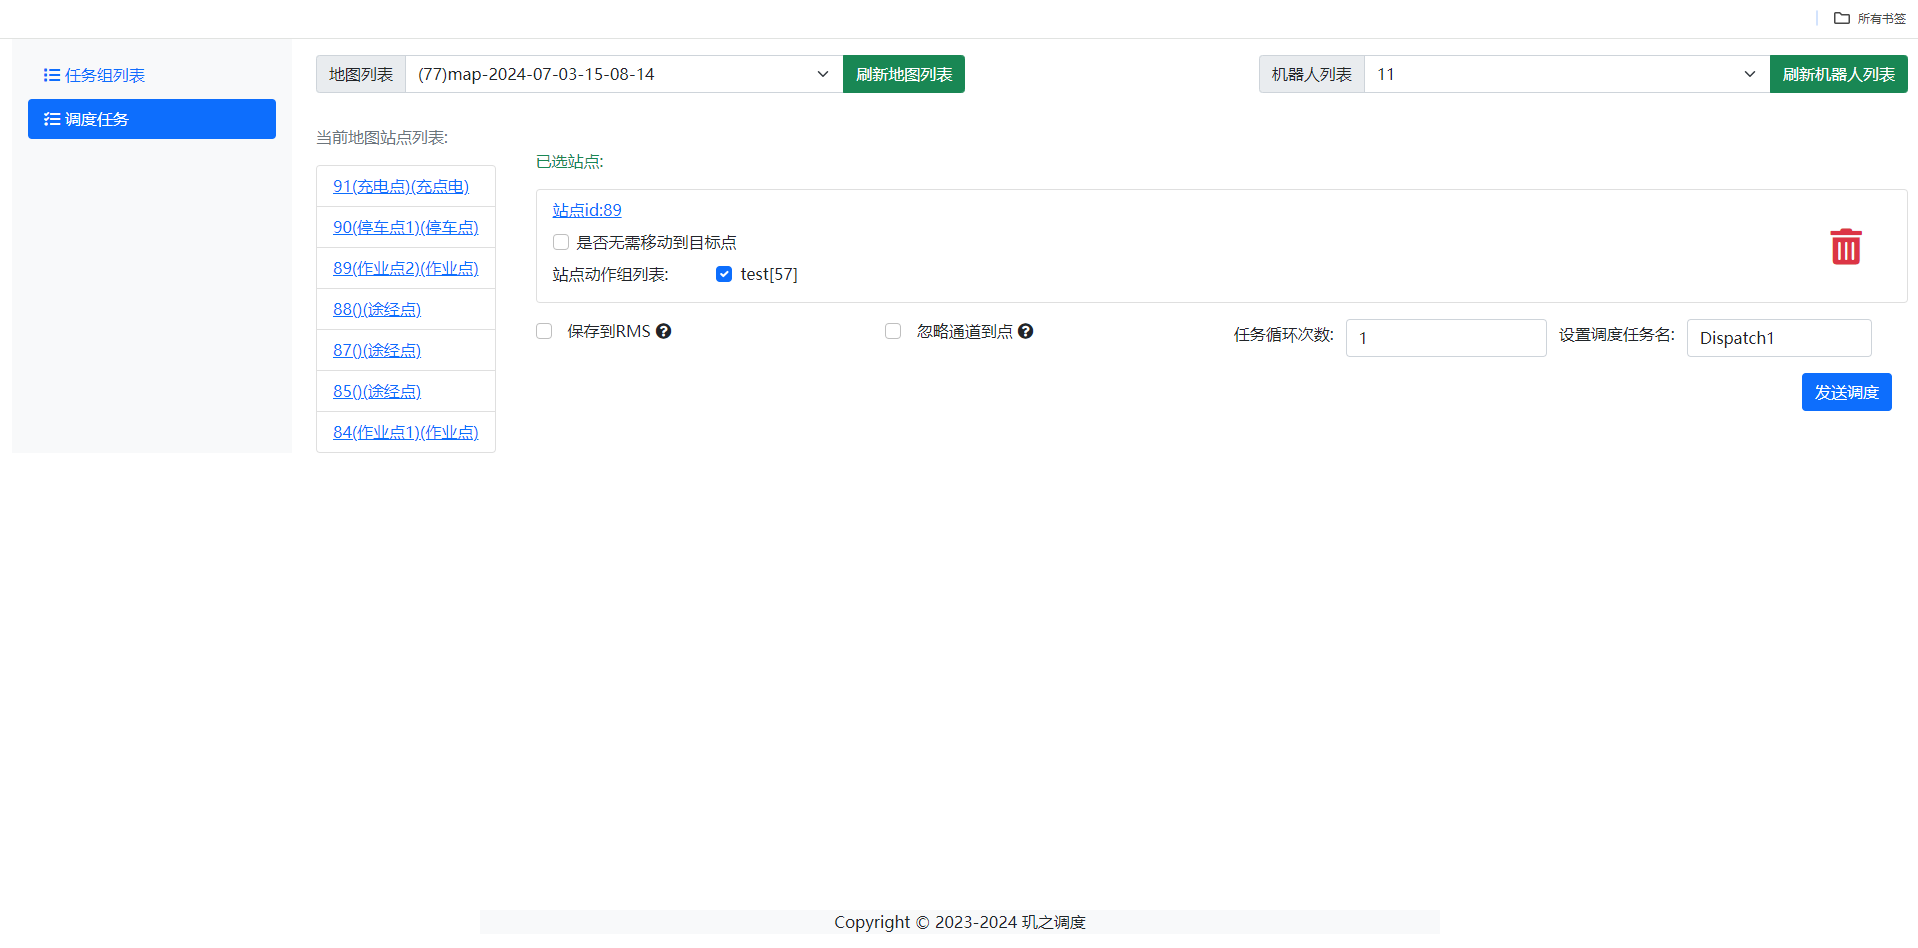
2.2页面功能介绍
(1)任务组列表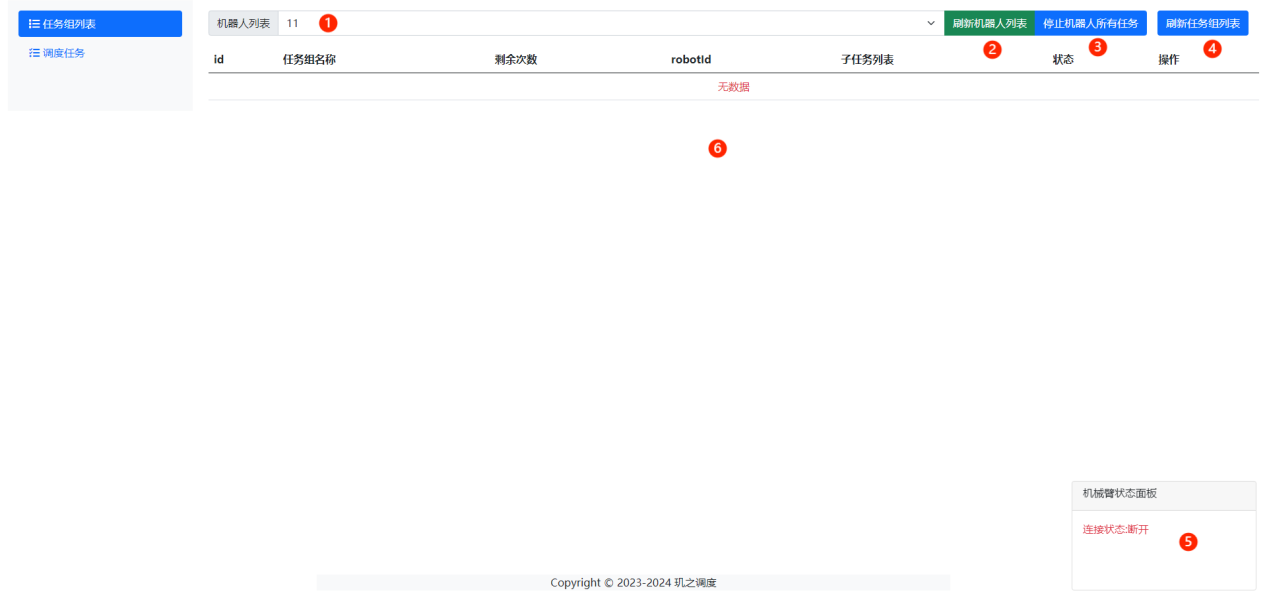
| 序号 | 功能 |
|---|---|
| 1 | 显示连接到该调度系统的所有机器人 |
| 2 | 刷新显示机器人列表,新连接的机器人没有显示时需要刷新一下 |
| 3 | 在机器人列表中选择机器人后可以一键停止机器人的所有任务 |
| 4 | 刷新显示任务组列表,更新任务状态显示 |
| 5 | 机械臂的状态面板,显示机械臂的连接状态 |
| 6 | 任务组显示区域 |
(2)调度任务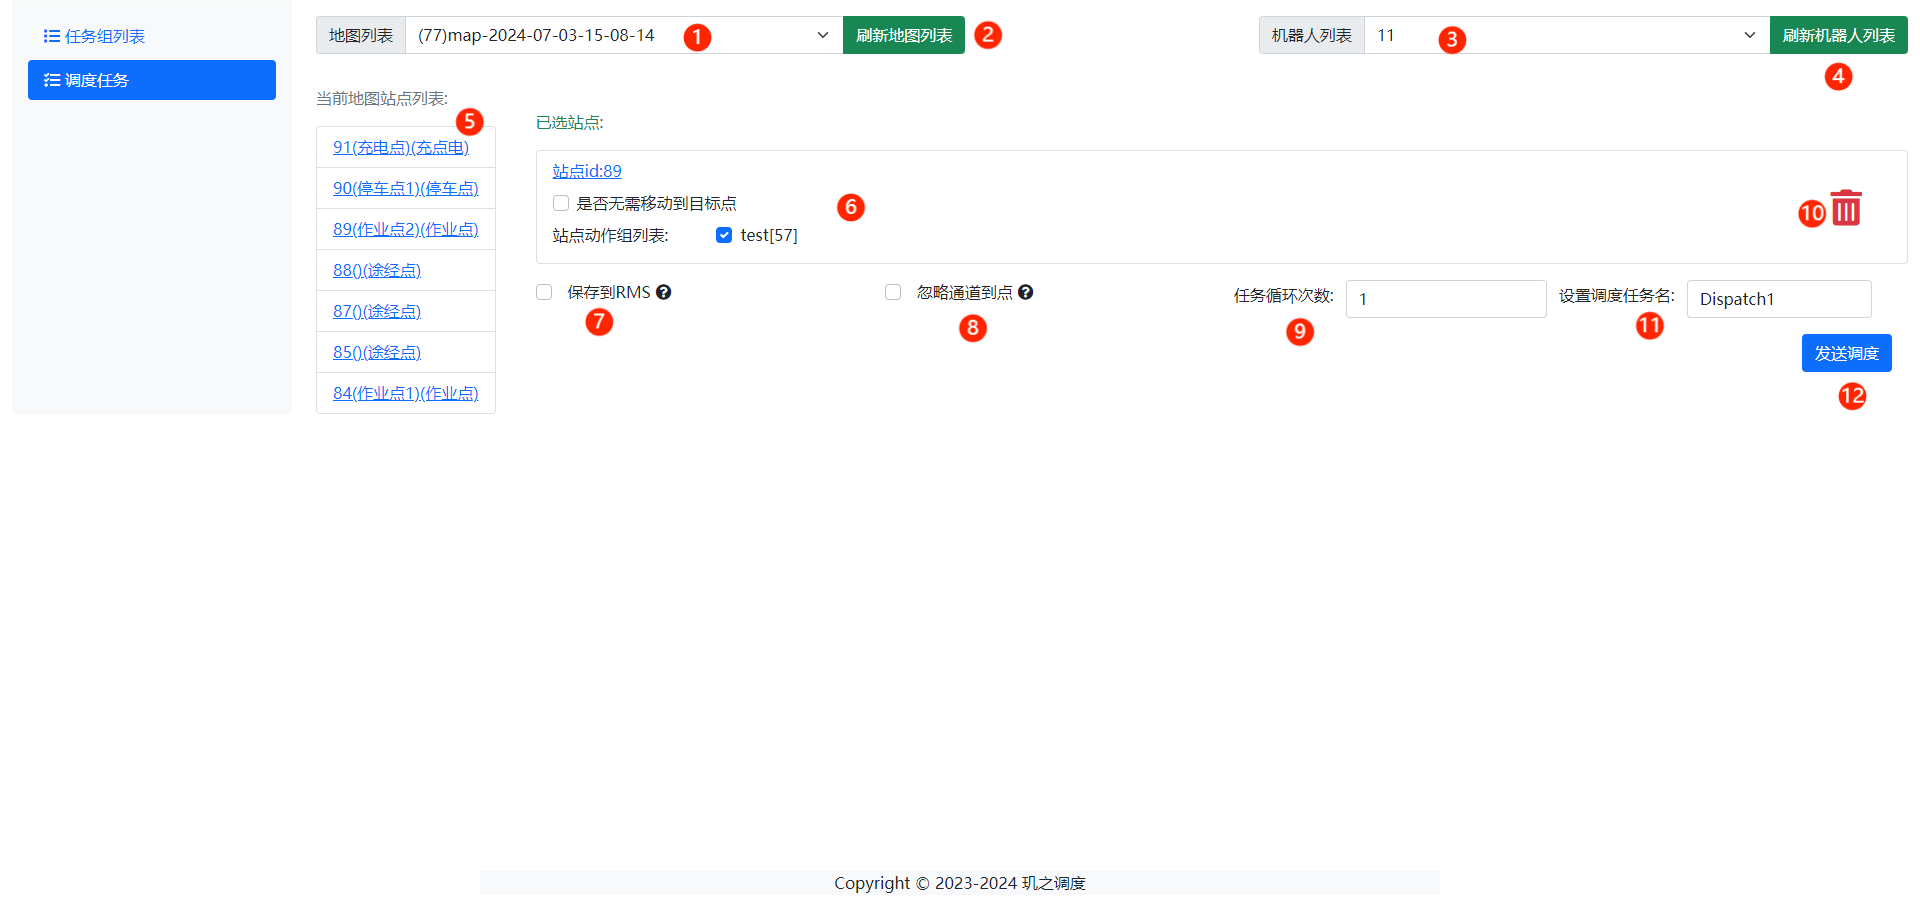
| 序号 | 功能 |
|---|---|
| 1 | 显示该调度系统的地图列表 |
| 2 | 刷新显示地图列表,新建的地图或者重新编辑后的地图没有更新站点时刷新一下 |
| 3 | 显示该调度系统连接的所有机器人 |
| 4 | 刷新显示机器人列表,新连接上调度的机器人没有显示时刷新一下 |
| 5 | 显示选中的地图中的所有站点 |
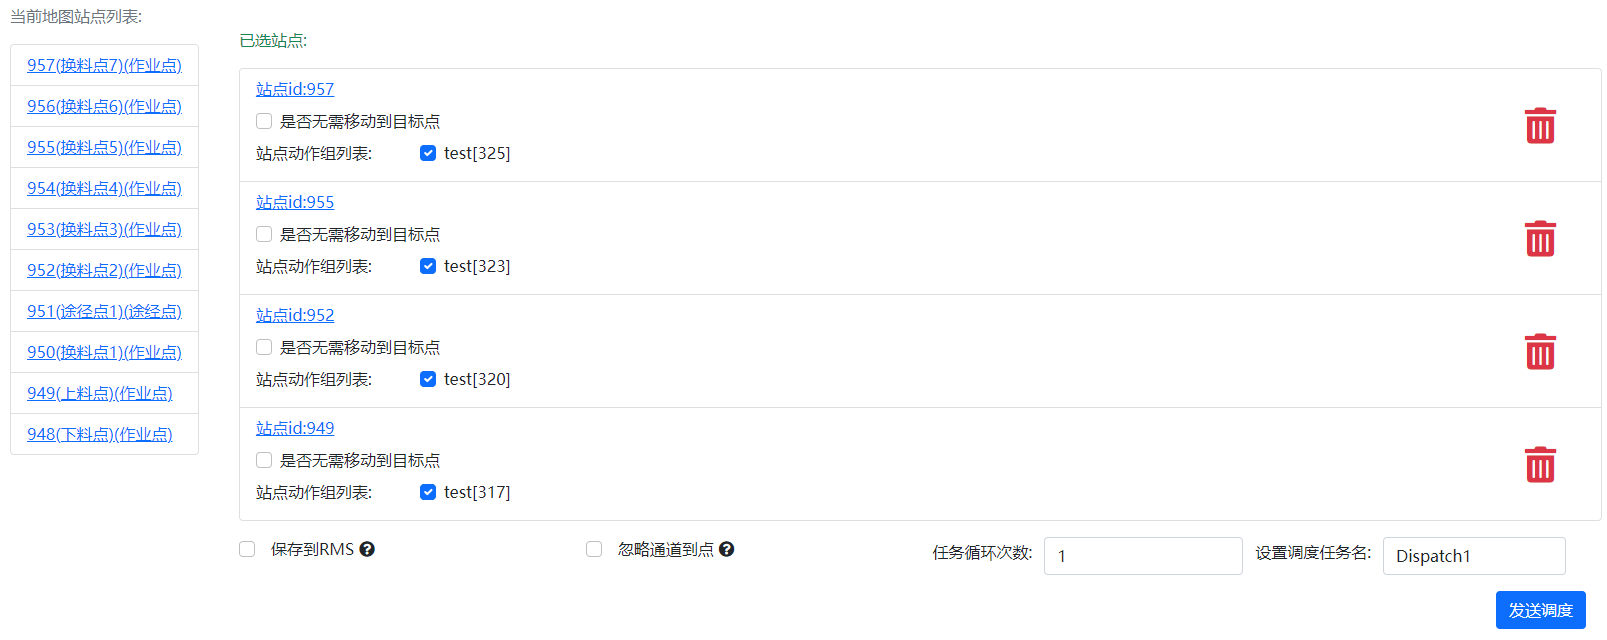
| 6 | 需要添加到任务组中的已选站点。 是否无需移动到目标点:勾选后底盘不移动,只执行该站点的动作。不勾选时底盘会移动到点位后才执行站点动作 站点动作组列表:一个站点如果添加了多个动作组时可以在此选择需要执行的动作组 |
| 7 | 是否需要将任务组保存到数据库,保存到数据库后下次可直接调用 |
| 8 | 是否需要根据通道移动,勾选后底盘移动将忽略通道,采用点到点的方式移动 |
| 9 | 任务循环允许的次数 |
| 10 | 在任务组中删除指定站点 |
| 11 | 自定义设置任务组的名称 |
| 12 | 下发任务 |
3.软件使用
3.1连接网络
在您收到的货里面配备了一个和底盘配对好的AP,操作人员通过连接AP进行访问底盘的软件系统。
(1)将AP上电并放置于底盘的调试区域内,底盘会自动连接上AP网络
(2)调试用的电脑通过WiFi连接上AP(WiFi名称参考AP表面贴纸,密码默认:12345678)
(3)验证网络连接情况:ping 192.168.1.xxx(网络地址 ),这个网络地址参考底盘车尾标签
(4)成功ping通后证明网络已经连接成功
如用户要通过自己的AP来连接底盘,需要使用电脑通过网线连接上底盘外置网口,进入底盘内部CEP进行AP连接。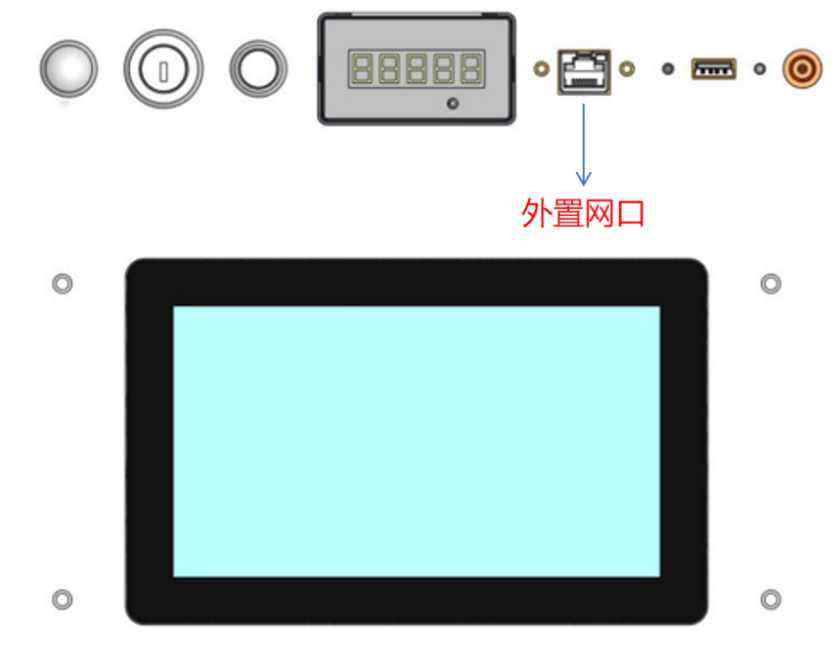
3.2进入系统
浏览器进入:http://192.168.1.200:8008/dispatch 网络地址参考底盘车尾标签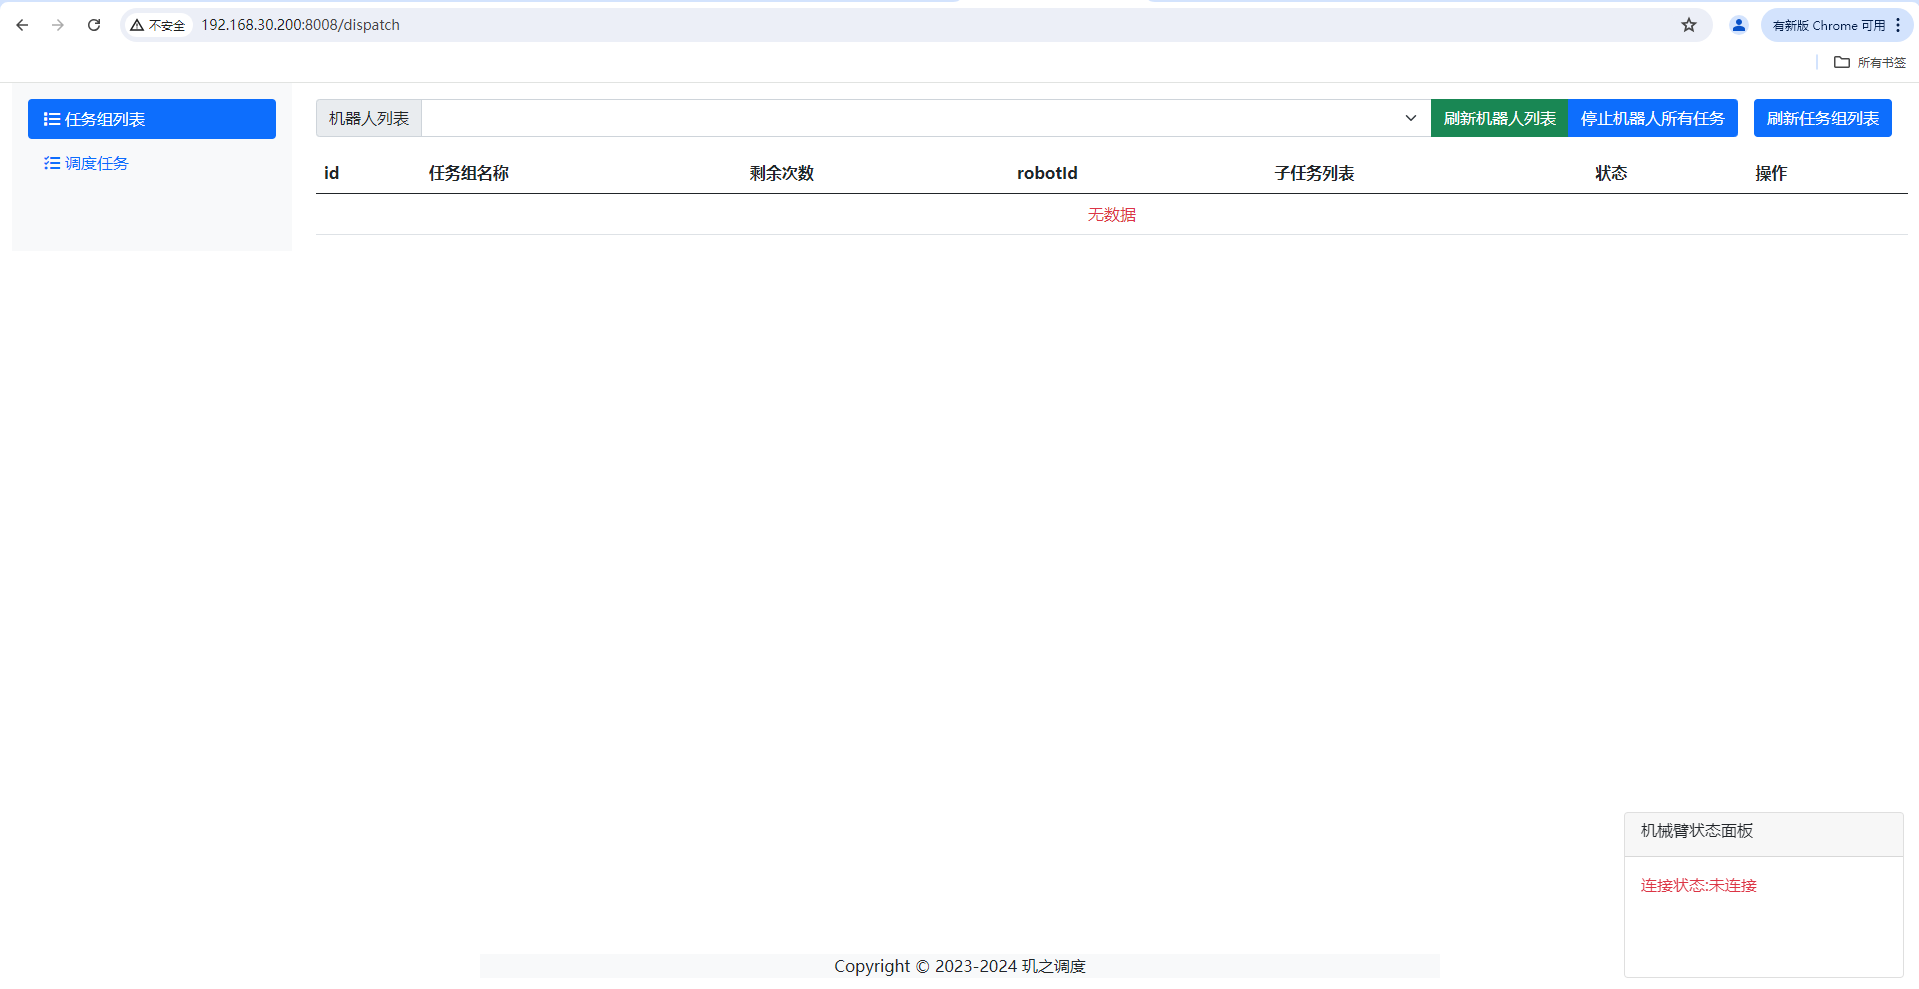
调度系统主页
3.3 发送调度任务
(1)点击左侧菜单栏的“调度任务”
(2)在地图列表中选择需要执行任务的底盘所使用的地图(也就是在部署系统中部署好站点、通道、作业任务的地图)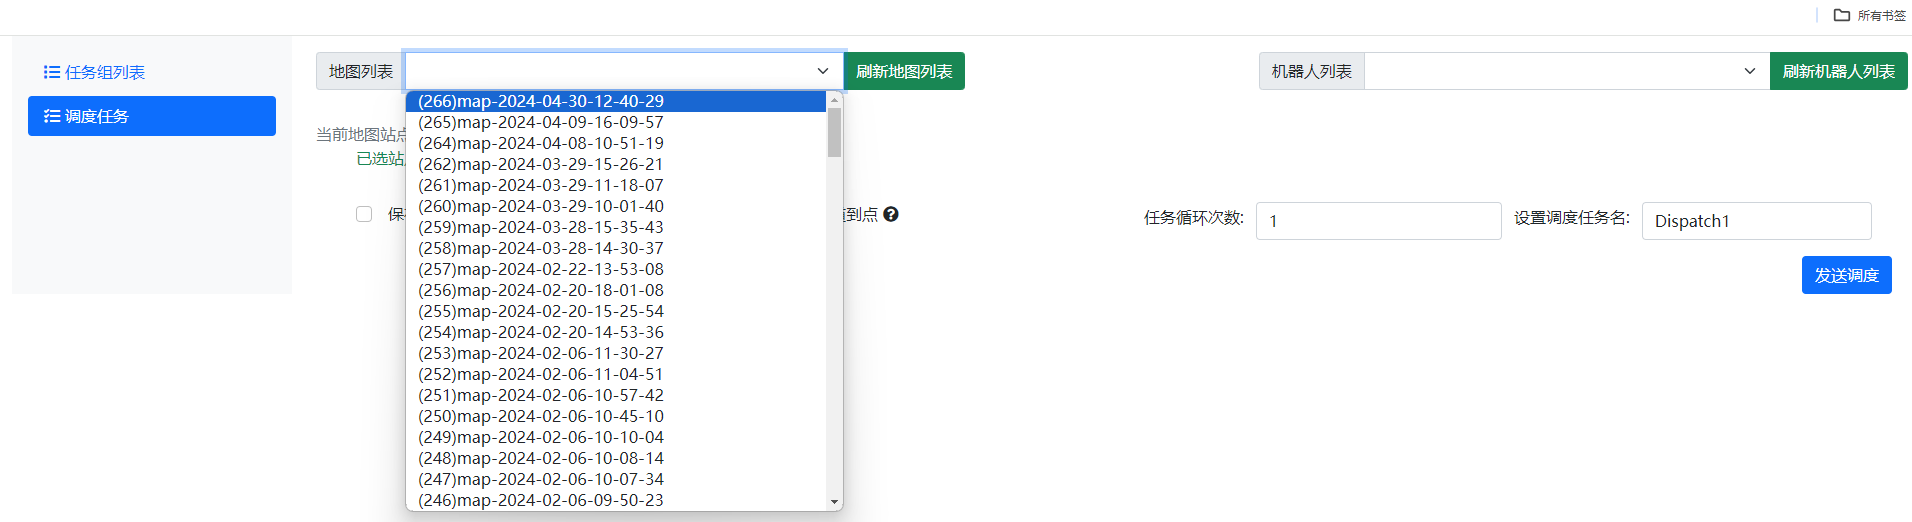
(3)选择好地图后,当前地图站点列表下就会显示这个地图中所有的站点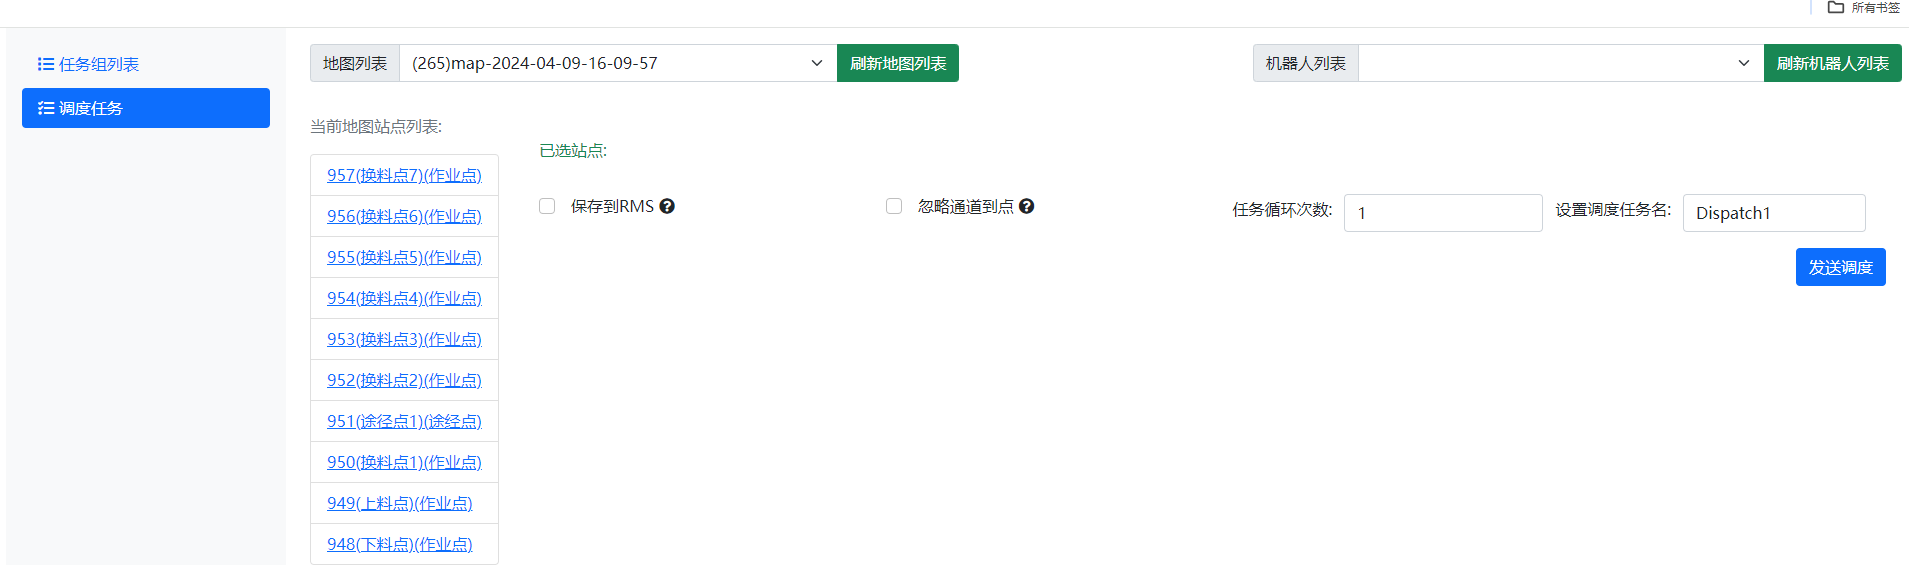
(4)点击地图站点列表中的点位即可添加到右侧的已选站点列表中(已选站点列表就是需要执行的任务站点,添加多个时会组成任务组逐个去执行每个站点的任务)
(5)每个添加的站点都可以设置任务属性
| 是否需要移动到目标点 | 默认不勾选,底盘会移动到该站点后执行动作,勾选后底盘不执行移动,原地执行该站点的动作 |
| 站点动作组列表 | 表示该站点的所有动作组。如下图的test就是该站点的动作组,如果该站点在部署系统中添加了多个动作组,则都会在动作组列表中显示,在此可以勾选需要执行的动作组 |
| 保存到rms | 将已选站点保存为一个固定的动作组存储到数据库中,下次执行调用,无需在一个个站点添加 |
| 忽略通道到点 | 执行任务时,底盘移动使用agv模式,不根据通道路线来行走 |
| 任务循环次数 | 该任务组循环执行的次数 |
| 设置调度任务名 | 自定义名称,在任务组列表中显示 |
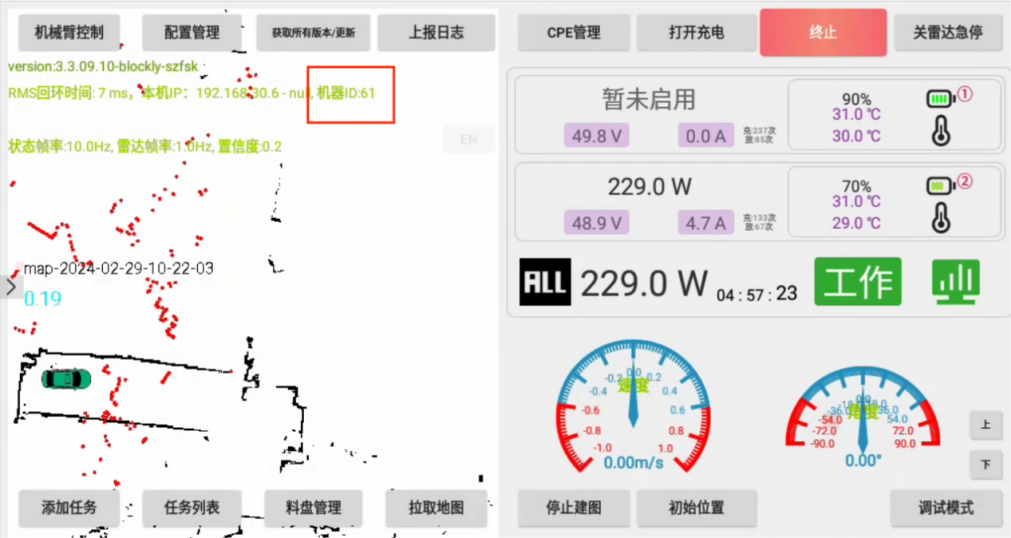
(6)在机器人列表中选择需要执行任务的底盘ID。机器人列表中会显示当前所有连接到此调度系统的底盘ID(在底盘APP中的地图上方会显示底盘的ID号)
(7)完成以上操作后,点击页面右下角的“发送调度”即可发送任务到底盘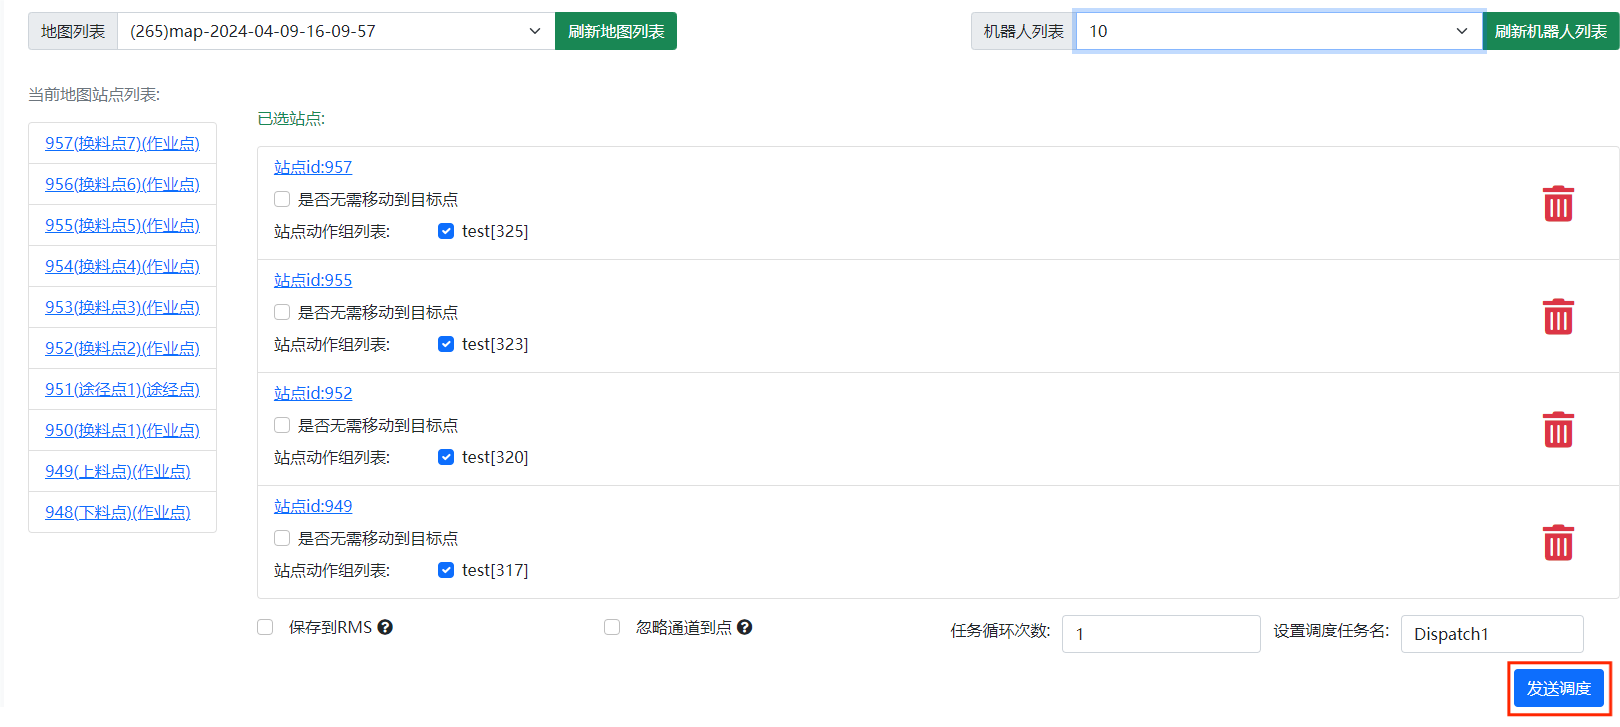
3.4 管理任务列表
(1)点击左侧菜单栏的“任务组列表”
(2)选择需要查看的底盘ID
(3)在下方就可以看到正在执行的任务组
(4)可以选择对应的任务组进行取消、暂停、恢复等操作,还可以一键停止当前选择的机器人的所以待执行的任务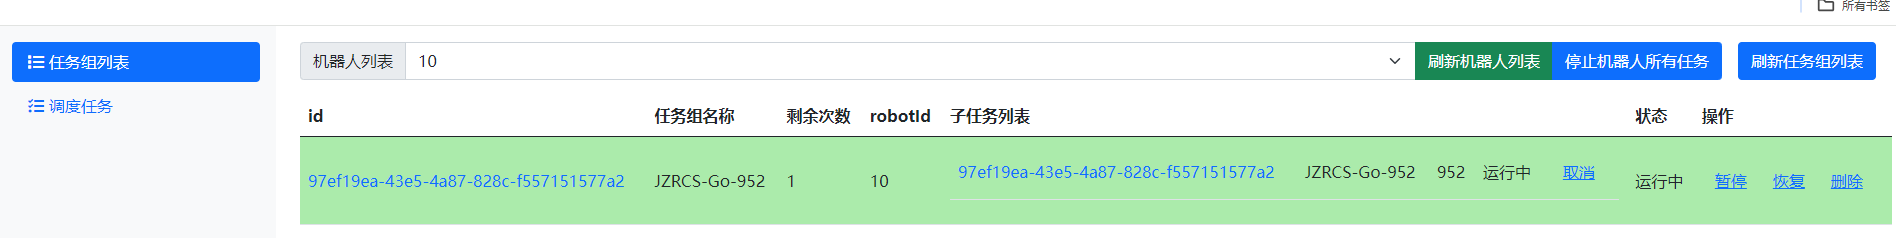
4.调度任务逻辑
调度系统支持通过Blockly模块的编程方式来设置调度的任务运行逻辑。这里的blockly模块需要与部署系统中的站点任务模块进行信号交互,在编写调度的blockly任务前需要先了解调度中的模块。
Blockly任务页面的访问地址:http://192.168.1.200:8008/RmsBlocklyTask.html 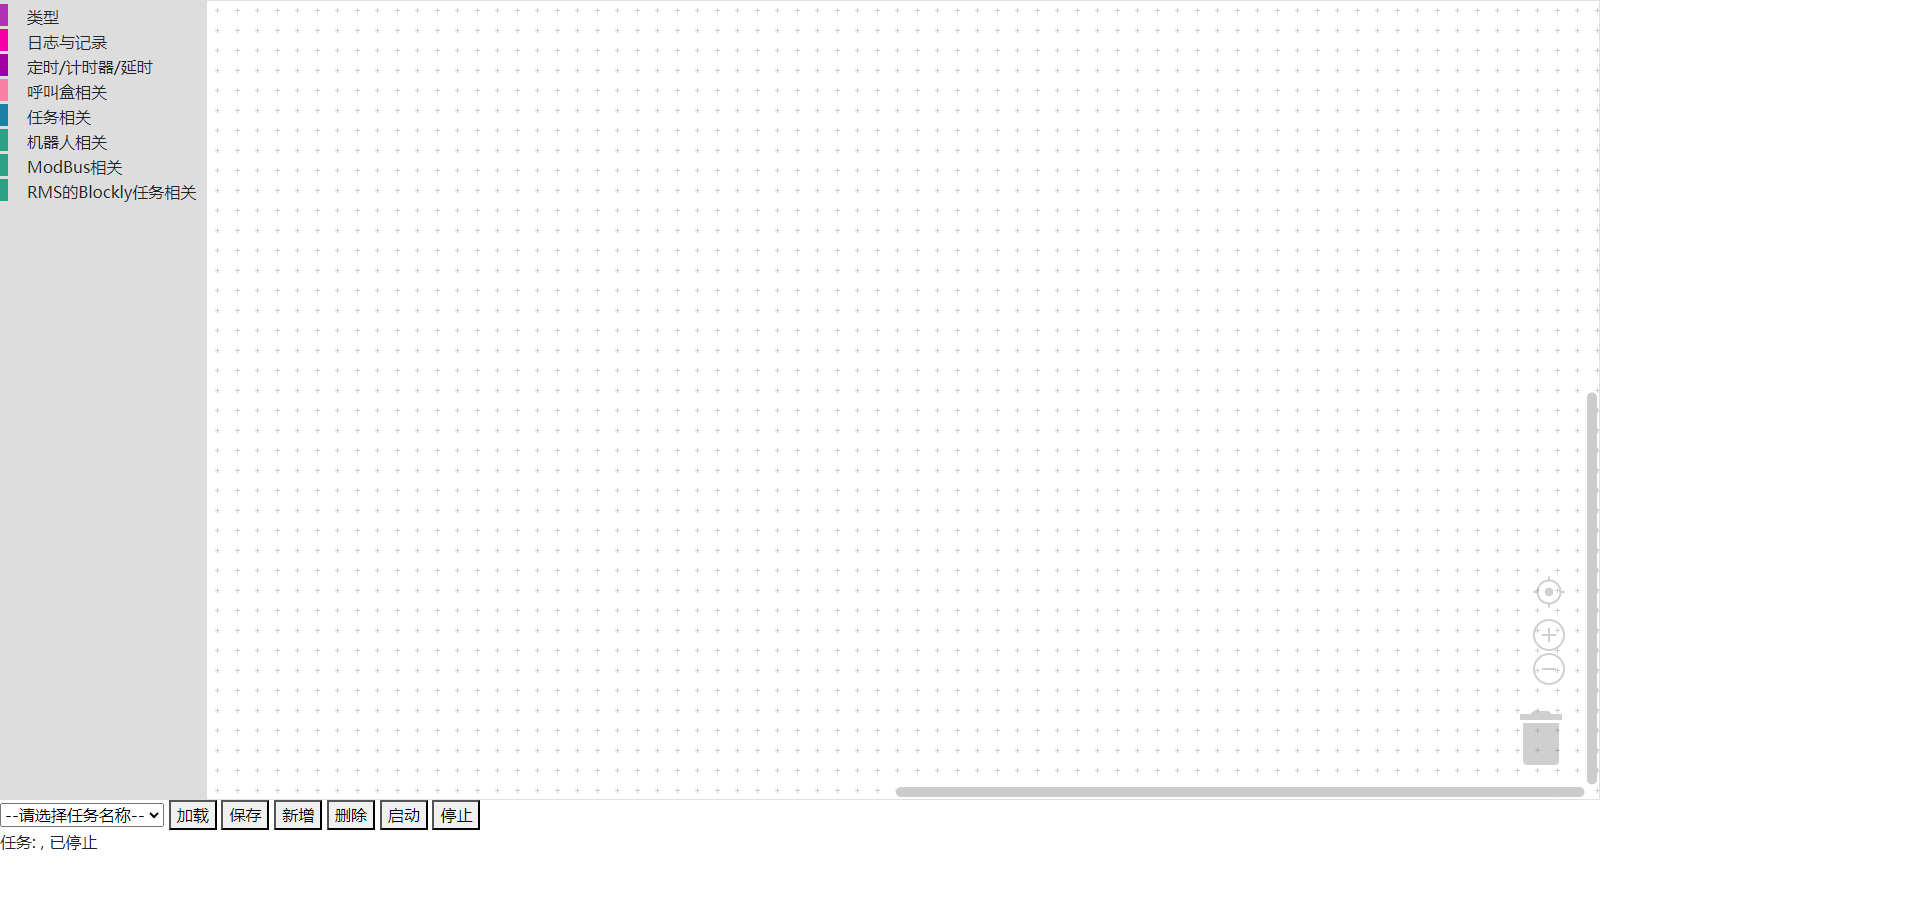
4.1 模块功能介绍
| 项目 | 模块 | 功能 |
|---|---|---|
| 类型 |  | 字符 |
 | 数字 | |
 | 布尔值 | |
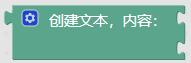 | 创建文本。可添加多个项。多个项会拼接在一起 | |
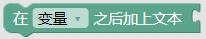 | 将文本追加到变量里 | |
| 日志与记录 |  | 打印模块。后面添加打印的内容,打印的内容在rms的日志中输出 |
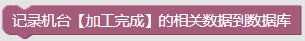 | 用于记录机台的加工次数和加工状态 | |
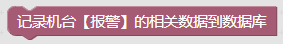 | 用于记录机台的报警记录和状态 | |
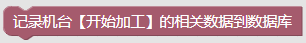 | 用于记录机台的加工状态 | |
| 计时器 | 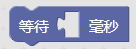 | 延迟模块,用于添加程序延迟,需要添加数字类型表示延迟时间 |
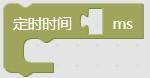 | 定时执行指定指令 | |
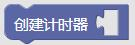 | 根据填入的时长创建一个计时器 | |
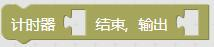 | 填入的计时器结束后输出指定内容 | |
| 呼叫盒相关 | 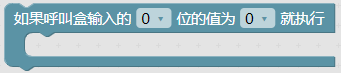 | 以呼叫盒的指定IO的输入值作为判断条件来执行指定指令。需要添加判断条件成立后执行的指令模块 |
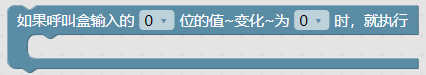 | 以呼叫盒的指定IO的状态变化作为判断条件来执行指定指令。需要添加判断条件成立后执行的指令模块 | |
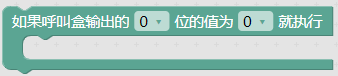 | 以呼叫盒的指定IO的输出值作为判断条件来执行指定指令。需要添加判断条件成立后执行的指令模块 | |
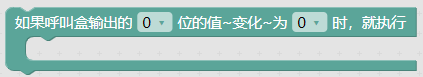 | 以呼叫盒的指定IO的状态变化作为判断条件来执行指定指令。需要添加判断条件成立后执行的指令模块 | |
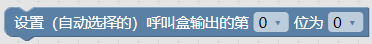 | 设置呼叫盒指定IO的输出值 | |
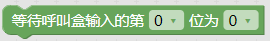 | 等待呼叫盒指定IO的输入值变为指定值 | |
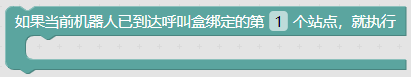 | 通过判断机器人是否到达指定点位来执行指定指令 | |
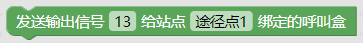 | 向指定站点绑定的呼叫盒发送信号 | |
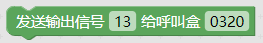 | 向指定的呼叫盒发送信号 | |
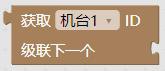 | 获取指定机台的呼叫盒 ID,可用将获取的多个呼叫盒 ID级联 | |
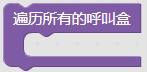 | 遍历所有的呼叫盒并执行指定指令 | |
 | 获取当前呼叫盒 ID作为赋值模块 | |
| 任务相关 |  | 向其中一个空闲的机器人发送任务 |
 | 发送任务继续指令给已经选中在执行任务中的机器人 | |
 | 发送任务暂停指令给已经选中在执行任务中的机器人 | |
 | 发送任务取消指令给已经选中在执行任务中的机器人 | |
 | 发送任务给机器人去指定的停车点。停车点的名称填写在部署中设置的站点名称 | |
 | 发送上/下料任务给机器人到配置好的上/下料点去上/下料 | |
| 机器人相关 | 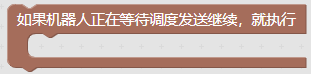 | 通过判断机器是否处于等待调度继续信号的状态来执行指定指令 |
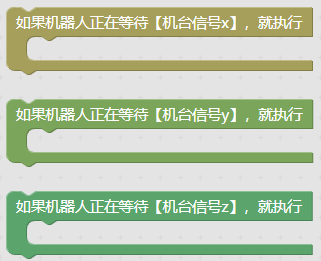 | 通过判断机器是否处于等待指定信号的状态来执行指定指令 | |
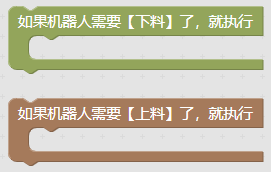 | 判断机器人是否触发上/下料任务来执行指定指令 | |
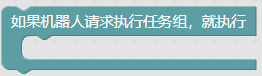 | 判断机器人是否请求执行任务组来执行指定指令 | |
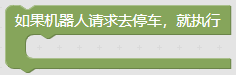 | 判断机器人是否请求去停车来执行指定指令 | |
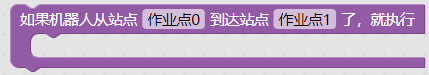 | 判断机器人是否从指定起点到达指定站点来执行指定指令 | |
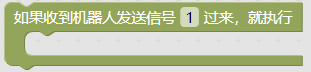 | 判断机器人是否发送指定信号过来从而执行指定指令 | |
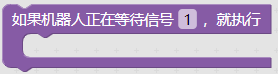 | 判断机器人是否在等待指定信号来执行指定指令 | |
| Modbus相关 | 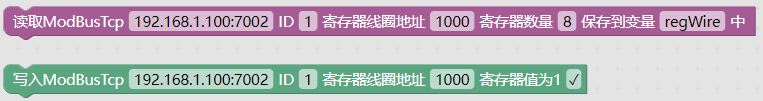 | Modbus读写模块,根据设备IP和端口填写参数 |
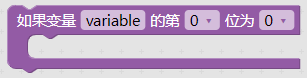 | 判断指定变量的数值变化来执行指定指令 | |
| RMS的blockly任务相关 | 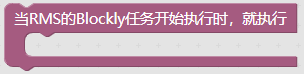 | 该模块中的指令以单独的线程运行,可在任务运行过程中持续监控某个状态变化 |
4.2 任务编辑步骤
(1)页面功能介绍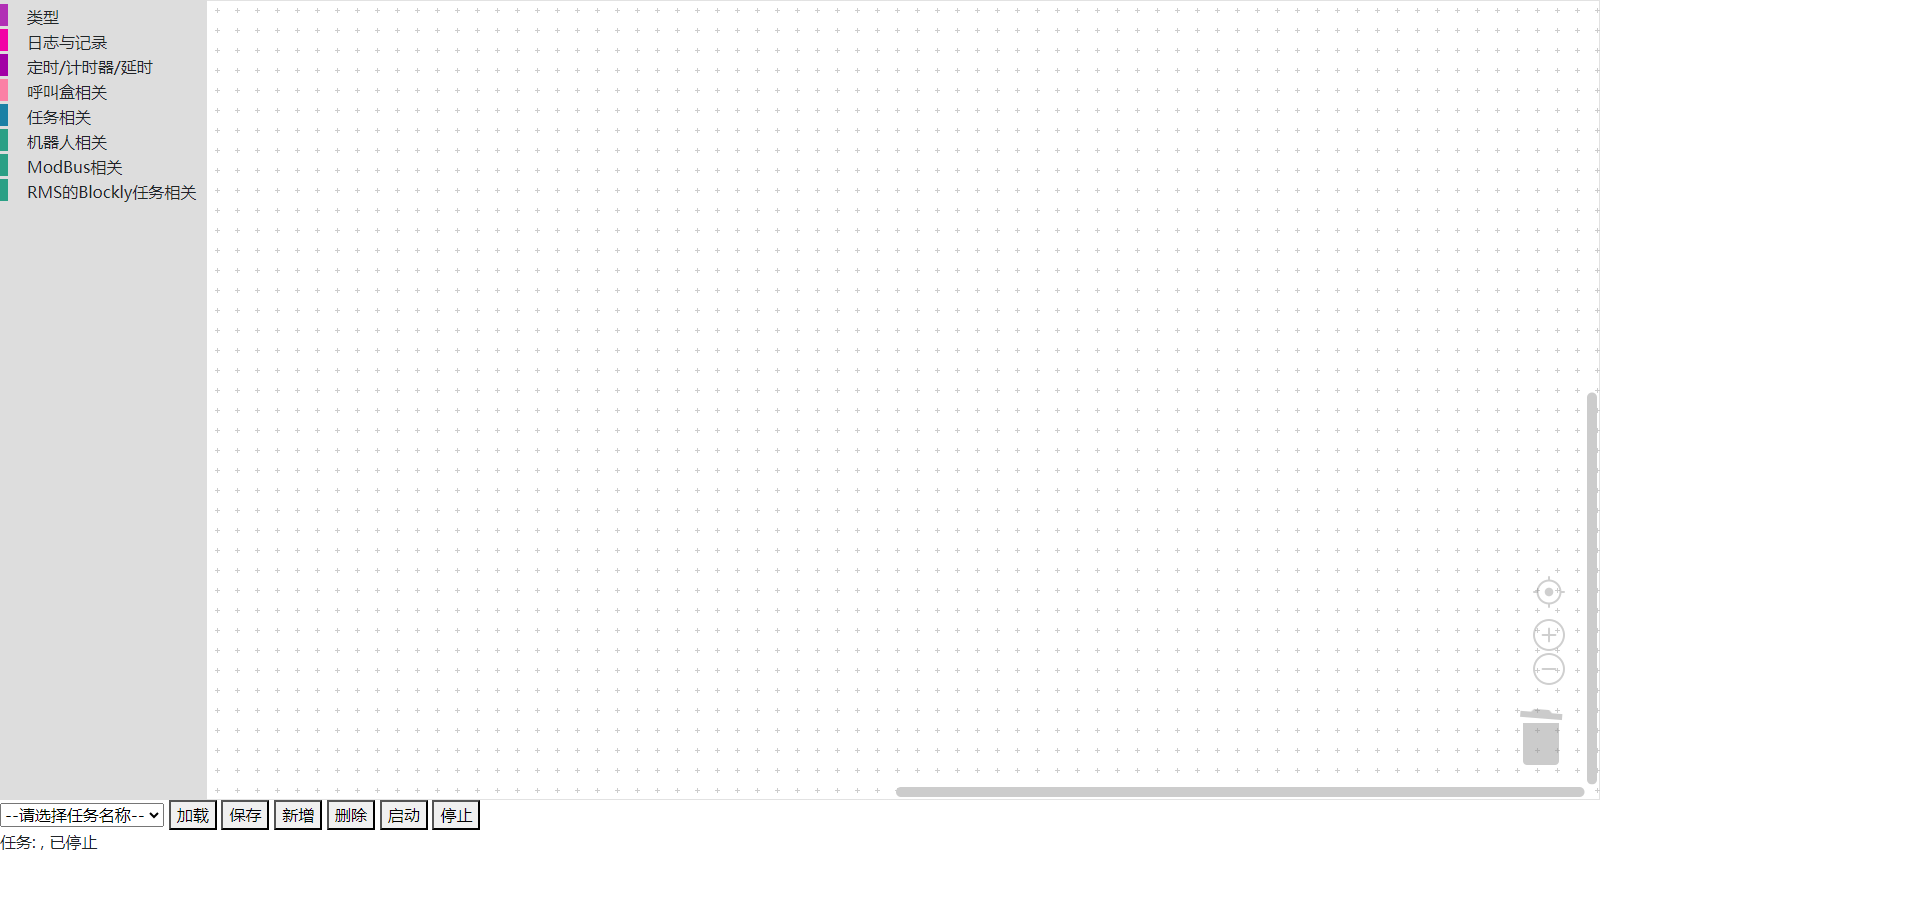
| 序号 | 功能 |
|---|---|
| 1 | 模块选择区域 |
| 2 | 任务编辑区域 |
| 3 | 任务列表 |
| 4 | 任务管理 |
| 5 | 任务状态 |
(2)首先要新建任务。点击左下方“新增”按钮,在弹窗中输入任务名称后点击“确定”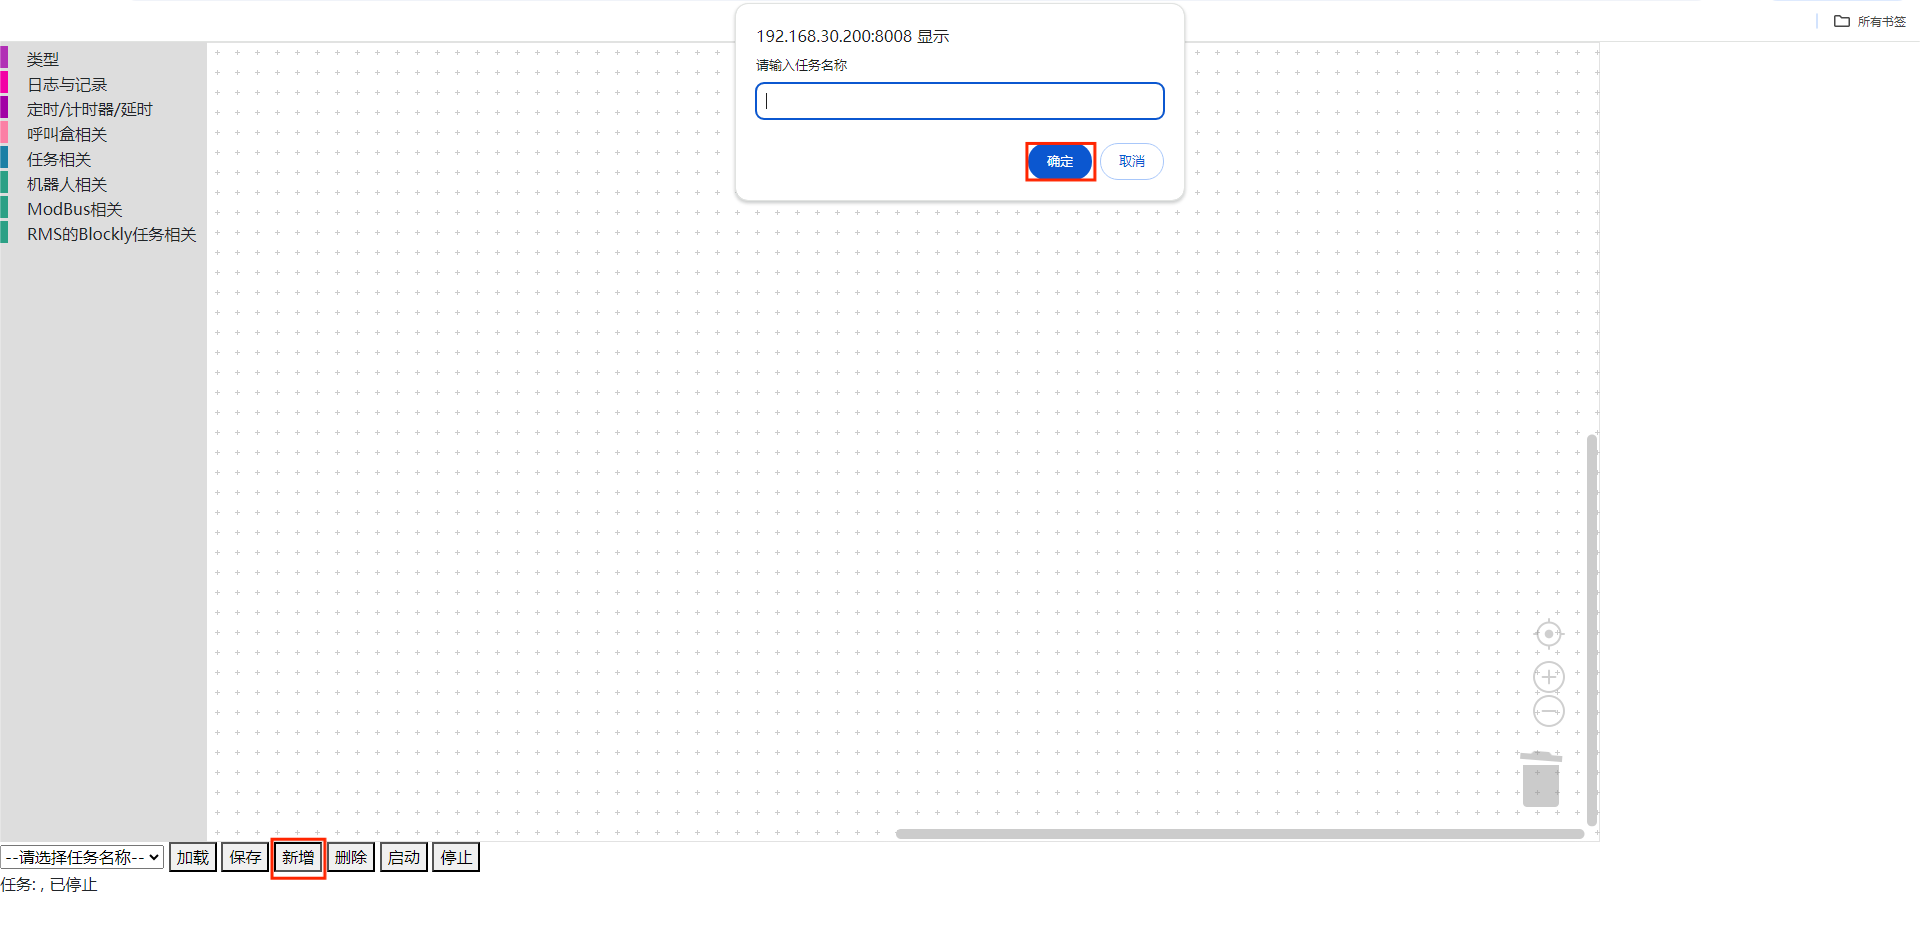
(3)编辑任务。根据作业逻辑在模块分类中选中对应的模块拖入任务编辑区域
(4)保存任务。任务编辑完成后点击“保存”(任务是修改已有的任务,需要先点击“停止”后再点击“保存”)
(5)任务运行。任务保存完成后在任务列表中选中要运行的任务点击“加载”,接着点击“启动”
4.3 示例讲解
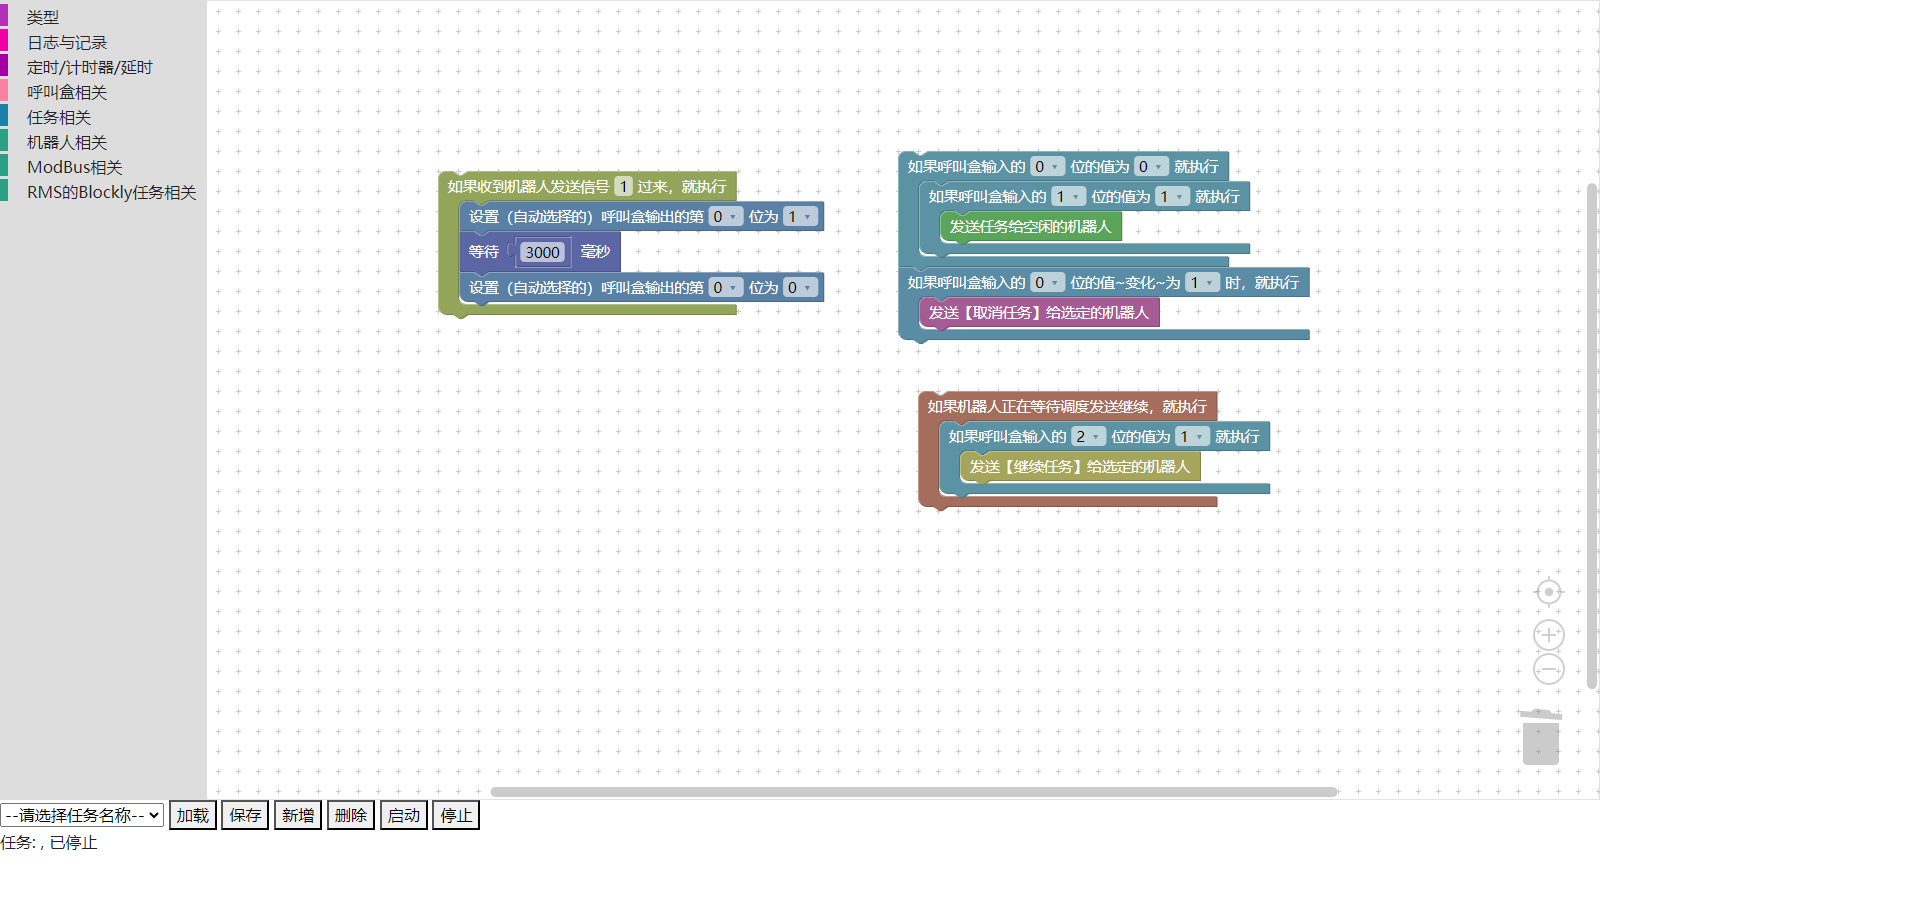
输入的 2 位为 0 表示机台无报警,输入为 1 表示机台报警,输入的 0 位为 0 表示机台没有呼叫,0 位为 1 表示机台呼叫机器人过去作业。输入的 1 位为 0 表示不允许进入机台作业,为 1 表示允许进入机台作业
(1)在机台没有报警的情况下,如果机台呼叫作业就发送任务给空闲的机器人去到机台位置,当机台允许作业时再发送机台准备好的信号给机器人
(2)当机台报警就取消机器人正在允许的任务
(3)当机器人在等待调度发送允许进入机台的信号时就判断机台是否允许进入作业,如果允许进入作业就发送机台已经准备好的信号给机器人
(4)当机器人发送请求机台继续作业信号时表示机器人已经作业完成,
机台可以继续作业,此时设置呼叫盒的第 0 位输出 1,等待 1s 后再置 0
(5)当输入的 1 位变为 1 时表示机台加工完成,输出内容到日志中并记录加工完成次数到数据库
(6)当输入的 2 位变为 1 时表示机台报警了,输出内容到日志中并记录机台报警次数到数据库
(7)当输出的 0 位变为 1 时表示机台再次开始作业了,输出内容到日志中并记录加工次数到数据库中
(8)当机器人需要上下料时就发送任务给机器人前往配置好的点位执行上下料动作,等待接驳台换料完成后把完成信号告诉机器人。当接驳台有料时就发送任务给空闲的物料车去接驳台换料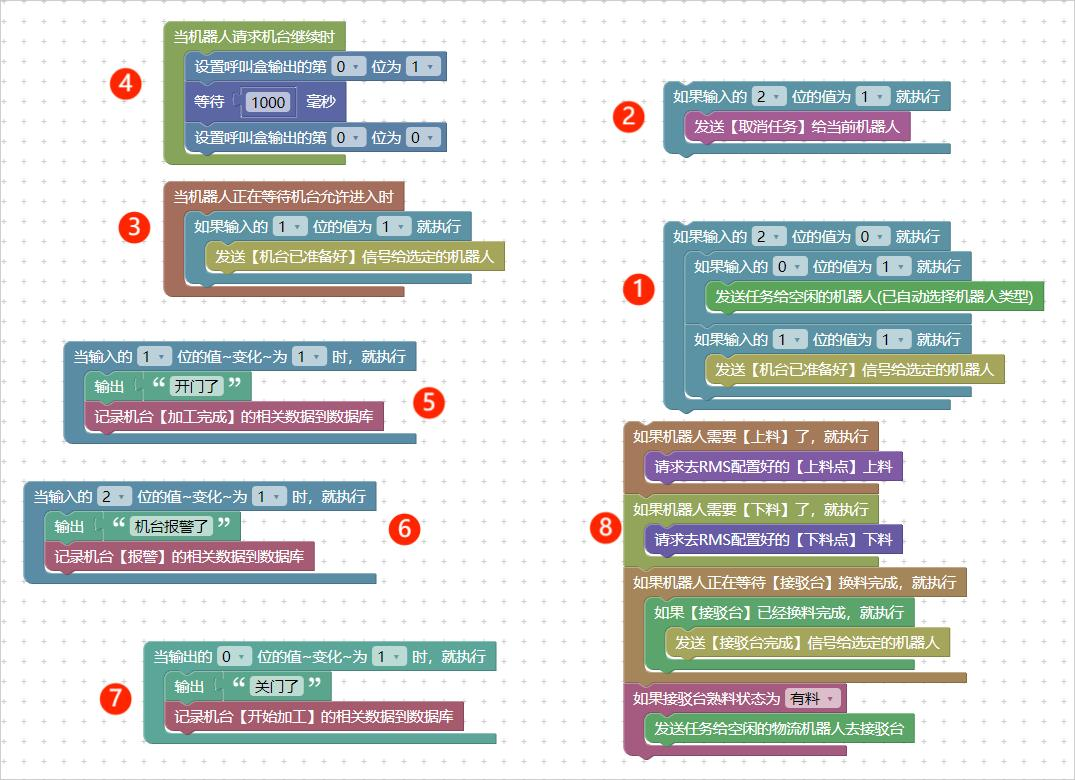
最后编辑:黄子少 更新时间:2025-11-26 16:46
