差速1.2功能测试SOP
1.应用层
1.1避障
根据底盘APP设置的避障参数,在底盘的各个方向分别放置障碍物验证底盘是否能及时停下。
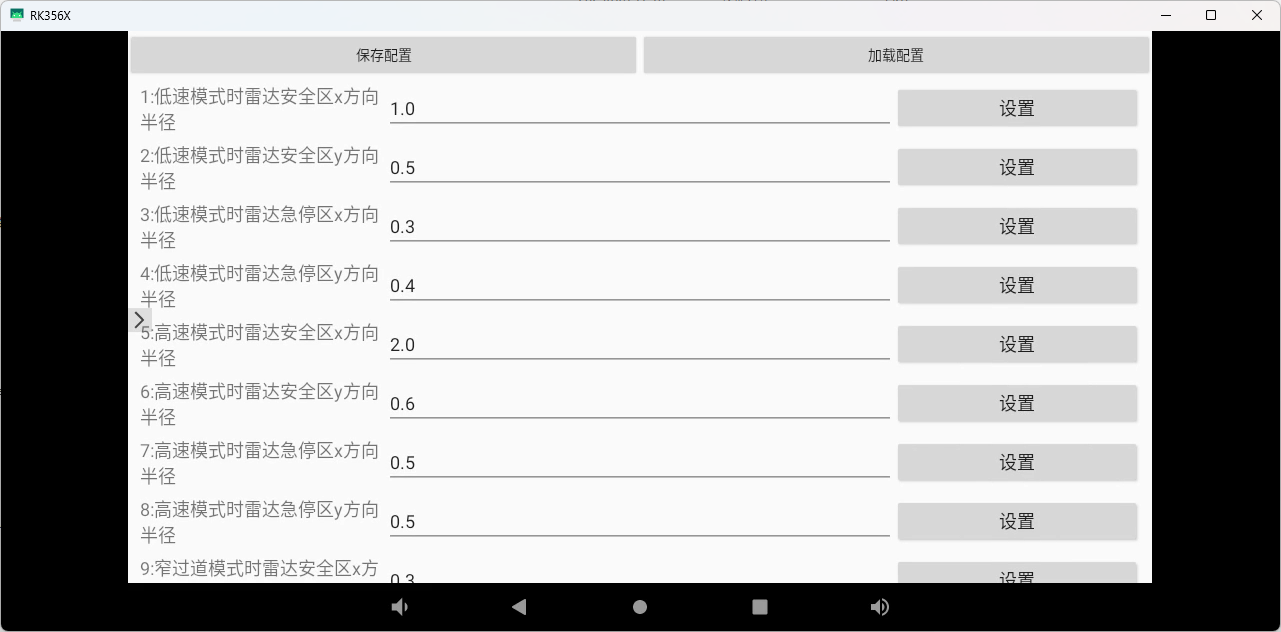
可用底盘雷达、视觉等数据显示辅助验证
http://192.168.30.200:9097/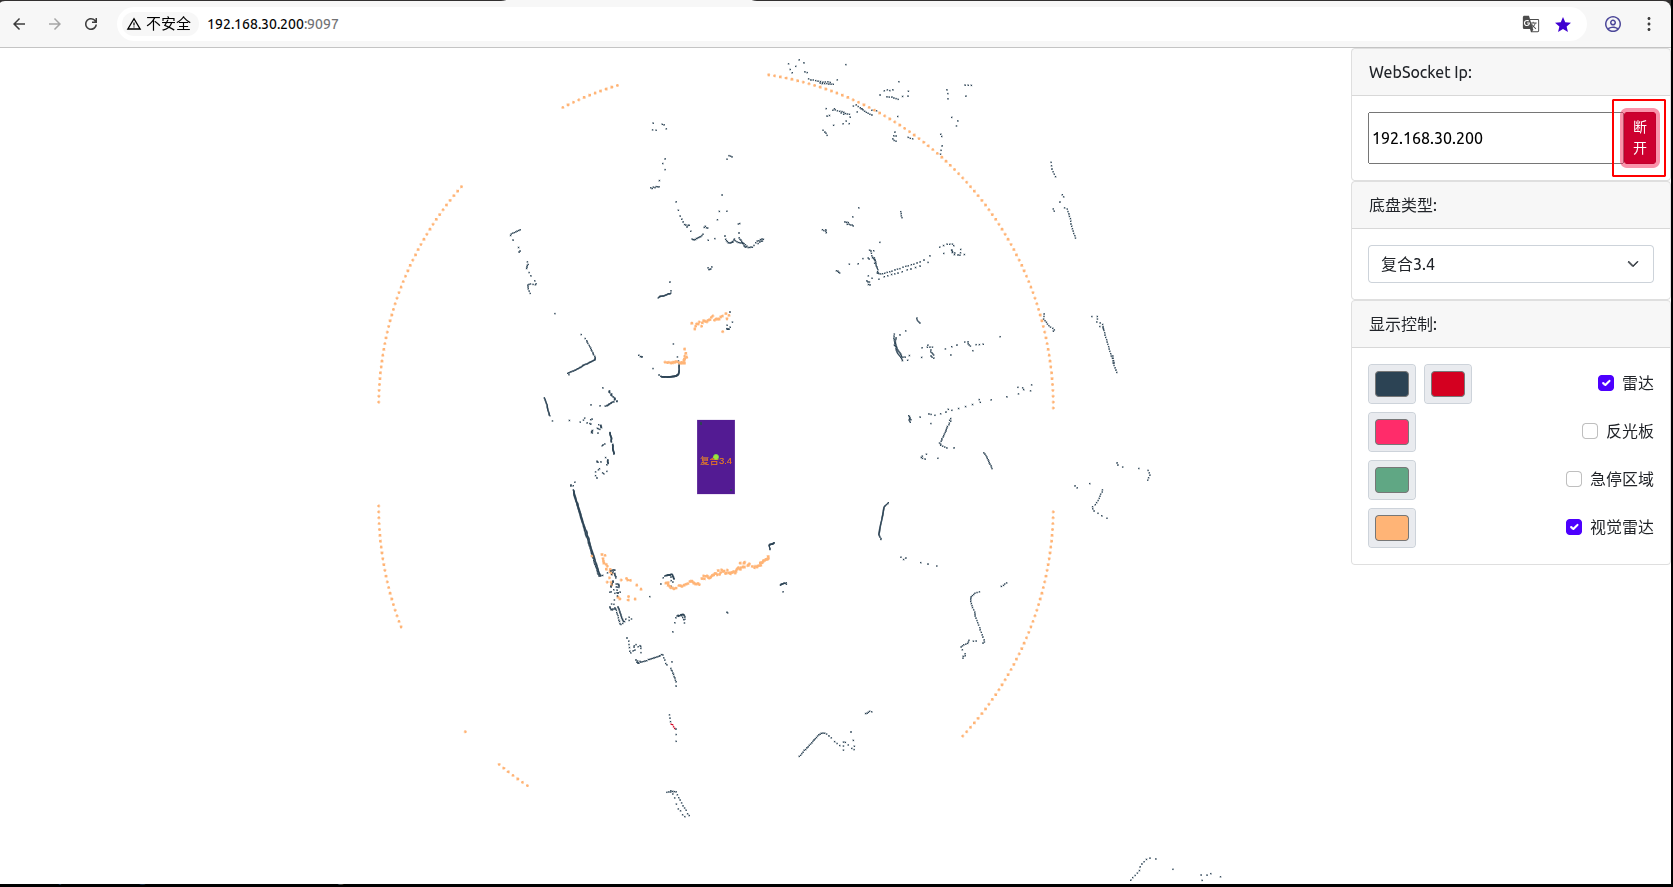
1.2空气波
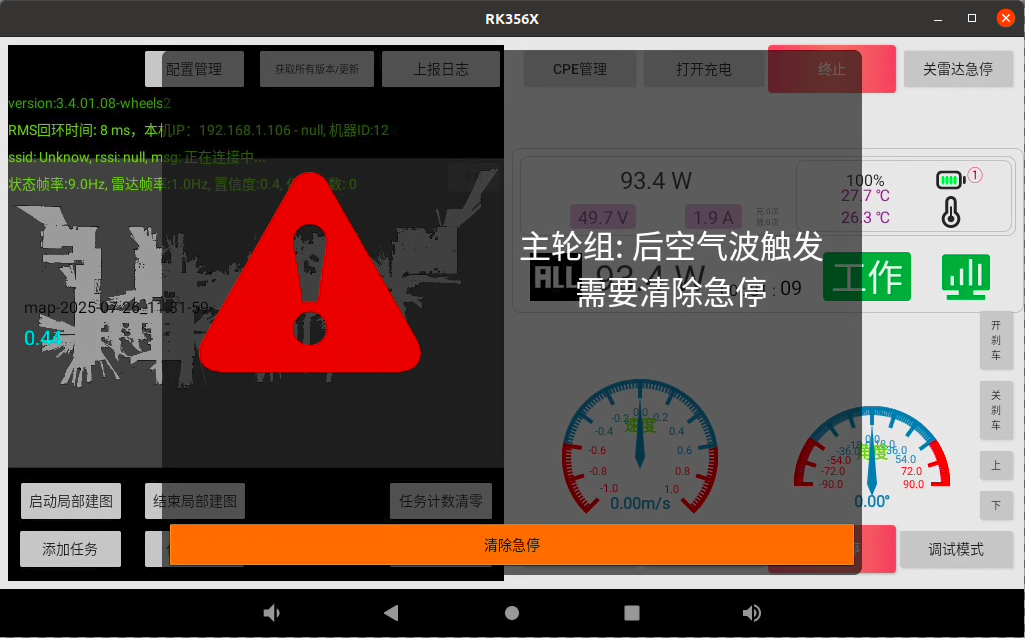
空气波功能,碰撞后是否触发,各个方向的都要撞一下验证触发正常。
1.3急停按键
前后两个急停按钮,按下都发出嗡嗡声音且车不能控制,松开车恢复正常。
1.4语音模块
语音模块的参数配置
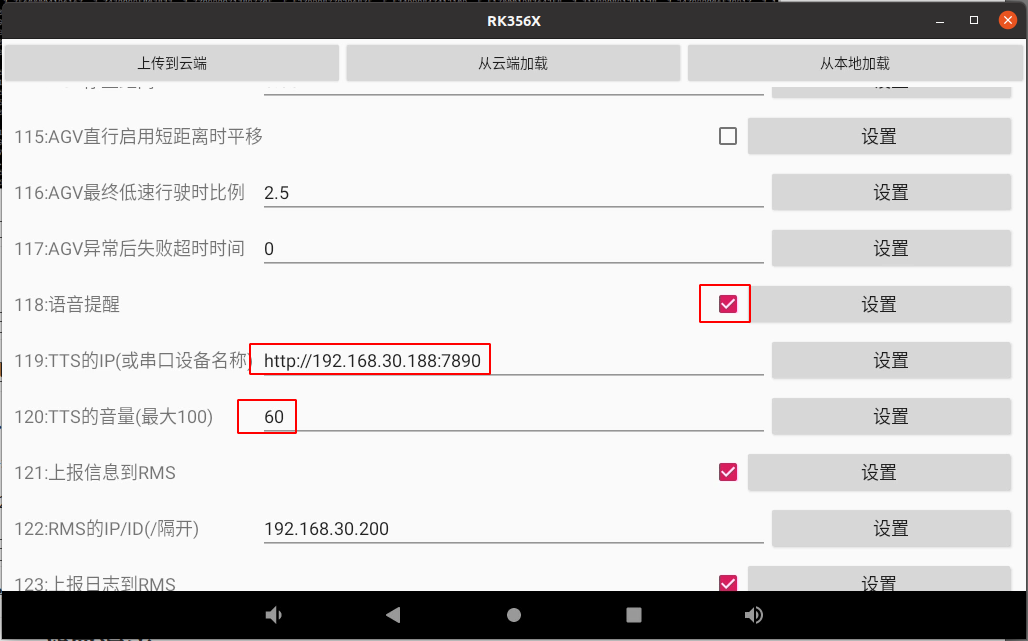
语音模块功能正常-->开机时会报"初始化完成...RMS已连接.."
2.建图部署调度
部署调度网页地址
http://192.168.30.200:8008/ //1网段则为192.168.1.2002.1建图
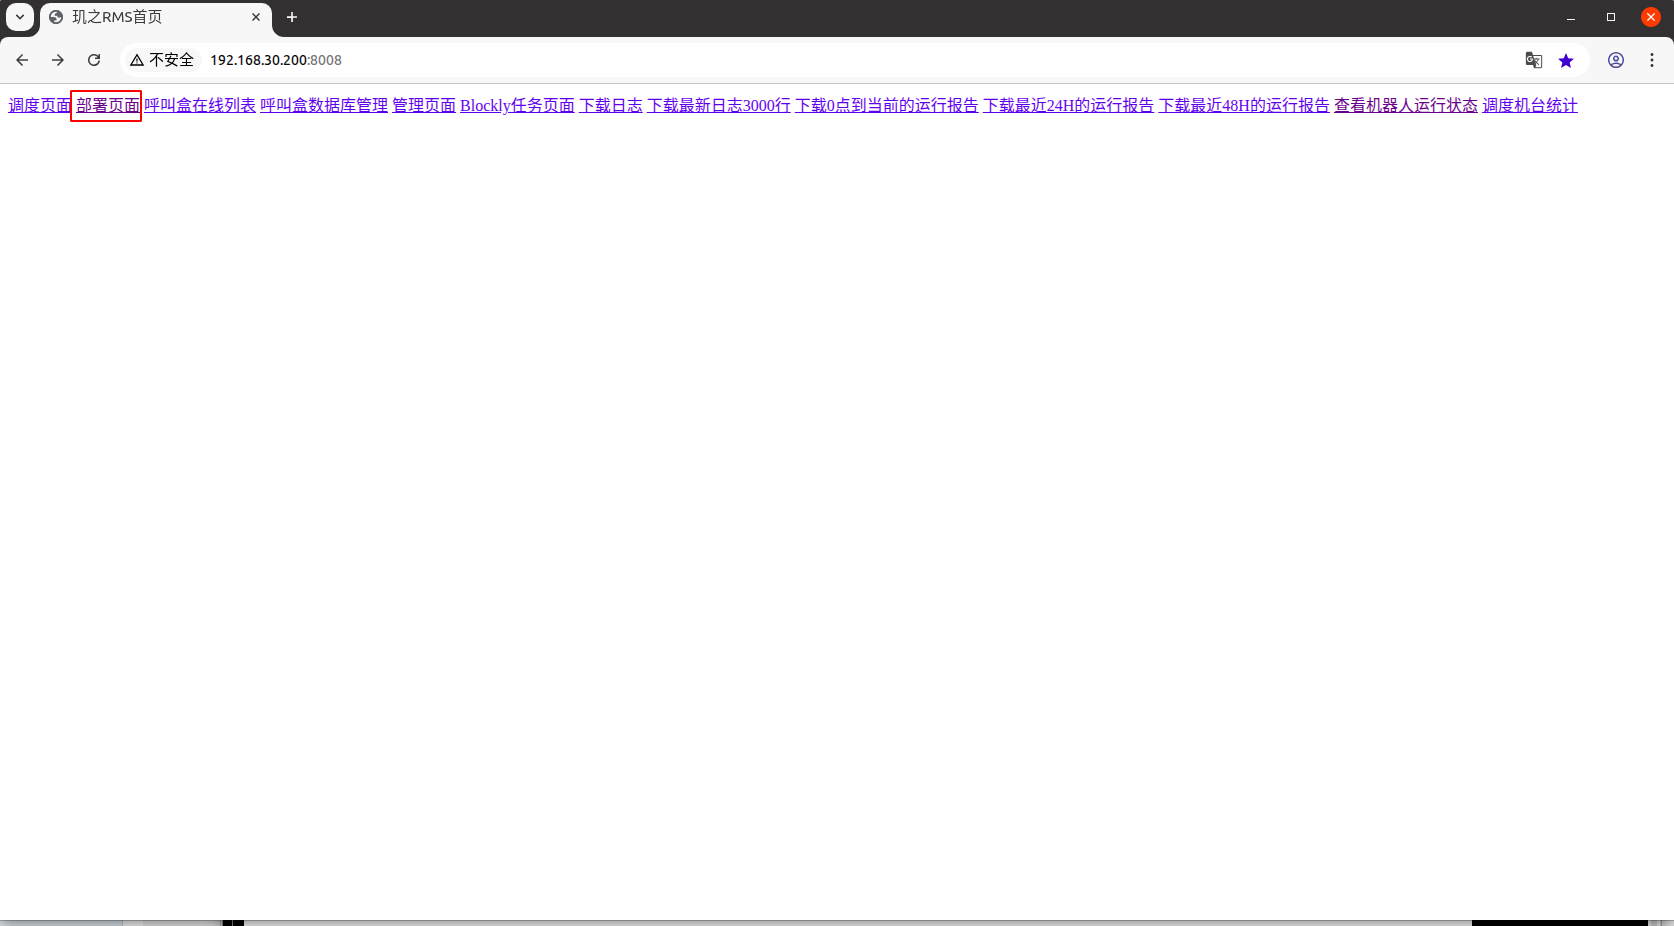
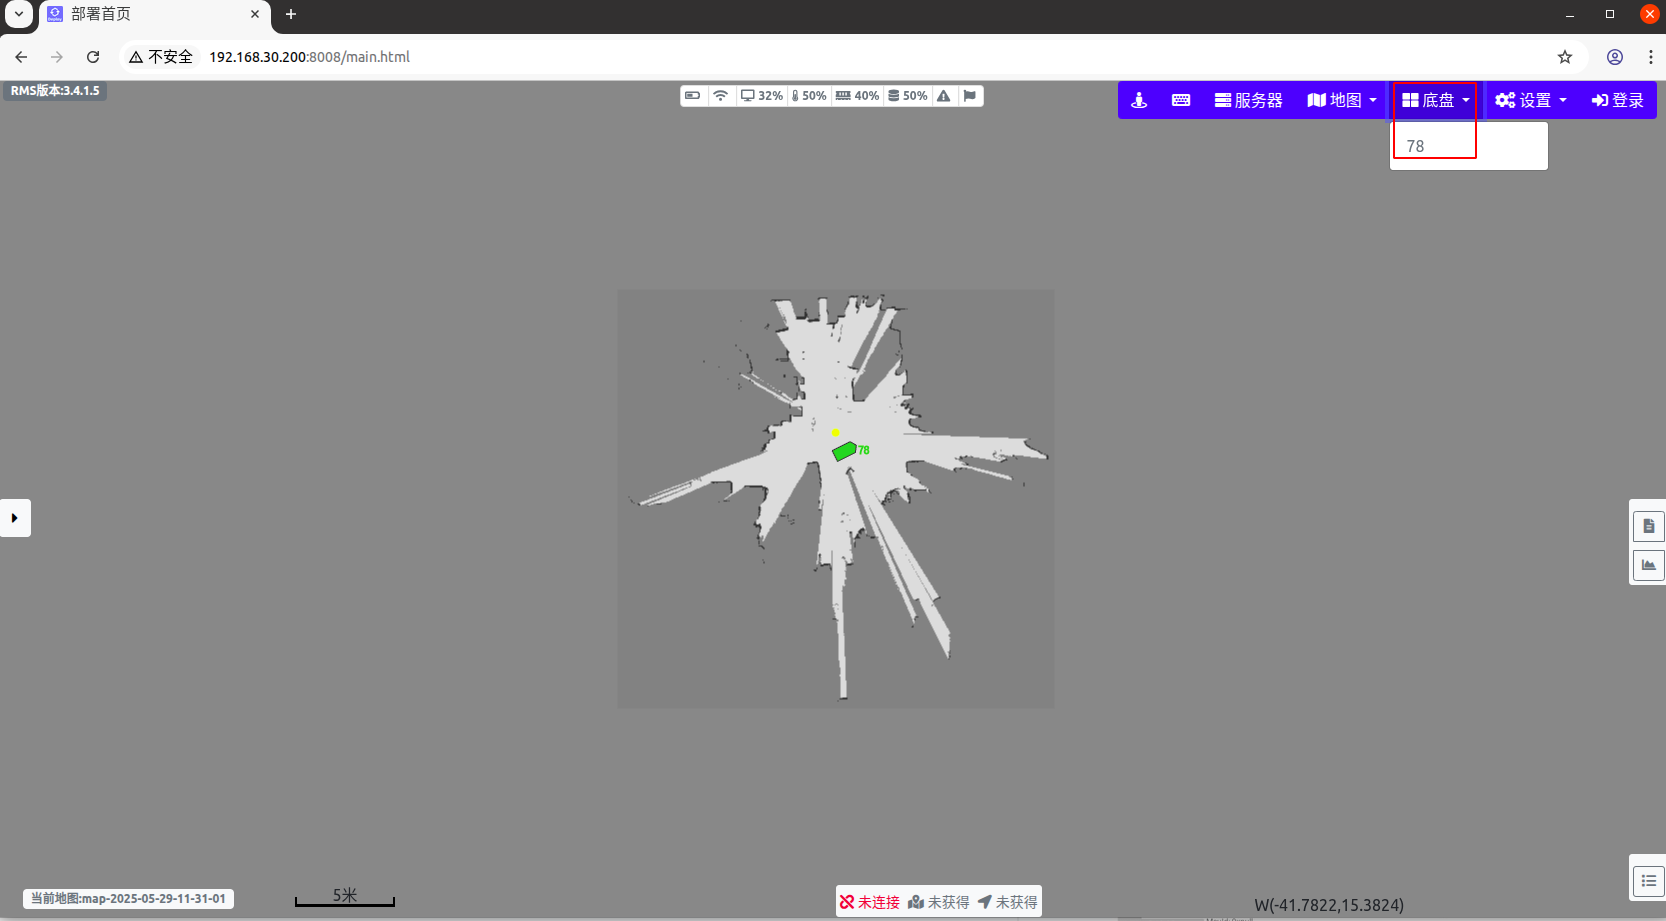
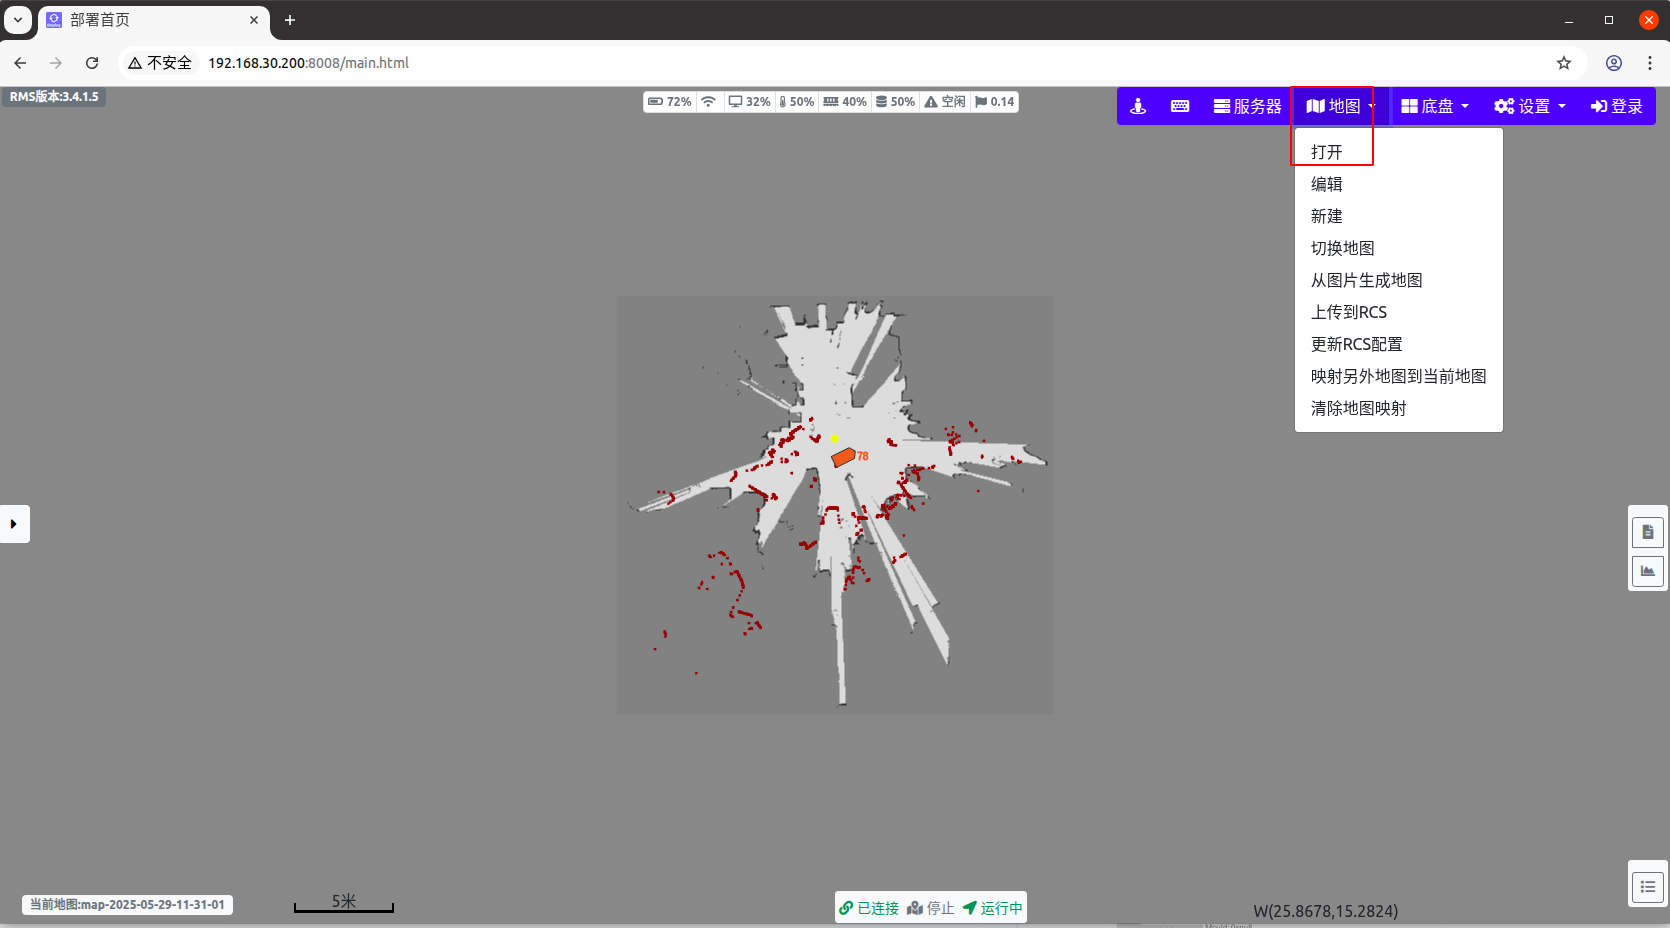
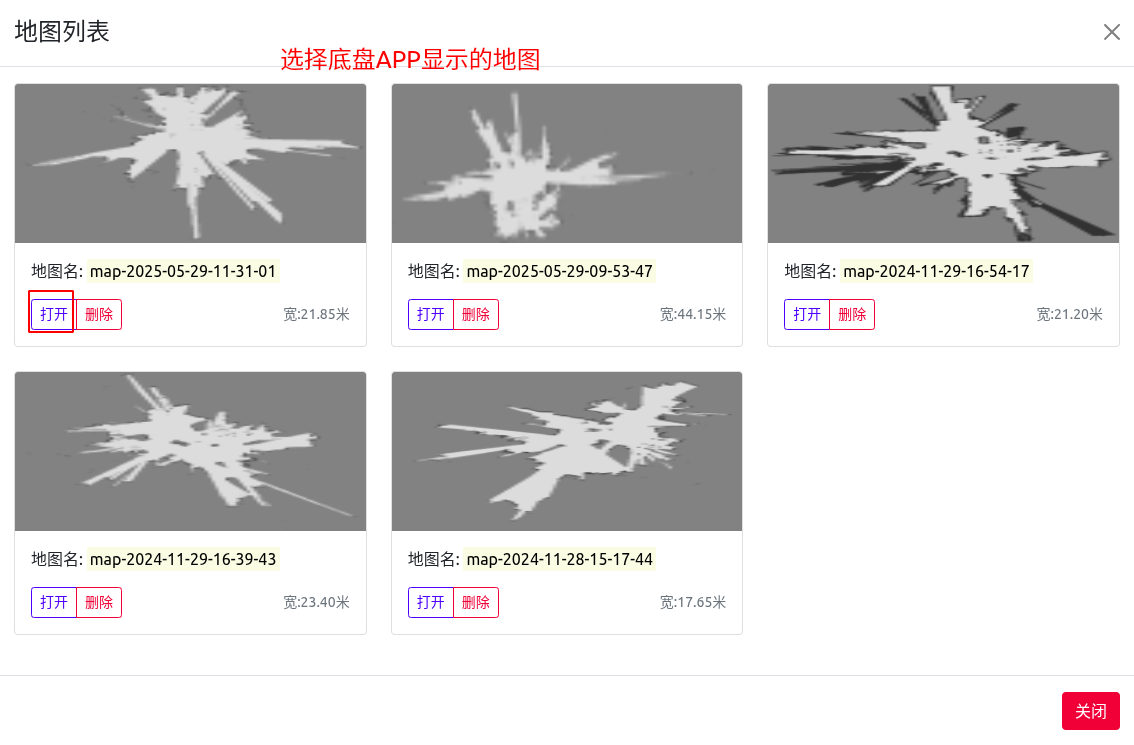
建图,控制车行驶一圈后保存地图,然后在地图选择中重新打开新建的地图。
2.2部署
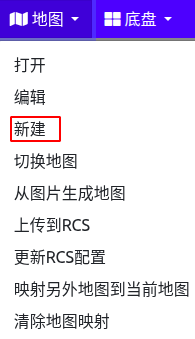
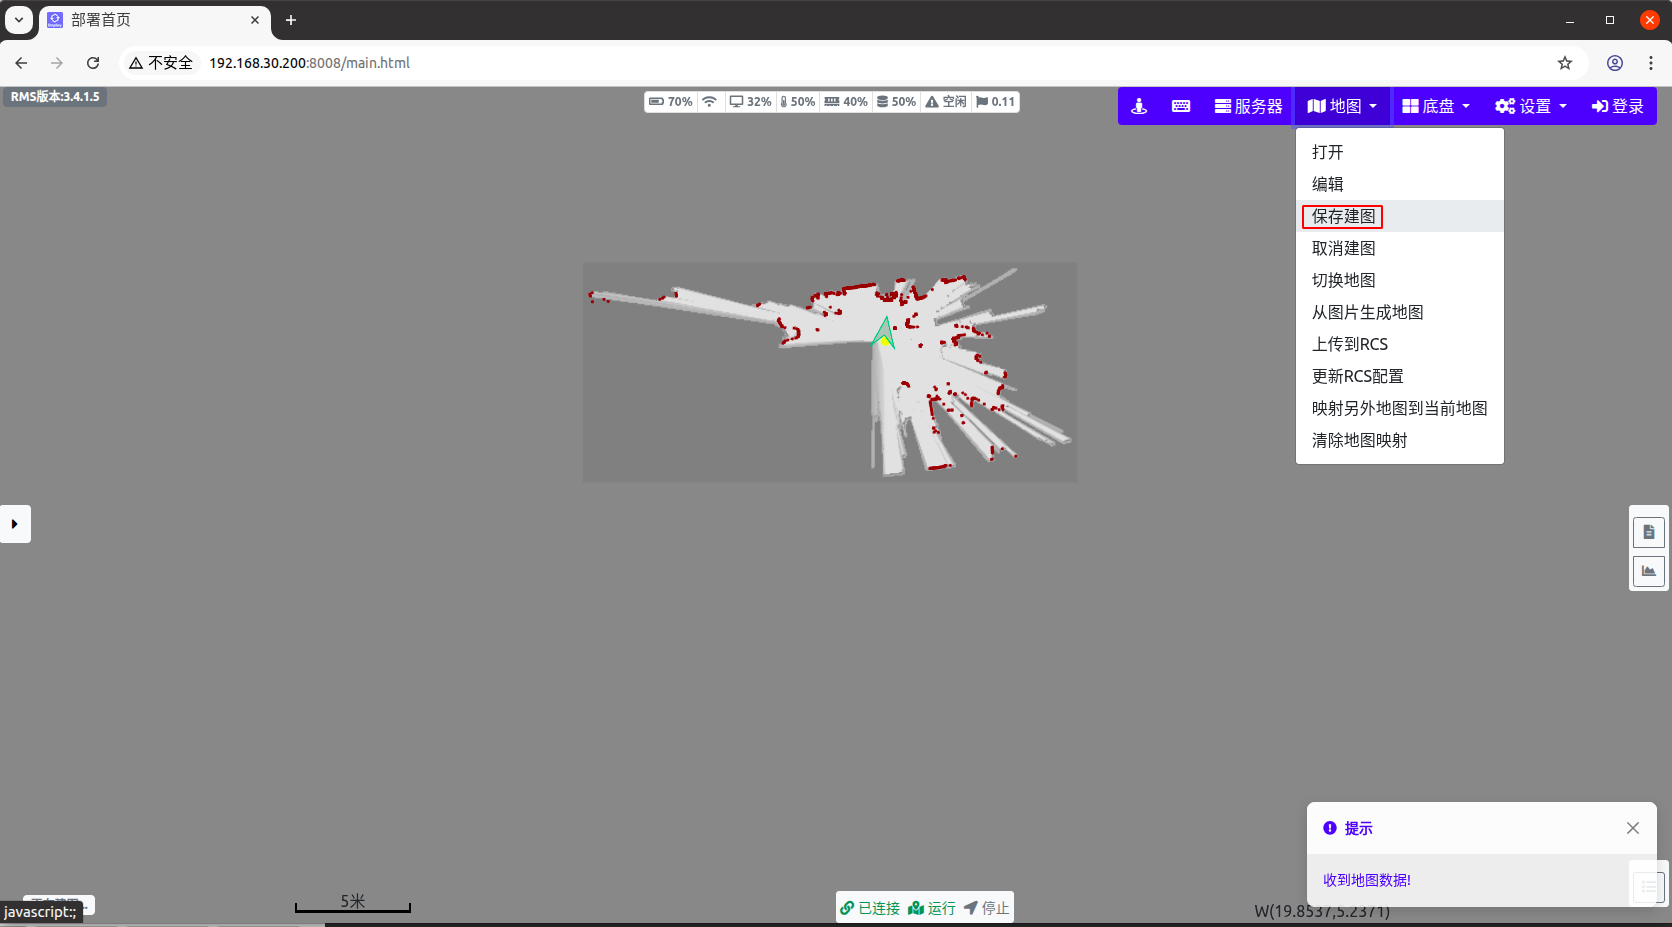
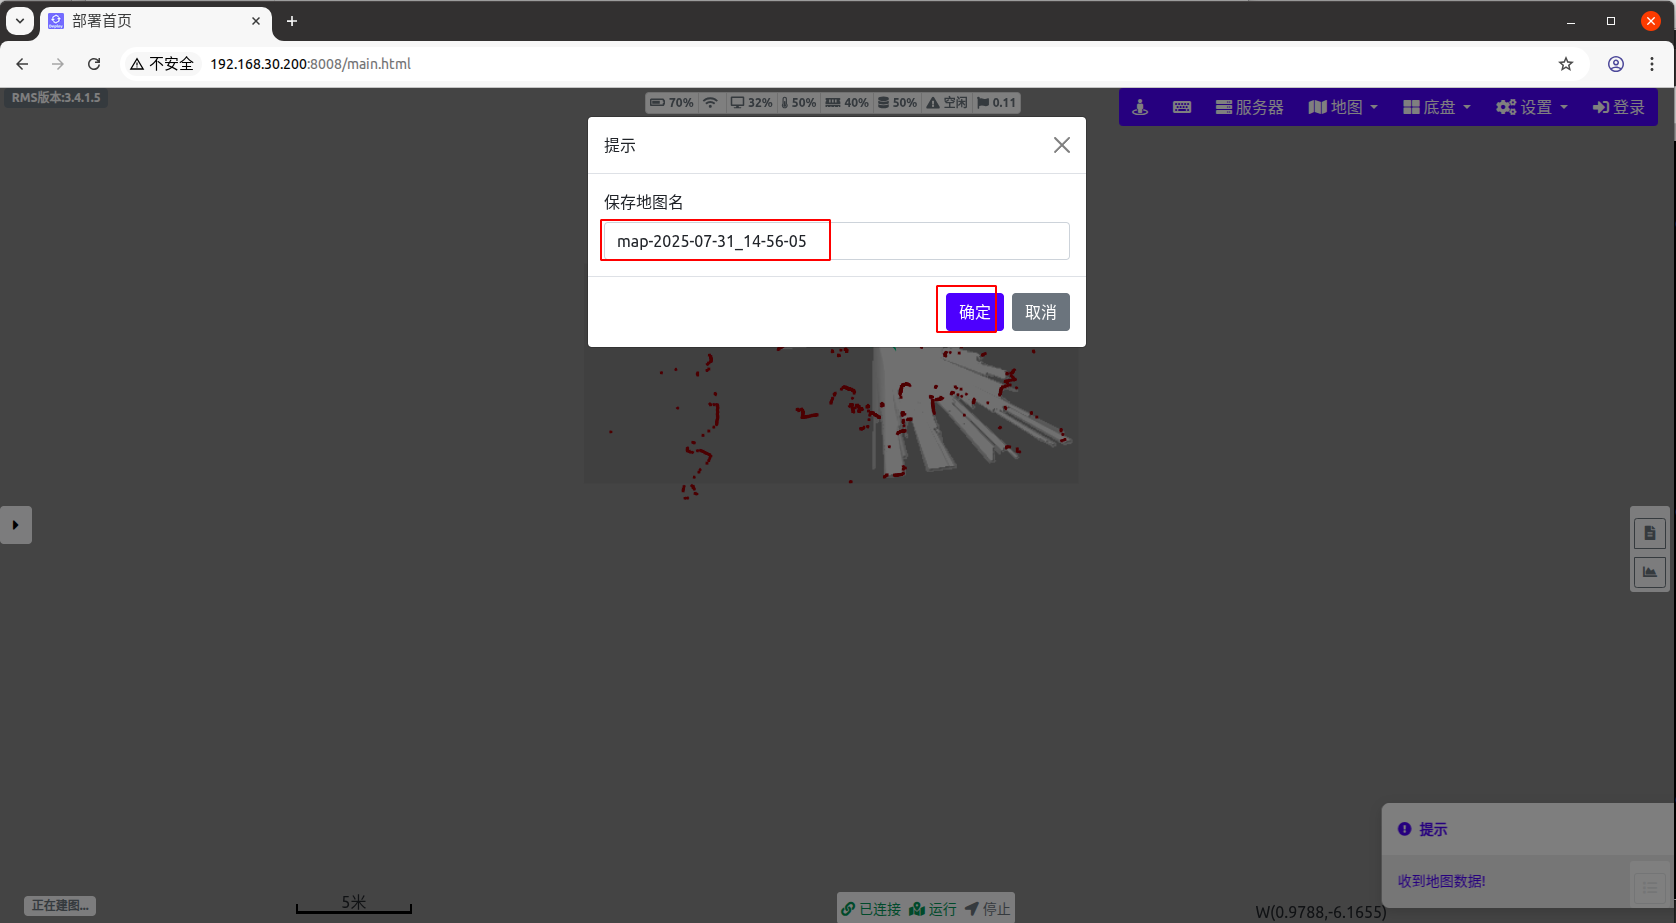
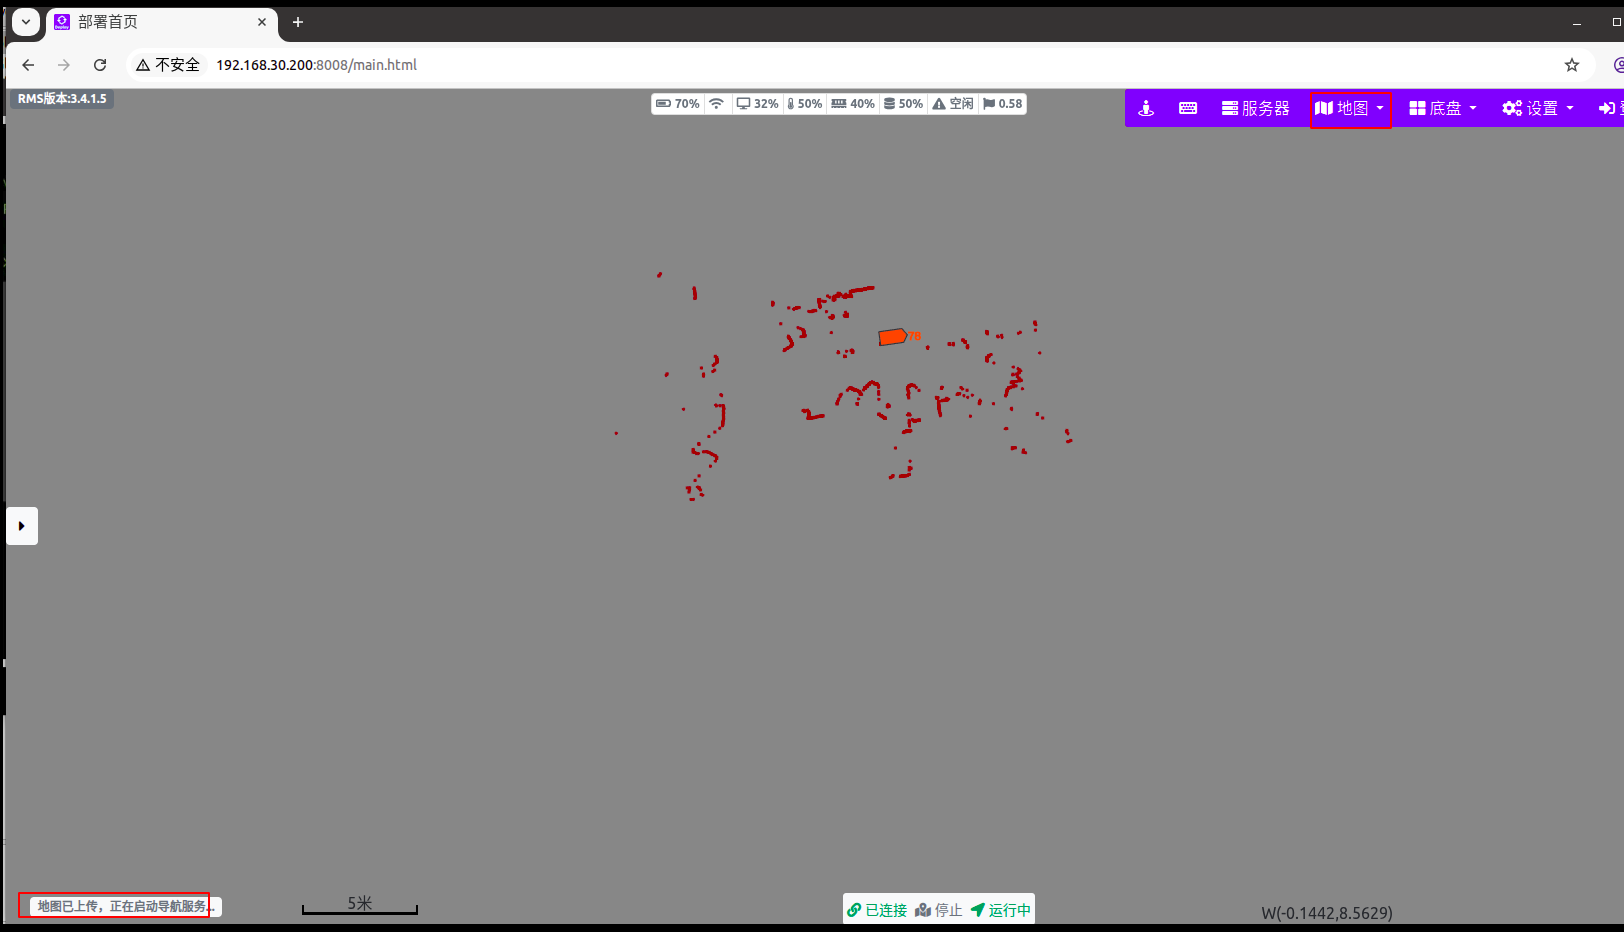
部署点位、通道及动作,发任务验证。
2.2.1反光板对位
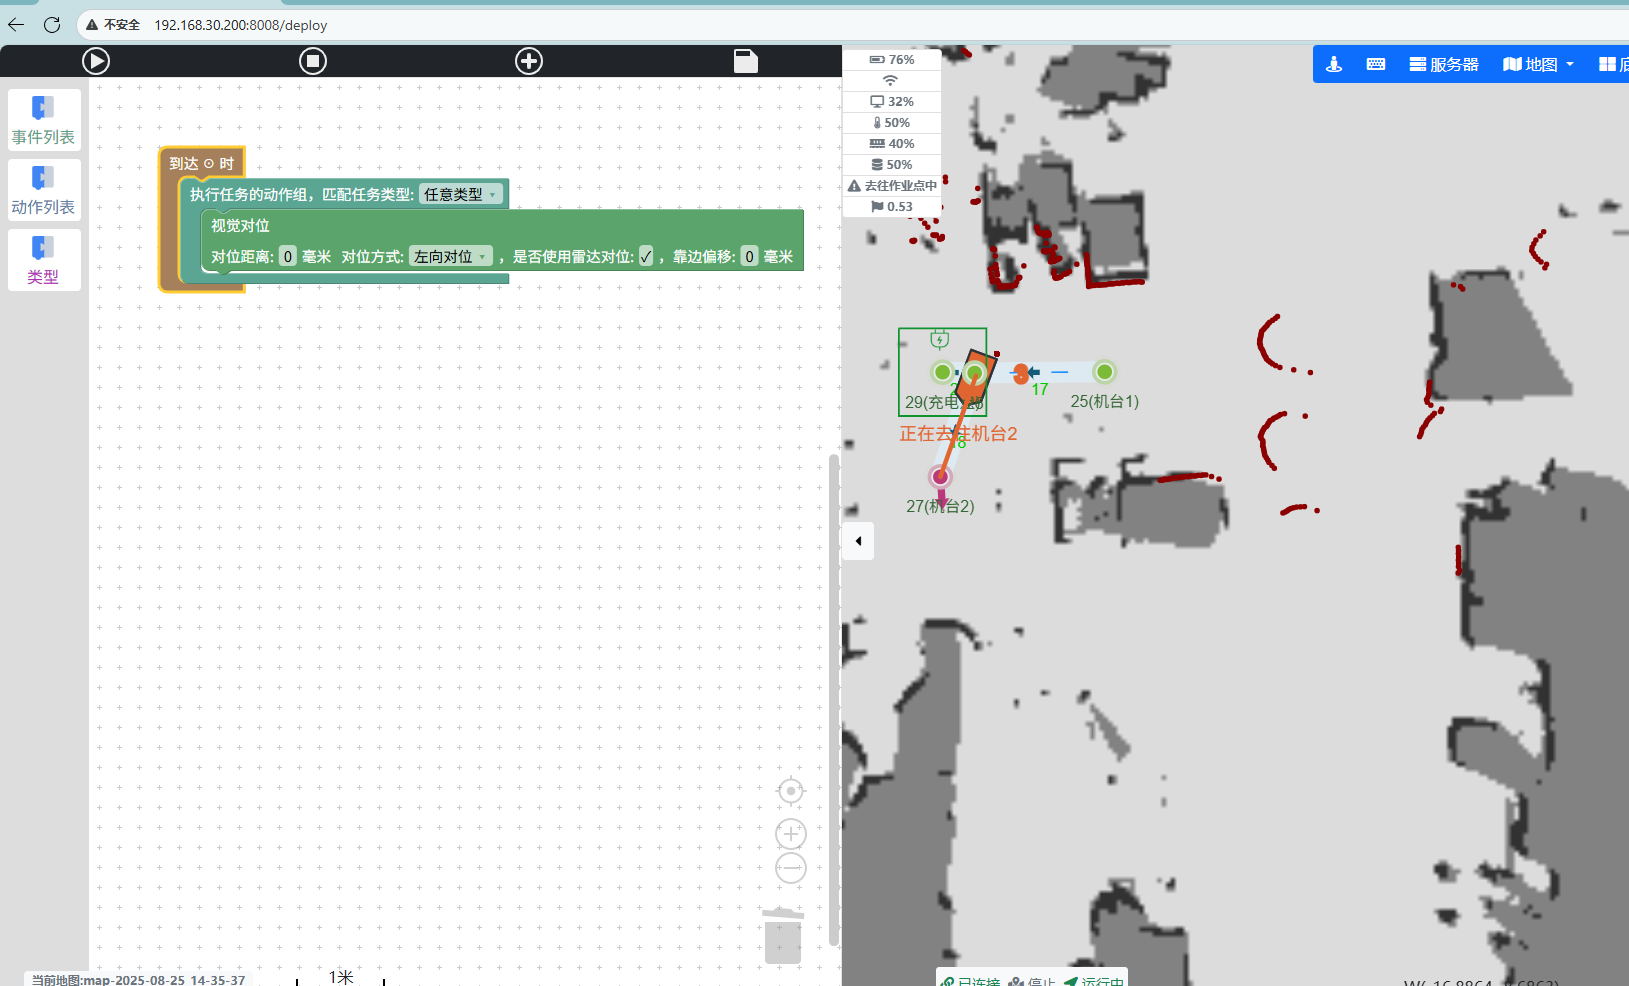
部署好反光板对位的点位任务,在实际位置部署好反光板进行验证,正常对位即功能正常。
2.2.2自动充电
在底盘设置里设置好自动充电参数
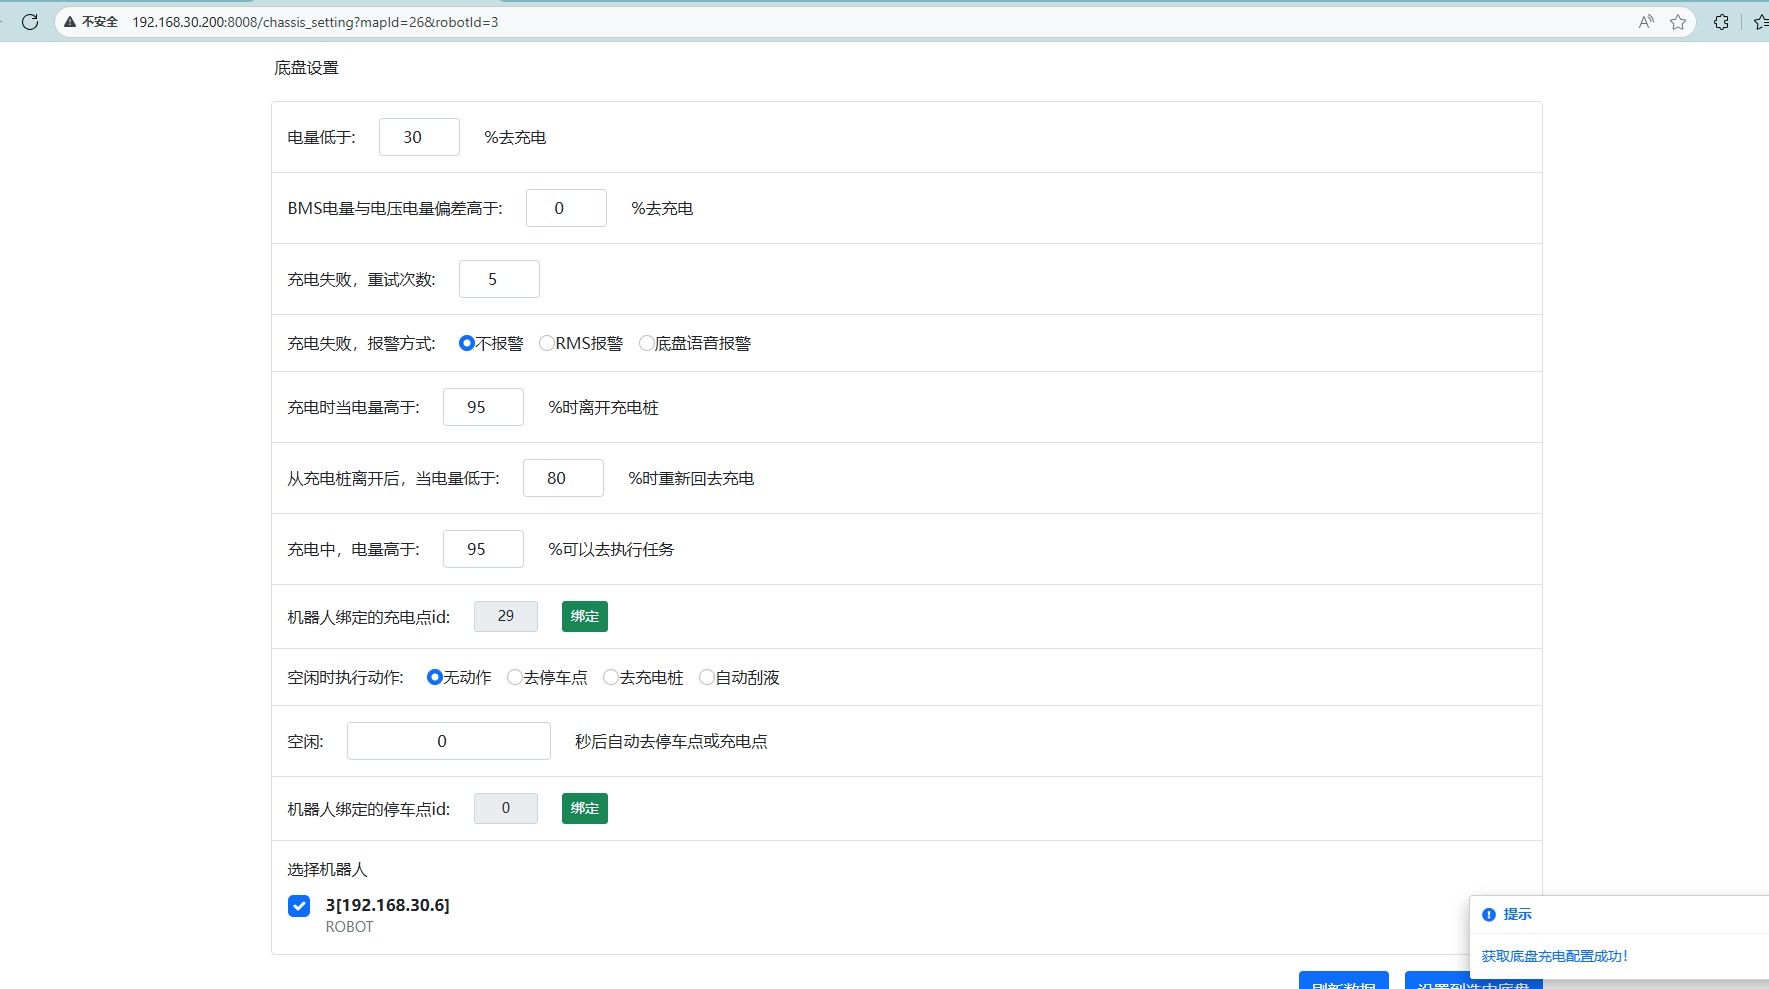
设置好充电点及其动作
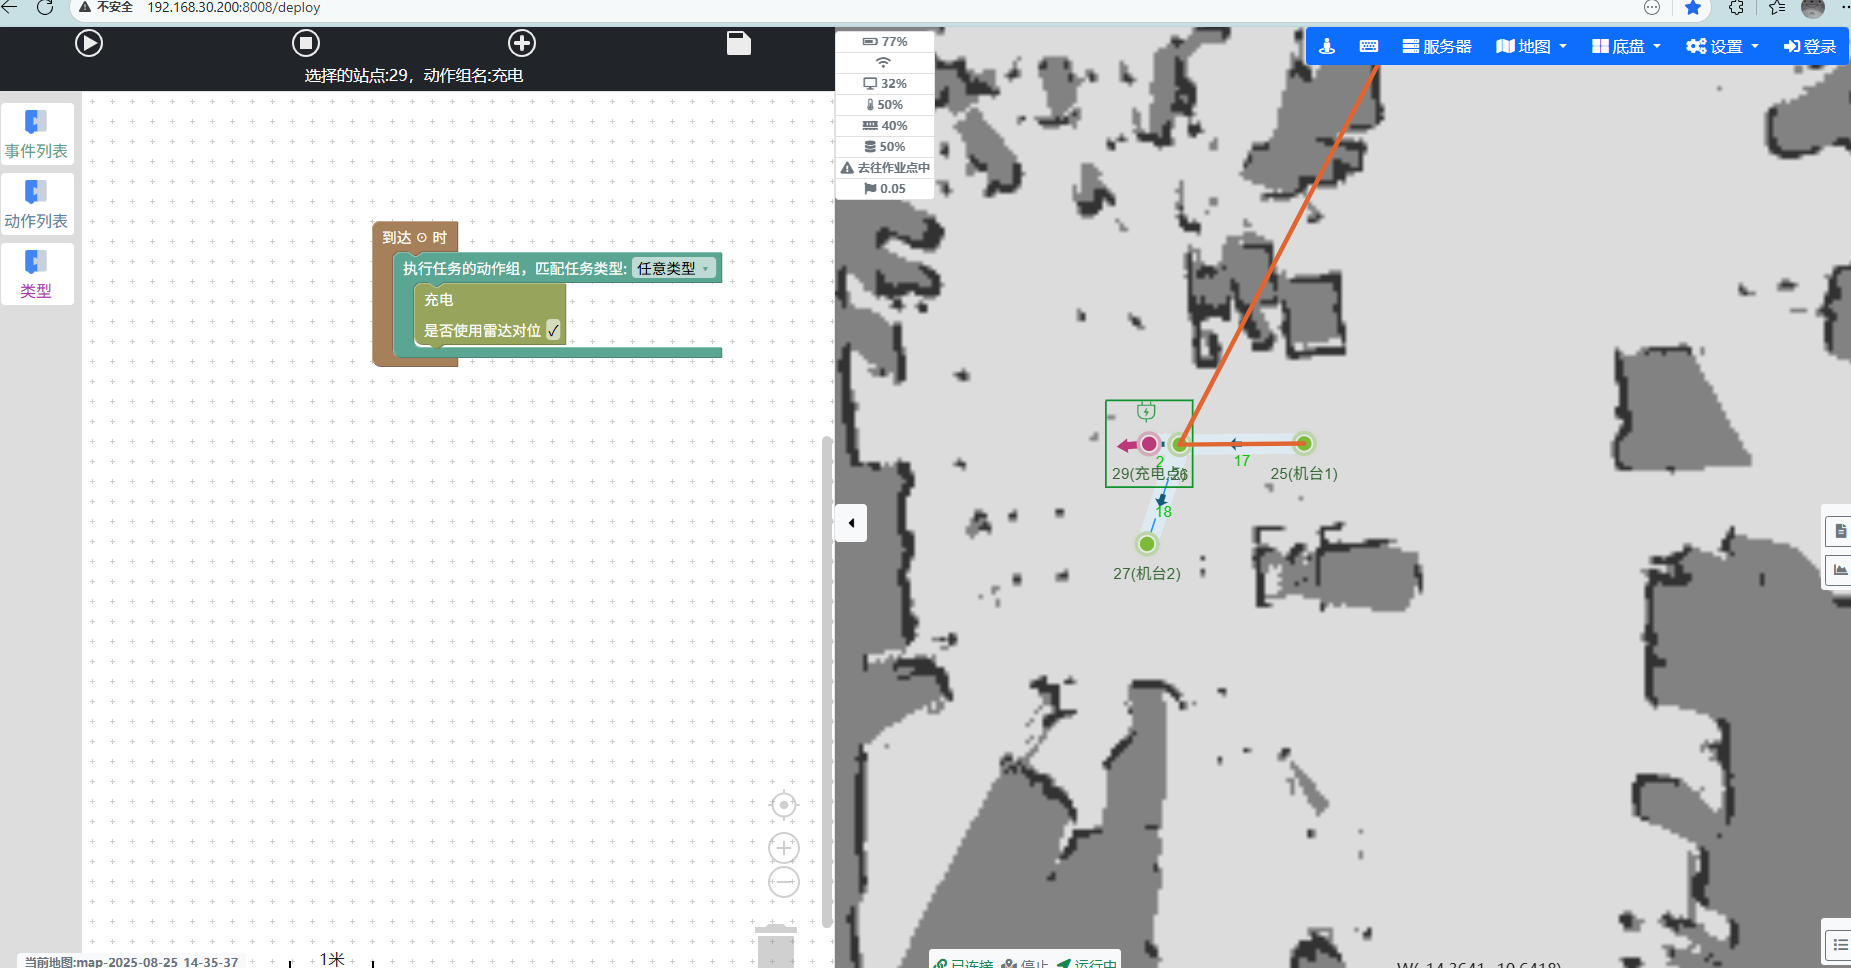
可以直接更改自动充电参数去验证自动充电功能
2.2.3通道属性
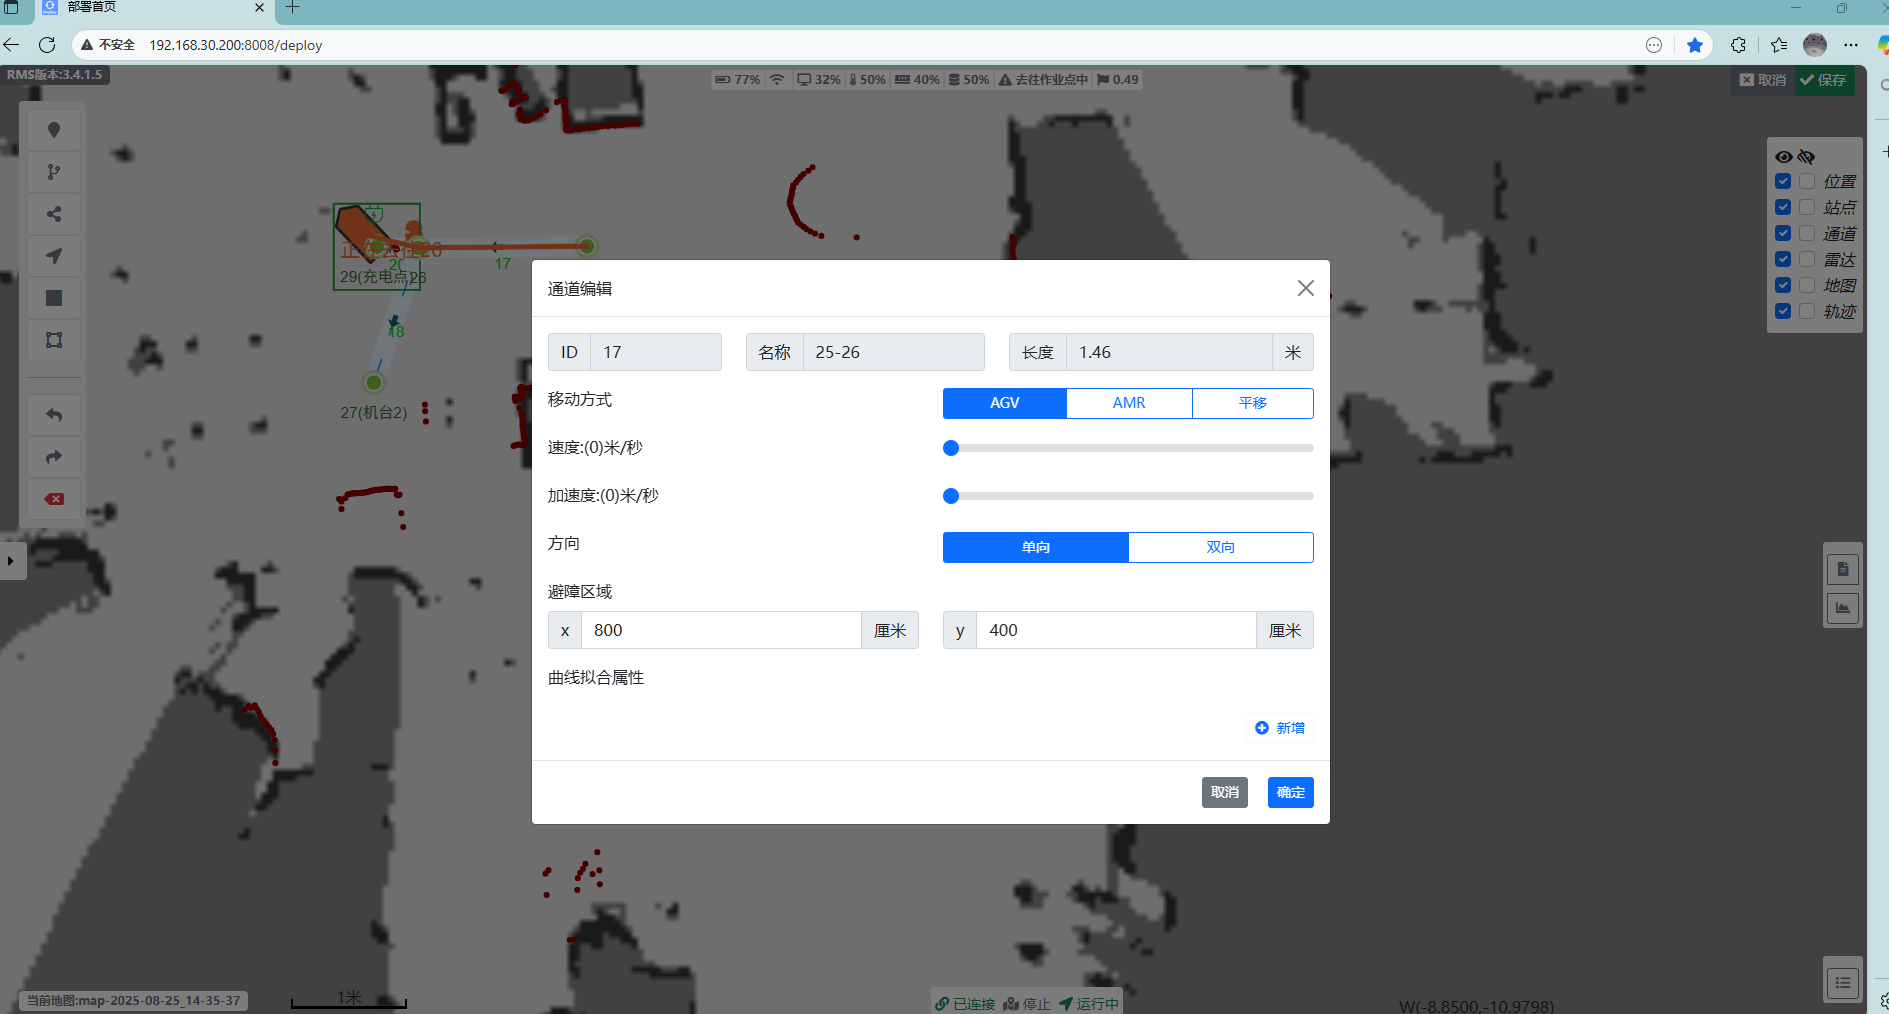
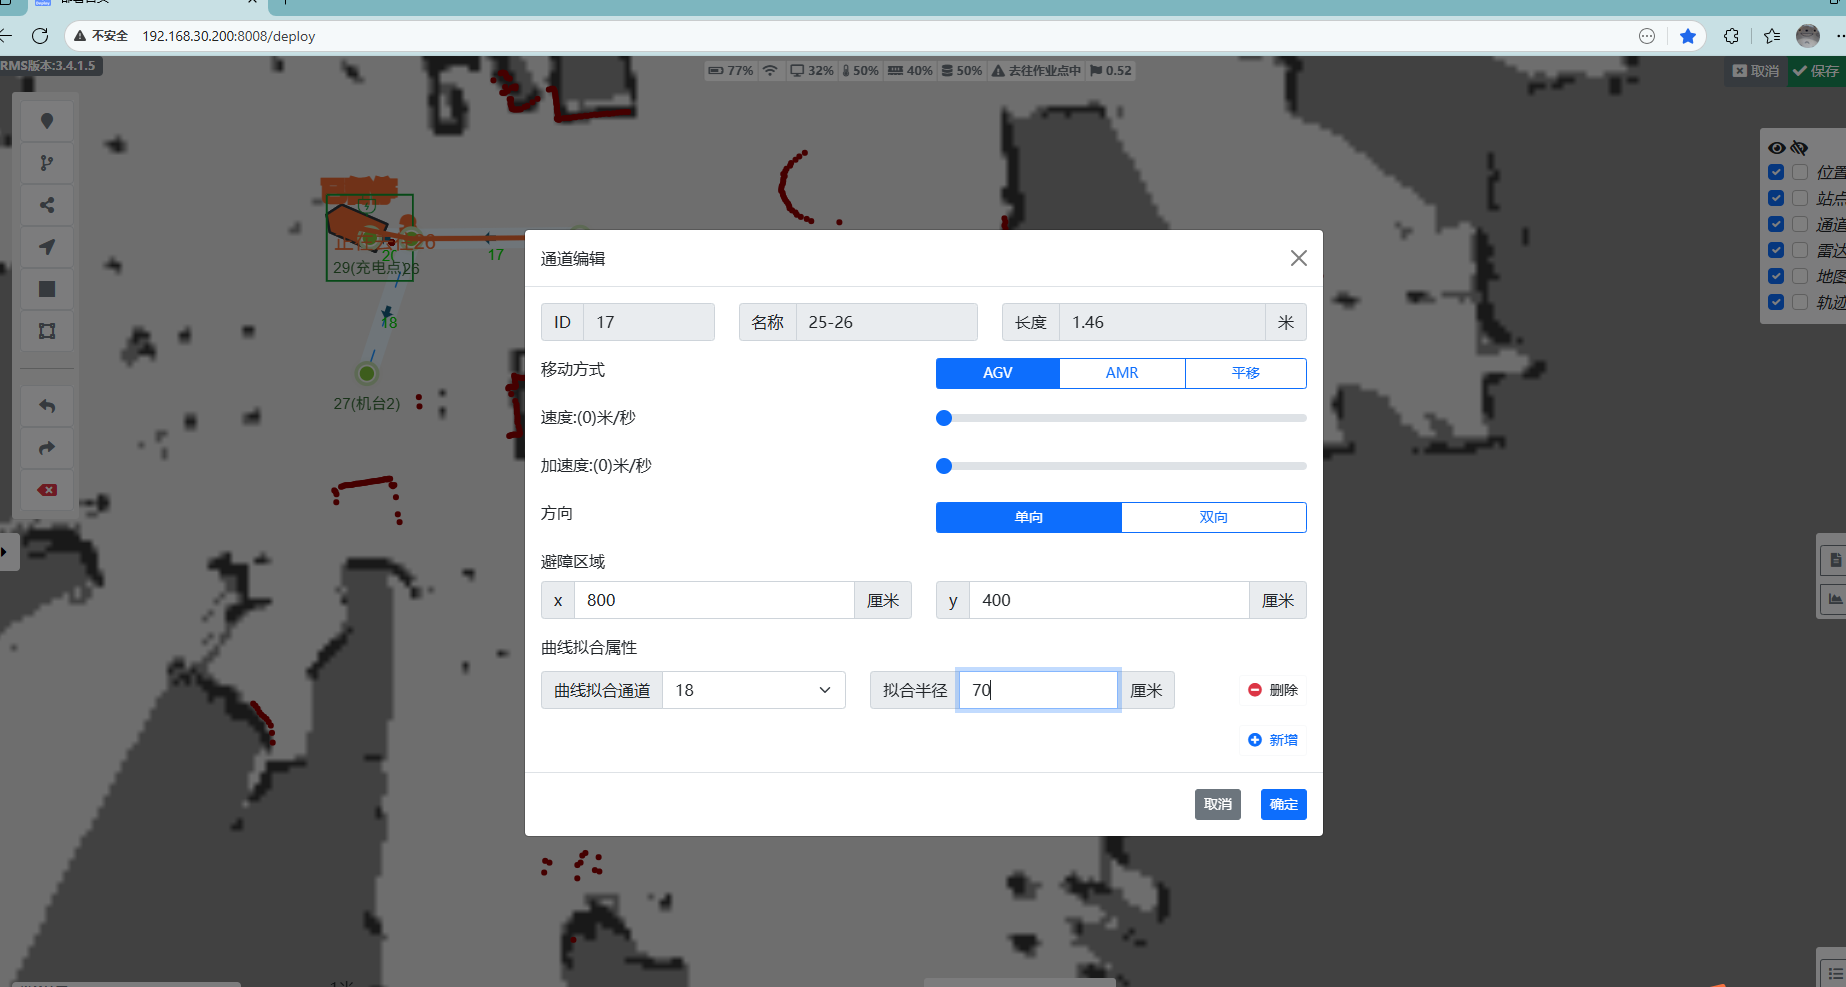
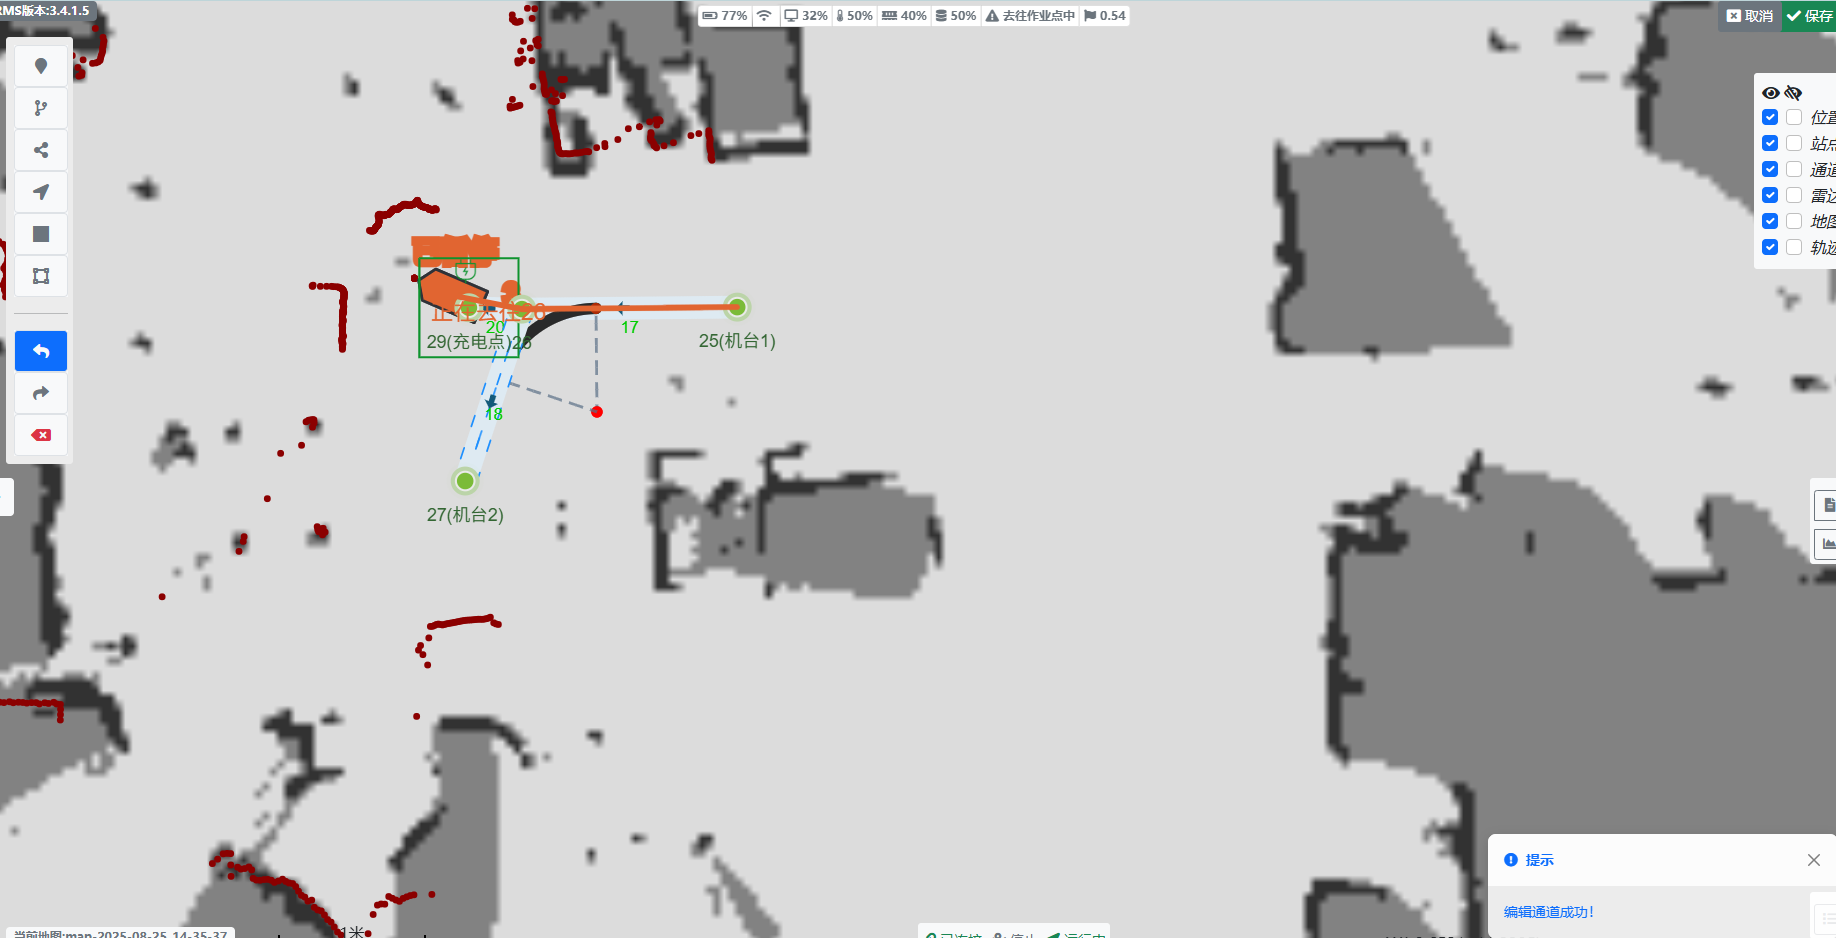
可在此处验证通道属性功能是否正常。如单/双向通道,通道速度,曲线拟合等。
2.3调度
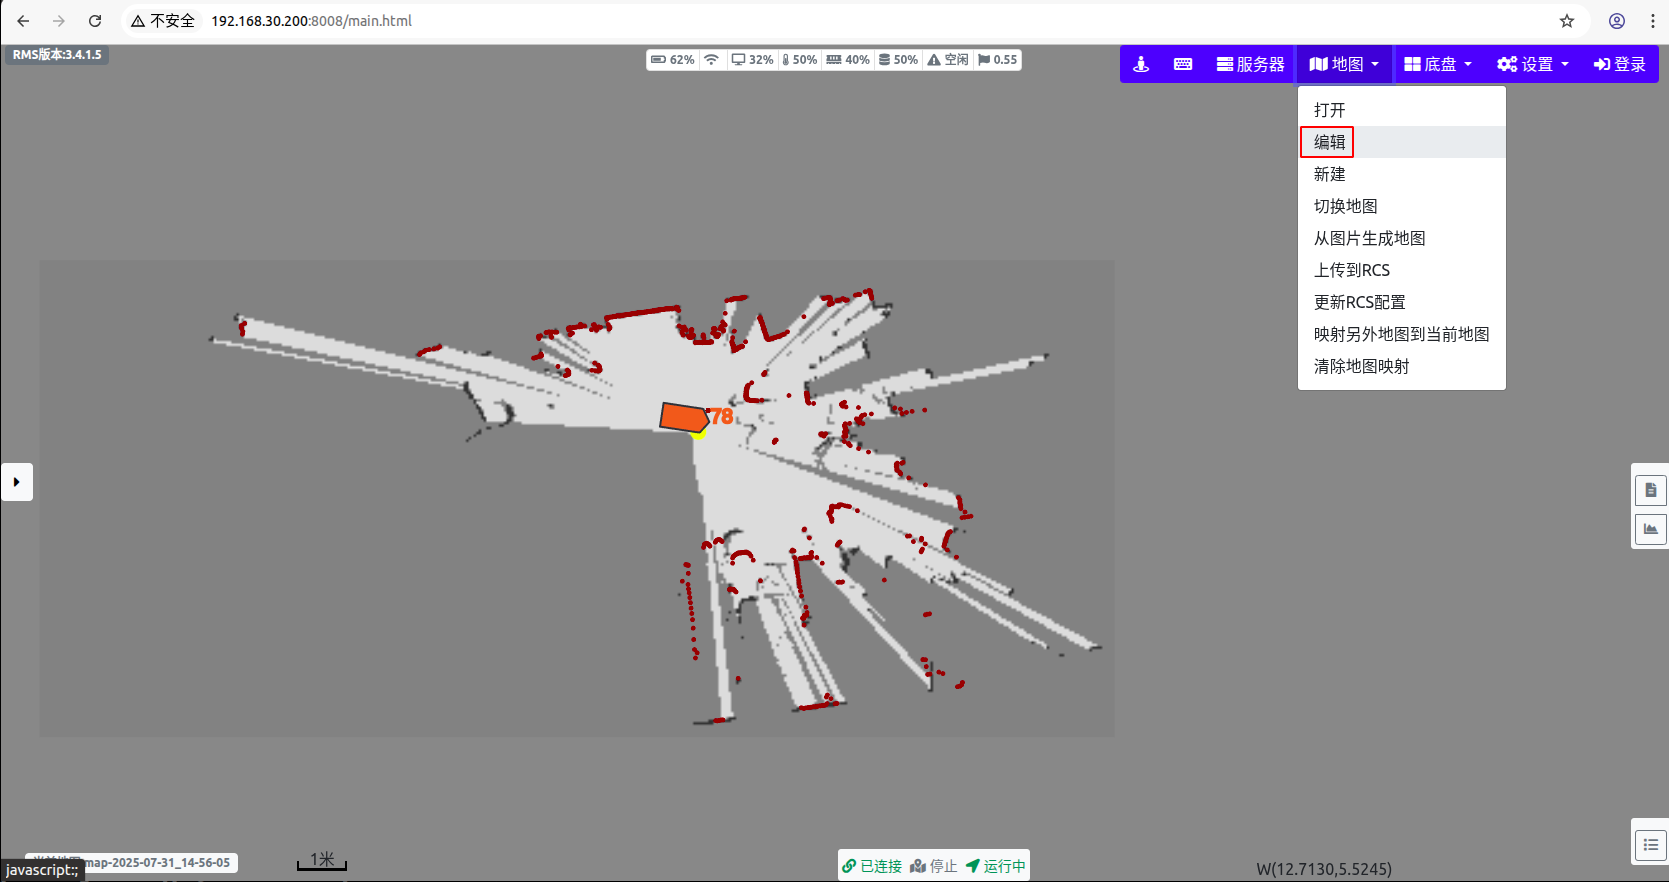
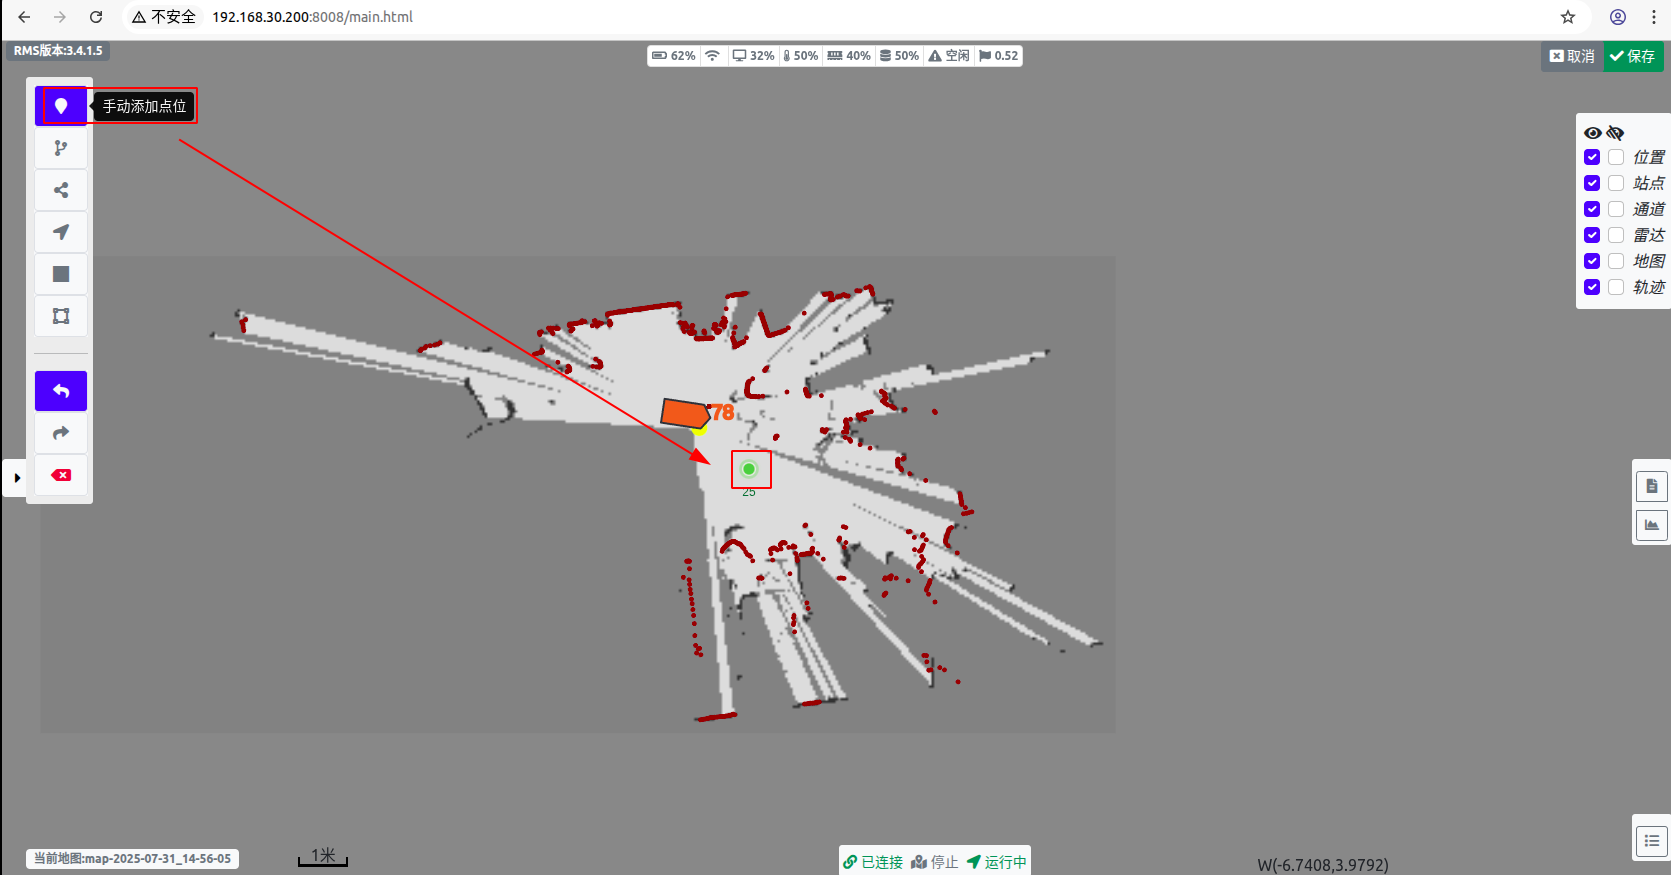
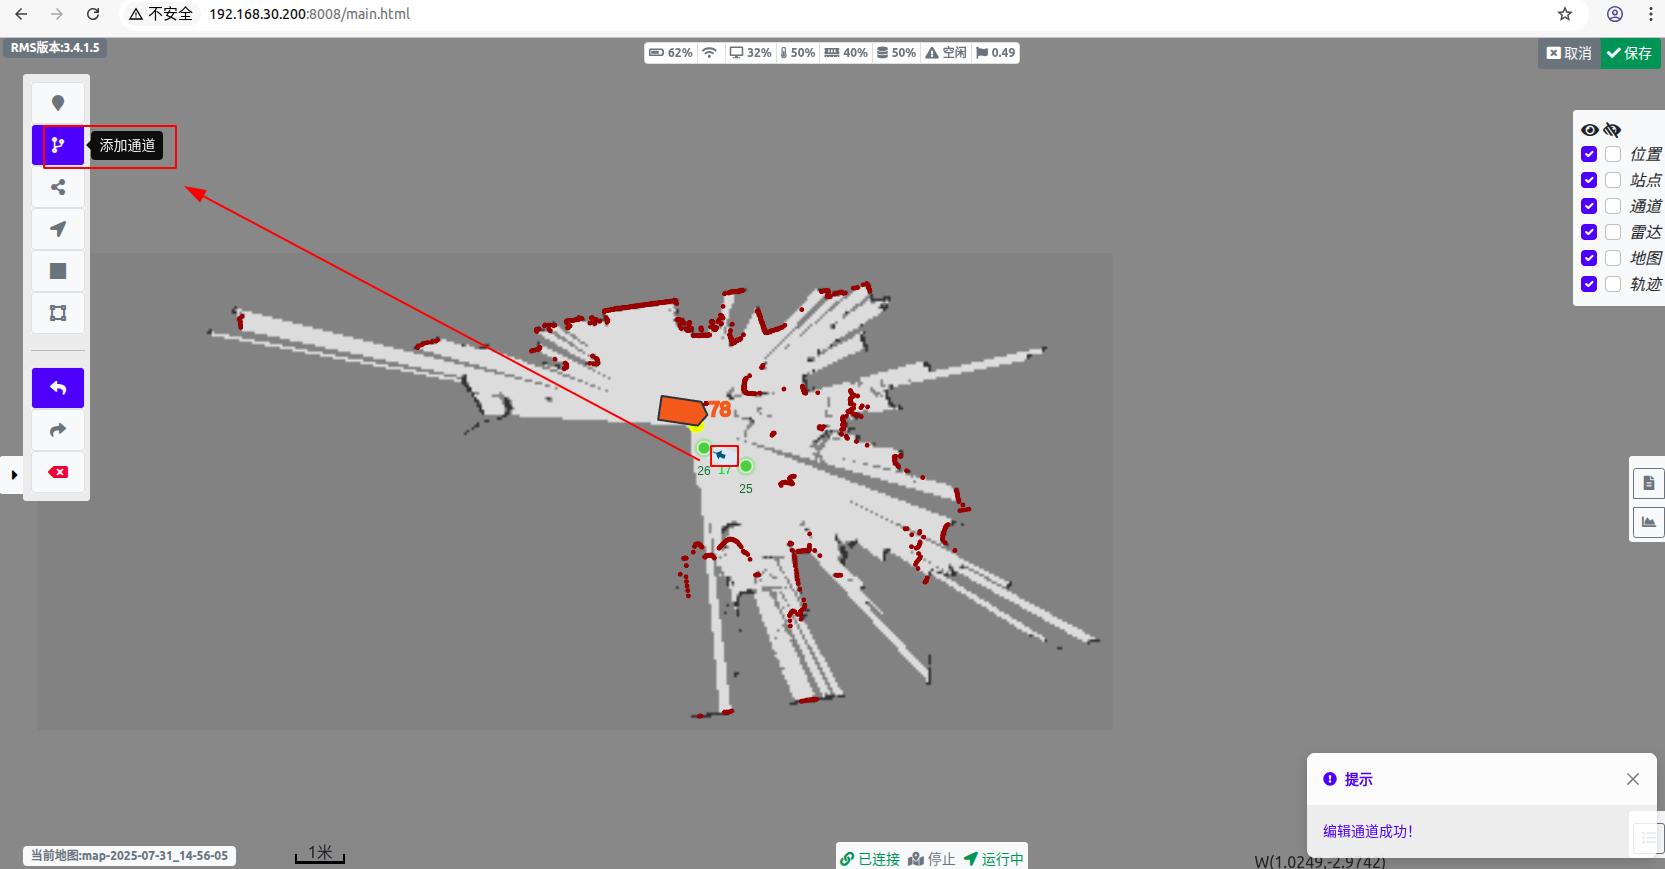
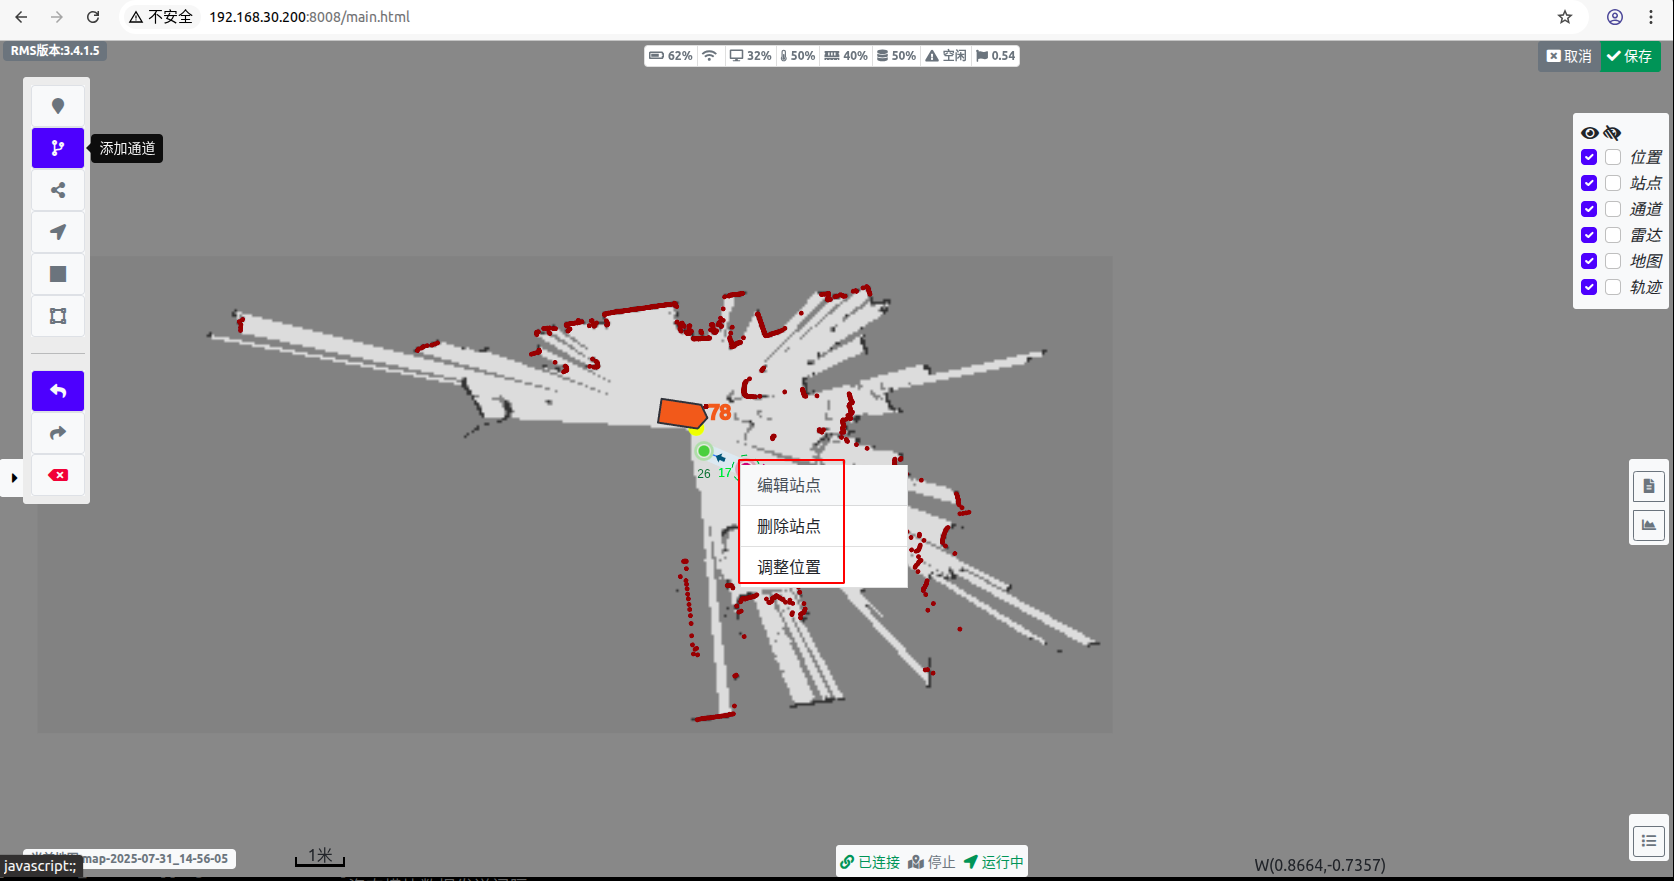
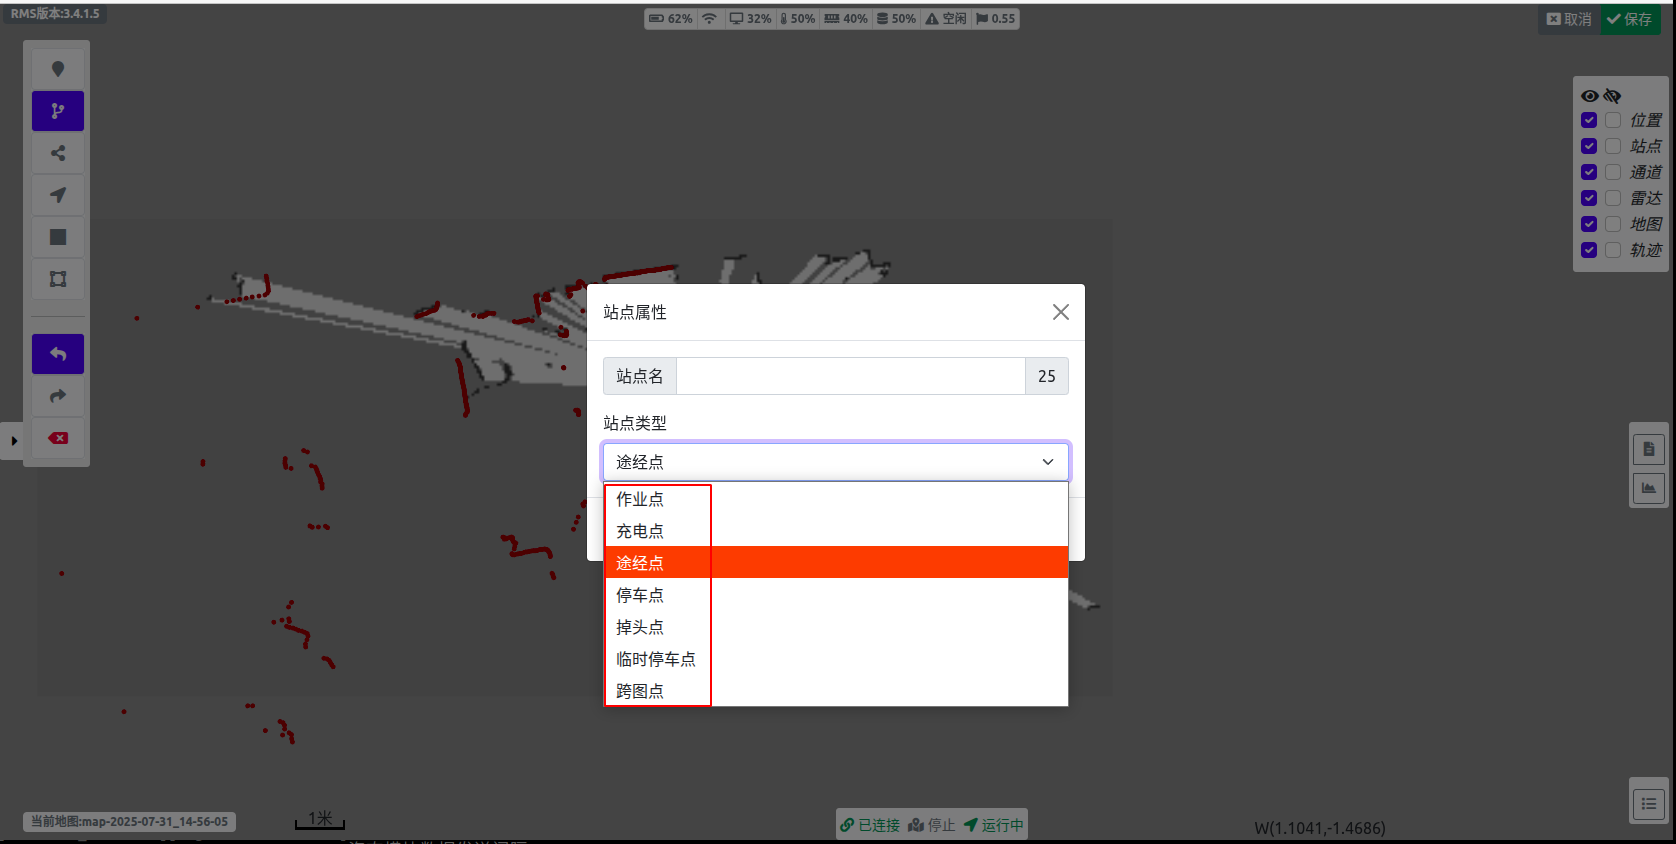
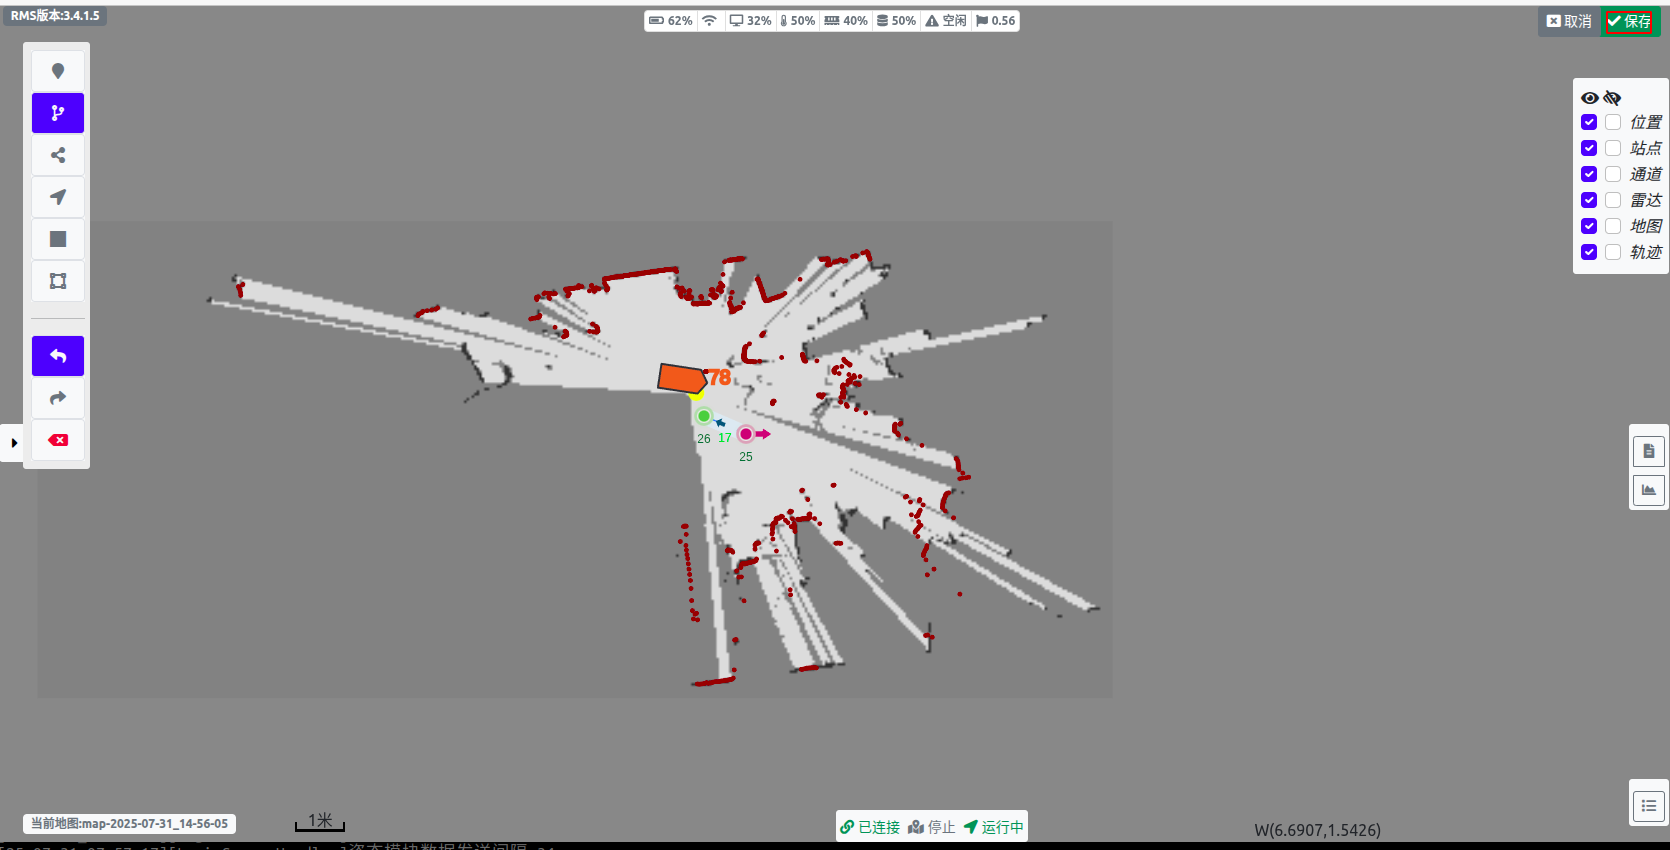
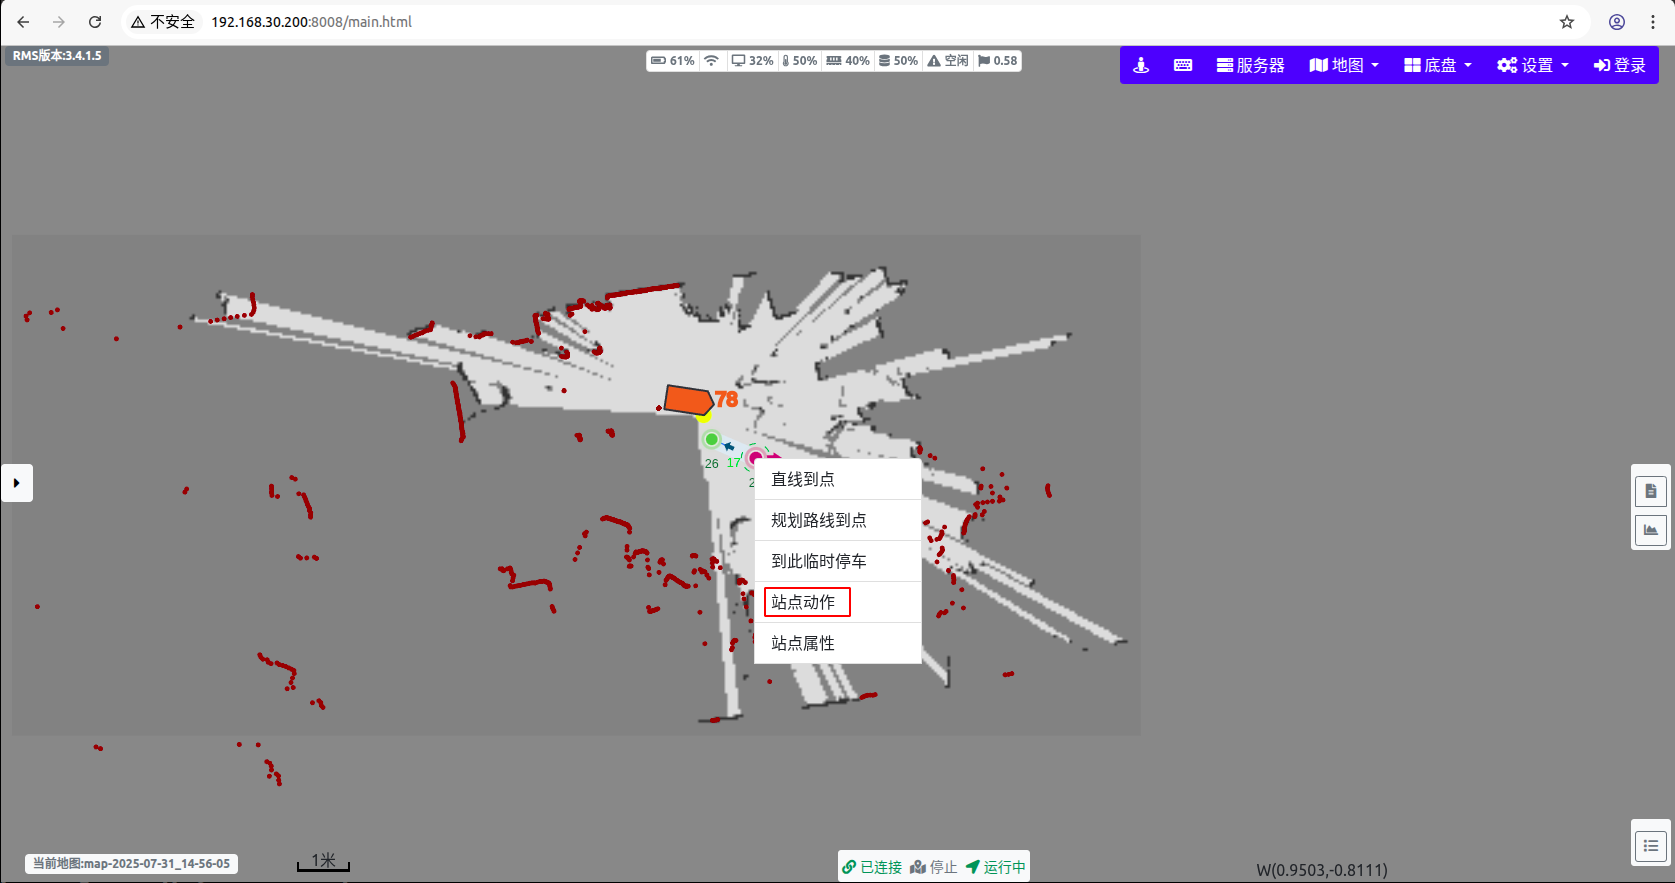
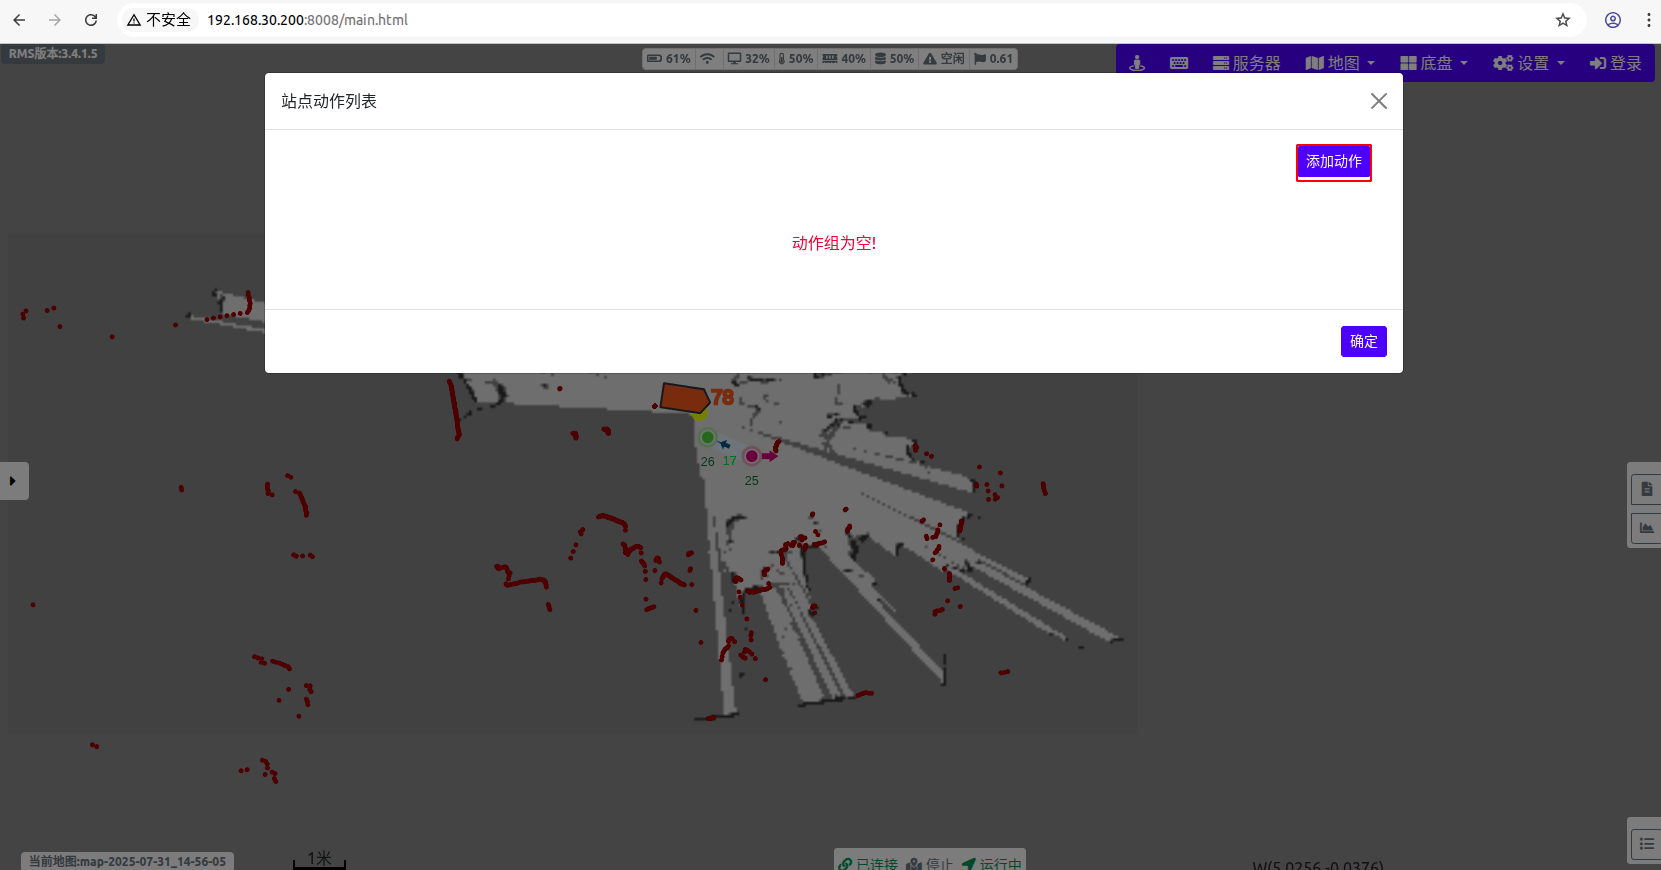
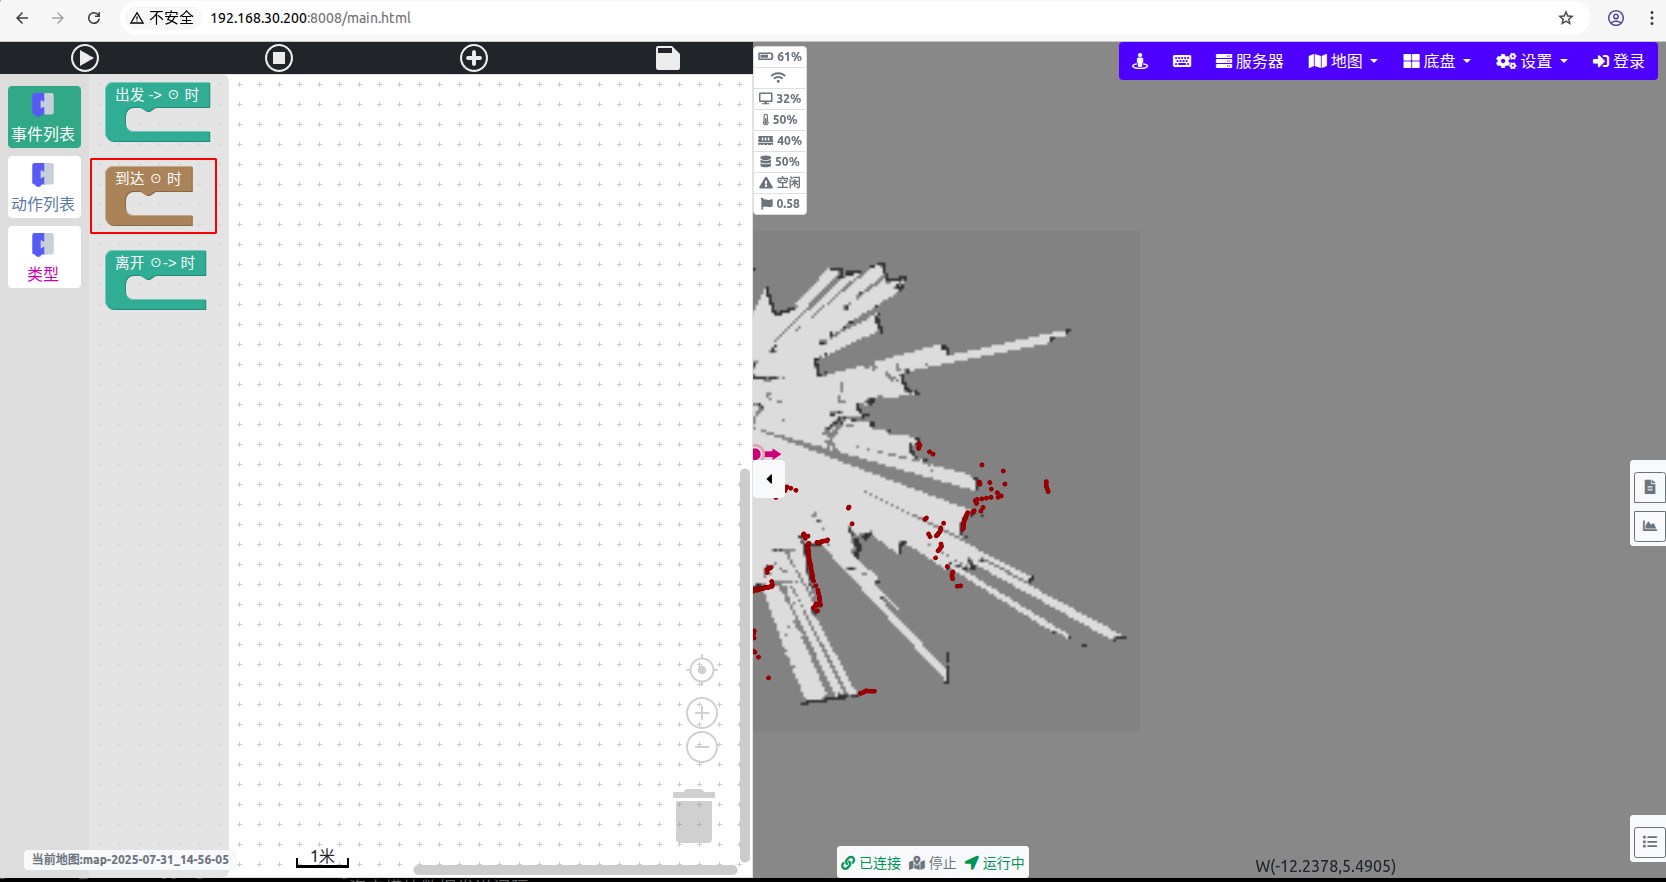
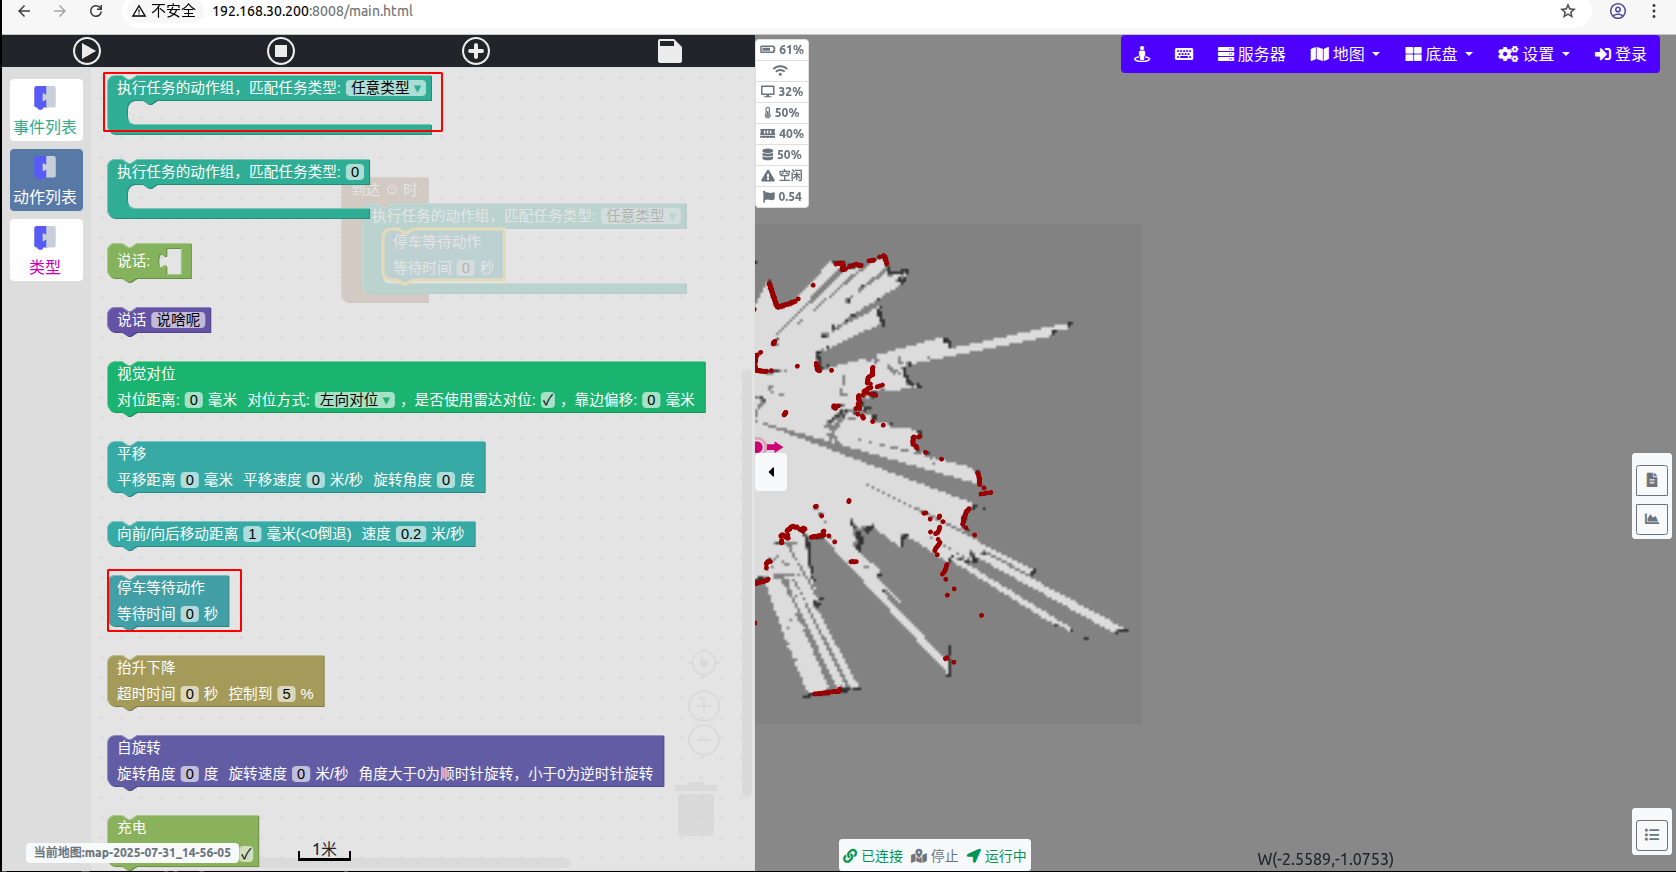
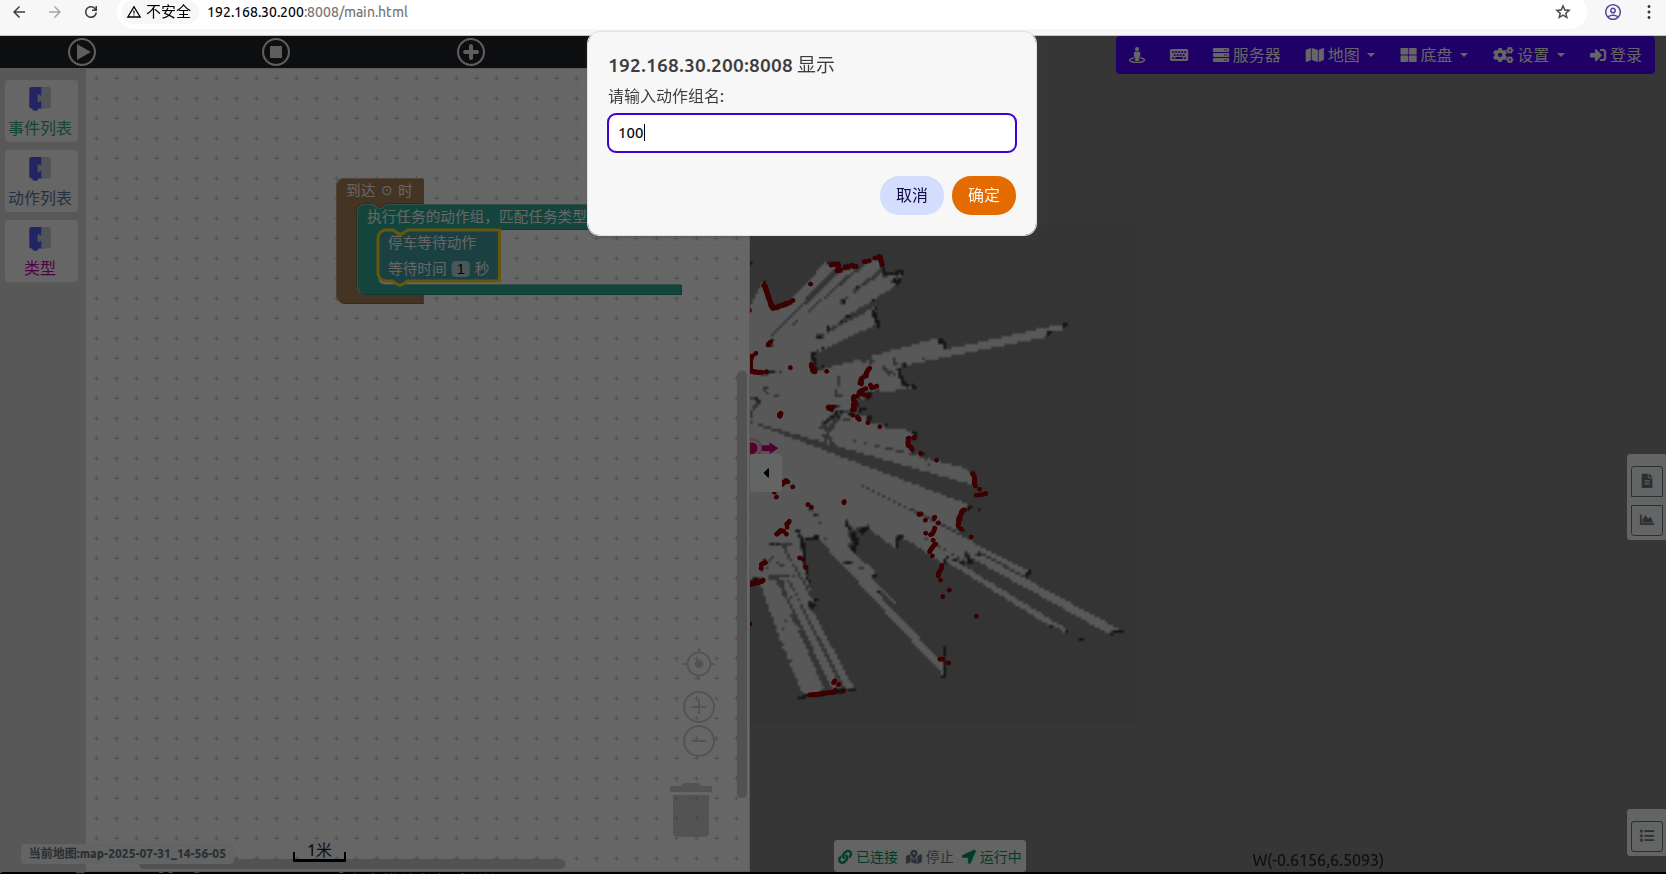
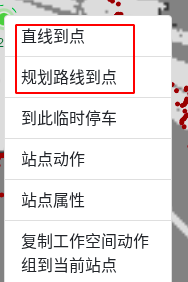
在调度中只有添加了动作的点才能添加。只要发任务能跑,说明功能正常。
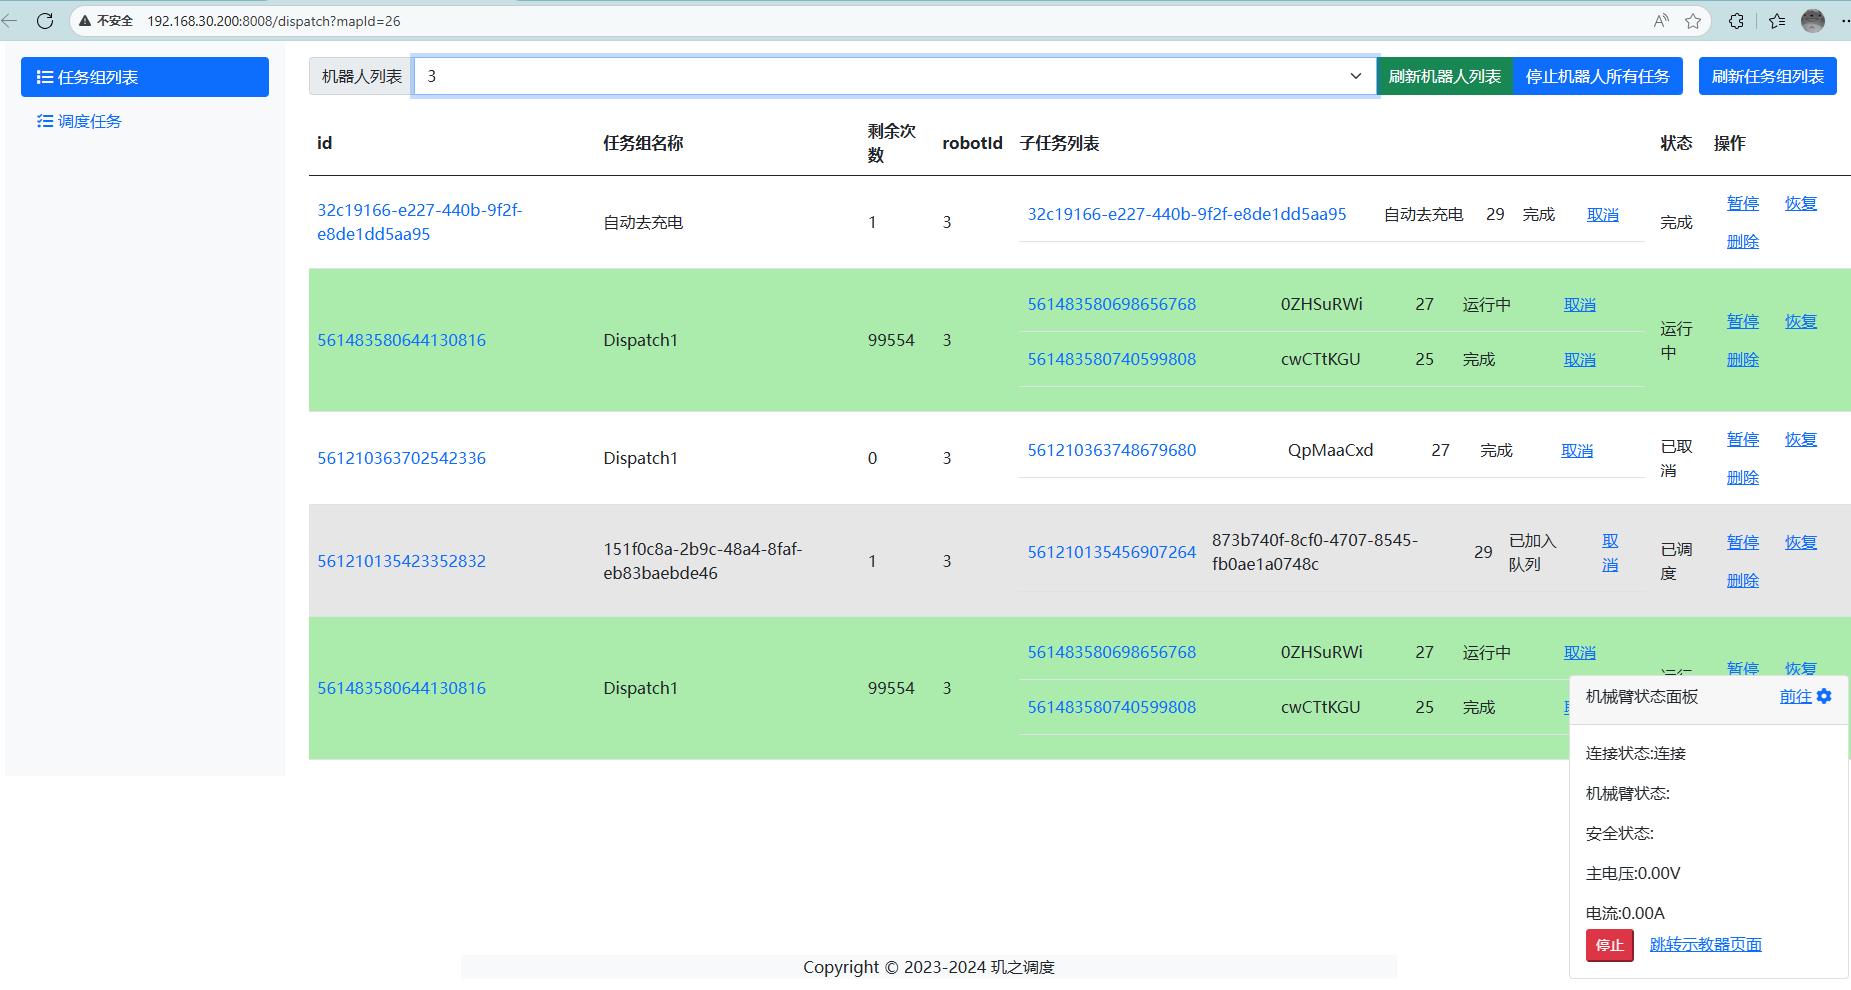
验证停止任务,暂停,继续等按钮功能是否正常。
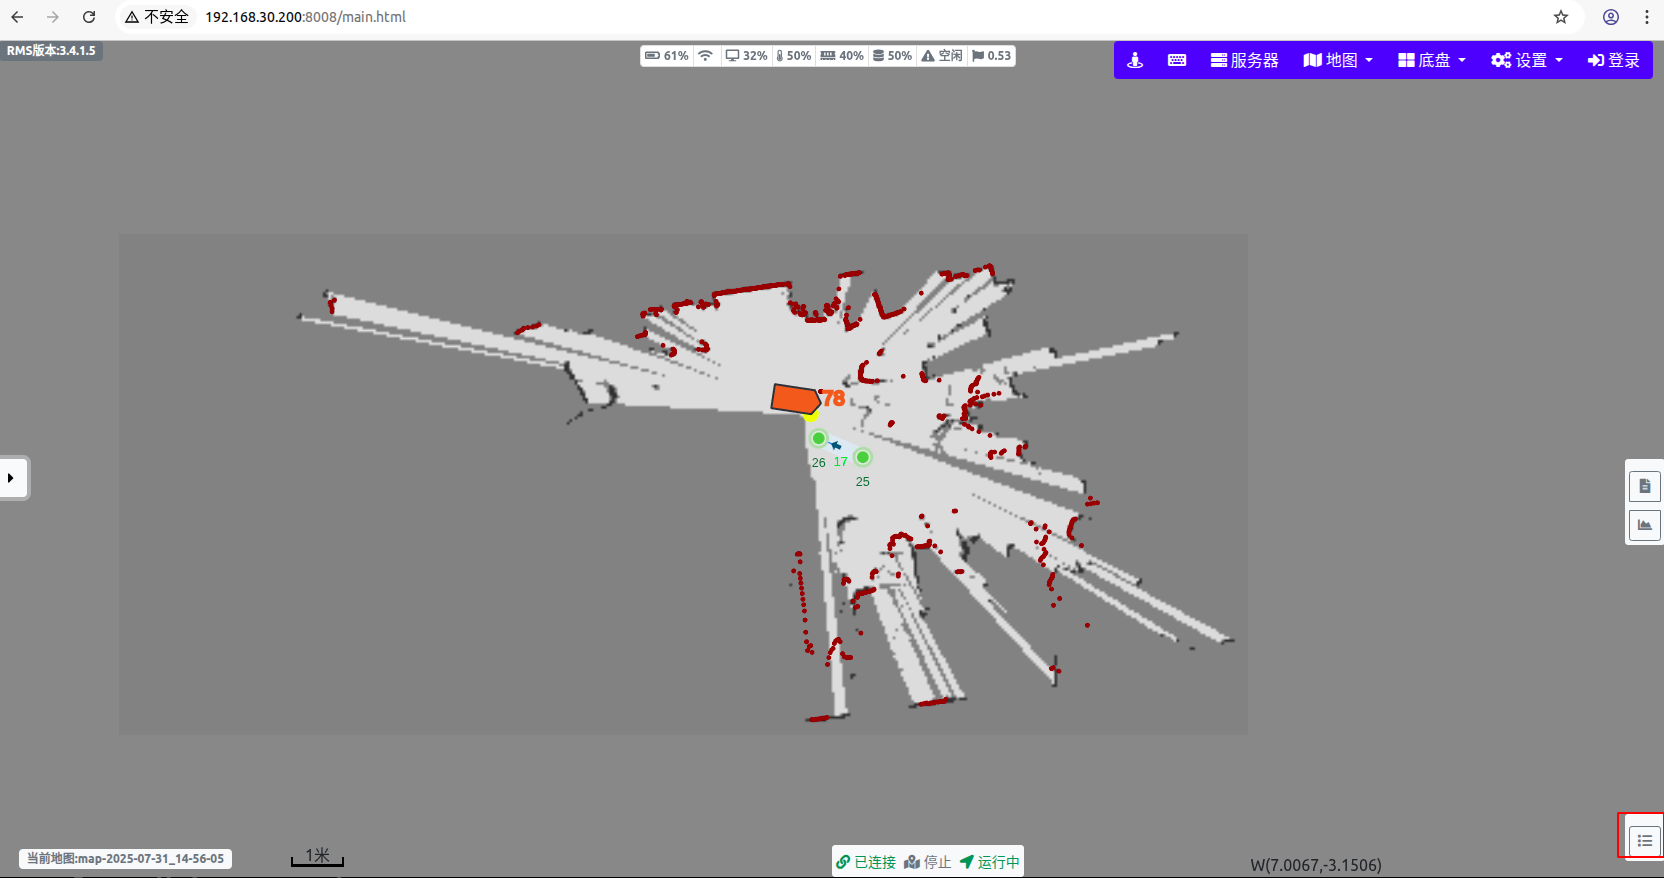
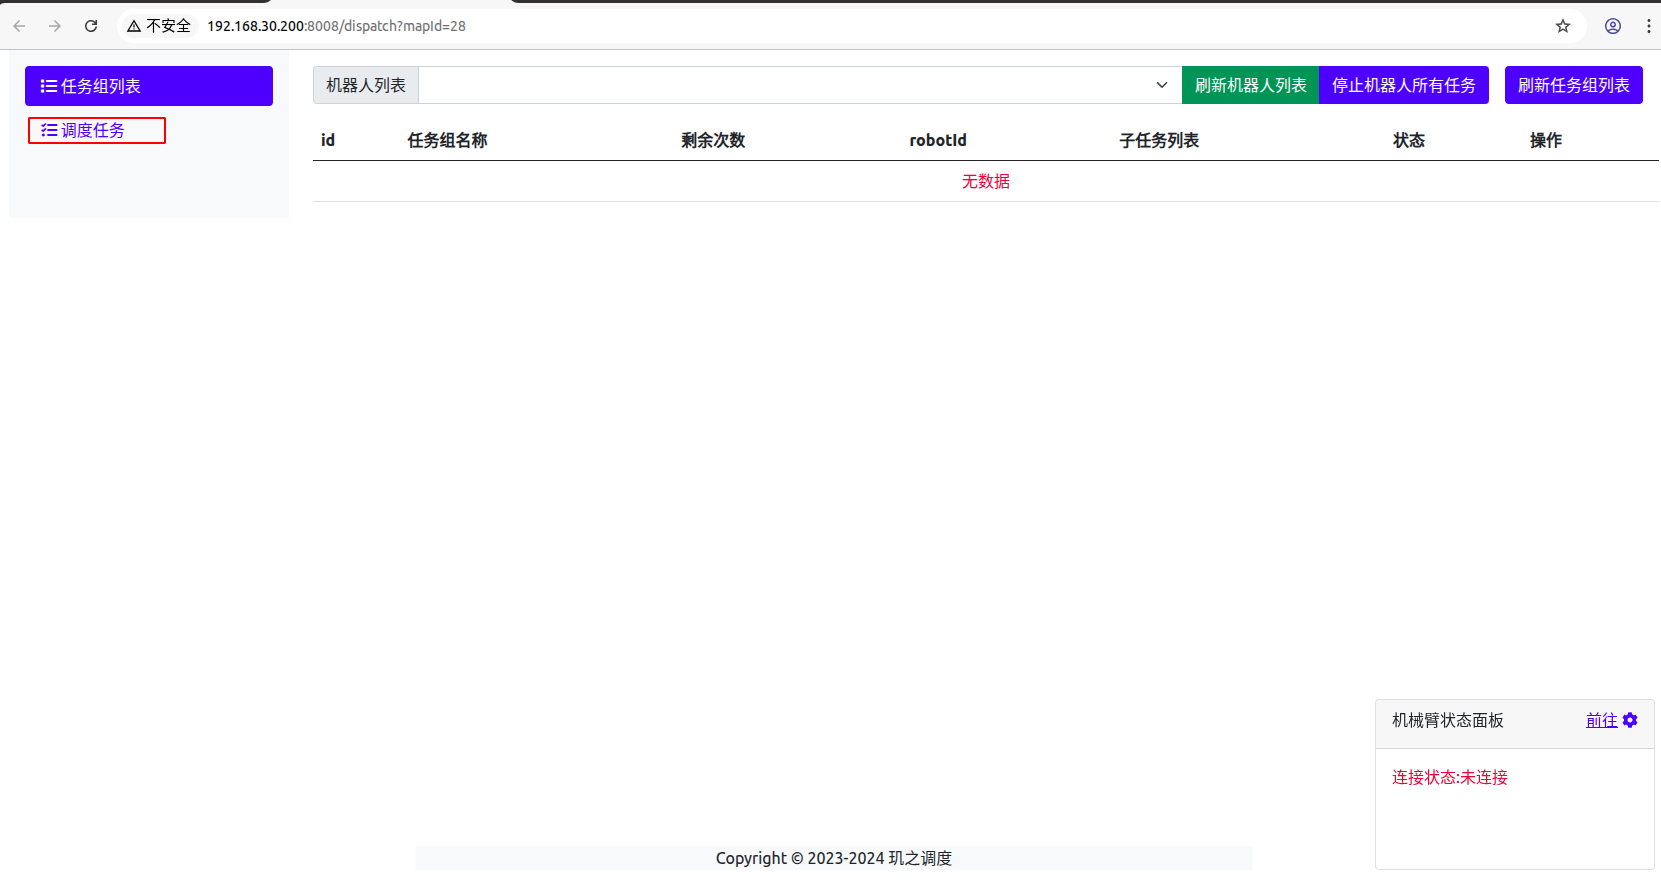
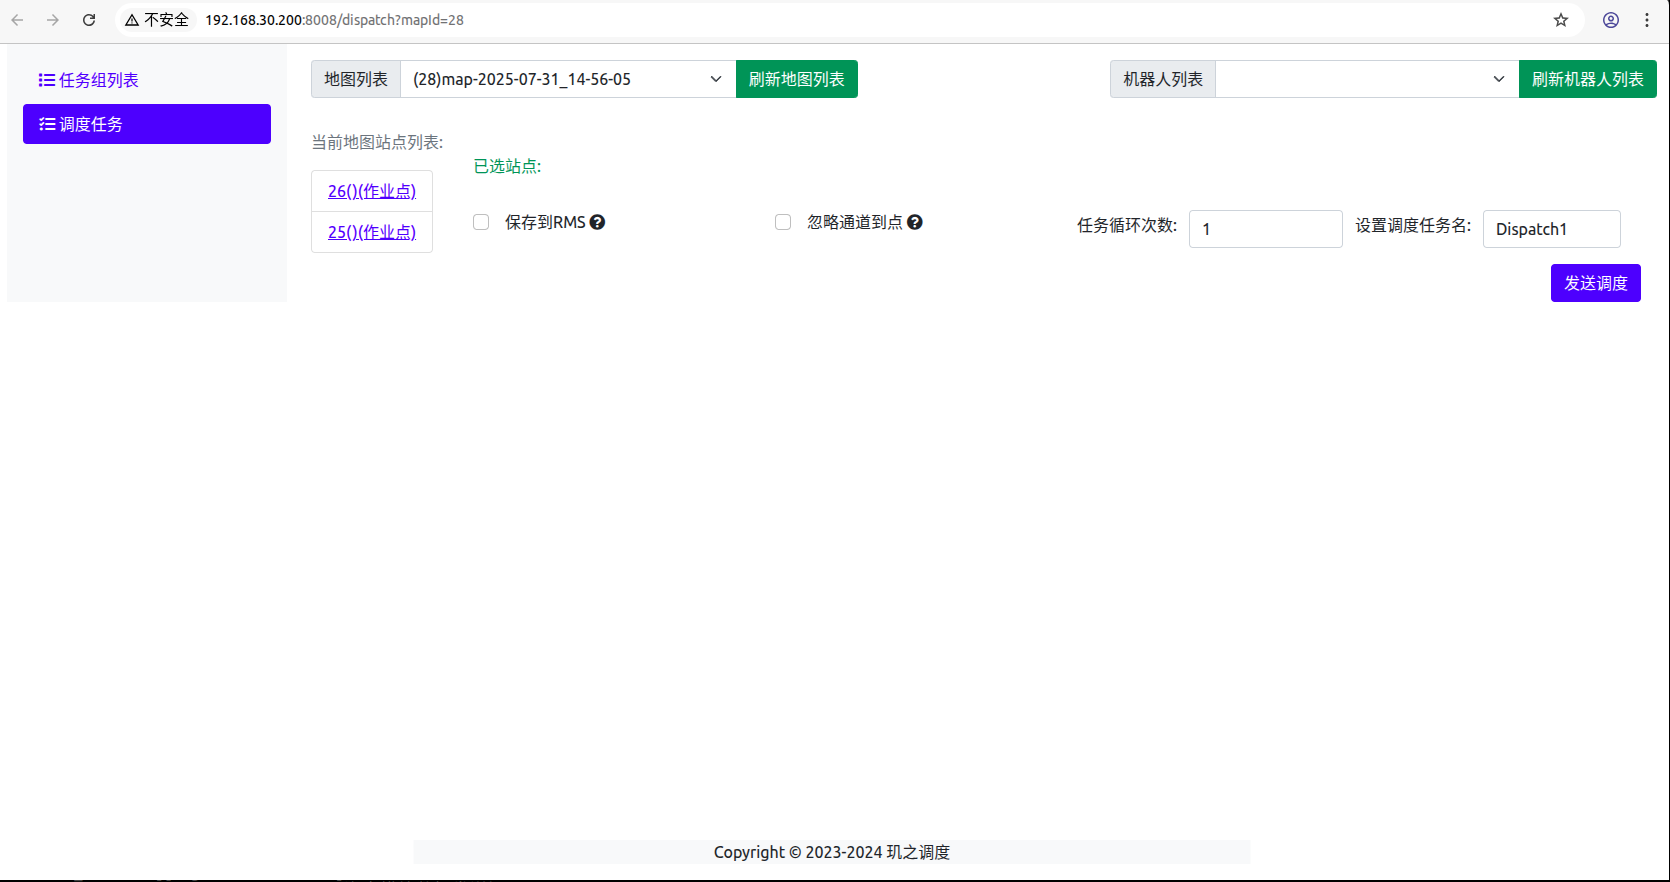
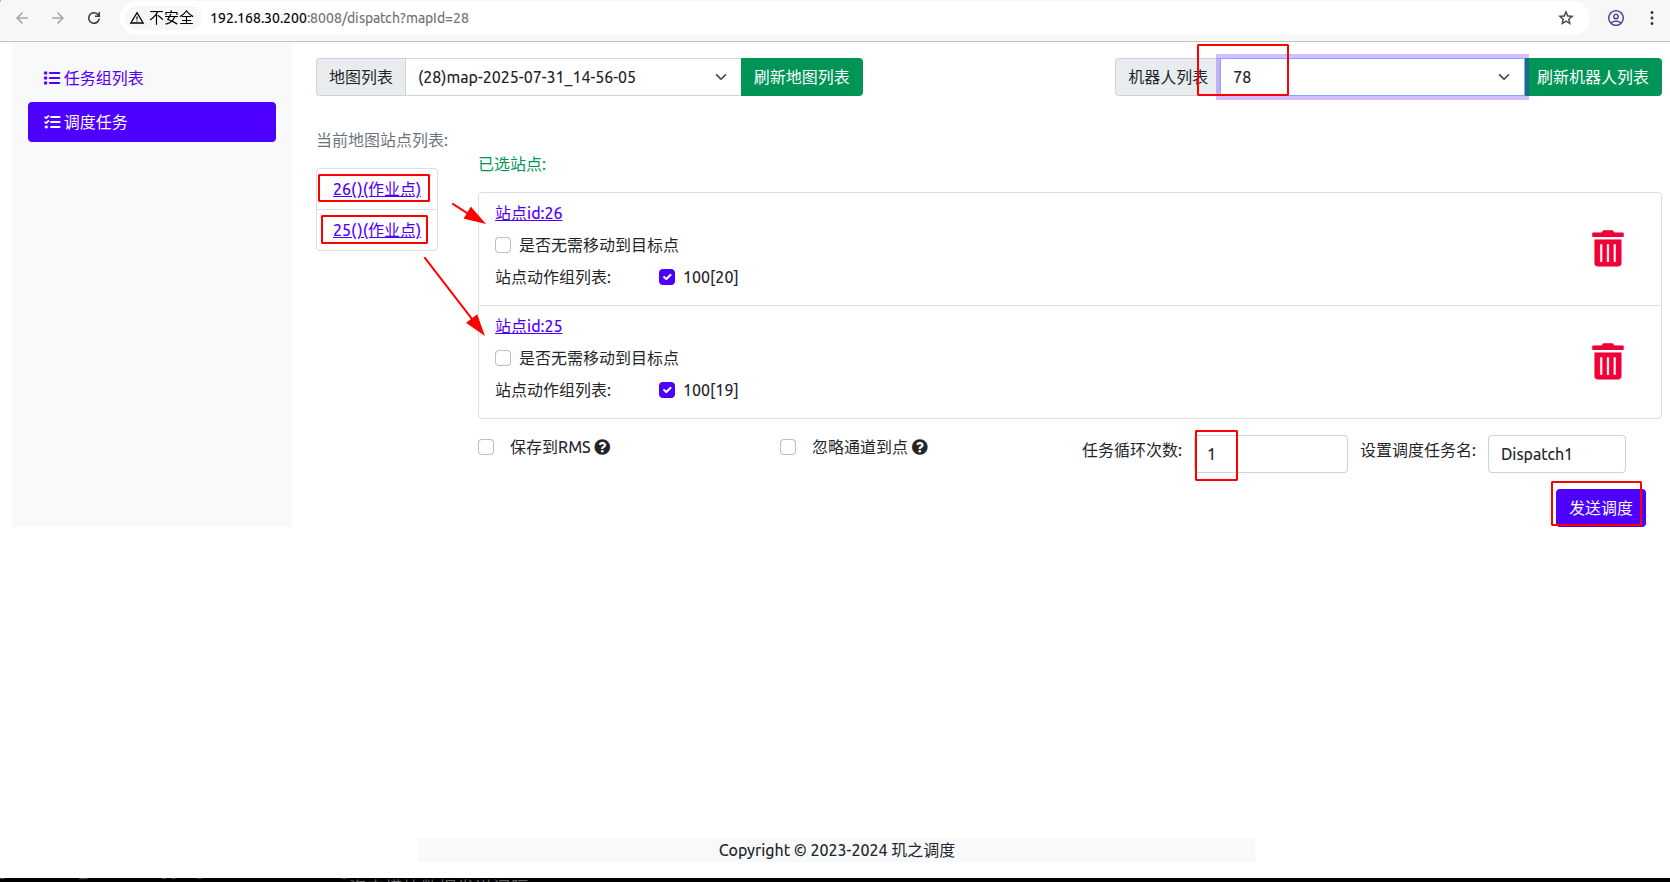
查看底盘雷达、视觉等数据显示,网页地址如下
http://192.168.30.200:9097/
3.非标4.0软件
部署正常情况下,输入机械臂连接地址:192.168.30.200:8080/... 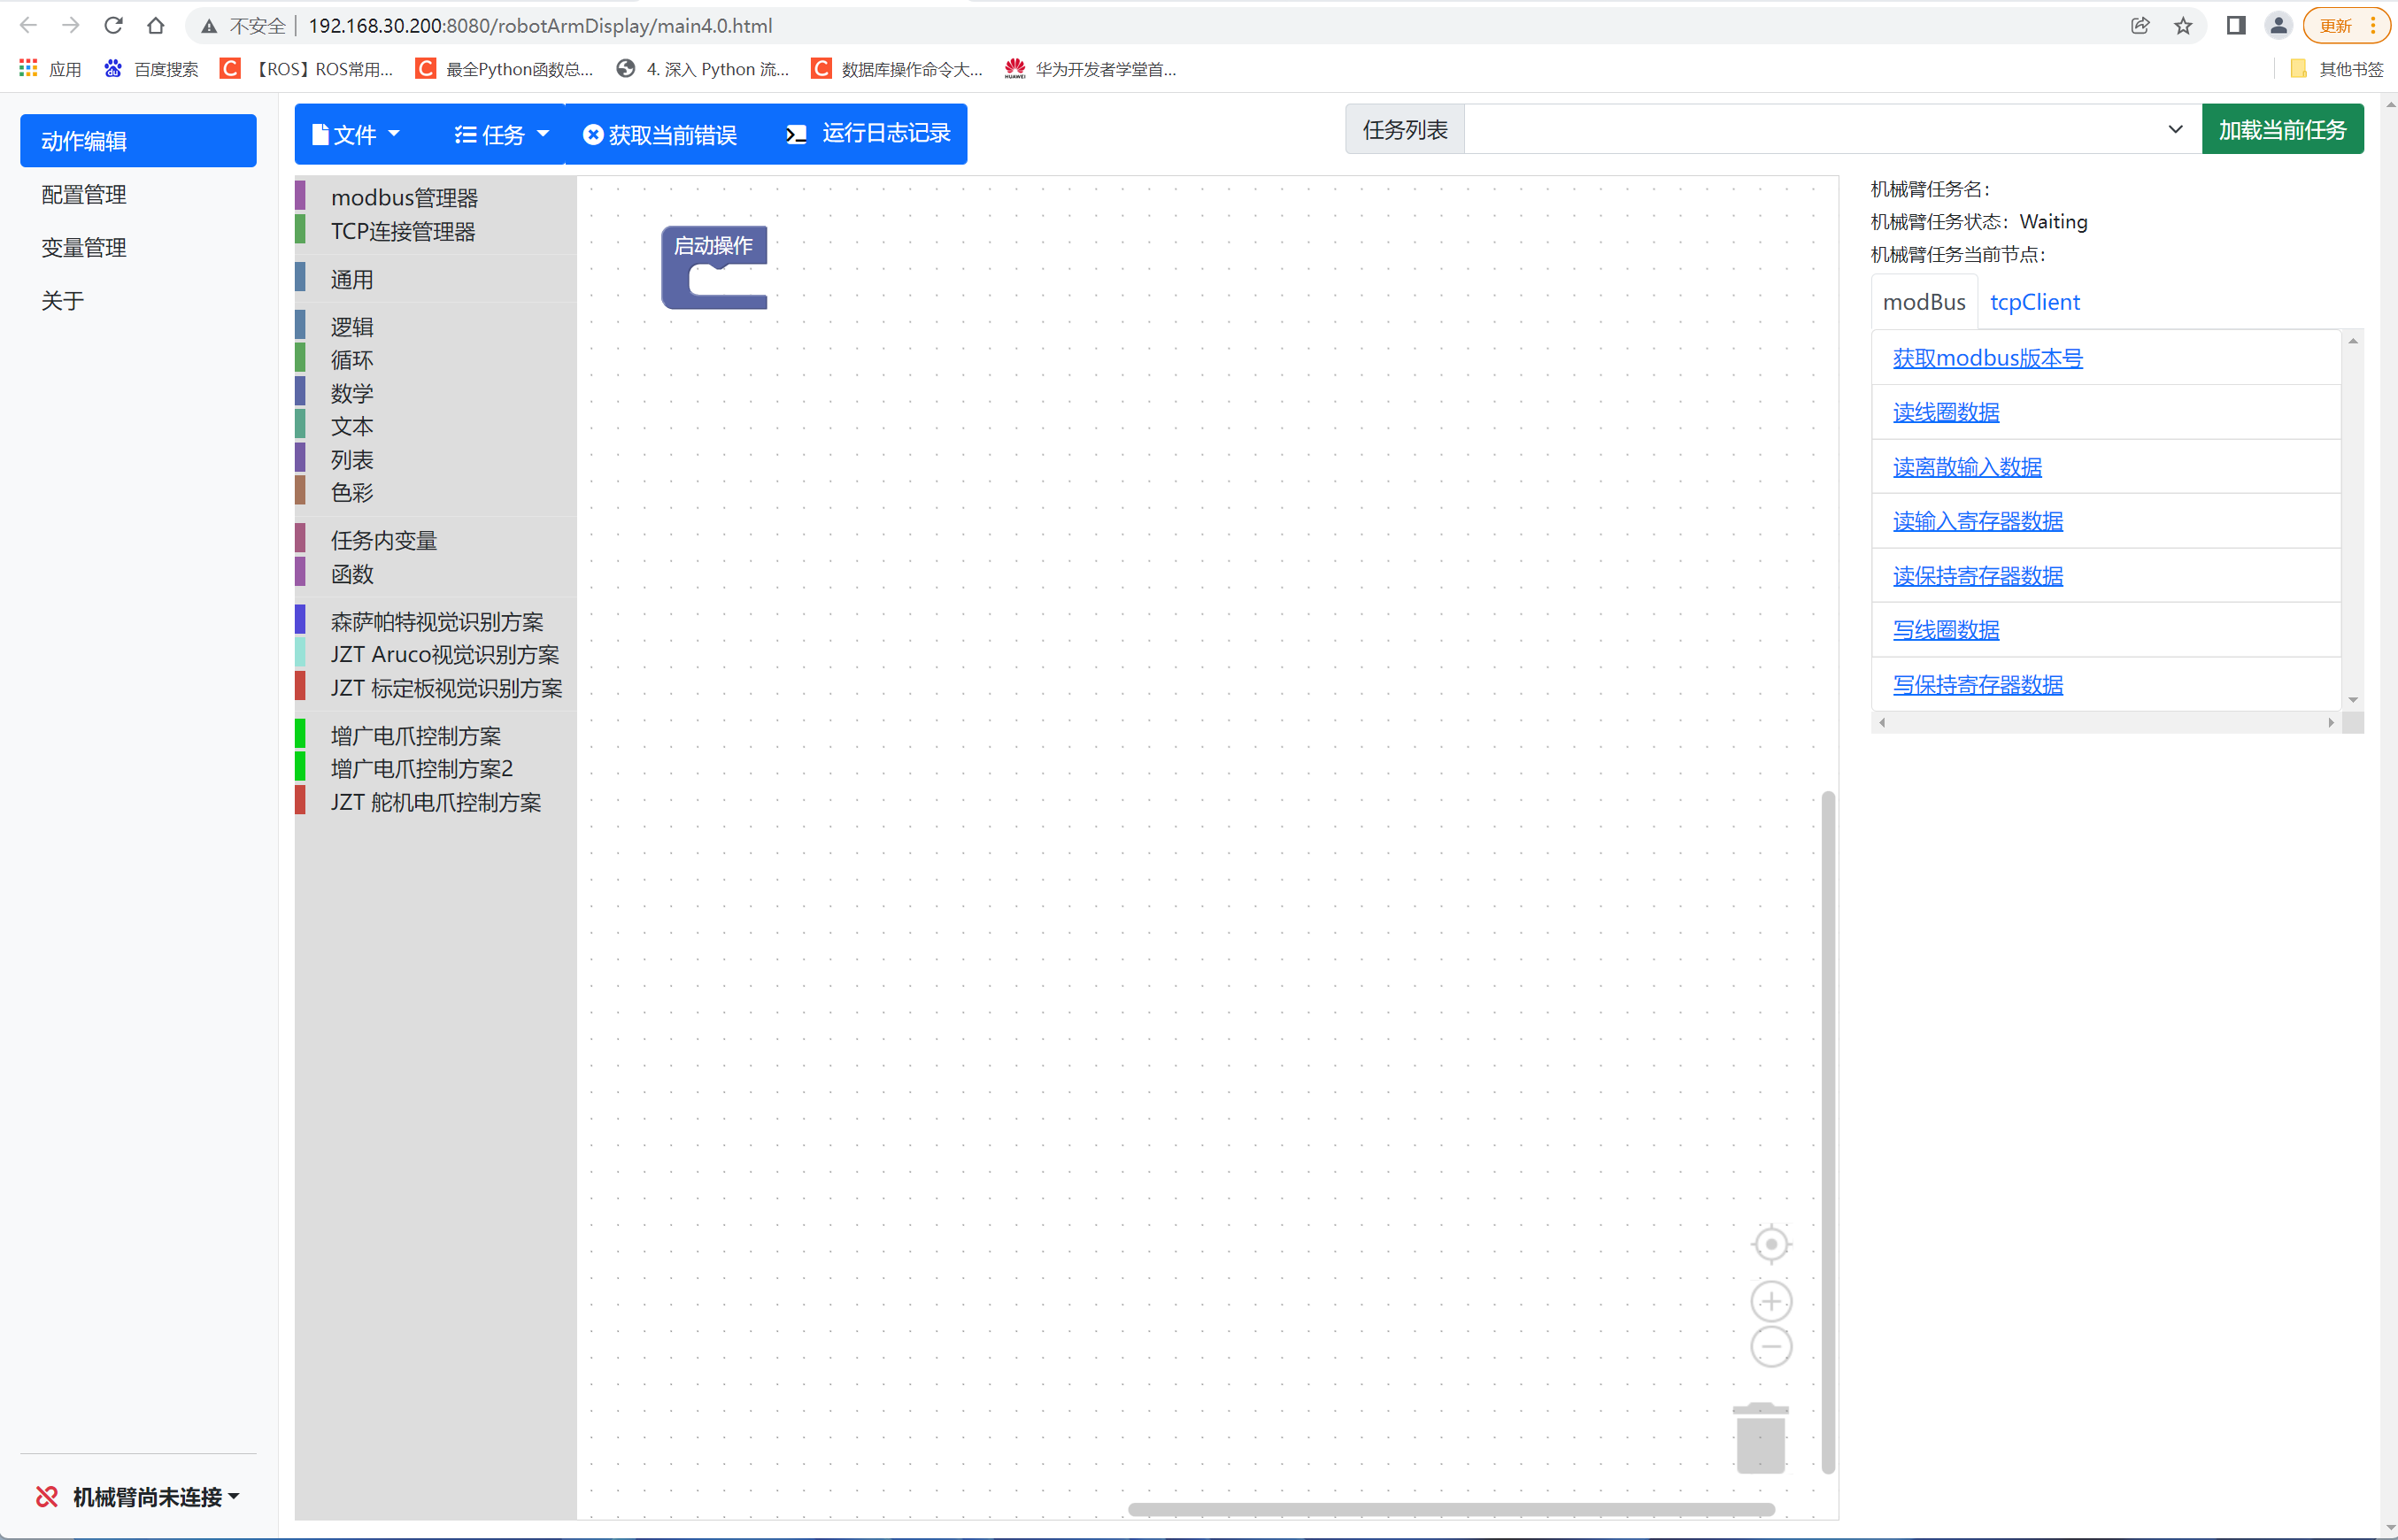
鼠标点击左下角“机械臂尚未连接”,连接机械臂,连接成功如下图。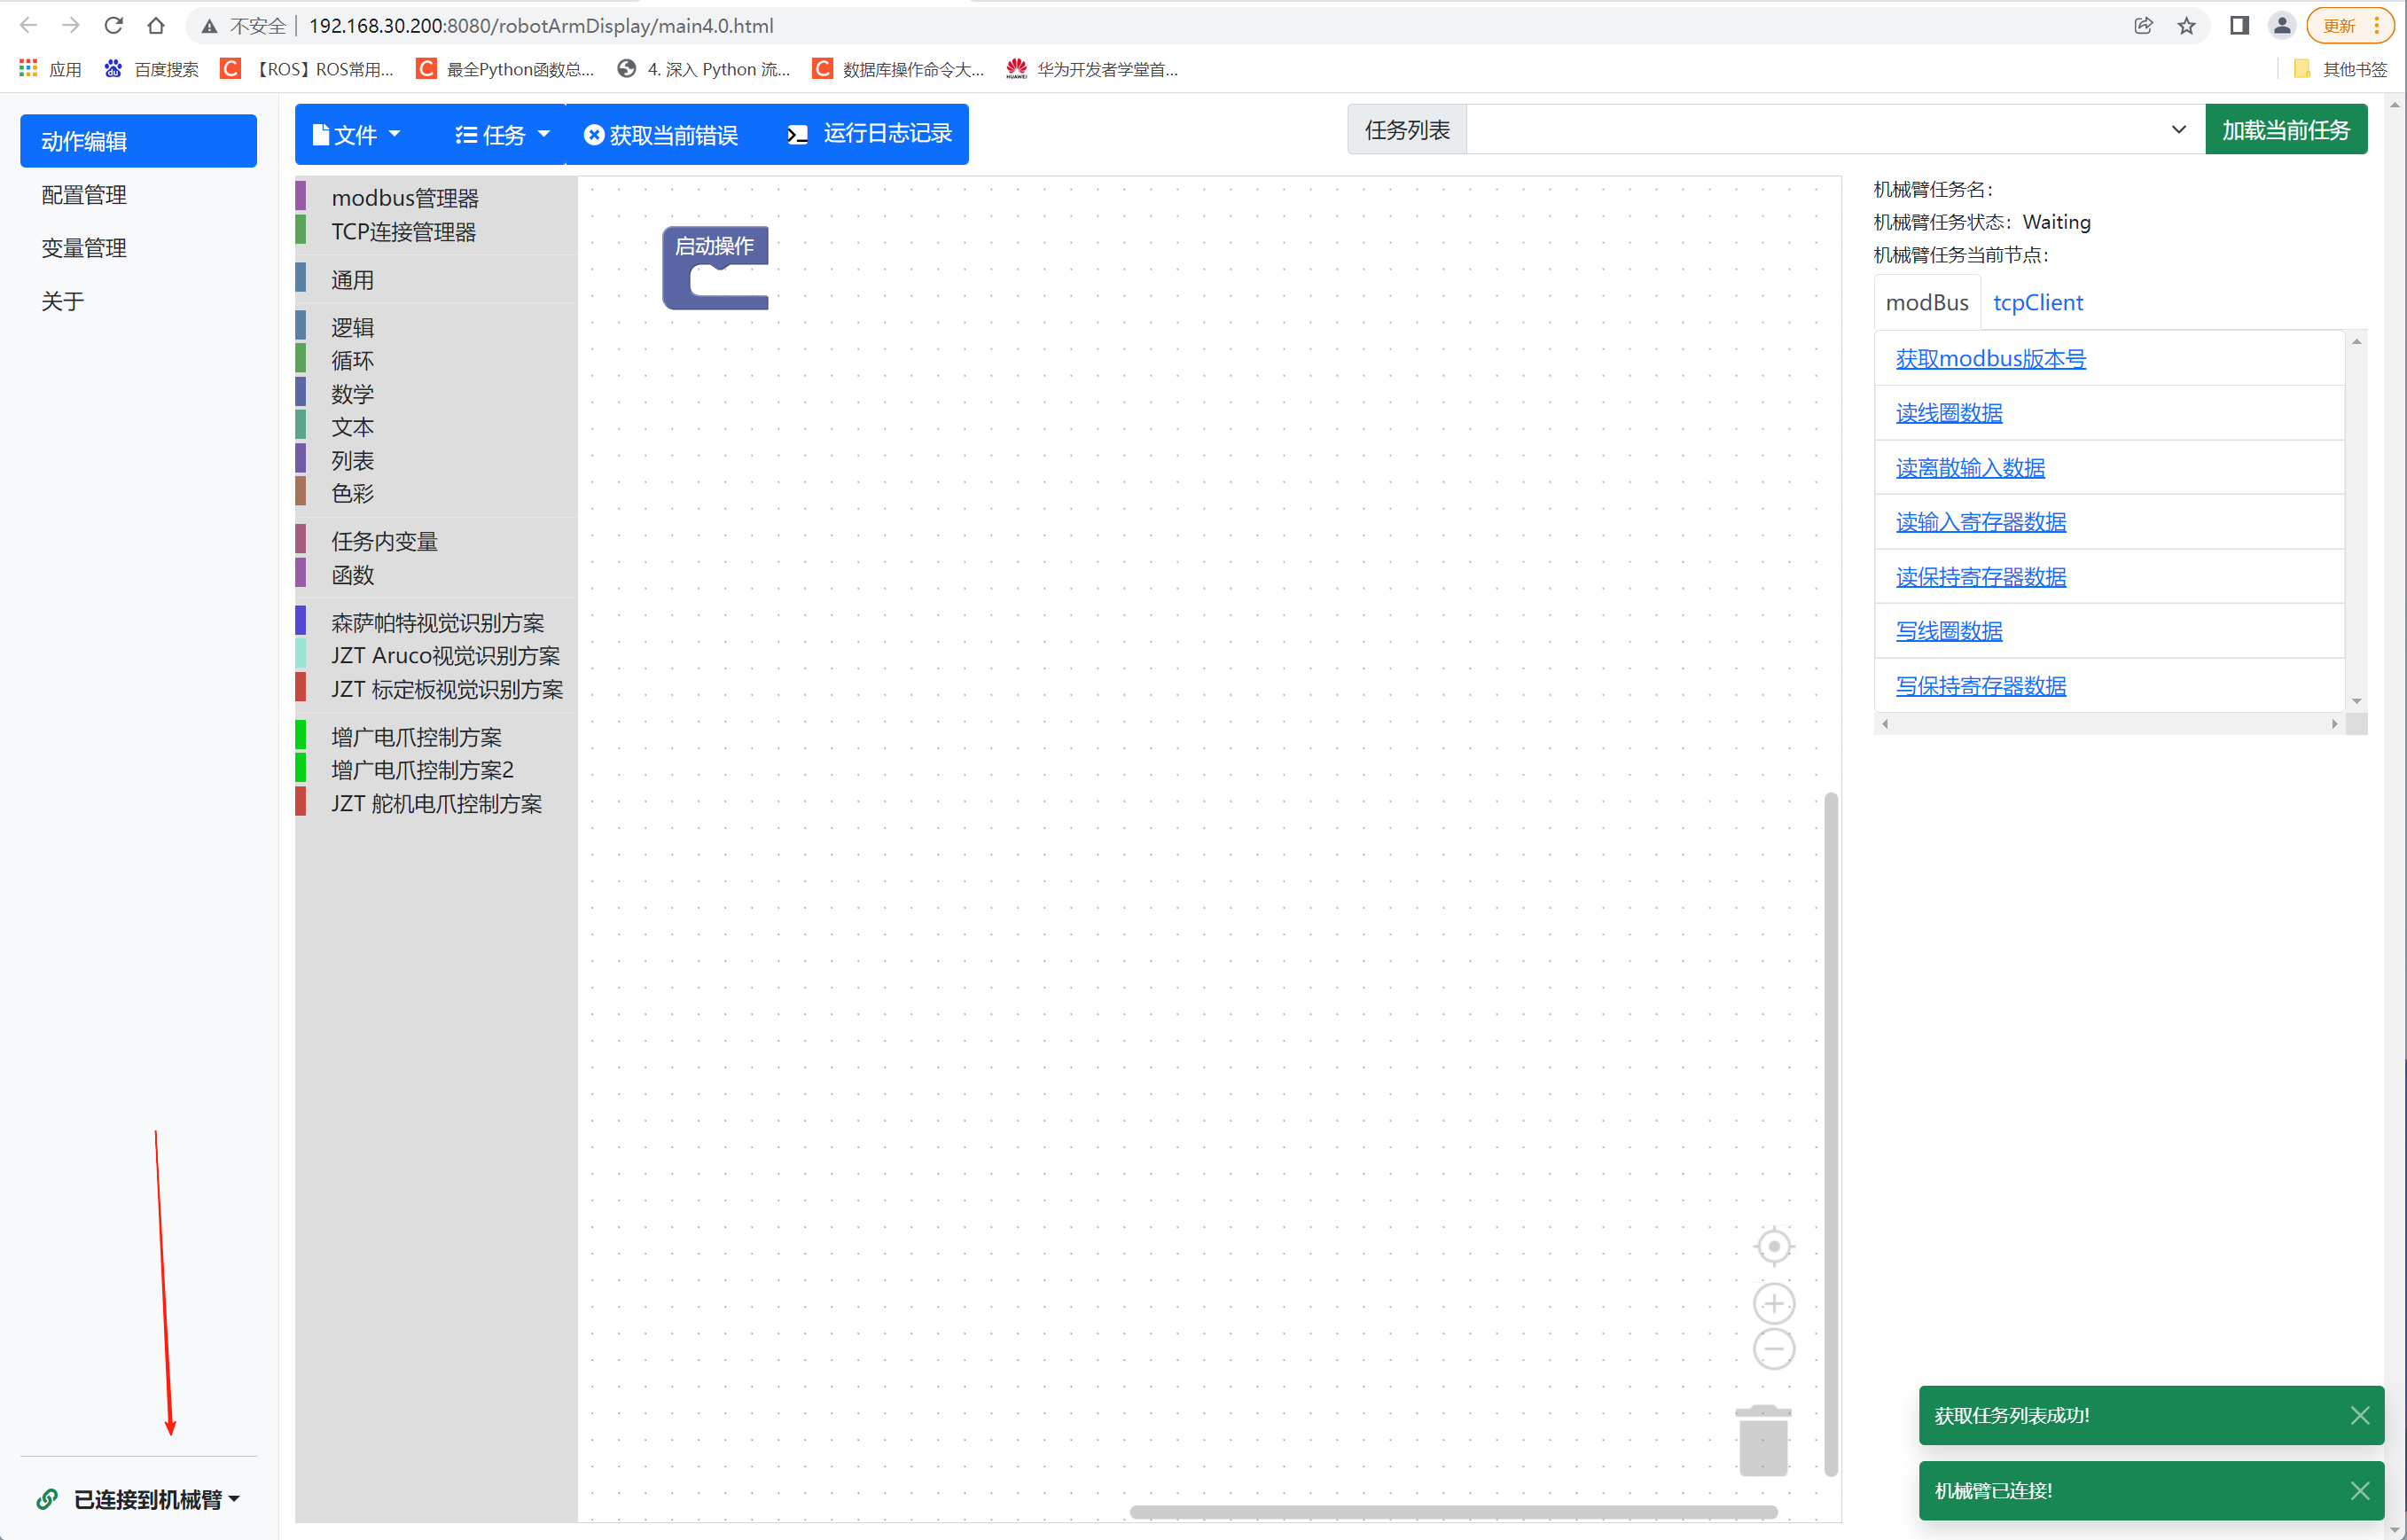
具体的软件功能及使用方法介绍详见机械臂V4.0调度系统用户手册
(机械臂暂无版本确认功能,正常连接的机械臂也需要同研发确认版本)
作者:杨舜钧 创建时间:2025-08-28 17:34
最后编辑:杨舜钧 更新时间:2025-08-28 18:17
最后编辑:杨舜钧 更新时间:2025-08-28 18:17
